Усе катэгорыі

Часткі Робата ABB
Часткі Робата KUKA
Часткі Робата FANUC
Дэталі Робата YASKAWA

Усе малыя катэгорыі

Часткі Робата ABB
Часткі Робата KUKA
Часткі Робата FANUC
Дэталі Робата YASKAWA

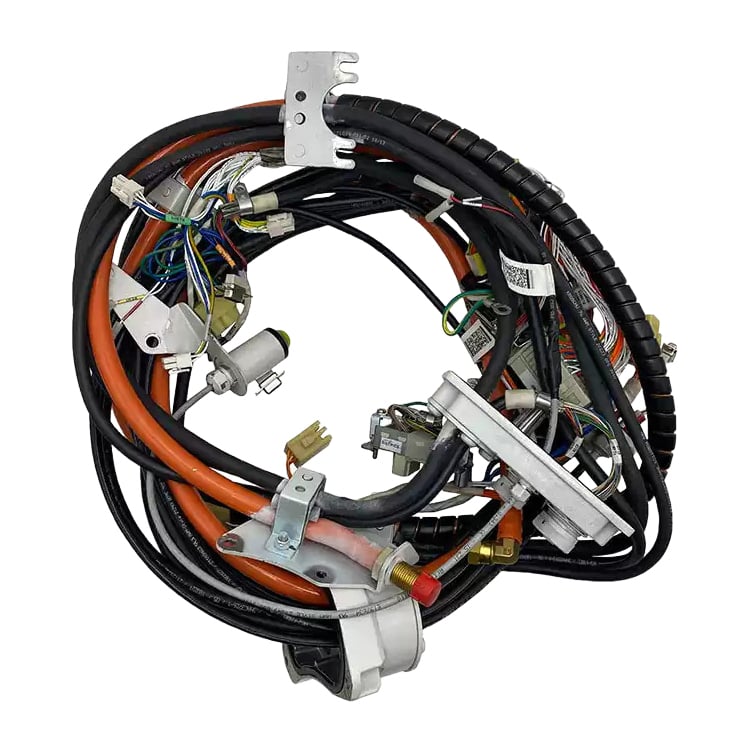
ABB 3HAC029896-001 Harneš manipuliatora, vosi 1–6, dla kliyenta, IRB 2600

Стан прадукту Новы арыгінал або патрыманы арыгінал. Калі ласка, удакладніце стан у нас перад замовай.
Дастаўка Адпраўляецца з Шанхая, Кітай. Тыповы тэрмін дастаўкі — 3-5 рабочых дзён пасля пацверджання замовы праз DHL / FedEx / UPS у бяспечнай абароннай упакоўцы. Фактычны тэрмін дастаўкі залежыць ад канкрэтнага стану і наяўнасці на складзе, які пацвярджаецца з намі.
Перавагі пакупніка
  • Арыгінальная гарнітура маніпулятара ABB 3HAC029896-001 для робатаў ABB IRB 2600 — апісанне ў каталогу ABB: Гарнітура маніпулятара, восі 1–6, пад заказ.
  • Зборка кабеля падключэння для заказчыка, якая ахоплівае восі 1–6 маніпулятара і перадае ланцугі заказчыка (інструменты, сенсары, клапаны) праз рухомы кабельны шлях робата.
  • Роля ланцуга заказчыка, а не асноўнай гарнітуры восяў робата: адзін толькі факт сумяшчальнасці раз’ёмав не гарантуе правільную канфігурацыю, таму мы пацвярджаем канструкцыю маніпулятара IRB 2600 і галіны сігналаў заказчыка перад фарміраваннем прапановы.
  • Спасыланы на папярэдні артыкул № 3HAC030006-004 — даслаць можна любы нумар, і мы пацвердзім адпаведнасць.
  • Кожная адзінка правяраецца перад адпраўкай, з надзейнай экспартнай упакоўкай і поўным кантролем замовы ад Шанхая.
Месцазнаходжанне элемента Шанхай, Кіна
Аплата My pryjmajem PayPal, T/T (bankawy perevad) i Alibaba Trade Assurance.
  • Апісанне
Не можаце знайсці свой дэталь?

больш за 12 000 дэталей у наяўнасці, правераныя перад адпраўкай, адказ у працягу 24 гадзін

ЗАПЫТ

Customer-Connection Manipulator Harness for ABB Robot Axes 1–6

Спецыфікацыі

Нумар часткі 3HAC029896-001
ABB Catalog Description Manip. harness ax 1–6 cust
Брэнд ABB
Катэгорыя Manipulator harness — customer-connection cable assembly
Азначэнне ABB 3HAC029896-001 is the axes 1–6 customer-connection manipulator harness for ABB IRB 2600 robots.
Siamia robot-aŭ ABB IRB 2600. Confirm your manipulator variant and design before ordering.
Aksisy, yakija apahujucca Aksisy 1–6
Функцыя Carries the customer-connection circuits — tooling, sensors, valves and other customer equipment — through the manipulator's moving cable path, so end-effector devices stay wired while the robot moves.
Роля кантурнай схемы Мы пацвярджаем ролю ланцуга для вашага ўстройства перад пастаўкай — даслаўце нам артыкул і машыну, з якой ён паходзіць.
Папярэдні нумар артыкула 3HAC030006-004
Канструкцыя маніпулятара Апублікаваныя звесткі пра гэты артыкул спасылаюцца на не-Тып C маніпулятар IRB 2600; падстаноўка Тыпу C забяспечваецца асобна правераным кабелем падлучэння. Пераканайцеся ў тым, які маніпулятар усталяваны, перад замовай.
Правіла выбару Супастаўце поўны нумар артыкула, надпіс на ўсталяваным кабелі і галіны сігналаў кліента з схемай ячэйкі. Не замяняйце кабель, калі яго схема раз’ёмнаў не адпавядае вашай разводцы.
Монтаж Маршрут кабеля маніпулятара (па канструкцыі рукі робата)
Чыстая ваза Паслаце нам ваш артыкул — мы пацвярджаем вагу ўпакоўкі гэтай прылады пры фармаванні прапановы.
Памеры Надайце нам нумар дэталі — мы пацвердзім памеры гэтай адзінкі ў квоты.
Краіна-праводзілец Указаны ў камерцыйнай накладной. Дасланьне нам ваш артыкул, і мы пацвердзім краіну паходжання для вашай адпраўкі.
Міжнародная тарыфная нумарацыя Класіфікавана для вашай краіны пры квотаванні — дасланьне нам ваш артыкул, і мы пацвердзім код ГС, які будзе ўключаны ў накладную.
Умова Новы арыгінал або патрыманы арыгінал. Калі ласка, удакладніце стан у нас перад замовай.

Прамысловыя прыменения

  • Ячэйкі IRB 2600, дзе захопы, зварачныя інструменты, сенсары і клапанныя блокі падлучаны праз робата і павінны заставацца падлучанымі на ўсім дыяпазоне руху.
  • Станцыі апрацоўкі машын і перавозкі матэрыялаў, дзе сігналы кліента з боку інструмента праходзяць уздоўж маніпулятара, а не праз знешні цягнуць-кабель.
  • Замена кабельнага жгута кліента, пашкоджанага з-за згінання, абразіўнага выцярэння або забруджвання раз'ёмных злучэнняў, без парушэння асноўнага кабельнага набору робата.
  • Мадэрнізацыя ячэек і абнаўленне правадоў, калі існуючая схема разгалінавання кліента павінна быць дакладна адлюстравана.
  • Лакалізацыя несправнасцей пры строга пазіцыённым знікненні сігналу, калі сігнал ад інструмента ці сенсара знікае ў паўтаральныя пастое ўстаноўкі робата.

Мэта распрацоўкі

Робат IRB 2600 перадае электрожывіленне і зваротны сігнал сваіх восей праз асноўны маніпулятарны кабель. Абсталяванне кліента — захопы, сенсары, клапаны, інструменты — патрабуе асобных правадоў, якія павінны гнуцца разам з рукой у кожнай восі. ABB пракладвае іх праз асобны кабельны жгут для злучэння кліента, які ахоплівае восі 1–6, таму абсталяванне на канчатковым эфектары застаецца падключаным у руху, а правады кліента можна абслугоўваць незалежна ад асноўнага кабельнага набору робата.

Гэта аддзяленне — дакладна тая прычына, па якой гэты кампанент з’яўляецца канфігурацыйна-спецыфічным, а не візуальна ідэнтыфікавальным. Два маніпулятары IRB 2600 могуць выглядаць аднолькава, але ўсё ж такі падтрымліваць розныя кліенцкія галіны, бо тое, які інструмент, сенсар ці клапан абслугоўвае канкрэтную галіну, вызначаецца схемай ячэйкі, а не вонкавым выглядам кабеля. Карта злучнікаў і ўстаноўленыя маркіроўкі вызначаюць правільны кампанент. Гэта робіць 3HAC029896-001 пацверджаным запасным кампанентам для ўстаноўкі: ён правераны па артыкульнаму нумару, канструкцыі маніпулятара і размяшчэнню кліенцкіх галін, і замяняецца на ідэнтычны, каб аднавіць існуючую ячэйку без перавадкі.

Заходы бяспекі і інструкцыі па эксплуатацыі
  • Ізаляцыя энергіі: адключыце і заблакуйце электразабеспячэнне робата перад адкрыццём маніпулятара ці звальненнем хамутаў кабельнага жгута.
  • Запіс да зняцця: ідэнтыфікуйце ўсе кліенцкія галіны па схеме машыны, затым маркіруйце кожны злучнік і зрабіце фатаграфіі трасіроўкі, становішча хамутаў і радыусаў загібу перад зняццём старога кабельнага жгута.
  • Не змешвайце ланцугі: трымайце гэты кабельны жгут для падлучэння кліента асобна ад жгута асноўных вось робата — яны абслугоўваюць розныя электрычныя ланцугі, і жгут, які падыходзіць па механічных параметрах, можа не падыходзіць па электрычных.
  • Пацвердзіце канструкцыю маніпулятара: праверце канструкцыю маніпулятара IRB 2600 перад замовай. Прыкладанне тыпу C абслугоўваецца асобна правераным кабельным жгутам падлучэння.
  • Аднавіце арыгінальную траекторыю пракладкі: захоўвайце дакументаваны радыус згіну, зазоры і становішчы хамутаў на ўсёй пратягу руху; кабель, які сціснуты ці перакладзены, выклікае напружанне і шум у сігнале.
  • Прымальнасць: праверце кожны сігнал кліента ў яго прыстрыку пры бяспечнай ізаляцыі абсталявання, затым праверце паводзіны сігнала на ўсёй пратягу руху перад тым, як вярнуць робата ў эксплуатацыю.
  • Кваліфікаваны персанал: устаноўку і ўвод у эксплуатацыю павінны выконваць спецыялісты, якія валодаюць ведамі аб кабельных падлучэннях IRB 2600 і схеме вашай робатызаванай ячэйкі.

Тыпавыя рэжымы адмовы

  • Znos izaliacyi cybo ckalovaj treshchynami ad paўтаральнaj zminy pad uzdziejaniem u rezhymi z vysokim likam cyklaŭ.
  • Aksydacyja z'jedmaŭ cybo karozija štyrkoŭ ad chaladzilnika, vlahaści cybo myccia.
  • Абразіўнасць у месцах, дзе кабельны жгут труецца аб хамуты, канструкцыю маніпулятара ці пачку асноўнага жгута.
  • Peradzychnaje znykannye sygnalu kliyenta, yakoe paўтарaецца pry adnakovykh paliachenniakh rukaveta — zvychna prychynaj z'yaŭlajucca punkt zminy naproužennia, krychka abo prablema z ekranavanniem.
  • Zamiena na niapraulny kabelny uzor: asnoŭny kabelny uzor abo nesupadzajucy adgalinenny uzor kliyenta, ustanouleny tamu, što z'jamyly z'jamyly na padobnyja.
  • Zaciskanaye abo niapraulnae prakladka kabela, jaka vyklikaje naprouženni, ushkodzennie ekranavannia abo szum sygnalu pry ruchu pa osi.

Коды альёрмаў для гэтай прылады адлюстроўваюцца на дысплей кантролёра. Дасланьце нам код несправнасьці, і мы пацвердзім дыягноз і адпаведную запасную частку.

Чаму выбраць нас

  • Спецыялізуемся на запасных частках для прамысловых робатаў ABB, FANUC, KUKA і YASKAWA.
  • Paцvrardzennie ustanouki perad skladanniem kamertnaha panyzennia: my praverajem kanstrukcyju manipuliatora IRB 2600, paznak na ustanoulenym kabelnym uzory i adgalinenni sygnalu kliyenta, kab vy atrymali praulny uzor, a nie vizualna padobny.
  • Спасылка на папярэдні артыкул: таксама пазначаны як 3HAC030006-004 — дасланьце любы з гэтых нумароў, і мы пацвердзім адпаведнасць.
  • Кожная адзінка правяраецца перад адпраўкай, а фатаграфіі ці падрабязнасці маркіроўкі могуць быць прадстаўлены па запыце.
  • Absluhoŭvannie na asnovie kamertnaha panyzennia — dazhyńcie nas svajo zapyt z vydam rukaveta i paznakaj na iščučym kabelnym uzory, kab my stvarali pasadzieny panyzen.

ЗВЯЗАНЫЯ ПРАДУКТЫ

Анкета ў сістэме

Калі ў вас ёсць якія-небудзь прапановы, калі ласка, звяжыцеся з намі

Звяжыцеся з намі
ЯНА ПІДТРЫМАЕ

Copyright © SongWei Robotics All Rights Reserved  -  Палітыка прыватнасці
