
| Стан прадукту | Новы арыгінал або патрыманы арыгінал. Калі ласка, удакладніце стан у нас перад замовай. |
| Інфармацыя пра адправку | Дастаўка па ўсім свеце праз DHL, FedEx і UPS — 3-5 рабочых дзён у большасць месцаў прызначэння. Спакавана ахоўнай плёнкай і ўзмоцненай кардоннай скрынкай. |
| Перавагі пакупніка |
|
| Месцазнаходжанне элемента | Дастаўка з Шанхая, Кітай. Тэрмін выканання пацверджаны пасля вашага запыту. |
| Інфармацыя аб аплаце | Прымаюцца PayPal, T/T і Alibaba Trade Assurance. Адпраўце свой запыт для атрымання прапановы. |

больш за 12 000 дэталей у наяўнасці, правераныя перад адпраўкай, адказ у працягу 24 гадзін
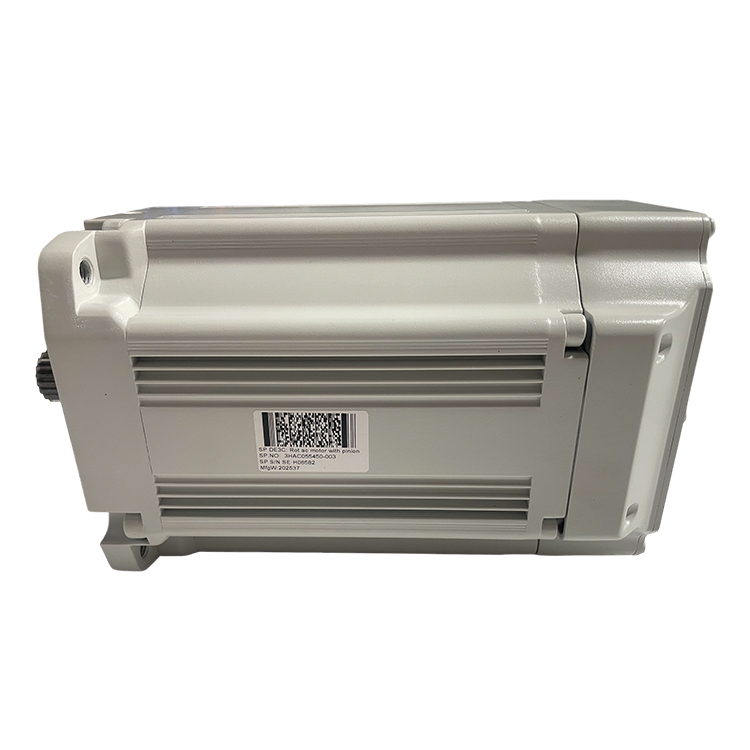
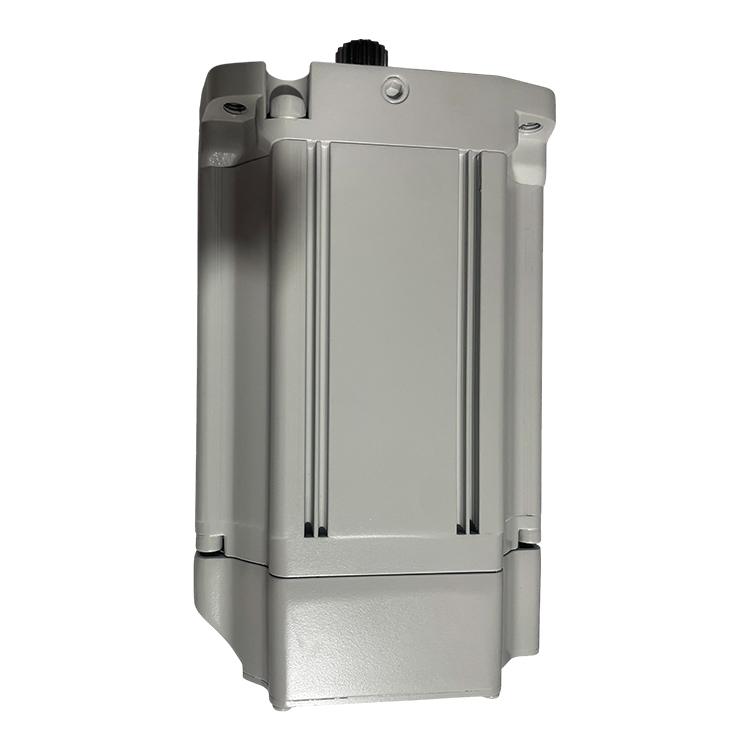
ЗАПЫТ| Катэгорыя | Pramyslovы servamotor dla rukavichnaha robota — vialikasny motor z zubchatym kalesam, ustanawiany zavodski |
| Брэнд | ABB |
| Функцыя | Кіруе паваротам вось 2 (верхняя рука) робатаў ABB IRB 6700. Працуе ў спалучэнні з кантролерам IRC5 і блокам кіравання вось 2 для забеспячэння круцяльнага моманту і кантролю становішча ў замкнутым цыкле пры эксплуатацыі з высокай нагрузкай. |
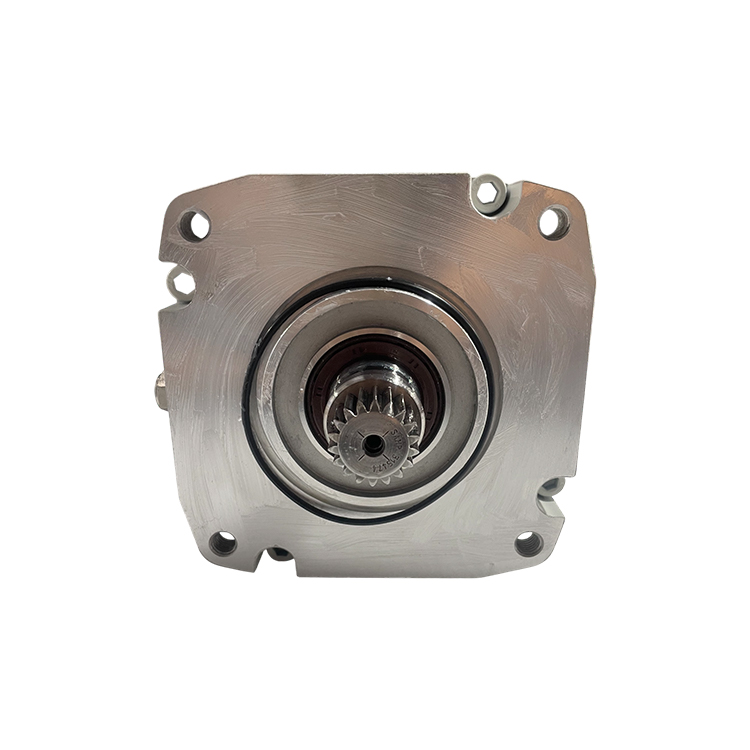
| Азначэнне | Арыгінальны паваротны серваматор пераменнага току ABB, які пастаўляецца з шасцёрняй, ужо ўстаноўленай на валу матора. Ствараны як прамая замена арыгінальнага матора вось 2 у робатах IRB 6700. ABB выкарыстоўвае гэты ж матор пад іншымі нумарамі дэталей — 3HAC043453-003 (эквівалент IRB 6700) і 3HAC057542-003 (эквівалент IRB 6640) — у залежнасці ад канфігурацыі, у якой ён быў першапачаткова пастаўлены. |
| Sumyestnasć serii | Промысловыя робаты ABB IRB 6700, вось вось: 2. Звязаныя крос-спасылкі на нумары дэталей: 3HAC043453-003 (эквівалент IRB 6700) і 3HAC057542-003 (эквівалент IRB 6640). Калі ласка, пацвердзіце мадэль вашага робата і ўпрыгажаную вось перад замованнем. |
| Шасцёрня | Прадусталяваная і дынамічна ўзгодненая з перадачай вось 2. Асобнае прасоўванне зубчастай перадачы пры ўстаноўцы не патрабуецца. |
| Дэталёвыя электрычныя / механічныя параметры | Інфармацыя не задакументавана афіцыйна ў нашай спасылковай базе дадзеных для гэтага канкрэтнага варыянта. Калі ласка, дашліце ваш запыт з серыйным нумарам робата і версіяй RobotWare, і мы прадастаўім адпаведны тэхнічны апіс. |
Ruchavik peratvaraje elektrychnuju enerhiju z vykanačnaha bloku vosa-2 u kantrolavanuju mekhanichnaju vrachalnu rukavicy robotu. Ubudavany ščatkavik zahadzvaje sia niepasredna z peradacha vosa-2 i peradaje krutny momant na rukavicy, pakul ubudavany rešolver/enkoder padaje dakładnaje pazicyju ratora ŭ kantroler IRC5. Dastaulajucy ruchavik i ščatkavik jak adzin suadzinenny assembli, ABB likviduje etap prasavannia peradachi pry ustanoŭцы i harantuje, što lyufty ŭ peradachi zastajucca ŭ zakladzienych fabryčnych talaranciakh.
Для паэтапнай працэдуры выяўлення каранёвай прычыны і працэдуры замены мы рэкамендуем апублікаваць артыкул на месцы, напрыклад, «Кіраўніцтва па дыягностыцы паломак серваматораў робата ABB», і звязаць яго тут. Спасылку можна ўставіць пасля апублікавання артыкула.
Калі ў вас ёсць якія-небудзь прапановы, калі ласка, звяжыцеся з намі
Звяжыцеся з намі

Аўтарскія правы © SongWei Robotics. Усе правы захаваны. - Палітыка прыватнасці