Усе катэгорыі

Часткі Робата ABB
Часткі Робата KUKA
Часткі Робата FANUC
Дэталі Робата YASKAWA

Усе малыя катэгорыі

Часткі Робата ABB
Часткі Робата KUKA
Часткі Робата FANUC
Дэталі Робата YASKAWA

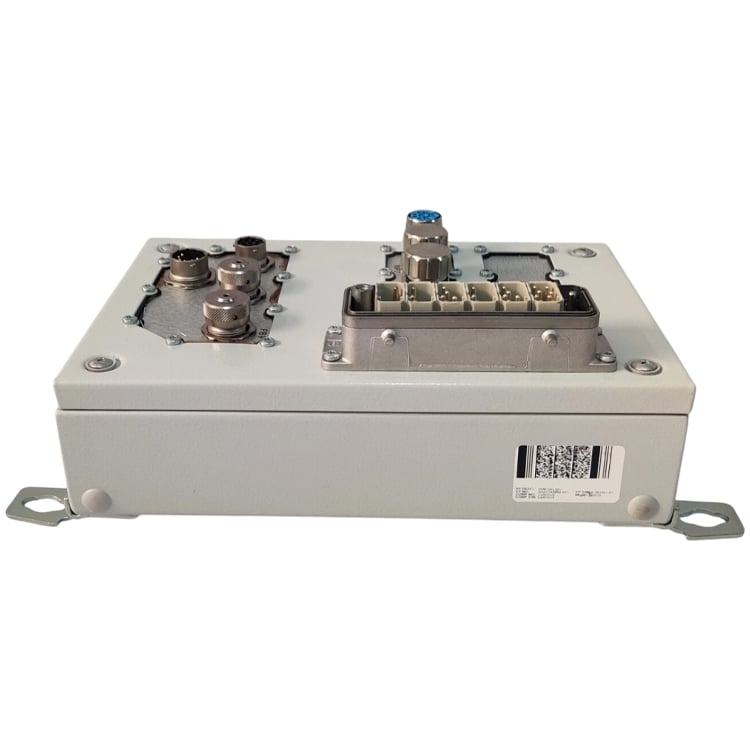
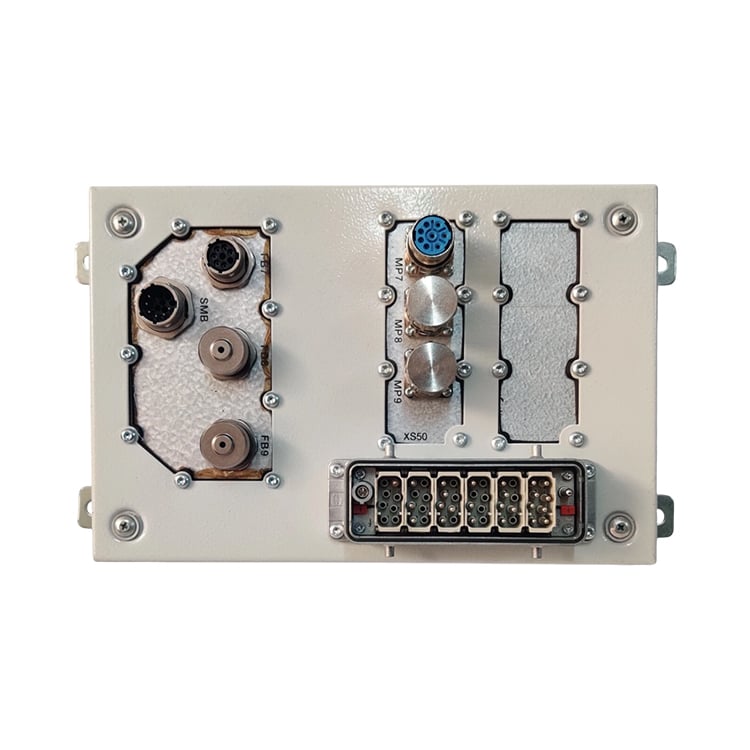
ABB SMB Box/MU 3HAC040654-001 for Motor Units and External Axes

Стан прадукту Новы арыгінал або патрыманы арыгінал. Калі ласка, удакладніце стан у нас перад замовай.
Інфармацыя пра адправку Dastauka pa usim sviecie cherez DHL / FedEx / UPS prybliznae chas dastauki 3-5 рабочых дзён kufryk upakovany z vykarystanniem ryzhaj padparochnaj struktury i materyalu, jaki pazialniae udary, kab abaraniać karpus, litsavuju ploskaść z’iadnannia i vychady kablou pryi peradvazhe. Padrabiaznyja zvyadomlenni ab prahresie dostauki pražyvajucca paśla adpraulennia vashaha zakazu.
Перавагі пакупніка
  • Autentyczny nomar detali ABB 3HAC040654-001, u katalohu — kufryk SMB/MU.
  • Kufryk z plynulym vymeram, jaki daiesia razam z adzinakami ABB — zahatovanimi z vynaku zovnišnim axisam, pryznachanymi dla pozycyjnikaŭ, railaŭ ruchu pa trasi, indeksnych kanveyeraŭ i servapushak.
  • Zapisany ABB jak spadkavik nomara detali 3HAC040321-001.
  • vaga netto 4,16 kg, pamery 340 x 120 x 200 mm — upakovany zbor, a nie sam vymeralny kufryk bez upakovki.
  • Nomar detali prawerzaiucca ŭ suadnosini z vashaim adzinakam pierad adpraulenniam; foto i padrabiaznyja zvyadomlenni ab etykietkah konkretnaj detali pražyvajucca pa zaprašeńni.
  • Dapamoha ŭ adroznianni kufryka ad samaho plynuh vymeralnaha kufryka dlia robotu — inšy nomar detali, inšaja klasa viasy, inša funkcyja.
Месцазнаходжанне элемента Адпраўляецца з Шанхая, Кітай. Мы адпраўляем у любую краіну, дзе працуюць нашы кур’еры.
Інфармацыя аб аплаце Прымаюцца PayPal, банкаўскі перавод T/T і гарантыйны сэрвіс Alibaba. Іншыя метады аплата могуць быць арганізаваны для падыходзячых замоваў.
  • Апісанне
Не можаце знайсці свой дэталь?

больш за 12 000 дэталей у наяўнасці, правераныя перад адпраўкай, адказ у працягу 24 гадзін

ЗАПЫТ

Serial Measurement Board Box for Motor Units — Technical Overview

This is the serial measurement board box supplied with ABB Motor Units, not the measurement board on the robot itself. ABB offers pre-engineered motor unit packages — complete with cabling, the SMB box and safety options — for positioners, track motion rails, indexing conveyors, servo guns and other external axis applications. This article is the measurement box from that package: it collects the position data from the motor unit's measurement device and passes it back to the robot controller over a serial link.

Спецыфікацыі

КАТЭГОРЫЯ ПРАДУКЦЫІ Robot part — serial measurement board box supplied with ABB Motor Unit packages for external axes
Брэнд ABB (ABB Robotics)
Назва прадукту SMB box/MU
Нумар часткі 3HAC040654-001
Ідэнтыфікатар замененага прадукту (СТАРЫ) 3HAC040321-001. Калі ў дакументацыі вашага маторнага блока або на ярлыку існуючай каробкі ўказаны стары нумар, гэта — новая вэрсія вырабу.
Функцыя Змяшчае шэрагавую плату вымярэнняў для маторнага блока ABB: прымае даныя аб становішчы з вымяральнага прылады маторнага блока і перадае іх кантролёру робата па шэрагавым злучэнні.
Азначэнне Закрытая каробка ў складзе стандартных пакетаў маторных блокаў ABB. Гэта інтэрфейс вымярэнняў для маторнага блока вонкавай восі, а не плата SMB, усталяваная ўнутры маніпулятара робата.
Прымяненне Маторныя блокі ABB для пазіцыянераў загатоўкаў, рухомых рэйкавых сістэм, канвейераў з індэксаваннем, сервапрэсаў і іншых прыкладанняў вонкавых восяў (згодна з дакументацыяй ABB па маторных блоках).
Чыстая ваза 4,16 кг (поўная вага — 4,16 кг)
Памеры 340 мм (глыбіня) × 120 мм (вышыня) × 200 мм (шырыня)
Краіна-праводзілец Чэшская Рэспубліка
Таможны тарыфны нумар 85371098
Typ detali Новая
Dakladnyya technichnyya parametry Дасланьце нам падрабязнасці пра вашу машыну, і мы пацвердзім дакладныя характарыстыкі для вашага прыструю перад замовай.

Прамысловыя прыменения

  • Пазіцыянеры апрацоўвальнага элемента — паваротныя і нахільныя сталы, якія прадстаўляюць дэталь для робата, што з'яўляецца прыкладам, які ABB перш за ўсё называе для сваіх маторных блокаў.
  • Рухомыя рэйкі і носікі для робатаў — дзе сам робат рухаецца ўздоўж восі падлогі або ганчарнай канструкцыі.
  • Індэксныя канвеерны — індэксныя перадаючыя лініі, створаныя на маторных блоках замест фіксаванага прываду.
  • Сервазахваты — сервакіраваныя зварачныя пістолеты, якія лічацца кантралюемай вонкавай воссю.
  • Паваротныя сталы і высокамагутныя паваротныя восі — большы канец дыяпазону маторных блокаў апісвае ABB для вышэйшых магутнасцей, такіх як паваротныя сталы.
  • MultiMove і каардынаваныя ячэйкі — любая ячэйка, у якой кантролер каардынуе робата з адным або некалькімі прываднымі вонкавымі восямі.

Мэта распрацоўкі

Усе ўласныя восі робата заканчваюцца ў маніпулятары, таму адна плата вымярэнняў у аснове робата можа збіраць даныя аб становішчы кожнай шарнірнай восі і перадаваць іх у кантролер у выглядзе аднаго патоку. Вонкавая вось парушае гэта здагадку: пазіцыянэр, рэйка для перамяшчэння ці індэксуючы канвейер — гэта асобная механічная адзінка, часта ў метрах ад асновы робата, з уласным маторам і ўласным вымяральным прыладай. Праводка сырых вымяральных сігналаў назад да платы робата — гэта менавіта тое, чаго павінен пазбегнуць канцэпт SMB, таму ABB размяшчае маторны блок у асобным корпусе, які звязваецца з кантролерам праз той жа тып паслядоўнага злучэння.

Гэты каробак таксама з’яўляецца часткай усвядомленага рашэння аб стандартизацыі. ABB пастаўляе свае маторныя ўзлы ў выглядзе папераду спраектаваных камплектаў — матор, рэдуктар, кабелі, гэты вымяральны каробак і варыянты бяспекі — з прадвызначанымі мадэлямі CAD і канфігурацыйнымі файламі. У кампаніі падкрэсліваецца, што, будучы стандартнымі, гэтыя ўзлы з’яўляюцца эканамічна эфектыўнымі і лёгка даступнымі ў якасці запасных частак. Для каманды тэхнічнага абслугоўвання гэта практычная выгада: вымяральны інтэрфейс для знешняй восі — гэта каталожны артыкул, а не адзіночна вырабленая частка, і ў старога нумара артыкула ёсць вызначаны наступнік, а не «сірата».

Не блытаць яго з SMB на робоце. Гэта плата (напрыклад, 3HAC031851-001, SMB-адзінка DSQC 633A) — гэта голая плата масай прыкладна палова кілаграма, размешчаная ўнутры маніпулятара. Гэта ж заключаная ў каробку зборка масай 4,16 кг, якая пастаўляецца ў складзе маторнага ўзла. Гэта розныя дэталі, якія выконваюць розныя функцыі ў ланцугу вымярэнняў.

Перад заменай гэтага каробка: izaliu i zakrakavajcie kantroler i zovnišniju vось perad adkrycciom karpusu abo zminaj z'jednańniaŭ. Jak i inšyja adzinicy ŭ vymeral'naj lancuchu ABB, hetaja skrynka zvyazanaja z zachavanniem dadzienych lichylnika abarota pry vyključanym kantrolery — zrabicie rezervovuju kopiju systemy i pačynajcie pratsavac' tolki paskolku budzie padtverdzieny stan rezervovaj kharchy. Zapisvajcie paziciji z'jednańniaŭ i vychadznyja kabeli pry ich zdymanni i planujcie praverku i pautaŭlenni zovnišnij vosi paskolku zamiany, a nie tolki dlia zamiany.

Тыпавыя рэжымы адмовы

Symptomy, jaki zvyčajna pravodziać da taho, kab hetuju skrynku praverzli abo zamenili:

  • Zovnišnija vось tracit svaju paziciju adnosna adkliku — kantroler prašycca, kab jaje pautaŭlili, abo saviadomlaje, što dadzienyja lichylnika nie abnaŭljajucca.
  • Дадзеныя лічыльніка страчаны пасля выключэння кантролёра — zvyčajna prycyna ŭ zachavanni i rezervovaj kharcy, a nie ŭ samaj placie.
  • Pamyłka zviazi na vymeral'naj linii zovnišnij vosi — кантролёр паведамляе, што не можа абменвацца дадзенымі з вымяральным блокам.
  • Adсутnyja dadzienyja paziciji abo niestabil'nyja dadzienyja paziciji z zovnišnij vosi — vось nie zachoŭvaje svaj adklik abo zmišczaecca ŭ pracoŭnym cyklu.
  • Перарадыўныя памылкі, якія супаўпадаюць з рухам восі — трак або пазіцыянер, які не працуе ў пэўных кропках свайго руху, часта паказвае на гнуткі кабель або злучальнік, а не на плату.
  • Увогуле вада, алей, пыл ці карозія ўнутры карпусу — знешнія восі ў зварачных калетках, лініях мыцця і падлогавых траках падвяргаюцца больш жорсткім умовам, чым унутраная частка маніпулятара.
  • Пашкоджаны раз'ём, ушчальнік або ўваход кабеля пасля здарэння, пасля таго як над воссю праводзіліся працы або пасля шматгадовага непарыўнага згінання.
  • Уся калетка спыняецца пры памылцы вымярэння — у супрацоўнічай калетцы страціўшы адна з знешніх восяў сваю адносіну спыняе супрацоўнічы рух, а не толькі гэтую вось.

Чаму выбраць нас

  • Арыгінальная частка ABB, пастаўленая па нумары дэталі 3HAC040654-001.
  • Нумар дэталі і прымяненне блока матора правераныя з вамі перад адпраўкай.
  • Дапамога з старым нумарам: калі ў вашай дакументацыі або на маркіроўцы існуючай скрынкі паказаны нумар 3HAC040321-001, мы пацвердзім, што гэта правільны наступнік.
  • Дапамога ў адрозненні гэтай скрынкі ад пліты SMB унутры маніпулятара робата — іншы выраб, іншы клас вагі, іншае становішча ў ланцугу вымярэння.
  • Даступныя новыя арыгінальныя ці выкарыстаныя арыгінальныя часткі — стан падаўжаецца вам перад замовай.
  • Фатаграфіі і падрабязнасці маркіроўкі на самой скрынцы прадастаўляюцца па запыце, каб вы змаглі параўнаць карпус, паверхню раз'ёма і ідэнтыфікатар з вашым існуючым прыладай.
  • Упакавана з жорсткай падтрымкай для абароны корпуса і ўваходаў кабеляў падчас транспартавання; дастаўляецца па ўсім свеце з Шанхая.
  • Прымаюцца PayPal, банкаўскі перавод T/T і гарантыйная праграма Alibaba.

ЗВЯЗАНЫЯ ПРАДУКТЫ

  • 3HAC031851-001 — Пліта SMB DSQC 633A, адзінка вымярэння ўнутры маніпулятара робата. Гэта не той жа выраб: тая — пліта вагой 0,5 кг для ўласных восей робата, а гэтая — скрынка вагой 4,16 кг для зону зовнешняга рухавіка.
  • 3HAC040321-001 — ранейшы артыкул. У запісах ABB артыкул 3HAC040654-001 указаны як яго наступнік.
  • 3HAC030923-001 — DSQC 664 Дадатковая адзінка кіравання (ADU HV), ступень кіравання, якая выкарыстоўваецца, калі ў ячэйцы кіруюцца восі, якія перавышаюць шэсць уласных восей робата.
  • 3HAC029818-001 — DSQC 663 Main Drive Unit для сістэмы кіравання прывадамі IRC5.
  • 3HAC028357-001 — DSQC 679 FlexPendant, які выкарыстоўваецца для прывязкі і праверкі восей пасля выканання вымяральных работ.

Анкета ў сістэме

Калі ў вас ёсць якія-небудзь прапановы, калі ласка, звяжыцеся з намі

Звяжыцеся з намі
ЯНА ПІДТРЫМАЕ

Copyright © SongWei Robotics All Rights Reserved  -  Палітыка прыватнасці
