Всички категории

Части за Роботи ABB
Части за роботи KUKA
Части За Роботи FANUC
Части за роботи YASKAWA

Всички малки категории

Части за Роботи ABB
Части за роботи KUKA
Части За Роботи FANUC
Части за роботи YASKAWA

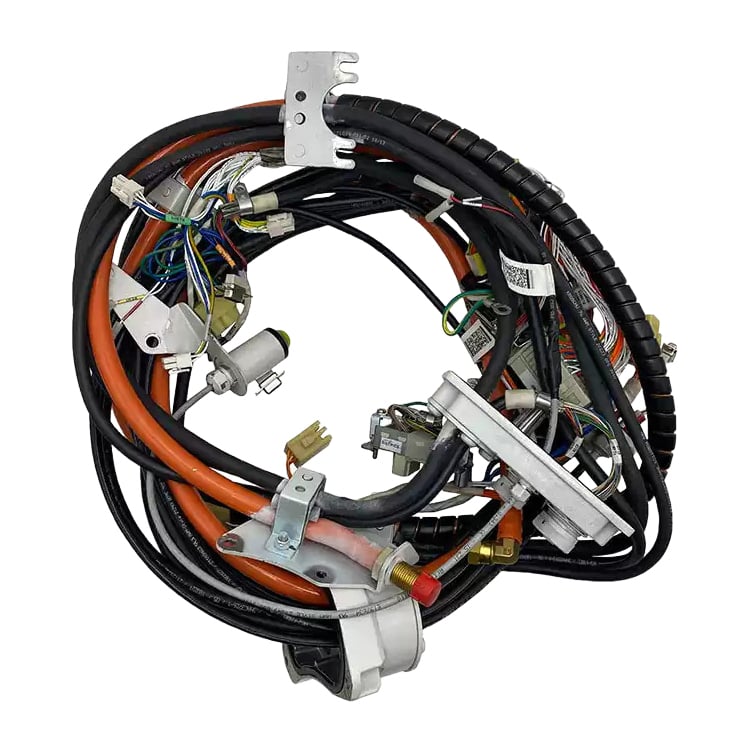
ABB 3HAC029896-001 Манипулаторен кабелен сноп за оси 1–6, персонализиран за IRB 2600

Състояние на продукта Нов оригинален или използван оригинален модел. Моля, потвърдете с нас състоянието преди поръчка.
Доставка Изпраща се от Шанхай, Китай. Обичайното време за доставка е 3-5 работни дни след потвърждение на поръчката чрез DHL / FedEx / UPS със сигурна защитна опаковка. Фактическото време за доставка зависи от конкретното състояние и наличността, които потвърждаваме с вас.
Предимства за купувачите
  • Оригинален манипулаторен кабел ABB 3HAC029896-001 за роботи ABB IRB 2600 — описание от каталога на ABB: Манипулаторен кабел за оси 1–6, по поръчка
  • Сглобен кабел за връзка с клиент, обхващащ манипулаторните оси 1–6 и пренасящ клиентски вериги (инструменти, сензори, клапани) през подвижния кабелен път на робота.
  • Роля на клиентска верига, а не на основния манипулаторен кабел за роботните оси: самата съвместимост на конекторите не гарантира правилната конфигурация, затова потвърждаваме конструкцията на вашия манипулатор IRB 2600 и разклоненията на клиентските сигнали преди изготвяне на оферта.
  • Свързан с предишния артикулен номер 3HAC030006-004 — изпратете който и да е от двата номера и ние потвърждаваме съответствието.
  • Всеки един брой се инспектира преди изпращане, с безопасна експортна опаковка и пълно проследяване на поръчката от Шанхай.
Място на артикула Шанхай, Китай
Плащане Приемаме PayPal, T/T (банков превод) и Alibaba Trade Assurance.
  • ОПИСАНИЕ
Не намирате нужната част?

над 12 000 части на склад, тествани преди изпращане, отговор в рамките на 24 часа

Заявка

Кабелна система за манипулатор с връзка към клиент за роботни оси 1–6 на ABB

Технически характеристики

Номер на част 3HAC029896-001
Описание от каталога на ABB Кабелна система за манипулатор, оси 1–6, за клиент
Бранд АББ
КАТЕГОРИЯ Кабелна система за манипулатор — комплект кабели за връзка с клиент
Дефиниция ABB 3HAC029896-001 е кабелната система за манипулатор с връзка към клиент за оси 1–6 на роботи ABB IRB 2600.
Семейство роботи ABB IRB 2600. Потвърдете варианта и конструкцията на вашия манипулатор преди поръчване.
Обхванати оси Оси 1–6
Функция Предава веригите за връзка с клиент — инструменти, сензори, клапани и друго оборудване на клиента — през подвижния кабелен път на манипулатора, така че устройствата в крайната точка остават свързани, докато роботът се движи.
Роля на веригата Потвърждаваме ролята на веригата за вашата единица преди доставката — изпратете ни номера на частта и машината, от която е произлязла.
Предишен артикулен номер 3HAC030006-004
Конструкция на манипулатора Публикуваното набавяне за този артикулен номер се отнася до манипулаторната конструкция IRB 2600 без тип C; приложение с тип C се осъществява чрез отделно верифицирана връзка. Потвърдете конструкцията на инсталирания манипулатор преди поръчка.
Правило за избор Съпоставете пълния артикулен номер, етикета на инсталираната връзка и клоновете на клиентските сигнали с клетъчната схема. Не заменяйте връзка, чиято карта на конекторите не може да бъде съгласувана с вашата електрическа инсталация.
Инсталация Маршрут на кабела на манипулатора (по конструкцията на роботната ръка)
Нетно тегло Изпратете ни номера на частта си — потвърждаваме теглото на опаковката за това устройство заедно с вашата оферта.
Размери Изпратете ни вашия номер на част — ние потвърждаваме размерите на този блок в оферта ви.
Страна на произход Указано в търговската фактура. Изпратете ни вашия номер на част и ние ще потвърдим произхода за вашата пратка.
Таможен тариф Класифицирано за вашата дестинация при цитирането — изпратете ни вашия номер на част и ние ще потвърдим кода на Хармонизираната система (HS) във фактурата.
Състояние Нов оригинален или използван оригинален модел. Моля, потвърдете с нас състоянието преди поръчка.

Индустриални приложения

  • Клетки IRB 2600, при които гриперите, заваръчните инструменти, сензорите и клапанните блокове са свързани чрез робота и трябва да останат свързани през целия обхват на движение.
  • Станции за обслужване на машини и за работа с материали, при които клиентските сигнали от страната на инструмента се прокарват по манипулатора вместо чрез външен следващ кабел.
  • Замяна на жилено съединение за сигнали от клиента, повредено поради огъване, триене или замърсяване на конектора, без нарушаване на основния кабелен комплект на робота.
  • Модернизиране на клетки и подновяване на електропроводката, когато съществуващата разклонителна схема на клиента трябва да бъде възпроизведена точно.
  • Локализиране на неизправности при загуба на сигнал, зависеща от позицията, при която сигналът от инструмент или сензор изчезва при повтаряща се поза на робота.

Цел на дизайна

Роботът IRB 2600 предава захранването и обратната връзка за собствените си оси чрез основния манипулаторен жилен комплект. Оборудването на клиента — щипци, сензори, клапани, инструменти — изисква отделни проводници, които трябва да се огъват заедно с ръката при движение по всяка ос. ABB ги прокарва чрез отделен жилен комплект за връзка с клиента, обхващащ осите от 1 до 6, така че оборудването на крайния ефектор остава свързано и функциониращо по време на движение, а електропроводката на клиента може да се поддържа независимо от основния кабелен комплект на робота.

Това разделяне е точно причината тази част да е конфигурационно-специфична, а не визуално идентифицируема. Две ръкава IRB 2600 могат да изглеждат напълно еднакви и все пак да обслужват различни клиентски клонове, тъй като инструментът, сензорът или клапанът, обслужвани от даден клон, се определят от схемата на клетката, а не от външния вид на кабела. Картата на конекторите и монтираната етикетка определят правилната част. Това прави 3HAC029896-001 потвърден резервен компонент за точна подмяна: той е верифициран спрямо артикулния номер, конструкцията на манипулатора и разположението на клиентските клонове и се заменя идентично, за да се възстанови съществуващата клетка без пренареждане на кабелите.

Бележки за безопасност и работа
  • Изолация на енергия: изолирайте и изключете захранването на робота преди отваряне на манипулатора или освобождаване на хомотите на кабелната снопа.
  • Запис преди демонтаж: идентифицирайте всеки клиентски клон по схемата на машината, след което етикетирайте всеки конектор и направете снимки на трасировката, позициите на хомотите и радиусите на извивките, преди да премахнете старата кабелна снопа.
  • Не смесвайте вериги: задръжте този харнес за връзка с клиента отделно от харнеса за основните оси на робота — те обслужват различни електрически вериги, а един харнес, който подхожда механично, може да не е подходящ електрически.
  • Потвърдете дизайна на манипулатора: проверете дизайна на вашия манипулатор IRB 2600 преди поръчване. Приложение от тип C се обслужва от отделно проверен харнес за връзка.
  • Възстановете оригиналния маршрут: запазете документирания радиус на огъване, разстоянието за свободно движение и позициите на скобите по целия диапазон на движение; кабелът, който е притиснат или пренасочен, води до напрежение и шум в сигнала.
  • Критерии за приемане: проверете всеки сигнал от клиента в неговото устройство при безопасно изолирани системи, след което тествайте поведението на сигнала по целия диапазон на движение, преди да върнете робота в производствена употреба.
  • Квалифициран персонал: монтажът и пускането в експлоатация трябва да се извършат от персонал, запознат с кабелната система на IRB 2600 и с вашата клетъчна схема.

Общи начини на неизправност

  • Умора на изолацията или пукнатини по черупката поради многократно огъване при работа с висок брой цикли.
  • Оксидация на конекторите или корозия на контактните шипове поради охладителна течност, влажност или миене.
  • Износване там, където кабелната група трие в скобите, конструкцията на манипулатора или групата на основния харнес.
  • Прекъсваща загуба на сигнала от клиента, която се наблюдава при повтаряща се позиция на робота — обикновено поради проблем с гъвкавата точка, скобата или екранирането.
  • Замяна с неподходящ жилен сноп: използване на основен жилен сноп или несъвместим клон за клиента, тъй като конекторите изглеждат подобни.
  • Притиснат или неправилно насочен кабел, предизвикващ напрежение, повреда на екранирането или шум в сигнала по време на движение по осите.

Кодовете за аларма за тази единица се показват на дисплея на контролера. Изпратете ни кода на неизправността и ние ще потвърдим диагнозата и съответстващата резервна част.

Защо да изберете нас

  • Специализирани в резервни части за промишлени роботи ABB, FANUC, KUKA и YASKAWA.
  • Потвърждение на монтажа преди изготвяне на оферта: проверяваме конструкцията на вашия манипулатор IRB 2600, етикета на инсталирания жилен сноп и клоновете за сигнали от клиента, за да получите правилната сглобка, а не визуално подобна.
  • Кръстосана справка с предишна артикулна позиция: също е посочена като 3HAC030006-004 — изпратете който и да е от двата номера и потвърждаваме съответствието.
  • Всяка единица се инспектира преди изпращане и по ваша молба могат да бъдат предоставени снимки или подробности от етикета.
  • Услуга въз основа на оферта — изпратете заявката си заедно с варианта на робота и маркировката на вашия съществуващ жилен сноп, за да получите съответстваща оферта.

Свързани продукти

Заявка онлайн

Ако имате някакви предложения, моля, свържете се с нас

Свържете се с нас
ОПОРЯВА СЕ ОТ

Copyright © SongWei Robotics All Rights Reserved  -  ПОЛИТИКА ЗА КОНФИДЕНЦИАЛНОСТ
