Totes les categories

Components del Robot ABB
Components del Robot KUKA
Components del Robot FANUC
Components del Robot YASKAWA

Totes les petites categories

Components del Robot ABB
Components del Robot KUKA
Components del Robot FANUC
Components del Robot YASKAWA

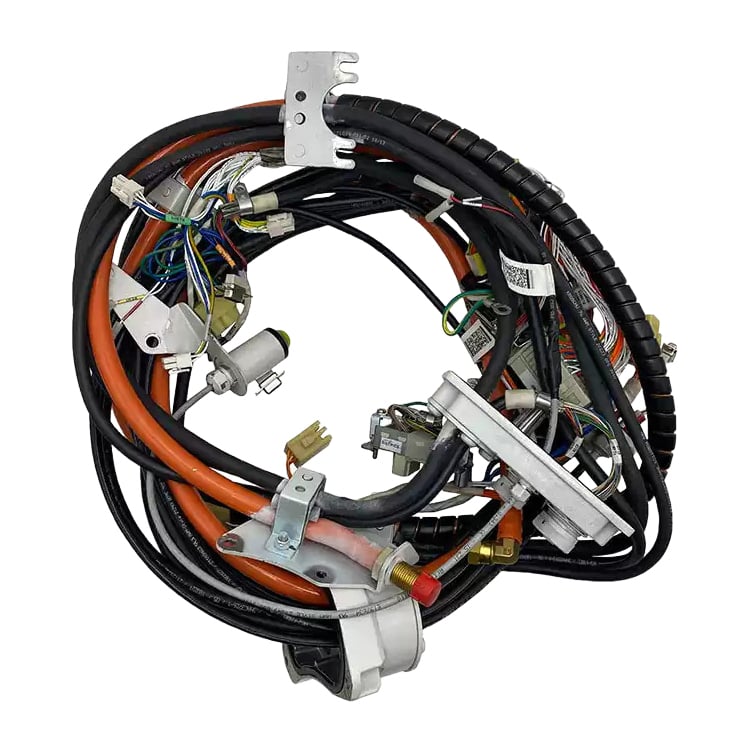
Cablejat del manipulador ABB 3HAC029896-001 per als eixos 1-6, personalitzat per al robot IRB 2600

Estat del producte Nova original o d’ocasió original. Si us plau, confirmeu-ne l’estat amb nosaltres abans de fer la comanda.
Enviament S’envia des de Xangai, Xina. El termini típic d’entrega és 3-5 dies laborables després de la confirmació de la comanda, mitjançant DHL / FedEx / UPS amb embalatge protector segur. El termini real depèn de l’estat concret i de la disponibilitat en estoc, que es confirmarà amb nosaltres.
Avantatges per al comprador
  • Cablejat original del manipulador ABB 3HAC029896-001 per a robots ABB IRB 2600 — descripció del catàleg ABB: Cablejat del manipulador, eixos 1-6, personalitzat.
  • Conjunt de cablejat de connexió per a clients que cobreix els eixos 1-6 del manipulador i transporta circuits per a clients (eines, sensors, vàlvules) a través del recorregut de cables en moviment del robot.
  • Funció de circuits per a clients, no del cablejat bàsic dels eixos del robot: la mera compatibilitat del connector no garanteix la configuració correcta; per tant, confirmem el disseny del manipulador IRB 2600 i les derivacions de senyals per a clients abans d’emetre el pressupost.
  • Referència creuada amb el número d’article anterior 3HAC030006-004 — envieu qualsevol dels dos números i confirmarem la coincidència.
  • Cada unitat s’inspecciona abans de l’embarcament, amb envasat d’exportació segur i seguiment complet de la comanda des de Xangai.
Ubicació de l’article Shanghai, Xina
Pagament Acceptem PayPal, transferència bancària (T/T) i garantia comercial d’Alibaba.
  • DESCRIPCIÓ
No troba la seva peça?

més de 12.000 peces en estoc, provades abans de l'enviament, resposta en un termini de 24 hores

Consulta

Cablejat del manipulador per a la connexió personalitzada dels eixos 1-6 del robot ABB

Especificacions

Número de part 3HAC029896-001
Descripció del catàleg ABB Cablejat del manipulador, eixos 1-6 personalitzat
Marca ABB
CATEGORIA Cablejat del manipulador — conjunt de cables per a la connexió personalitzada
Definició El codi ABB 3HAC029896-001 correspon al cablejat del manipulador per a la connexió personalitzada dels eixos 1-6 dels robots ABB IRB 2600.
Família de robots Robot ABB IRB 2600. Confirmeu la variant i el disseny del vostre manipulador abans de fer la comanda.
Eixos coberts Eixos 1-6
Funció Transporta els circuits de connexió personalitzada — eines, sensors, vàlvules i altres equips del client — a través del recorregut de cables en moviment del manipulador, de manera que els dispositius de l’extrem final romanen connectats mentre el robot es mou.
Paper del circuit Confirmem el paper del circuit per a la vostra unitat abans de l’entrega: envieu-nos el número de peça i la màquina d’on prové.
Número d'article anterior 3HAC030006-004
Disseny del manipulador La font de subministrament publicada per aquest número d’article fa referència al disseny del manipulador IRB 2600 sense connexió de tipus C; una aplicació de tipus C es cobreix mitjançant un cable de connexió verificat per separat. Confirmeu el disseny del manipulador instal·lat abans de fer la comanda.
Regla de selecció Compareu el número d’article complet, l’etiqueta del cable instal·lat i les branques de senyal del client amb l’esquema de la cel·la. No substituïu cap cable si el seu mapa de connectors no es pot conciliar amb el vostre cablejat.
Instal·lació Recorregut del cable del manipulador (a l’estructura del braç robotitzat)
Pes net Envieu-nos el vostre número de peça — confirmem el pes d’embalatge d’aquesta unitat juntament amb la vostra oferta.
Dimensions Envieu-nos el vostre número de peça — us confirmarem les dimensions d’aquesta unitat juntament amb la vostra oferta.
País d'origen Indicat a la factura comercial. Envieu-nos el vostre número de peça i us confirmarem l’origen de l’enviament.
Tarifa Aduanera Classificat per al vostre destí en la pressupostació: envieu-nos el vostre número de peça i us confirmarem el codi HS a la factura.
Condició Nova original o d’ocasió original. Si us plau, confirmeu-ne l’estat amb nosaltres abans de fer la comanda.

Aplicacions Industrials

  • Cel·les IRB 2600 on les pinces, eines de soldadura, sensors i paquets de vàlvules estan connectats a través del robot i han de romandre connectats durant tot l’abast de moviment.
  • Estacions de càrrega i descàrrega de màquines i de manipulació de materials on els senyals del client al costat de l’eina recorren el manipulador en comptes de fer-ho mitjançant un cable exterior arrossegat.
  • Substitució d’un cablejat de senyal del client malmès per flexió, abrasió o contaminació del connector, sense alterar el conjunt bàsic de cables del robot.
  • Actualitzacions i renovacions del cablejat de la cel·la on cal reproduir exactament la disposició existent de les derivacions del client.
  • Aïllament de fallades en pèrdues de senyal dependents de la posició, quan un senyal d’eina o sensor es perd en una postura repetible del robot.

Finalitat del Disseny

Un IRB 2600 transporta l’alimentació i la retroalimentació de les seves pròpies articulacions mitjançant el cablejat bàsic del manipulador. L’equipament del client — pinces, sensors, vàlvules, eines — necessita els seus propis conductors, i aquests han de flexionar-se amb el braç en totes les articulacions. ABB els encaixa mitjançant un cablejat separat de connexió del client que cobreix les articulacions 1-6, de manera que l’equipament de l’extrem romangui connectat en moviment i el cablejat del client es pugui mantenir independentment del cablejat central del robot.

Aquesta separació és exactament el perquè aquesta peça és específica de la configuració i no es pot identificar visualment. Dos braços IRB 2600 poden tenir una aparença idèntica i, malgrat això, portar diferents branques de client, perquè l’eina, el sensor o la vàlvula que serveix una branca determinada es defineix al plànol de la cel·la, no a l’aparença exterior del cable. El mapa de connectors i l’etiqueta instal·lada determinen la peça correcta. Això fa que el recanvi 3HAC029896-001 sigui una peça confirmada com a compatible: s’ha verificat respecte al número d’article, el disseny del manipulador i la disposició de les branques de client, i es substitueix peça per peça per restaurar una cel·la existent sense haver de tornar a cablejar-la.

Notes sobre seguretat i manipulació
  • Aïllament energètic: aïlleu i bloquegeu l’alimentació del robot abans d’obrir el manipulador o alliberar les pinces del feix de cables.
  • Registreu abans de la retirada: identifiqueu totes les branques de client a partir del plànol de la màquina, etiqueteu cada connector i feu fotografies del traçat, de les posicions de les pinces i dels radis de corba abans de treure el vell feix de cables.
  • No barregi circuits: mantingueu aquesta fusta de connexió amb el client separada de la fusta dels eixos bàsics del robot: serveixen circuits diferents, i una fusta que encaixa mecànicament pot no ser la adequada elèctricament.
  • Confirmeu el disseny del manipulador: verifiqueu el disseny del vostre manipulador IRB 2600 abans de fer la comanda. Una aplicació de tipus C es subministra mitjançant una fusta de connexió verificada per separat.
  • Restaureu la trajectòria original: mantingueu el radi de curvatura documentat, els espais lliures i les posicions de les brancals al llarg de tota la gamma de moviment; un cable comprimit o reorientat provoca tensió i soroll en la senyal.
  • Acceptació: verifiqueu cada senyal del client al seu dispositiu amb l’equipament segurament aïllat, i després proveu el comportament de la senyal al llarg de tota la gamma de moviment abans de tornar el robot a la producció.
  • Personal qualificat: la instal·lació i la posada en marxa han de fer-se per personal familiaritzat amb el cablejat de l’IRB 2600 i amb l’esquema de la vostra cel·la.

Mods de fallida comuns

  • Fatiga de l’aïllament o fissuració de la coberta deguda a la flexió repetida en serveis d’alta cicle.
  • Oxidació dels connectors o corrosió dels pins deguda al refrigerant, a l’humitat o a les rentades.
  • Desgast on el feix de cables frega contra les brancals, l’estructura del manipulador o el feix de cables bàsic.
  • Pèrdua intermitent de senyal del client que es produeix en una posició repetible del robot — normalment per un punt de flexió, una pinça o un problema de blindatge.
  • Substitució incorrecta del cablejat: s’ha instal·lat un cablejat bàsic o una derivació del client incompatible perquè els connectors tenien una aparença similar.
  • Cable comprimit o mal acomodat que provoca tensió, danys al blindatge o soroll de senyal durant el desplaçament dels eixos.

Els codis d'alarma d'aquesta unitat es mostren a la pantalla del controlador. Envieu-nos el codi d'error i confirmarem el diagnòstic i la peça de recanvi corresponent.

Per què triar-nos

  • Especialitzats en peces de recanvi per a robots industrials d'ABB, FANUC, KUKA i YASKAWA.
  • Confirmació de muntatge abans de la pressupostació: verifiquem el disseny del vostre manipulador IRB 2600, l’etiqueta del cablejat instal·lat i les derivacions de senyal del client, de manera que rebeu l’equipament adequat i no només un de visualment semblant.
  • Referència creuada amb article anterior: també es llista com a 3HAC030006-004 — envieu-ne qualsevol dels dos números i confirmarem la coincidència.
  • Cada unitat és inspeccionada abans de l'enviament, i es poden proporcionar fotos o detalls de l'etiqueta si es demana.
  • Servei basat en pressupostos — envieu-nos la vostra consulta amb la variant del robot i la marca del vostre cablejat existent per rebre una oferta ajustada.

Productes relacionats

Consulta en línia

Si teniu alguna suggerència, si us plau, poseu-vos en contacte amb nosaltres

Contacteu-nos
ESTÀ SUPORTAT PER

Copyright © SongWei Robotics All Rights Reserved  -  POLÍTICA DE PRIVACITAT
