
| Estat del producte | Original nou o original d’ocasió (grau A). Si us plau, confirmeu l’estat amb nosaltres abans de fer la comanda. |
| Informació sobre l’enviament | Enviament arreu del món mitjançant DHL, FedEx i UPS — 3-5 dies laborables a la majoria de destinacions. Embalat amb pel·lícula protectora i un cartó reforçat. |
| Avantatges per al comprador |
|
| Ubicació de l’article | S’envia des de Xangai, Xina. El termini de lliurament es confirmarà amb la vostra consulta. |
| Informació de pagament | S’accepten PayPal, transferència bancària (T/T) i Alibaba Trade Assurance. Envieu-nos la vostra consulta per rebre un pressupost. |

més de 12.000 peces en estoc, provades abans de l'enviament, resposta en un termini de 24 hores
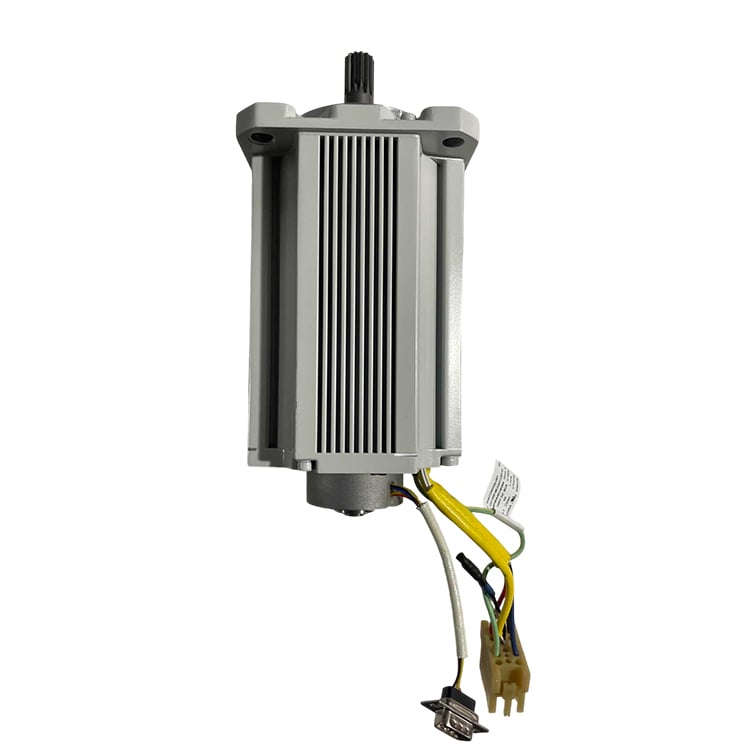
Consulta| CATEGORIA | Motor servo per a robot industrial — motor compacte d’eix amb pinyó i anell O d’estanquitat preinstal·lats |
| Marca | ABB |
| Funció | Acciona la rotació de l’eix 2 del robot ABB compatible. Funciona conjuntament amb el controlador IRC5 i la unitat d’accionament de l’eix 2 per oferir un control de posició en bucle tancat en instal·lacions de robots compactes i amb limitacions d’espai. |
| Definició | Motor servomotor AC rotatiu OEM d'ABB subministrat com un únic conjunt aparellat amb una roda dentada prè-muntada a l'eix del motor i una junta tòrica d'estanquitat prè-instal·lada a la fàbrica. Dissenyat com un substitut directe del motor original de l'eix 2 en les sèries compatibles de robots ABB. |
| Compatibilitat de sèrie | Envieu-nos el model i el número de sèrie del vostre robot i confirmarem la compatibilitat per a la vostra màquina. El catàleg oficial d'ABB llista aquest motor sota Motor de l'eix 2 incloent roda dentada i junta tòrica sense especificar cap família única de robots, el que fa pensar que pot utilitzar-se en diversos models de robots ABB IRB. Si us plau, confirmeu la compatibilitat respecte al número de sèrie del vostre robot i la versió de RobotWare abans de fer la comanda. |
| Pes net | 5,62 kg |
| Dimensions netes (L × A × A) | 300 × 110 × 110 mm |
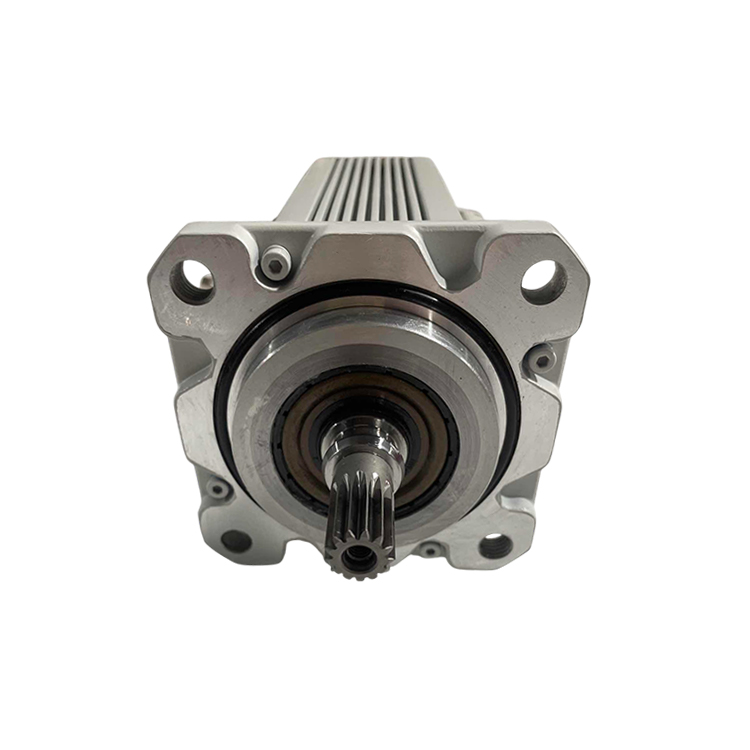
| PINION | Prè-instal·lada i aparellada a la fàbrica amb la caixa de canvis de l'eix 2. No es requereix cap pressió separada de la roda dentada durant la instal·lació. |
| Anell d'imatge | Junta tòrica d'estanquitat prè-instal·lada entre la brida del motor i la carcassa de la caixa de canvis. Quan munteu el component, reuseu l'orientació existent de la ranura per a la junta tòrica. |
| Número aranzelari duaner | 85015220 |
| Paràmetres elèctrics i mecànics detallats | Envieu-nos el número de sèrie del robot i la versió del controlador, i us proporcionarem la fulla de dades corresponent per a la vostra unitat. Si us plau, envieu la vostra consulta amb el número de sèrie del robot i la versió de RobotWare, i us proporcionarem la fulla de dades corresponent. |
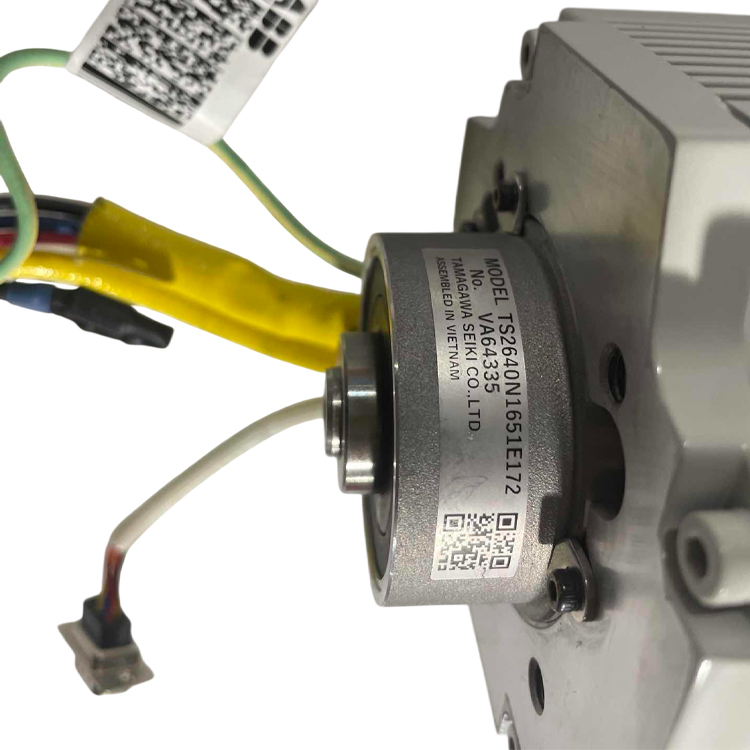
El motor converteix l'energia elèctrica procedent de la unitat d'accionament de l'eix-2 en una rotació mecànica controlada de la junta de l'eix-2 del robot. El pinyó integrat engrana directament amb la caixa de canvis de l'eix-2 per transmetre el parell, mentre que el resolutor/encoder integrat retroalimenta la posició precisa del rotor al controlador IRC5.
En lliurar el motor, la roda dentada i la junta tòrica d'estanquitat com una unitat combinada única, ABB elimina l'etapa de muntatge de la roda dentada durant la instal·lació i assegura que la junta estigui correctament col·locada abans que el motor surti de la fàbrica — un aspecte fonamental en dissenys de robots compactes, on la càmera de l’eix 2 és estreta i difícil de tornar a segellar in situ.
Per a un procediment pas a pas d’identificació de la causa arrel i un flux de treball de substitució, recomanem publicar un article in situ, com ara «Guia de resolució de problemes del motor compacte ABB de l’eix 2», i enllaçar-lo aquí. L’enllaç es pot inserir un cop l’article sigui publicat.
Si teniu alguna suggerència, si us plau, poseu-vos en contacte amb nosaltres
Contacteu-nos

Copyright © SongWei Robotics All Rights Reserved - POLÍTICA DE PRIVACITAT