
| Estat del producte | Nova original o d’ocasió original. Si us plau, confirmeu-ne l’estat amb nosaltres abans de fer la comanda. |
| Informació sobre l’enviament | Enviaments arreu del món mitjançant DHL, FedEx i UPS. 3-5 dies laborables a la majoria de destinacions. Embalat amb pel·lícula protectora i un cartó reforçat. |
| Avantatges per al comprador |
|
| Ubicació de l’article | S’envia des de Xangai, Xina. El termini de lliurament es confirmarà amb la vostra consulta. |
| Informació de pagament | S’accepten PayPal, transferència bancària (T/T) i Alibaba Trade Assurance. Envieu-nos la vostra consulta per rebre un pressupost. |

més de 12.000 peces en estoc, provades abans de l'enviament, resposta en un termini de 24 hores
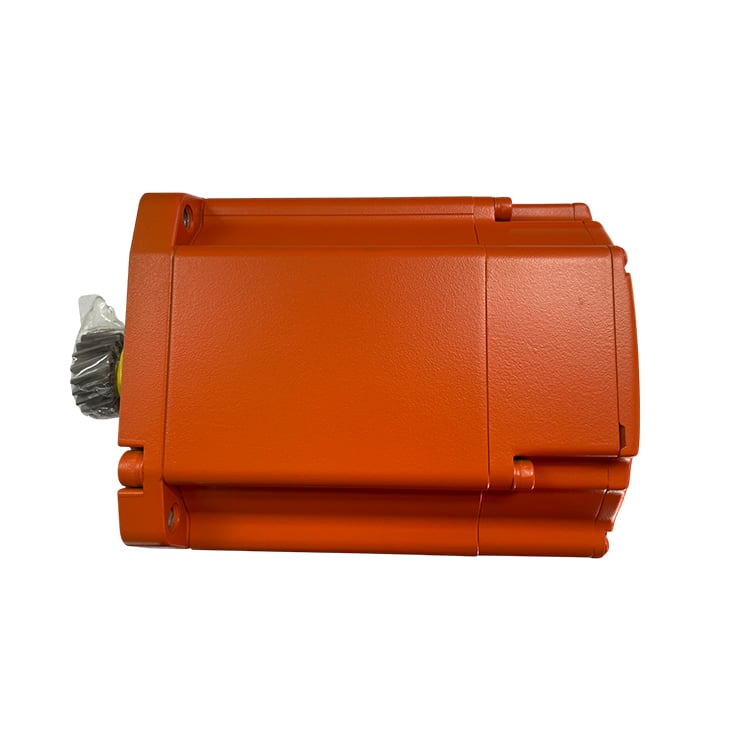
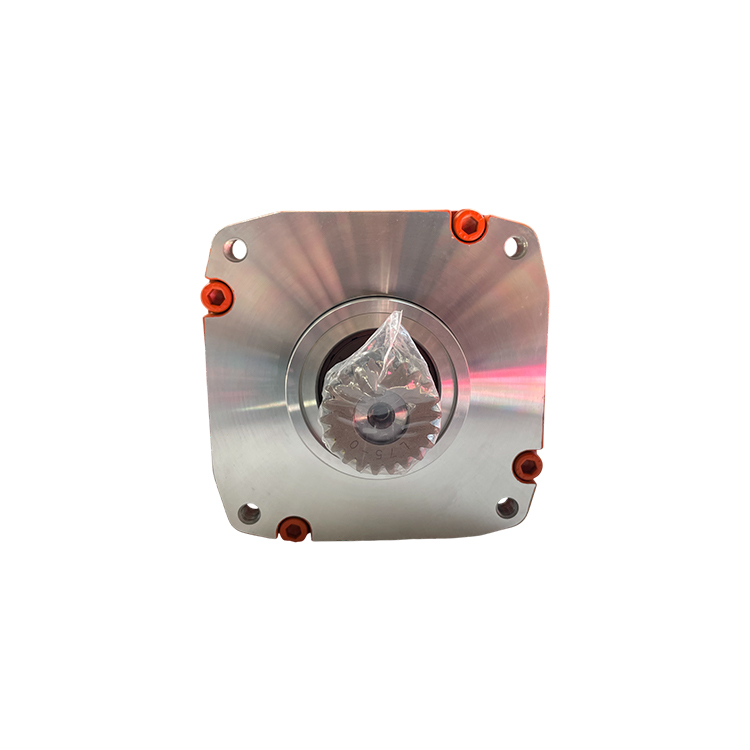
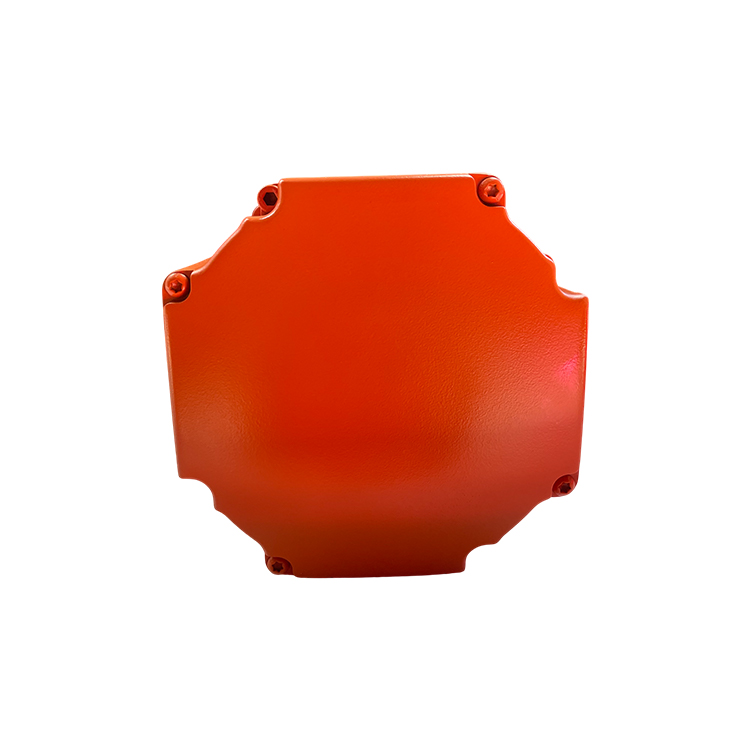
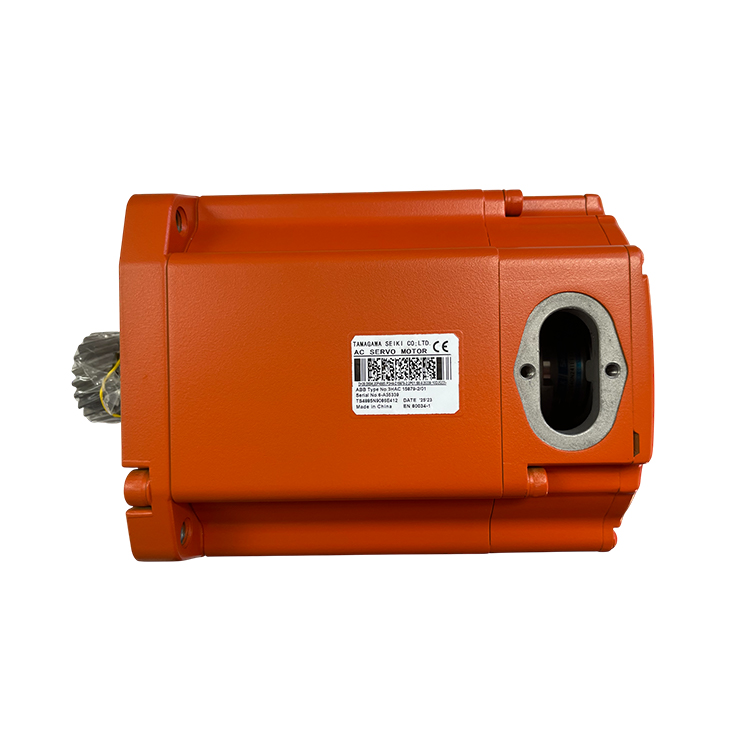
ConsultaEl model ABB 3HAC15879-2 és el motor d’eix 1 amb pinyó per als robots ABB IRB 6600 i IRB 6650. ABB el llista al seu catàleg de peces de recanvi com a «motor CA rotatiu amb pinyó» i, al manual del producte IRB 6650S, és el motor —incloent-hi el pinyó— que acciona l’eix 1 (la rotació de la base) mitjançant la caixa de canvis situada a la part inferior del robot. El pinyó es munta premsat sobre l’eix del motor a l’fàbrica i s’ajusta específicament a aquesta caixa de canvis, de manera que es subministra com una unitat única i no com un engranatge separat. Envieu-nos el número de sèrie del robot i el número d’article gravat a la placa del motor, i confirmarem la compatibilitat abans que realitzeu la comanda.
| Número de part | 3HAC15879-2 |
| Fabricant | ABB (peça de recanvi original) |
| Nom del catàleg ABB | Motor CA rotatiu amb pinyó |
| Designació de tipus ABB | 46x24x25 |
| Tipus | Motor servo CA rotatiu per a l’eix 1, subministrat amb el pinyó ja muntat sobre l’eix del motor i ajustat a la fàbrica a la caixa de canvis de l’eix 1 |
| Compatibilitat | Robots ABB IRB 6600 i IRB 6650, incloent les variants IRB 6650S. Envieu-nos el número de sèrie del vostre robot i el número d'article de la placa del motor, i confirmarem la compatibilitat abans que realitzeu la comanda. |
| Eix | Eix 1 (rotació de la base) |
| PINION | Preinstal·lat i emparellat a la fàbrica amb la caixa de canvi de l'eix 1 — no cal prémer cap engranatge per separat durant la instal·lació |
| Substitueix | 3HAC15879-1, 3HAC14749-1, 3HAC14749-2 |
| Substituït per | 3HAC057550-003 |
| Versió blanc gràfit | 3HAC050013-003 — la variant blanca grisa d'aquest recanvi. Confirmeu el color utilitzat al vostre robot abans de fer la comanda. |
| Components que cal substituir juntament amb el motor | ABB especifica la junta tòrica 2152 2012-430 (que cal substituir en tornar a muntar el motor) i la 3HAC3438-1 (que cal substituir si es desmunten els cables del motor). Comuniqueu-nos la variant del vostre robot i us pressupostarem aquestes juntes conjuntament amb el motor. |
| Pes net | 23,5 kg |
| Pes brut | 24,64 kg |
| Codi arancelari HS | 85015220 |
| Quantitat mínima de comanda | 1 peça |
| Condició | Nova original o d’ocasió original. Si us plau, confirmeu-ne l’estat amb nosaltres abans de fer la comanda. |
Envieu el número de sèrie del robot i el número d'article de la placa del motor, i confirmarem la compatibilitat abans que realitzeu la comanda.
El motor de l'eix 1 converteix l'energia elèctrica procedent de la unitat d'accionament en una rotació controlada de la base del robot, fent oscil·lar tot el braç i la càrrega dins de l'espai de treball. Com que l'eix 1 suporta la inèrcia més elevada de qualsevol articulació —l'estructura completa del robot més la càrrega—, el motor i el pinyó s'ajusten fàbrica a la caixa de canvis de l'eix 1 per mantenir el joc dins de les toleràncies i garantir una posició repetible de la base sota càrregues intenses. El resolutor/codificador integrat transmet de forma precisa la posició del rotor al controlador IRC5 per obtenir un moviment de la base fluid i coordinat.
Això també explica per què el pinyó no es ven per separat. L’engranatge està muntat a pressió sobre l’eix del motor i s’ajusta a la caixa de canvis que acciona, de manera que un motor que incorpora un pinyó desgastat o inadient no funcionarà correctament, independentment de quin sigui l’estat del motor en si. Per tant, substituir el motor de l’eix 1 és una tasca que requereix substituir alhora el motor i el pinyó amb un sol número de peça, i els elements d’estanquitat que ABB enumera per a aquesta tasca pertanyen a la mateixa operació de servei.
Abans de la retirada: apagueu tota l’alimentació elèctrica del robot, apliqueu el bloqueig i l’etiquetatge, i anoteu la posició del motor i el recorregut del seu cablejat abans de treure’l. El procediment de substitució d’ABB per a aquest motor exigeix que s’intercanviï la junta tòrica 2152 2012-430 quan es torni a muntar el motor, el 3HAC3438-1 si es desmunta el cablejat del motor, i les eines de retirada 3HAC 14631-1, que s’han d’utilitzar per parells. Munteu el nou motor amb el seu pinyó, restabliu la tenca i l’entrada del cablejat, i comproveu que el motor gira lliurement abans de tornar el robot a la producció.
Sol·licitar un pressupost: Envieu-nos el número de sèrie del vostre robot i el número d’article de la placa del motor (3HAC15879-2), i indiqueu-nos si el robot és una versió Foundry Prime. Confirmarem l’estat, la compatibilitat i el termini d’entrega, i després us enviarem una oferta — abans que realitzeu cap comanda.
Si teniu alguna suggerència, si us plau, poseu-vos en contacte amb nosaltres
Contacteu-nos

Copyright © SongWei Robotics All Rights Reserved - POLÍTICA DE PRIVACITAT