Totes les categories

Components del Robot ABB
Components del Robot KUKA
Components del Robot FANUC
Components del Robot YASKAWA

Totes les petites categories

Components del Robot ABB
Components del Robot KUKA
Components del Robot FANUC
Components del Robot YASKAWA

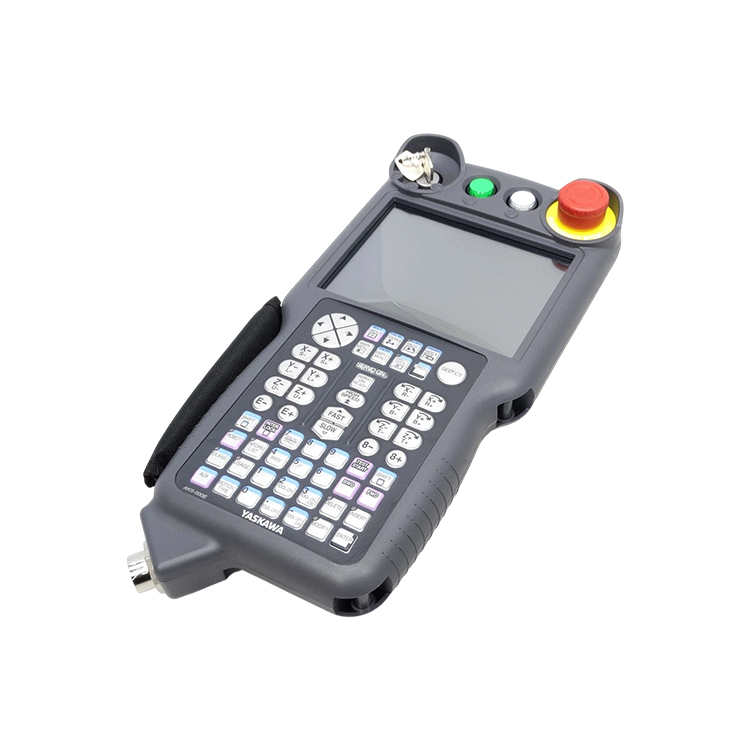
Yaskawa JZRCR-APP01-1 YRC1000 Teach Pendant

Estat del producte Nova original o d’ocasió original. Si us plau, confirmeu-ne l’estat amb nosaltres abans de fer la comanda.
Enviament S’envia des de Xangai, Xina. El termini típic d’entrega és 3-5 dies laborables després de la confirmació de la comanda, mitjançant DHL / FedEx / UPS amb embalatge protector segur per a electrònica sensible. El temps d’entrega real depèn de l’estat concret i de la disponibilitat en estoc, que cal confirmar amb nosaltres.
Avantatges per al comprador
  • Penjant estàndard d'originalitat Yaskawa JZRCR-APP01-1 per al controlador Motoman YRC1000 — l'unitat manual per a la programació i el control manual del robot, no un quadre HMI genèric.
  • Pantalla tàctil LCD en color amb teclat integrat, interruptor d'activació de tres posicions (deadman) i botó d'emergència per a una operació segura durant la fase d'ensenyament.
  • Port USB i ranura per targeta SD per a la còpia de seguretat, la restauració i la gestió de programes i dades del robot; s'inclou el cable estàndard de 8 m per al penjant (Motoman P/N 177716-2) per connectar-lo al calaix del controlador YRC1000.
  • Carcassa d'ús industrial amb classificació IP54, dissenyada per a l'ús diari a la planta de fabricació.
  • Suport per a la confirmació de la compatibilitat: verifiquem la revisió del vostre controlador YRC1000 abans que realitzeu la comanda; algunes llistes de revenedors associen aquest penjaent també als models DX100/DX200, cosa que entra en conflicte amb la documentació del YRC1000, de manera que la verificació evita devolucions per generacions incorrectes.
  • Cada unitat és inspeccionada i embalada amb seguiment complet de la comanda des de Xangai.
Ubicació de l’article Shanghai, Xina
Pagament Acceptem PayPal, transferència bancària (T/T) i garantia comercial d’Alibaba.
  • DESCRIPCIÓ
No troba la seva peça?

més de 12.000 peces en estoc, provades abans de l'enviament, resposta en un termini de 24 hores

Consulta

Terminal de programació estàndard per a controladors Yaskawa Motoman YRC1000

Especificacions

Número de part JZRCR-APP01-1
Número de peça del fabricant 177716-2 (número de catàleg Motoman)
Marca YASKAWA
CATEGORIA Terminal de programació per a operadors de robots (terminal d'ensenyament estàndard) per a controladors de robots Yaskawa Motoman YRC1000.
Definició El terminal portàtil per a operadors que es connecta a un controlador Yaskawa Motoman YRC1000 per fer programació de robots, moviment manual (jogging), ensenyament (teach-in) i diagnòstics a la cel·la. La fitxa oficial de Motoman el descriu com a «TERMINAL, ESTÀNDARD, YRC1000, AMB CABLE DE 8 M, AMB PROGRAMARI».
Funció Permet la programació local de robots, el moviment manual (jogging), la supervisió d'entrades i sortides (I/O), l'edició de paràmetres i l'accés als diagràstics mitjançant la connexió al controlador YRC1000, amb un interruptor d'activació integrat de tres posicions (deadman) i una parada d'emergència per a una operació d'ensenyament segura.
Compatibilitat amb el controlador Família de controladors Yaskawa Motoman YRC1000 / YRC1000micro (segons el portal de peces Motoman i diversos distribuïdors). Algunes llistes de distribuïdors també esmenten els controladors DX100 / DX200 — aquests són incompatibles amb la documentació dels YRC1000, per tant, verifiqueu el model i la revisió del vostre controlador abans de fer la comanda.
Inclou Cable estàndard del penjant de 8 m (número de peça Motoman 177716-2) per a la connexió al calaix de controladors YRC1000.
Pantalla Pantalla tàctil LCD en color (segons diverses llistes). La mida diagonal indicada varia: aproximadament 10 polzades segons algunes fonts, 5,7 polzades segons una altra; una llista descriu una pantalla LCD monocroma — verifiqueu la pantalla exacta del vostre equip.
Teclat / interfície Teclat integrat i interfície multi-tàctil per a la programació per ensenyament de trajectòries, el control de desplaçament (jogging), la supervisió d’entrades i sortides (I/O) i l’edició de paràmetres.
Dispositius de seguretat interruptor d’activació de tres posicions (interruptor de ‘deadman’) (indicat com a conforme a la norma DIN EN ISO 10218-1) i un botó vermell d’aturada d’emergència.
Interfícies Port USB i ranura per targetes SD per fer còpies de seguretat, restaurar i gestionar dades del programa del robot (algunes llistes també citen una interfície Ethernet — comproveu-ho a la vostra unitat).
Llenguatge de programació Admet la programació de robots Yaskawa INFORM (segons la documentació del distribuïdor).
Protecció contra ingressos IP54 (resistent a pols i esquitxos) — segons les llistes del distribuïdor.
Dimensions La informació no està documentada oficialment de forma coherent — una font indica 152 × 53 × 299 mm; comproveu-ho a la vostra unitat o consulteu el fabricant.
Pes net La informació no està documentada oficialment de forma coherent — les fonts indiquen aproximadament entre 0,56 kg i 2,2 kg; comproveu-ho a la placa de característiques de la vostra unitat o consulteu el fabricant.
Temperatura d'Operació de 0 °C a 45 °C (segons una llista del distribuïdor) — comproveu-ho a la vostra unitat.
País d'origen La informació no està documentada oficialment — si us plau, proporcioneu més detalls o consulteu el fabricant.
Condició Nova original o d’ocasió original. Si us plau, confirmeu-ne l’estat amb nosaltres abans de fer la comanda.

Aplicacions Industrials

  • Substitució d’un pendant de programació malmès o sense resposta en una cel·la de robot Motoman YRC1000.
  • Creació, edició i gestió de tasques de programes de robot in situ (INFORM) a la cel·la de producció.
  • Jogging manual i ensenyament de posicions del robot durant la configuració, el canvi de producte i l’alineació d’elements de fixació.
  • Diagnòstic en temps real — supervisió d’entrades/sortides, revisió d’alarms i interacció d’estat mitjançant el controlador YRC1000.
  • Selecció del mode de funcionament i control dels enllaços de seguretat durant la posada en servei i la reparació.
  • Serveis per a soldadura automotriu / muntatge de xassís, soldadura per arc i per punts, manipulació de materials / paletització, atenció de màquines i cèl·lules de pintura basades en controladors Yaskawa YRC1000.

Finalitat del Disseny

El penjaent de programació estàndard és la unitat d’interfície humana portàtil que actua com a pont entre l’operador i el controlador YRC1000 — no un panell tàctil genèric. El treball robòtic a la cèl·lula requereix un dispositiu sempre local, resistent i certificat des del punt de vista de la seguretat: l’operador l’agafa mentre es troba al costat del robot, de manera que ha de resistir caigudes, pols i l’ús diari intens, tot mantenint la seva seguretat. Per això és un penjaent específic connectat al controlador mitjançant un cable, i no un ordinador portàtil ni una tauleta.

L'arquitectura de seguretat és el nucli del disseny. Un interruptor d'activació de tres posicions (deadman) i una parada d'emergència connectada directament mitjançant cables asseguren que el robot només es pugui moure mentre l'operador subjecti activa i conscientment el dispositiu de comandament en l'estat de seguretat; si l'abandona, el moviment s'atura immediatament. La programació, el moviment manual (jogging) i els diagnòstics es realitzen tots a través d'un sol dispositiu connectat al controlador, cosa que manté la cel·la operativa fins i tot quan la xarxa o l'ordinador de l'oficina no estan disponibles. Com que el dispositiu de comandament YRC1000 està vinculat a la generació de controladors YRC1000 i al seu cable / connector / microprogramari, i com que la família de dispositius de comandament Yaskawa abasta diverses generacions (DX200, NX100, FS100, YRC1000, YRC1000micro), la selecció ha de coincidir amb el sistema instal·lat, i no només amb l'aparença de l'envolupant. El dispositiu de comandament YRC1000 no és compatible amb els controladors DX200 / NX100 / FS100, per la qual cosa és fonamental verificar el controlador i el microprogramari abans de fer la comanda.

Abans de fer la comanda i abans de fer la instal·lació
  • Confirmeu el model del controlador: aquest és el penjant estàndard YRC1000 (JZRCR-APP01-1, número de peça Motoman 177716-2). Si el vostre controlador és DX200 / NX100 / FS100 / YRC1000micro, el connector, el cable i el microprogramari són diferents — comuniqueu-nos-ho perquè us indiquem el penjant adequat.
  • Verifiqueu la revisió i el microprogramari: JZRCR-APP01-2 és una revisió més recent (compatible directa amb el microprogramari YRC1000 ≥ V2.xx); el YRC1000micro pot requerir el penjant intel·ligent (JZRCR-SPP01-1). Comproveu l’etiqueta del penjant actual i la placa identificativa del controlador abans de fer la comanda.
  • Inspeccioneu a l'arribada: comproveu el cable del penjant de 8 m, tots dos connectors, la pantalla tàctil, el teclat, el botó d’aturada d’emergència i el dispositiu d’habilitació abans de fer-ne ús; notifiqueu-ne qualsevol dany abans de la instal·lació.
  • Feu una còpia de seguretat primer: realitzeu una còpia de seguretat del programa i la configuració del robot (targeta SD / USB / memòria del controlador) abans de substituir el penjant.
  • Aïlleu on calgui: seguiu el manual de servei corresponent del controlador Yaskawa YRC1000 i feu servir personal qualificat per a qualsevol treball al costat del controlador.
  • Confirmeu l'estat amb nosaltres: comuniqueu-nos si necessiteu unitats noves, d'ocasió o recondicionades abans de fer la comanda.

Mods de fallida comuns

  • Pèrdua de comunicació amb el controlador: el penjant mostra «sense connexió» o no arrenca, sovint a causa d’un cable del penjant de 8 m o d’un connector malmès. Resolució de problemes relacionada: vegeu el nostre article «Pèrdua de comunicació entre el penjant docent Yaskawa YRC1000 i el controlador».
  • Fallada de la pantalla tàctil o cap resposta: un panell tàctil desgastat o contaminat. Resolució de problemes relacionada: vegeu el nostre article «Solució per a la falta de resposta de la pantalla tàctil del penjant Yaskawa Motoman YRC1000».
  • Teclat / tecla sense resposta: tecles desgastades o contaminades després d’un ús intensiu. Resolució de problemes relacionada: vegeu el nostre article «Reparació del teclat i les tecles del penjant docent Yaskawa YRC1000».
  • Danys al cable per flexions repetides: el cable del penjant de 8 m trenca els conductors interns en punts de flexió forçada. Resolució de problemes relacionada: vegeu el nostre article «Substitució del cable del penjant Yaskawa YRC1000».
  • Avaria de l'interruptor Deadman (activació) — un interruptor d'activació de tres posicions desgastat impedeix que el comandament manual activi el moviment. Resolució de problemes relacionada: vegeu l'article nostre «Prova de fallada de seguretat de l'interruptor Deadman Motoman YRC1000».
  • Botó d'aturada d'emergència enganxat o sense resposta — un dispositiu de seguretat connectat directament per cable, que cal provar abans de fer-ne ús. Resolució de problemes relacionada: vegeu l'article nostre «Diagnòstic de fallada de l'aturada d'emergència del comandament manual Yaskawa YRC1000».

Els codis d'alarma específics del comandament manual no estan documentats oficialment per Yaskawa — les fallades de comunicació o d'inici normalment apareixen com a missatges del costat del controlador YRC1000. Si el vostre controlador mostra un codi d'error, contacteu-nos amb el codi exacte mostrat per obtenir un diagnòstic precís.

Per què triar-nos

  • Especialitzats en peces de recanvi i consumibles per a robots industrials d’ABB, FANUC, KUKA i YASKAWA.
  • Subministrem exactament l'article Yaskawa JZRCR-APP01-1 (comandament manual de programació estàndard YRC1000, Motoman P/N 177716-2), que coincideix amb el número del registre del vostre controlador.
  • Verifiquem el model, la revisió i el programari integrat del controlador YRC1000 abans que realitzeu la comanda, de manera que rebeu el penjaent de generació YRC1000 adequat, i no un dispositiu DX200 / NX100 / FS100.
  • Cada dispositiu d’ensenyament és inspeccionat i comprovat funcionalment, després s’embala per protegir la pantalla, el cable i els dispositius de seguretat, amb seguiment complet de la comanda des de Shanghai.
  • Assessorament tècnic disponible per a la instal·lació, la verificació de compatibilitat i la resolució de problemes; també oferim servei de reparació per a dispositius d’ensenyament defectuosos.
  • Servei basat en pressupost — envieu-nos la vostra consulta amb el model del controlador, el número de sèrie i l’estat requerit per rebre una oferta ajustada.

Productes relacionats

Consulta en línia

Si teniu alguna suggerència, si us plau, poseu-vos en contacte amb nosaltres

Contacteu-nos
ESTÀ SUPORTAT PER

Copyright © SongWei Robotics All Rights Reserved  -  POLÍTICA DE PRIVACITAT
