
| Stav výrobku | Nový originál nebo použitý originál. Před objednáním nám prosím potvrďte požadovaný stav. |
| Doprava | Odesíláno ze Šanghaje, Čína. Typická doba dodání je 3-5 pracovních dnů po potvrzení objednávky prostřednictvím DHL / FedEx / UPS v bezpečném ochranném balení. Skutečná doba dodání závisí na konkrétním stavu a skladové dostupnosti, kterou s vámi potvrdíme. |
| Výhody pro kupující |
|
| Umístění položky | Šanghaj, Čína |
| Platba | Přijímáme platby prostřednictvím PayPal, T/T (bankovního převodu) a Alibaba Trade Assurance. |

více než 12 000 součástí skladem, před odesláním testováno, odpověď do 24 hodin
Dotaz| Část číslo | 3HAC029896-001 |
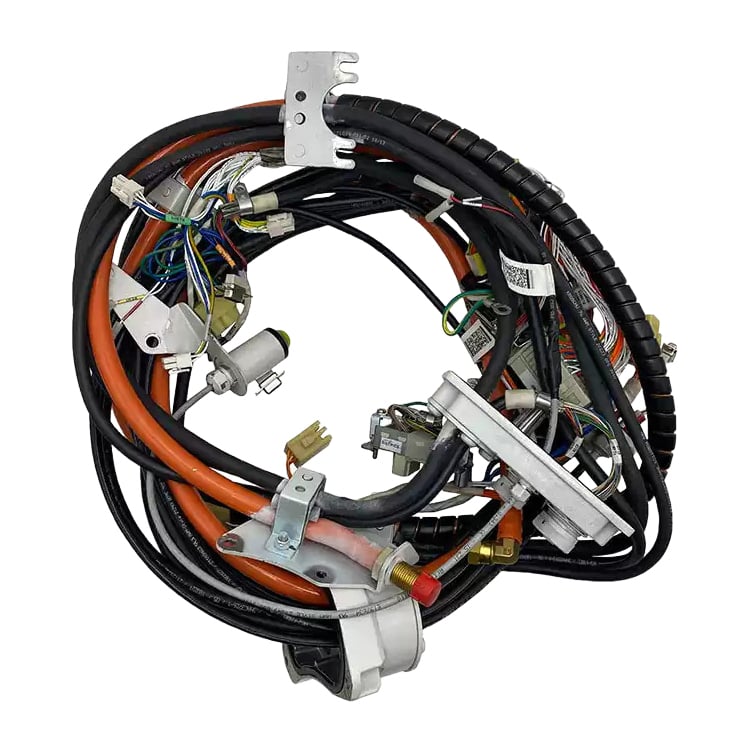
| Popis v katalogu ABB | Kabelový svazek manipulátoru pro osy 1–6 pro zákazníka |
| Značka | ABB |
| KATEGORIE | Kabelový svazek manipulátoru – sestava připojovacího kabelu pro zákazníka |
| Definice | ABB 3HAC029896-001 je kabelový svazek manipulátoru pro připojení zákazníka k osám 1–6 robotů ABB IRB 2600. |
| Rodina robotů | ABB IRB 2600. Před objednáním potvrďte variantu a konstrukci svého manipulátoru. |
| Pokryté osy | Osy 1–6 |
| Funkce | Přenáší obvody pro připojení zákazníka – nástroje, senzory, ventily a jiné zařízení zákazníka – pohyblivou kabelovou trasou manipulátoru, aby zůstaly zařízení na koncovém členu zapojená i při pohybu robota. |
| Funkce obvodu | Potvrzujeme funkci obvodu pro vaši jednotku před dodáním — pošlete nám číslo dílu a stroj, ze kterého pochází. |
| Předchozí číslo položky | 3HAC030006-004 |
| Konstrukce manipulátoru | Zveřejněné zdroje pro toto číslo položky odkazují na manipulátor IRB 2600 bez typu C; aplikace typu C vyžaduje samostatně ověřený připojovací kabel. Před objednáním potvrďte, jaký typ manipulátoru máte nainstalován. |
| Pravidlo výběru | Porovnejte úplné číslo položky, štítek na nainstalovaném kabelu a větve zákaznických signálů se schématem buňky. Nepoužívejte kabel, jehož uspořádání konektorů nelze sladit s vaším zapojením. |
| Instalace | Trasa kabelu manipulátoru (na konstrukci robotického ramene) |
| Hmotnost bez obalu | Pošlete nám číslo dílu – potvrzujeme hmotnost balení tohoto kusu spolu s vaší cenovou nabídkou. |
| Rozměry | Pošlete nám číslo dílu — my potvrdíme rozměry tohoto zařízení ve vaší cenové nabídce. |
| Země původu | Uvedeno na komerční faktuře. Zašlete nám číslo dílu a potvrdíme původ vaší zásilky. |
| Celní sazba | Klasifikováno pro vaše cílové místo v nabídce – zašlete nám číslo dílu a potvrdíme HS kód uvedený na faktuře. |
| Stav | Nový originál nebo použitý originál. Před objednáním nám prosím potvrďte požadovaný stav. |
Robot IRB 2600 přenáší napájení a zpětnou vazbu pro své osy prostřednictvím základního kabelového svazku manipulátoru. Zařízení zákazníka — upínací čelisti, senzory, ventily, nástroje — vyžadují vlastní vodiče, které se musí ohýbat spolu s paží při pohybu každé osy. Společnost ABB je vedena prostřednictvím samostatného kabelového svazku pro připojení zákazníka pokrývajícího osy 1 až 6, aby zůstalo zařízení na konci paže zapojené i při pohybu a aby bylo možné servisovat vedení zákazníka nezávisle na základním kabelovém svazku robota.
Toto oddělení je přesně důvodem, proč je tato součást specifická pro konfiguraci a není vizuálně rozpoznatelná. Dvě paže IRB 2600 mohou vypadat identicky a přesto obsahovat různé zákaznické větve, protože nástroj, senzor nebo ventil, který daná větev obsluhuje, je definován schématem buňky, nikoli vnějším vzhledem kabelu. Správnou součást určuje mapa konektorů a nainstalovaný štítek. To činí součást 3HAC029896-001 potvrzenou náhradní součástí: byla ověřena proti číslu položky, konstrukci manipulátoru a uspořádání zákaznických větví a nahrazuje se po jednom kusu, aby se obnovila stávající buňka bez nutnosti přepojování.
Kódy poruch pro toto zařízení se zobrazují na displeji řídicí jednotky. Pošlete nám kód poruchy a my potvrdíme diagnostiku a odpovídající náhradní díl.
Pokud máte nějaké návrhy, kontaktujte nás prosím
Kontaktujte nás

Copyright © SongWei Robotics All Rights Reserved - Zásady ochrany soukromí