
| Stav výrobku | Nový originál nebo použitý originál. Před objednáním nám prosím potvrďte požadovaný stav. |
| Informace o dopravě | Odesíláme ze Šanghaje, Čína. Typická doba dodání je 3-5 pracovních dnů po potvrzení objednávky prostřednictvím DHL / FedEx / UPS v bezpečném ochranném balení. Skutečná doba dodání závisí na konkrétním stavu, který s námi potvrdíte. |
| Výhody pro kupující |
|
| Umístění položky | Šanghaj, Čína. Zásoby jsou skladovány v našem skladu v Šanghaji, v blízkosti hlavních mezinárodních kurýrských uzlů. |
| Informace o platbě | Přijímáme PayPal, T/T (bankovní převod) a Alibaba Trade Assurance. Pošlete nám svůj dotaz pro získání cenové nabídky. |

více než 12 000 součástí skladem, před odesláním testováno, odpověď do 24 hodin
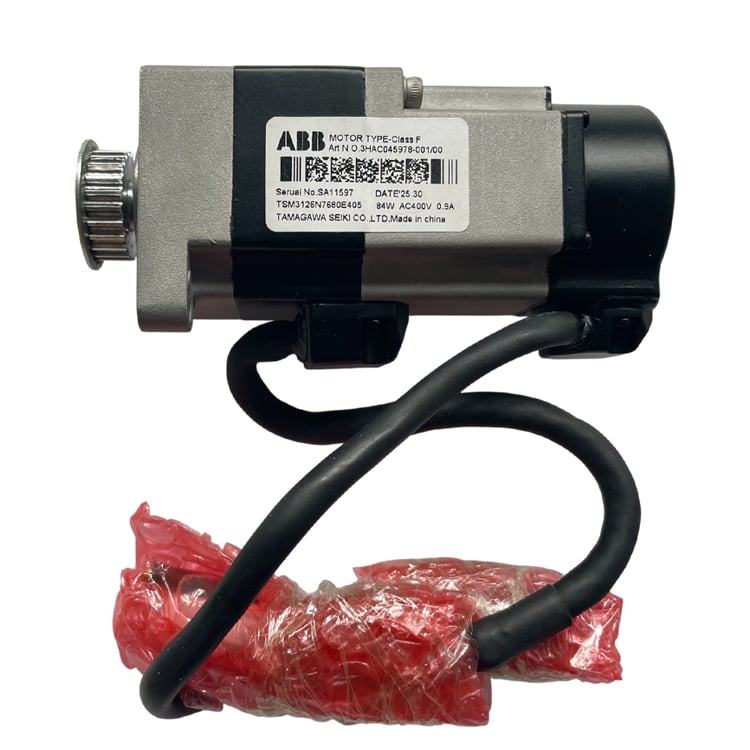
DotazMotor ABB 3HAC045978-001 je servomotor osy 5 (náklon zápěstí) pro roboty ABB IRB 1200 (typ B, varianta SafeMove 2); dodává se s převodovou kladkou pro ozubený řemen již nasazenou na hřídeli. Pošlete nám sériové číslo svého robota a my potvrdíme přesnou shodu ještě před objednáním.
| KATEGORIE | Otáčivý střídavý servomotor s předmontovanou převodovou kladkou pro ozubený řemen — pohon osy 5 manipulátoru (náklon zápěstí) |
| Značka | ABB |
| Část číslo | 3HAC045978-001 |
| Definice | Originální servomotor ABB pro osu 5 s převodovou kladkou pro ozubený řemen předmontovanou na hřídeli; dodává se jako jedna kompletní jednotka pro pohon zápěstí robotu IRB 1200. |
| Funkce | Pohání osu 5 (náklon zápěstí) robotu IRB 1200; přeměňuje elektrický vstup na řízené otáčení zápěstí s uzavřenou zpětnou vazbou od vestavěného rezolveru/enkodéru. |
| Osy | Osa 5 — kloub náklonu zápěstí, který naklání zápěstí i přírubu pro nástroj. |
| Kompatibilita s roboty | ABB IRB 1200, pouze typ B (podporuje SafeMove 2). Typ A není kompatibilní – před objednáním si přečtěte typový štítek na základně robota. |
| Typ pohonu | Poháněno ozubeným řemenem; kladka je předinstalována na hřídeli motoru. |
| Hmotnost bez obalu | 0,52 kg |
| Rozměry (D×V׊) | 130 × 53 × 50 mm |
Konkrétní elektrické a mechanické parametry (napětí, proud, typ rezolvertu) nejsou v naší referenční sadě pro tento konkrétní variantu uveřejněny. Pošlete nám sériové číslo vašeho robota a verzi RobotWare a my vám zašleme odpovídající technický list.
Motor osy 5 převádí elektrickou energii z pohonné jednotky na řízené otáčení kloubu sklonu zápěstí robotu IRB 1200. Předinstalovaná řemenová kladka přenáší točivý moment na zápěstí přes řemenový pohon, čímž udržuje otáčející se hmotnost nízkou a sestavu zápěstí kompaktní – což je důležité u malého robota, který dosahuje do těsných pracovních prostorů s vysokou přesností dráhy. Vestavěný rezolver/encoder zpětně poskytuje řídicímu systému IRC5 přesnou polohu rotoru pro hladký a opakovatelný pohyb zápěstí.
Konkrétní kódy poplachů nejsou pro tento model oficiálně zdokumentovány. Kontaktujte nás s chybovým kódem zobrazeným na vašem řídicím zařízení pro přesnou diagnostiku. Podrobný postup pro identifikaci kořenové příčiny a výměnu najdete v našem článku o odstraňování poruch u motoru osy 5 robotu ABB IRB 1200 (interní odkaz bude přidaný při nahrání).
Požádejte o cenovou nabídku pro ABB 3HAC045978-001 nebo nám zašlete sériové číslo svého robota, abychom před objednáním potvrdili přesnou shodu.
Pokud máte nějaké návrhy, kontaktujte nás prosím
Kontaktujte nás

Copyright © SongWei Robotics All Rights Reserved - Zásady ochrany soukromí