
| Produktzustand | Neu original oder gebraucht original. Bitte bestätigen Sie den Zustand vor der Bestellung mit uns. |
| Versandinformationen | Versand aus Shanghai, China. Übliche Lieferzeit ist 3-5 Arbeitstage nach Auftragsbestätigung per DHL / FedEx / UPS mit sicherer Schutzverpackung. Die tatsächliche Lieferzeit hängt vom konkret bestätigten Zustand ab. |
| Kaufvorteile |
|
| Standort des Artikels | Shanghai, China. Lagerbestand befindet sich in unserem Shanghai-Lager, nahe großer internationaler Kurier-Drehkreuze. |
| Zahlungsinformationen | Wir akzeptieren PayPal, Überweisung (Banküberweisung) und Alibaba Trade Assurance. Senden Sie Ihre Anfrage für ein Angebot. |

über 12.000 Teile auf Lager, vor dem Versand getestet, Antwort innerhalb von 24 Stunden
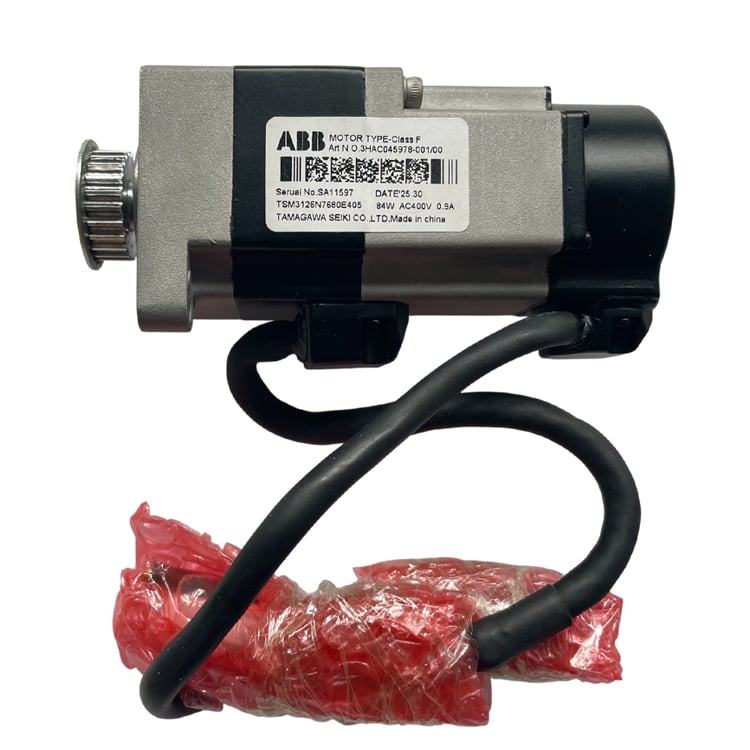
AnfrageDer ABB 3HAC045978-001 ist der Servomotor für Achse 5 (Handgelenk-Neigung) von ABB-IRB-1200-Robotern (Typ B, die SafeMove-2-Variante) und wird mit einer bereits auf der Welle montierten Zahnriemenscheibe geliefert. Senden Sie uns Ihre Roboterseriennummer – wir bestätigen vor Ihrer Bestellung die exakte Kompatibilität.
| KATEGORIE | Drehender Wechselstrom-Servomotor mit vormontierter Zahnriemenscheibe – Antrieb für Manipulator-Achse 5 (Handgelenk-Neigung) |
| Marke | ABB |
| Teilenummer | 3HAC045978-001 |
| Definition | ABB-OEM-Servomotor für Achse 5 mit vormontierter Zahnriemenscheibe auf der Welle, als komplette Einheit für den IRB-1200-Handgelenkantrieb geliefert. |
| Funktion | Treibt Achse 5 (Handgelenk-Neigung) des IRB 1200 an; wandelt elektrische Eingangsspannung in gesteuerte Handgelenkdrehung um, mit geschlossener Regelung über den integrierten Resolver/Encoder. |
| Achse | Achse 5 – das Handgelenk-Neigungsgelenk, das das Handgelenk sowie die Werkzeugflanschplatte kippt. |
| Roboterkompatibilität | ABB IRB 1200, nur Typ B (SafeMove 2 unterstützt). Typ A ist nicht kompatibel – lesen Sie vor der Bestellung das Typenschild am Roboterfuß ab. |
| Antriebsart | Antrieb über Zahnriemenscheibe; Scheibe bereits auf der Motordrehachse vormontiert. |
| LEERGEWICHT | 0,52 kg |
| Abmessungen (L×H×B) | 130 × 53 × 50 mm |
Spezifische elektrische und mechanische Parameter (Spannung, Strom, Resolver-Typ) sind in unserem Referenzdatensatz für diese genaue Variante nicht veröffentlicht. Senden Sie uns Ihre Roboterseriennummer und die RobotWare-Version, damit wir Ihnen das passende Datenblatt zur Verfügung stellen können.
Der Achse-5-Motor wandelt elektrische Energie aus der Antriebseinheit in eine gesteuerte Drehung des Handgelenk-Neigungs-Gelenks des IRB 1200 um. Die werkseitig montierte Zahnriemenscheibe überträgt das Drehmoment über einen Zahnriemenantrieb auf das Handgelenk und hält dabei die rotierende Masse gering sowie die Handgelenkbaugruppe kompakt – wichtig für einen kleinen Roboter, der mit hoher Bahnpräzision in enge Arbeitsräume hineinreicht.
Spezifische Alarmcodes sind für dieses Modell nicht offiziell dokumentiert. Bitte kontaktieren Sie uns mit dem auf Ihrem Controller angezeigten Fehlercode, um eine genaue Diagnose durchzuführen. Für einen schrittweisen Ablauf zur Ursachenanalyse und zum Austausch siehe unseren Artikel zur Fehlersuche am ABB IRB 1200-Achsantriebsmotor Achse 5 (interner Link wird beim Hochladen ergänzt).
Fordern Sie ein Angebot für ABB 3HAC045978-001 an oder senden Sie uns Ihre Roboterseriennummer, um die genaue Übereinstimmung vor der Bestellung zu bestätigen.
Falls Sie Vorschläge haben, kontaktieren Sie uns bitte
Kontaktieren Sie uns

Copyright © SongWei Robotics All Rights Reserved - DATENSCHUTZRICHTLINIE