
| Produktzustand | Neu original oder gebraucht original. Bitte bestätigen Sie den Zustand vor der Bestellung mit uns. |
| Versandinformationen | Weltweiter Versand über DHL, FedEx und UPS – 3-5 Arbeitstage in die meisten Zielgebiete. Verpackt mit Schutzfolie und verstärktem Karton. |
| Kaufvorteile |
|
| Standort des Artikels | Versand erfolgt aus Shanghai, China. Lieferzeit wird nach Ihrer Anfrage bestätigt. |
| Zahlungsinformationen | PayPal, Überweisung (T/T) und Alibaba Trade Assurance werden akzeptiert. Senden Sie Ihre Anfrage für ein Angebot. |

über 12.000 Teile auf Lager, vor dem Versand getestet, Antwort innerhalb von 24 Stunden
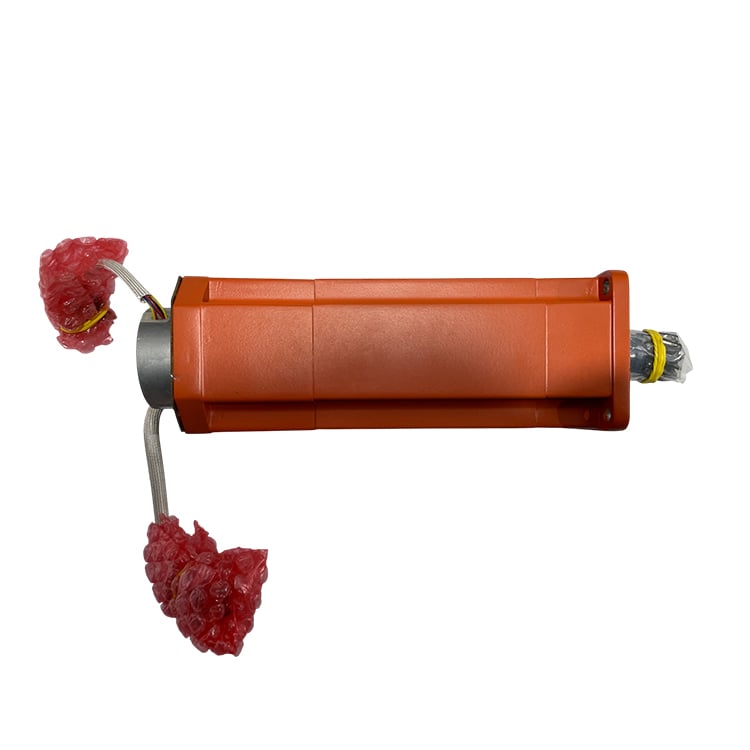
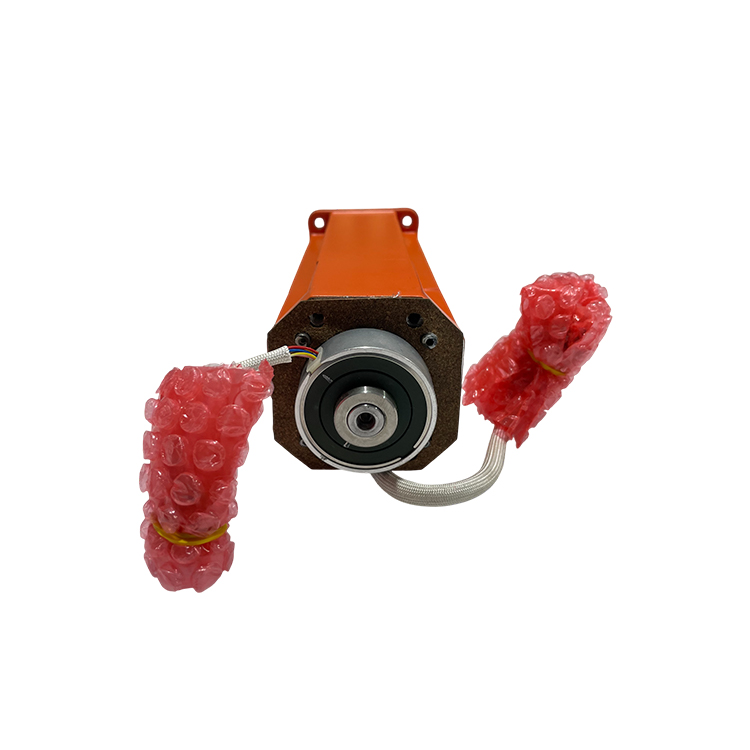
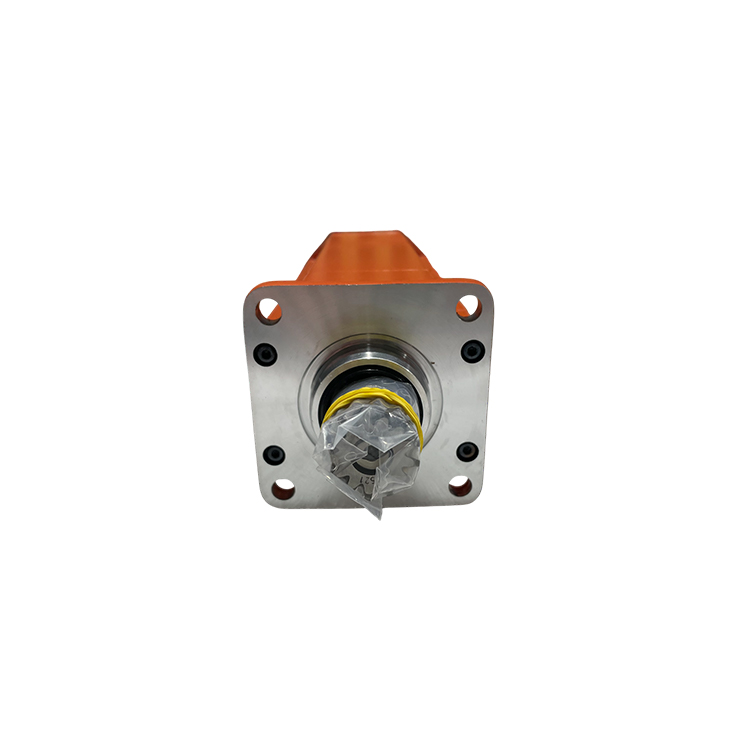
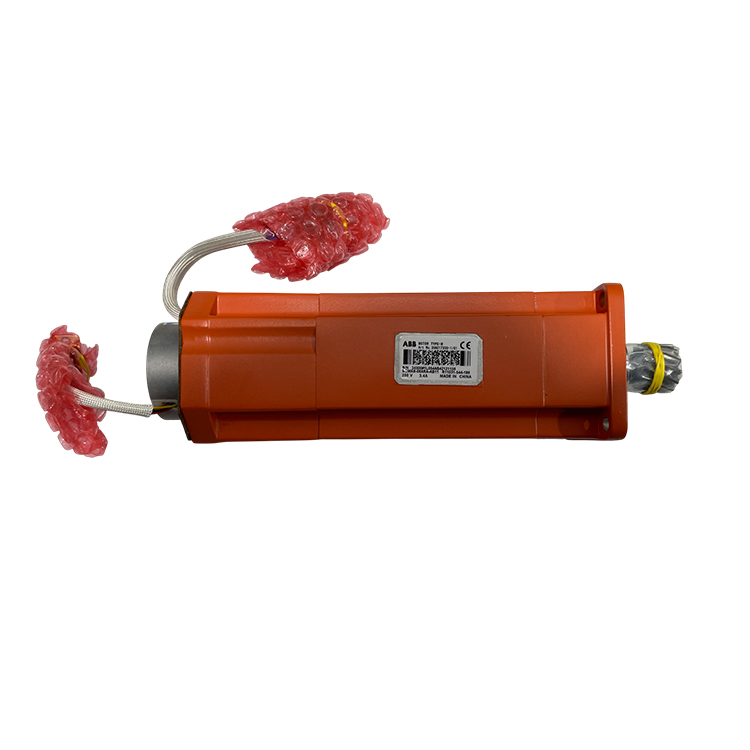
Anfrage| KATEGORIE | Industrieroboter-Servomotor — M30 Typ B Achsenmotor mit vormontierter Pinion |
| Marke | ABB |
| Funktion | Treibt Achse 5 (Handgelenk-Neigung) von ABB IRB 2400 Robotern an. Funktioniert zusammen mit dem S4C-/IRC5-Controller und der Achse-5-Antriebseinheit, um eine geschlossene Positionsregelung für die Handgelenkbaugruppe bereitzustellen. |
| Definition | ABB OEM M30 Typ B Servomotor mit vormontierter Pinion auf der Motorwelle. Kompaktes Gehäuse mit 3,4 kg Gewicht und ABB-Typenbezeichnung 484W; konzipiert als direkter Ersatz für den originalen Achse-5-Motor in IRB 2400 Robotern. |
| Serienkompatibilität | ABB IRB 2400 Industrieroboter (10 kg und 16 kg Nutzlastvarianten), Achse 5. Wird zudem für den früheren IRB 240 gelistet. Bitte bestätigen Sie vor der Bestellung exakt das Robotermodell, die Nutzlastvariante und die Achse. |
| Achse | Achse 5 (Handgelenk-Neigung) |
| ABB-Typenbezeichnung | 484W |
| LEERGEWICHT | 3,4 KG |
| PINION | Vorinstalliert und werkseitig auf das Achsen-5-Getriebe abgestimmt. Kein separates Ziehen des Getriebes bei der Montage erforderlich. |
| Zolltarifnummer | 85015100 |
| Querverweis | 3HAC021722-001 — eine alternative bzw. parallele Teilenummer für denselben M30-Typ-B-Motor (gemäß Cross-Listing von industechnic / iasrobot). Gegebenenfalls anhand der Stückliste Ihres Roboters bestätigen. |
| Detaillierte elektrische / mechanische Parameter | Diese genaue Variante ist in unserem Referenzdatensatz nicht offiziell dokumentiert. Bitte senden Sie Ihre Anfrage mit Seriennummer des Roboters und Controller-Version; wir stellen Ihnen dann das passende Datenblatt zur Verfügung. |
Der Achse-5-Motor wandelt elektrische Energie der Antriebseinheit in eine gesteuerte Drehung des Handgelenk-Neigungs-Gelenks des IRB 2400 um. Das integrierte Ritzel greift direkt in das Achse-5-Getriebe ein, um Drehmoment zu übertragen, während die eingebaute RückmeldEEinrichtung die genaue Rotorposition an die Steuerung meldet und so eine gleichmäßige, wiederholgenaue Handgelenkbewegung bei kontinuierlichen Betriebszyklen ermöglicht. Indem ABB Motor und Ritzel als eine einzige werkseitig abgestimmte Einheit ausliefert, bleibt das Handgelenk-Spiel innerhalb der Toleranz, und der Getriebeeinpressschritt bei der Montage entfällt.
Falls Sie Vorschläge haben, kontaktieren Sie uns bitte
Kontaktieren Sie uns

Urheberrecht © SongWei Robotics. Alle Rechte vorbehalten. - DATENSCHUTZRICHTLINIE