
| Estado del producto | Nuevo original o usado original. Confirme el estado con nosotros antes de realizar el pedido. |
| Información de Envío | Envío desde Shanghái, China. El plazo habitual es de 3 a 5 días hábiles después de la confirmación del pedido, mediante DHL / FedEx / UPS, con embalaje protector seguro. El plazo real depende de la condición específica confirmada con nosotros. |
| Beneficios para el comprador |
|
| Ubicación del artículo | Shanghái, China. Existencias almacenadas en nuestro almacén de Shanghái, cerca de los principales centros logísticos de mensajería internacional. |
| Información de pago | Aceptamos PayPal, transferencia bancaria (T/T) y la Garantía Comercial de Alibaba. Envíe su consulta para obtener una cotización. |

más de 12 000 piezas en stock, probadas antes del envío, respuesta en menos de 24 horas
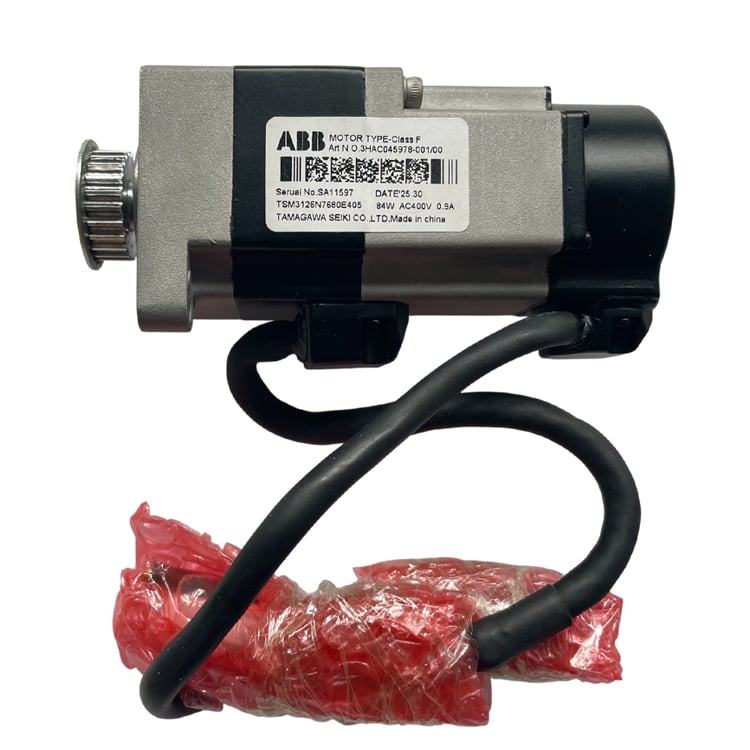
ConsultaEl ABB 3HAC045978-001 es el motor servo del eje 5 (inclinación de la muñeca) para los robots ABB IRB 1200 (tipo B, variante SafeMove 2), suministrado con una polea de correa dentada ya montada sobre el eje. Envíenos el número de serie de su robot y le confirmaremos la compatibilidad exacta antes de realizar su pedido.
| CATEGORÍA | Motor servo rotativo de corriente alterna con polea de correa dentada preinstalada — accionamiento del eje 5 del manipulador (inclinación de la muñeca) |
| Marca | ABB |
| Número de pieza | 3HAC045978-001 |
| Definición | Motor servo original de fábrica ABB para el eje 5, con polea de correa dentada preinstalada sobre el eje, entregado como un conjunto único para el accionamiento de la muñeca del IRB 1200. |
| Función | Acciona el eje 5 (inclinación de la muñeca) del IRB 1200; convierte la entrada eléctrica en una rotación controlada de la muñeca mediante retroalimentación en bucle cerrado desde el resolutor/codificador integrado. |
| Eje | Eje 5 — la articulación de inclinación de la muñeca que inclina la muñeca y la brida de la herramienta. |
| Compatibilidad con robots | ABB IRB 1200, solo tipo B (compatible con SafeMove 2). El tipo A no es compatible: lea la etiqueta de tipo en la base del robot antes de realizar el pedido. |
| Tipo de tracción | Transmisión por polea de correa dentada; la polea ya está instalada previamente sobre el eje del motor. |
| PESO NETO | 0.52 kg |
| Dimensiones (L×A×A) | 130 × 53 × 50 mm |
Los parámetros eléctricos y mecánicos específicos (tensión, corriente, tipo de resolución) no se publican en nuestro conjunto de referencias para esta variante exacta. Envíenos el número de serie de su robot y la versión de RobotWare, y le proporcionaremos la hoja técnica correspondiente.
El motor del eje 5 convierte la energía eléctrica procedente de la unidad de accionamiento en una rotación controlada de la articulación de inclinación de la muñeca del IRB 1200. La polea de correa dentada preinstalada transmite el par a la muñeca mediante un sistema de transmisión por correa, manteniendo baja la masa giratoria y compacto el conjunto de la muñeca —característica clave en un robot pequeño que debe acceder a espacios de trabajo reducidos con alta precisión de trayectoria. El resolver/codificador integrado envía de vuelta al controlador IRC5 la posición precisa del rotor, garantizando un movimiento suave y repetible de la muñeca.
Los códigos de alarma específicos no están documentados oficialmente para este modelo. Póngase en contacto con nosotros indicando el código de fallo que aparece en su controlador para un diagnóstico preciso. Para una guía paso a paso sobre la identificación de la causa raíz y el procedimiento de sustitución, consulte nuestro artículo sobre solución de problemas del motor del eje 5 del robot ABB IRB 1200 (enlace interno que se añadirá al cargar el contenido).
Solicite un presupuesto para el robot ABB 3HAC045978-001 o envíenos el número de serie de su robot para confirmar la coincidencia exacta antes de realizar el pedido.
Si tiene alguna sugerencia, póngase en contacto con nosotros
Contáctenos
