
| Estado del producto | Nuevo original o usado original. Confirme el estado con nosotros antes de realizar el pedido. |
| Información de Envío | Envío internacional mediante DHL, FedEx y UPS — 3 a 5 días hábiles a la mayoría de los destinos. Embalado con película protectora y caja de cartón reforzada. |
| Beneficios para el comprador |
|
| Ubicación del artículo | Envío desde Shanghái, China. El plazo de entrega se confirmará con su consulta. |
| Información de pago | Se aceptan PayPal, transferencia bancaria (T/T) y Alibaba Trade Assurance. Envíe su consulta para recibir una cotización. |

más de 12 000 piezas en stock, probadas antes del envío, respuesta en menos de 24 horas
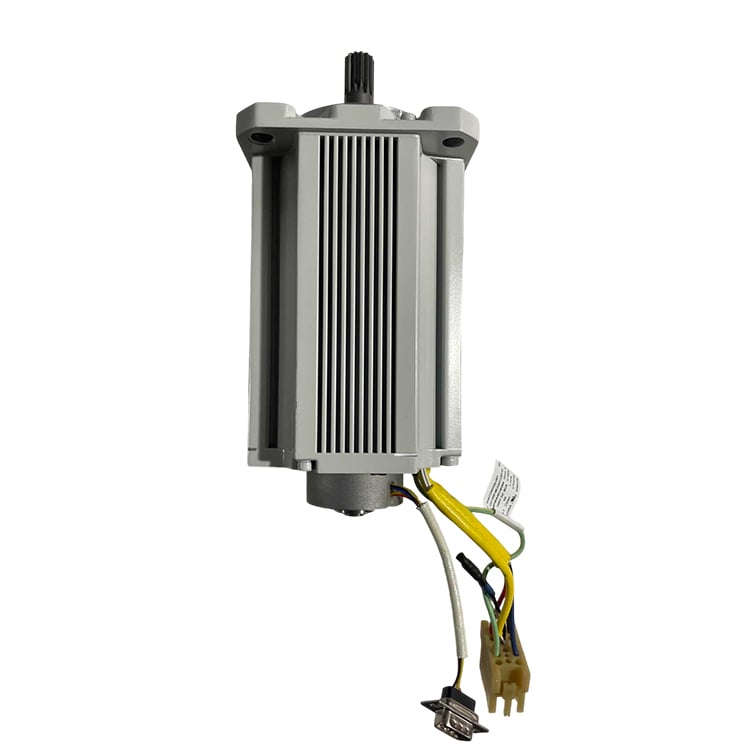
Consulta| Categoría | Motor servo para robot industrial — motor compacto de eje con piñón preinstalado y junta tórica de sellado |
| Marca | El número de personas |
| Función | Acciona la rotación del eje 2 del robot ABB compatible. Funciona junto con el controlador IRC5 y la unidad de accionamiento del eje 2 para ofrecer control de posición en bucle cerrado en instalaciones de robots compactas y con limitaciones de espacio. |
| Definición | Motor servo rotativo de corriente alterna OEM ABB suministrado como un conjunto único y coordinado, con un piñón montado previamente sobre el eje del motor y una junta tórica de sellado instalada previamente en fábrica. Diseñado como sustitución directa del motor original del eje 2 en las series compatibles de robots ABB. |
| Compatibilidad con la serie | Información no documentada oficialmente para este número de pieza exacto en nuestro conjunto de referencias. El catálogo oficial de ABB enumera este motor bajo Motor del eje 2 incluido el piñón y la junta tórica sin especificar una única familia de robots, lo que sugiere que puede utilizarse en varios modelos ABB IRB. Confirme la compatibilidad con el número de serie del robot y la versión de RobotWare antes de realizar el pedido. |
| PESO NETO | 5,62 kg |
| Dimensiones netas (L × A × A) | 300 × 110 × 110 mm |
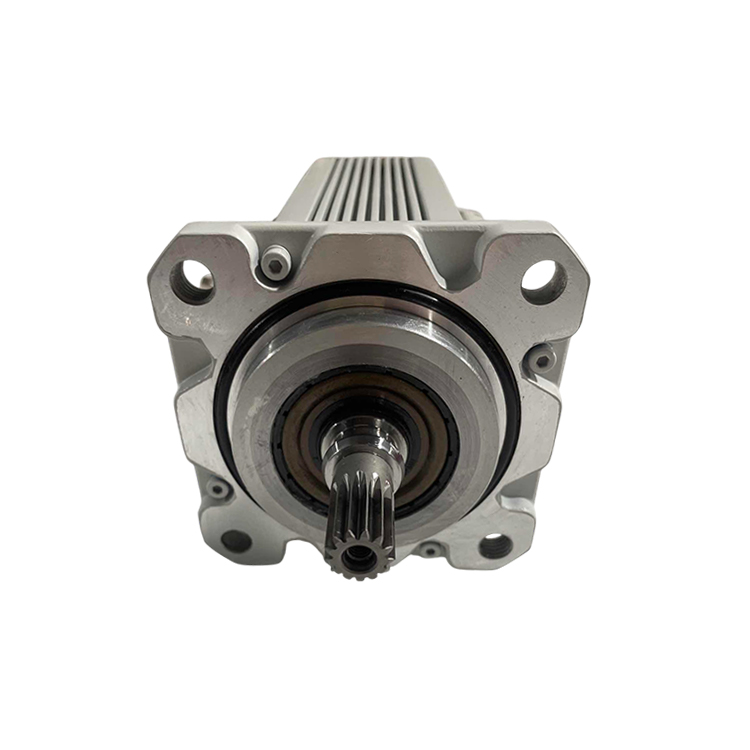
| Piñón | Preinstalado y ajustado de fábrica al reductor del eje 2. No se requiere prensado separado del engranaje durante la instalación. |
| Junta tórica | Junta tórica de sellado preinstalada entre la brida del motor y la carcasa del reductor. Al montar, utilice la orientación existente de la ranura para la junta tórica. |
| Número de arancel aduanero | 85015220 |
| Parámetros eléctricos y mecánicos detallados | Esta variante exacta no figura oficialmente documentada en nuestro conjunto de referencias. Envíe, por favor, su consulta indicando el número de serie del robot y la versión de RobotWare, y le proporcionaremos la hoja técnica correspondiente. |
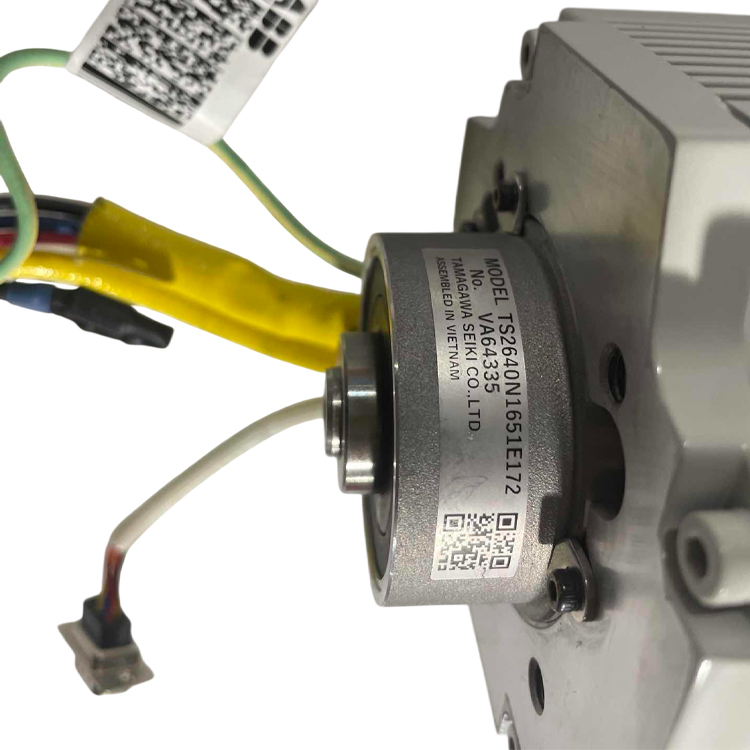
El motor convierte la energía eléctrica procedente de la unidad de accionamiento del eje 2 en una rotación mecánica controlada de la articulación del eje 2 del robot. El piñón integrado engrana directamente con la caja de cambios del eje 2 para transmitir el par, mientras que el resolutor/codificador incorporado retroalimenta al controlador IRC5 la posición precisa del rotor.
Al entregar el motor, el piñón y la junta tórica de estanqueidad como una única unidad combinada, ABB elimina el paso de montaje del engranaje durante la instalación y garantiza que la junta se asiente correctamente antes de que el motor salga de la fábrica; esto resulta fundamental en diseños de robots compactos, donde la cavidad del eje 2 es estrecha y difícil de volver a sellar in situ.
Si tiene alguna sugerencia, póngase en contacto con nosotros.
Contáctenos

Derechos de autor © SongWei Robotics. Todos los derechos reservados. - Política de privacidad