
| Estado del producto | Nuevo original o usado original. Confirme el estado con nosotros antes de realizar el pedido. |
| Información de Envío | Envío internacional mediante DHL, FedEx y UPS — 3 a 5 días hábiles a la mayoría de los destinos. Embalado con película protectora y caja de cartón reforzada. |
| Beneficios para el comprador |
|
| Ubicación del artículo | Envío desde Shanghái, China. El plazo de entrega se confirmará con su consulta. |
| Información de pago | Se aceptan PayPal, transferencia bancaria (T/T) y Alibaba Trade Assurance. Envíe su consulta para recibir una cotización. |

más de 12 000 piezas en stock, probadas antes del envío, respuesta en menos de 24 horas
Consulta| CATEGORÍA | Motor servo para robot industrial — motor del eje M30 tipo B con piñón preinstalado |
| Marca | El número de personas |
| Función | Acciona el eje 5 (inclinación de la muñeca) de los robots ABB IRB 2400. Funciona junto con el controlador S4C / IRC5 y la unidad de accionamiento del eje 5 para ofrecer control de posición en bucle cerrado del conjunto de la muñeca. |
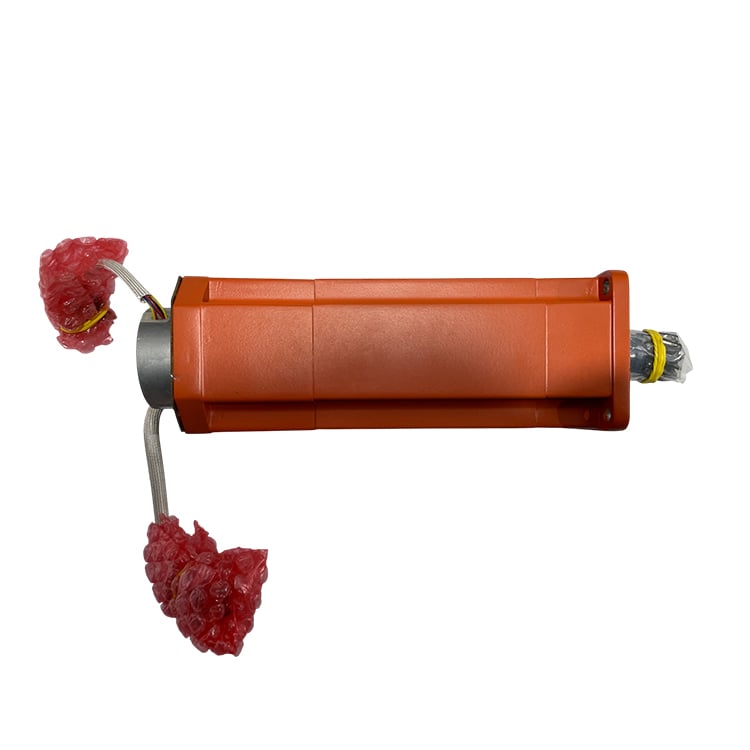
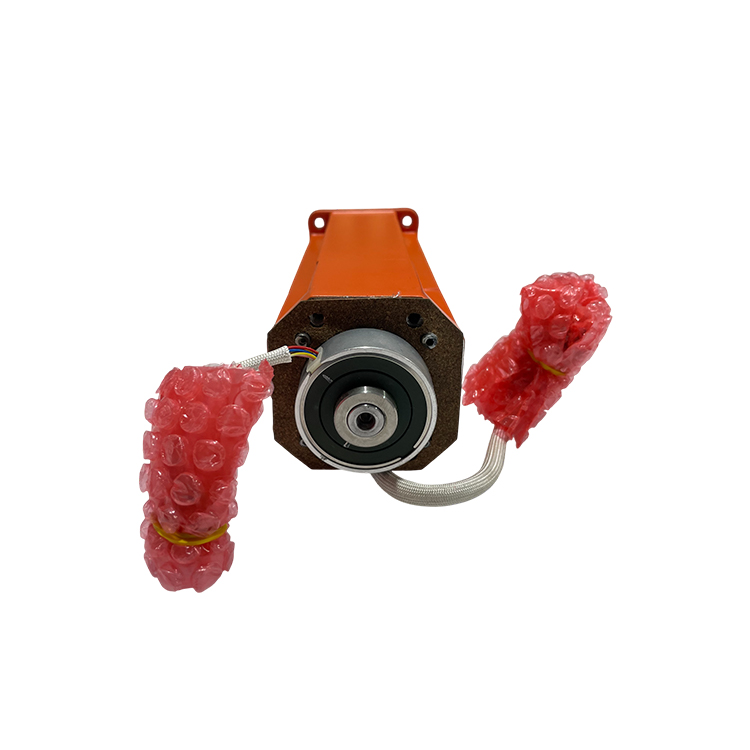
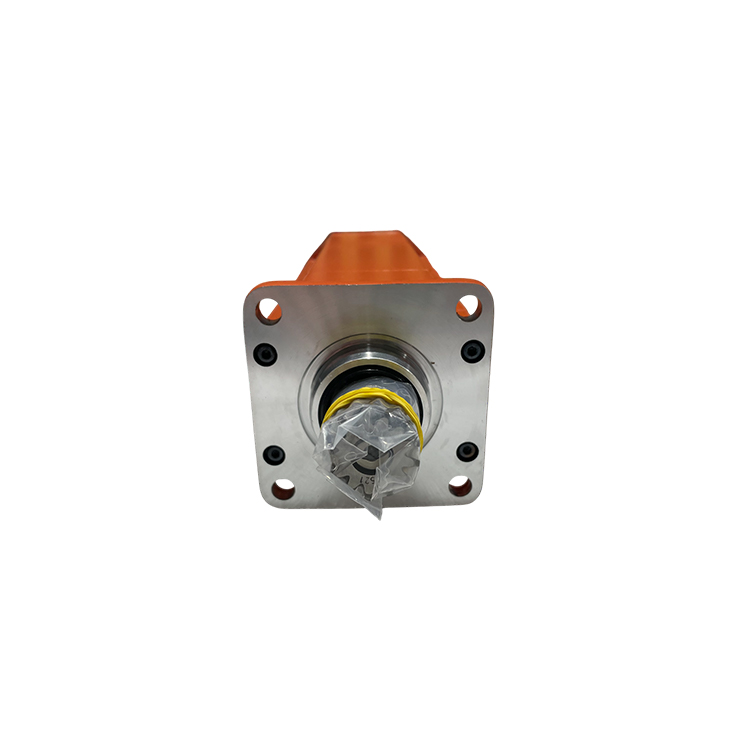
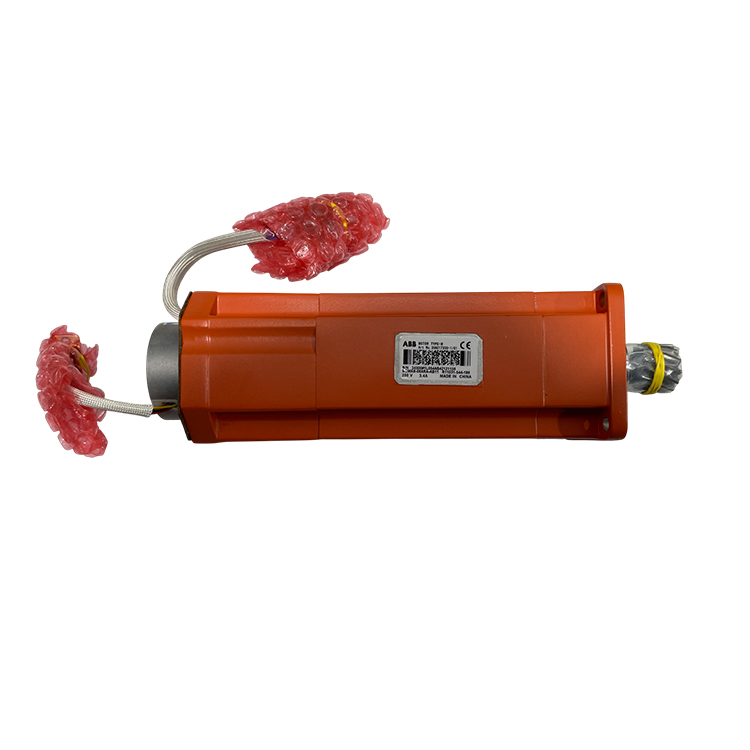
| Definición | Motor servo OEM ABB tipo M30 B suministrado con un piñón ya montado sobre el eje del motor. Factor de forma compacto de 3,4 kg con la denominación de tipo ABB 484W, diseñado como sustitución directa del motor original del eje 5 en los robots IRB 2400. |
| Compatibilidad con la serie | Robots industriales ABB IRB 2400 (variantes de carga útil de 10 kg y 16 kg), eje 5. También listado para el modelo anterior IRB 240. Por favor, confirme el modelo exacto del robot, la variante de carga útil y el eje antes de realizar el pedido. |
| Eje | Eje 5 (inclinación de la muñeca) |
| Denominación tipo ABB | 484W |
| PESO NETO | 3.4 KG |
| Piñón | Preinstalado y ajustado de fábrica al cambio de eje-5. No se requiere prensado separado de engranajes durante la instalación. |
| Número de arancel aduanero | 85015100 |
| Referencia cruzada | 3HAC021722-001 — un número de pieza alternativo o paralelo para el mismo motor M30 Tipo B (según la lista cruzada de industechnic / iasrobot). Confirme con la lista de materiales (BOM) de su robot, si es necesario. |
| Parámetros eléctricos y mecánicos detallados | Esta información no está documentada oficialmente en nuestro conjunto de referencias para esta variante exacta. Por favor, envíe su consulta con el número de serie del robot y la versión del controlador, y le proporcionaremos la hoja de datos correspondiente. |
El motor del eje 5 convierte la energía eléctrica procedente de la unidad de accionamiento en una rotación controlada de la articulación de inclinación de la muñeca del IRB 2400. El piñón integrado engrana directamente con el reductor del eje 5 para transmitir par, mientras que el dispositivo de retroalimentación incorporado informa con precisión sobre la posición del rotor al controlador, lo que permite un movimiento suave y repetible de la muñeca bajo ciclos de trabajo continuos. Al suministrar el motor y el piñón como una única unidad emparejada en fábrica, ABB mantiene el juego de la muñeca dentro de las tolerancias especificadas y elimina el paso de prensado del engranaje durante la instalación.
Si tiene alguna sugerencia, póngase en contacto con nosotros
Contáctenos

Derechos de autor © SongWei Robotics. Todos los derechos reservados. - POLÍTICA DE PRIVACIDAD