
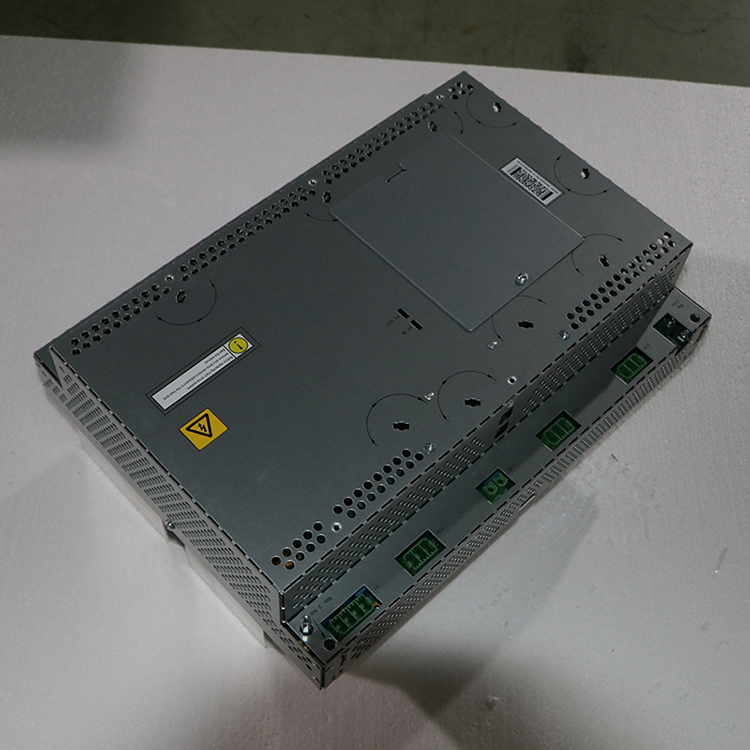
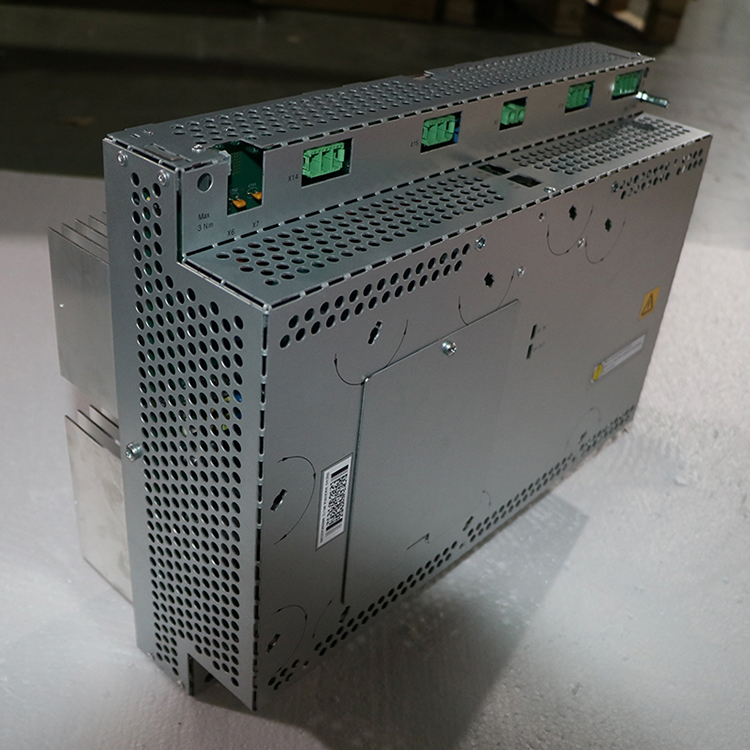
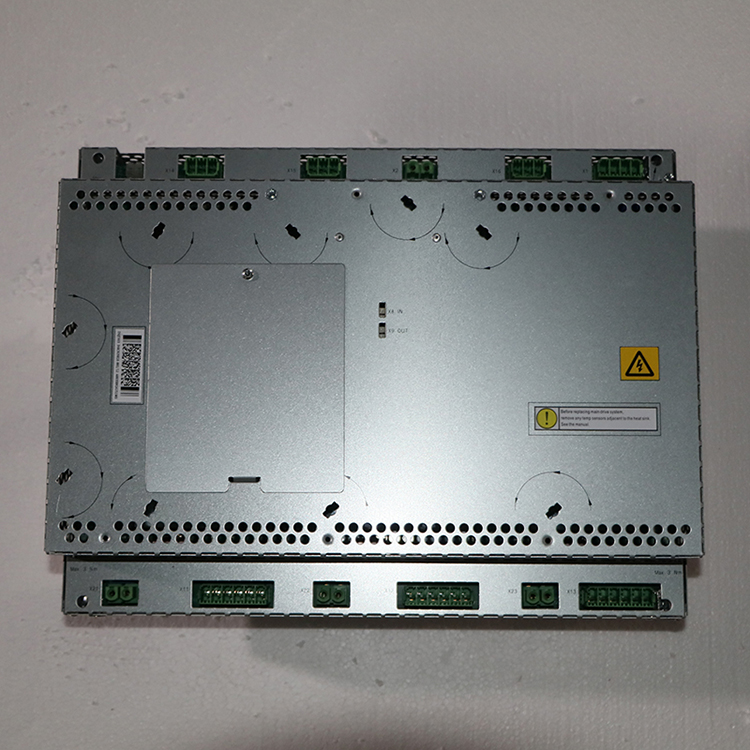
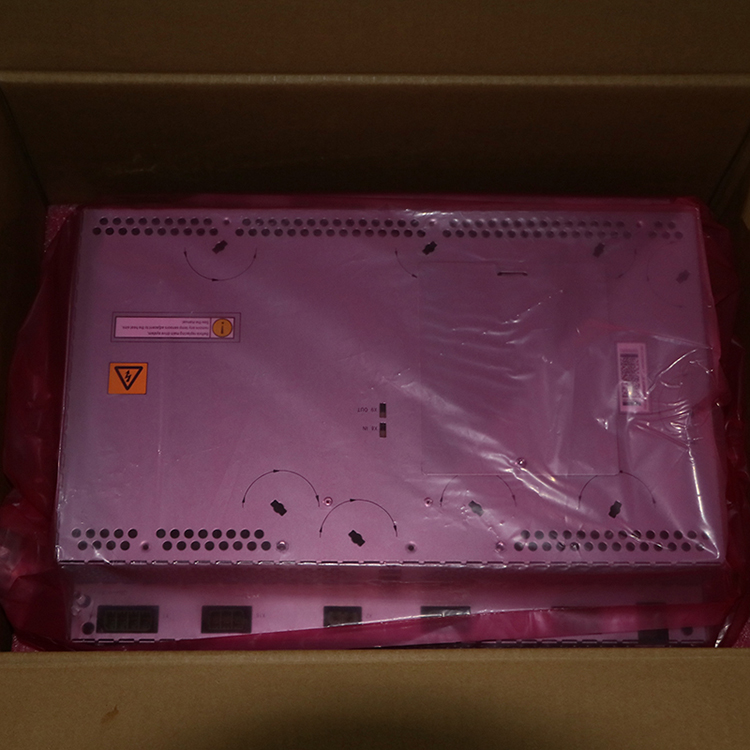
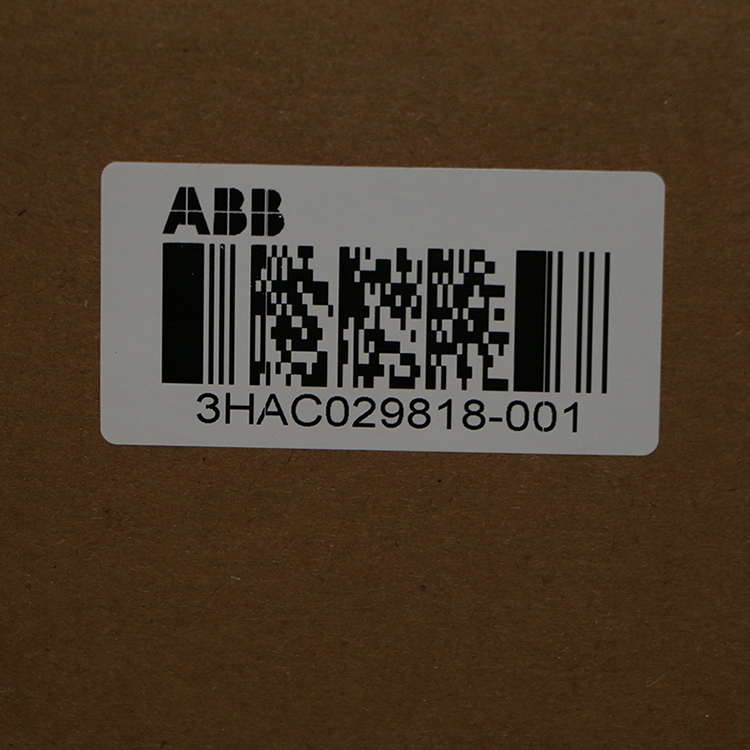
| Tuotteen tila | Uusi alkuperäinen tai käytetty alkuperäinen. Vahvista tilauksen yhteydessä tila meidän kanssa. |
| Lähetystiedot | Toimitetaan maailmanlaajuisesti DHL / FedEx / UPS arvioitu toimitusaika 3-5 työpäivää tämä yksikkö, jonka paino on 12,33 kg, toimitetaan vahvistetussa kartonkilaatikossa staattista sähköä estävällä käärintäaineella ja iskunvaimentavalla eristeellä. |
| Asiakkaan edut |
|
| Tuotteen sijainti | Lähtee Shanghaista, Kiinasta. Toimitamme kaikkiin maihin, joihin kuljetuspalvelumme toimivat. |
| Maksutiedot | Hyväksytyt maksutavat: PayPal, pankkisiirto (T/T) ja Alibaba Trade Assurance. Muut maksutavat voidaan sopia kelpaaville tilauksille. |

yli 12 000 osaa varastossa, testattu ennen lähetystä, vastaus 24 tunnissa
PyyntöTämä yksikkö on DSQC 663:n pääajoyksikkö, joka toimii ABB IRC5 M2004 -ajojärjestelmän ensisijaisena tehomoduulina. Alla oleva tieto on vahvistettu vastaamaan tarkasti teidän yksikköänne ennen toimitusta – lähetä meille osanumero ja ohjausyksikön tyyppi.
| LUOKKA | Teollisuusrobottien pääajoyksikkö (ajojärjestelmän tehomoduuli) |
| Merkki | ABB |
| Toiminto | Muuntaa tasasuuntautuneen DC-välipiirin jännitteen muuttuvataajuiseksi vaihtojännitteeksi, jolla ohjataan robottien servomoottoreita. Se on IRC5-ajojärjestelmän tehotulostaso. |
| Määritelmä | ABB:n DSQC 663 -pääajoyksikkö, joka on IRC5 M2004 -ajojärjestelmän ydintehomoduuli (ABB:n sisäinen nimitys MDU-790A jakelijoiden dokumentaation mukaan). |
| Sarja / yhteensopivuus | ABB IRC5 M2004 -ajomoduuli (3HAC020536-014) ja IRC5P M2004 -ohjausyksikkö. Ilmoitettu yhteensopivaksi IRB 2400-, IRB 2600-, IRB 4400-, IRB 4600-, IRB 6400R-, IRB 660-, IRB 66XX- ja IRB 7600 -sarjan robottien kanssa. Vahvista ajojärjestelmän arkkitehtuuri ennen tilausta. |
| Ajoyksikön rooli | Pääyksikkö. Yhteen IRC5:een voidaan lisätä enintään kolme DSQC 664:n lisäajoyksikköä robotteihin, joiden akseliluku on suurempi tai joissa käytetään MultiMove-konfiguraatiota. |
| Nettopaino | 12,33 kg (bruttomassa 13,96 kg) |
| Mitat | 430 x 179 x 335 mm (p x k x l) |
| Alkuperämaa | Viro. |
| Tullinumero | 85044095. |
| Yksityiskohtaiset sähköiset parametrit | Lähetä meille robotin sarjanumero ja ohjausyksikön versio, niin toimitamme teille yksikköönne sopivan teknisen tiedotteen. Lähetä kyselyyn ohjausyksikön variantti ja ajojärjestelmän konfiguraatio, niin toimitamme teille siihen sopivan teknisen tiedotteen. |
Laite on IRC5-ajojärjestelmän tehoaste. Se ottaa tasasuuntautuneen DC-välipiirijännitteen ja muuntaa sen tarkasti säädetyiksi, taajuudeltaan muuttuviksi vaihtovirtasignaaleiksi, jotka ohjaavat robotin akselimoottoreita. Pääajoyksikkönä se sisältää perusakseliryhmän; jos robotissa tarvitaan enemmän aksелеja kuin standardimäärä tai useita manipulaattoreita jaetaan yhdessä ohjaimessa MultiMove-toiminnon avulla, siihen voidaan liittää enintään kolme lisä DSQC 664 -ajoyksikköä. Koska se sijaitsee suoraan liikkeen tehopolulla, pääajoyksikön vika aiheuttaa yleensä suuremman häiriön kuin I/O- tai viestintävika – se pysäyttää yleensä koko solun sen sijaan, että vain heikentäisi sen toimintaa. Sen toimittaminen kokonaisena moduulina mahdollistaa viallisen yksikön vaihdon yhtenä kokonaisuutena, ja IRC5-päätietokone sekä akselitietokone aloittavat uuden yksikön kanssa viestinnän uudelleen käynnistyksen yhteydessä ilman ohjelmallisesti suoritettavaa konfigurointia.
Turvallisuushuomautus: Tämä laite käsittelee korkeajännitteistä tasavirtapiirin jännitettä. Vaihtoa ennen suorita täydellinen lukitus/merkintämenettely ja odota vähintään viisi minuuttia virran katkaisun jälkeen, jotta tasavirtapiirin kondensaattorit tyhjenevät. Älä luota pelkästään visuaalisiin indikaattoreihin — mittaa tasavirtapiirin liitäntäpisteet kalibroidulla mittarilla ennen kuin kosketat sisäisiä liitäntöjä.
Seuraavat oireet havaitaan tyypillisesti, kun pääajoyksikköä on vaihdettava. Ne ovat yleisiä kuvauksia; tarkan diagnosoinnin tekemiseksi teidän solullanne jaetaan ohjausyksikön tapahtumaloki teknisen tuen tiimille.
Jos sinulla on ehdotuksia, ota meihin yhteyttä
Ota meihin yhteyttä
