
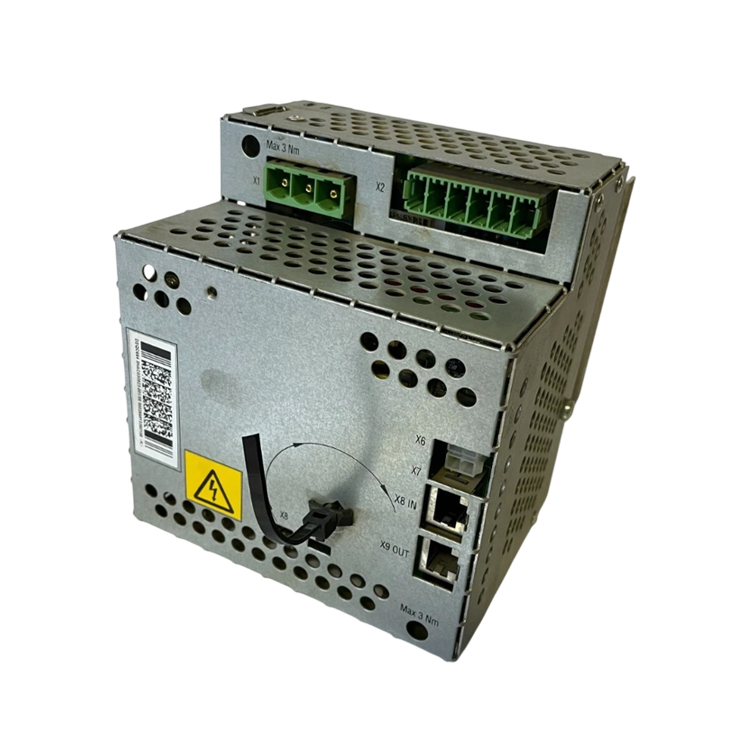
| Tuotteen tila | Uusi alkuperäinen tai käytetty alkuperäinen. Vahvista tilauksen yhteydessä tila meidän kanssa. |
| Lähetystiedot | Toimitetaan maailmanlaajuisesti DHL / FedEx / UPS arvioitu toimitusaika 3-5 työpäivää jokainen yksikkö pakataan staattista sähköä estävään käärimateriaaliin ja vahvistettuun kartonkilaatikkoon moottorikäyttömoduulin suojaksi kuljetuksen aikana. |
| Asiakkaan edut |
|
| Tuotteen sijainti | Lähtee Shanghaista, Kiinasta. Toimitamme kaikkiin maihin, joihin kuljetuspalvelumme toimivat. |
| Maksutiedot | Hyväksytyt maksutavat: PayPal, pankkisiirto (T/T) ja Alibaba Trade Assurance. Muut maksutavat voidaan sopia kelpaaville tilauksille. |

yli 12 000 osaa varastossa, testattu ennen lähetystä, vastaus 24 tunnissa
PyyntöTämä yksikkö on ABB:n IRC5-moottorijärjestelmissä käytetty DSQC 664:n lisämoottoriyksikkö, joka on luokiteltu ABB:n tyyppimerkintään ADU HV. Alla oleva tieto vahvistetaan ennen toimitusta teidän yksikköönne — lähetä meille osanumeroanne ja ohjaintyyppinne.
| LUOKKA | Teollisuusrobottien lisäajoyksikkö |
| Merkki | ABB |
| Toiminto | Toimittaa ajotehoa aksелеille, jotka ovat ulkopuolisia robottin omiin kuuteen akseliin – esimerkiksi raitoille ja asettimille tai MultiMove-solun lisämanipulaattorin aksелеille. Se toimii yhdessä DSQC 663 -pääajoyksikön kanssa, joka hoitaa robottin pääakselit. |
| Määritelmä | ABB DSQC 664:n lisäajoyksikkö, joka on luokiteltu ABB:n tyyppimerkintään ADU HV (Additional Drive Unit, High Voltage) ja asennettu IRC5-ajokabinettiin. |
| Sarja / yhteensopivuus | ABB IRC5-ajojärjestelmät (M2004-sukupolvi). Toimii yhdessä DSQC 663:n pääajoyksikön kanssa. Ota meihin yhteyttä vahvistaaksesi kabinettisi ajokonfiguraatio ja sen tukemat lisäajoyksiköt. |
| ABB-tyyppimerkintä | ADU HV – Additional Drive Unit, High Voltage. Tarkista tämä merkintä alkuperäisen yksikösi etiketistä ennen tilausta. |
| Ajoyksikön rooli | Lisäyksikkö. Se laajentaa IRC5-järjestelmän akselien määrää peruskonfiguraation yli joko ulkoisten akselien tai MultiMove-asennusten osalta, joissa useampi manipulaattori jakaa samaa ohjainta. |
| Nettopaino | 2,36 kg (bruttomassa 2,42 kg) |
| Mitat | 150 x 179 x 140 mm (syt x kor x lew) |
| Tullinumero | 85044095 |
| Yksityiskohtaiset sähköiset parametrit | Lähetä meille robotin sarjanumero ja ohjausyksikön versio, niin toimitamme teille yksikköönne sopivan teknisen tiedotteen. Lähetä kyselyyn ohjausyksikön variantti ja ajojärjestelmän konfiguraatio, niin toimitamme teille siihen sopivan teknisen tiedotteen. |
Standardin mukaisessa IRC5-järjestelmässä DSQC 663 -pääajoyksikkö ohjaa robottia itsessään olevia kuutta akselia. Kun solussa tarvitaan enemmän ajettavia akseleita, järjestelmää laajennetaan yhdellä tai useammalla DSQC 664 -lisäajoyksiköllä. Lisäakselit voivat olla mekaanisia yksiköitä robottia ulkopuolella – esimerkiksi rata, joka liikuttaa koko robottia lattiaraililla, tai työkappaleen kääntävä asettelulaite – tai ne voivat kuulua toiseen manipulaattoriin MultiMove-solussa, jossa käytetään yhteistä ohjainta.
Tämä moduuli muuntaa tasavirtavälipiirin tehon samoin kuin pääajoyksikkö säädetyksi taajuusmuuttuvaksi lähtötehoksi, jolla ohjataan servomoottoria. Koska se sijaitsee samassa liikkeen tehopolussa, lisäajoyksikön vika voi aktivoida järjestelmän turvallisuuslukituksen ja pysäyttää kaiken robotin liikkeen, ei ainoastaan sen akselin, jota se ohjaa – käytännössä sen vika aiheuttaa solulle yhtä suurta häiriötä kuin pääajoyksikön vika.
Huoltomerkintöjä ulkoisten akselien asennuksista: nollakohdan kalibrointi paikallisille sääntelijöille ja ohjausraudoille on tehtävä säännöllisesti, koska pitkäaikainen ulkoisen akselin käyttö aiheuttaa virheiden kertymisen; korkeajännitevirtajohtojen liittimet on tarkistettava säännöllisesti, koska ulkoisen akselin toistuva liike voi löystää niitä värähtelyn vaikutuksesta; ja kaappi on pidettävä tiukkana, ja moduulipintojen puhdistaminen kuivalla ilmalla estää pölyn kertymisen.
Seuraavat oireet havaitaan tyypillisesti silloin, kun lisämoottoriyksikköä on tarkasteltava. Ne ovat yleisiä kuvausmuotoja vain; solunne erityisen diagnoosin tekemiseksi jaetaan ohjainlaiteen tapahtumaloki teknisen tuen tiimimme kanssa.
Jos sinulla on ehdotuksia, ota meihin yhteyttä
Ota meihin yhteyttä
