
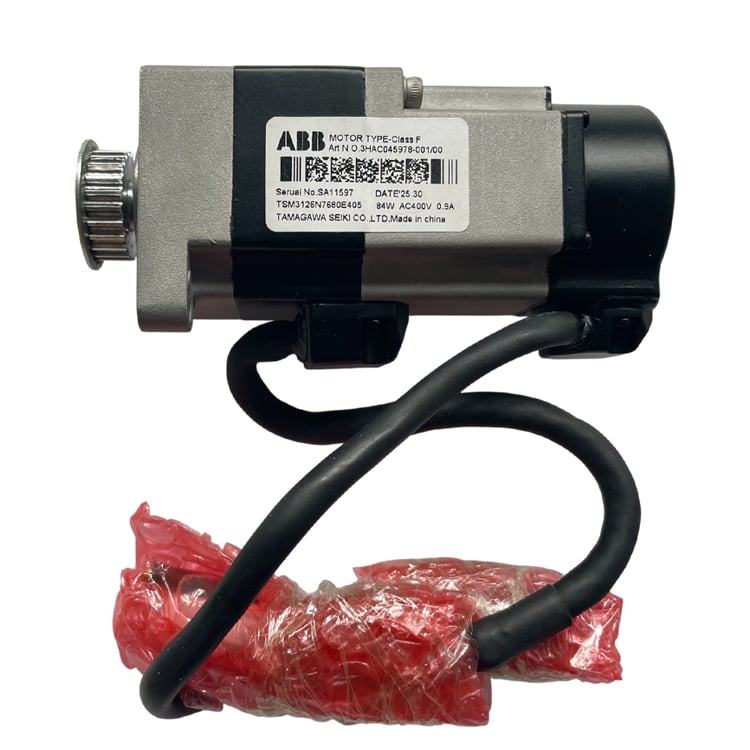
| Tuotteen tila | Uusi alkuperäinen tai käytetty alkuperäinen. Vahvista tilauksen yhteydessä tila meidän kanssa. |
| Lähetystiedot | Maailmanlaajuinen toimitus DHL:n, FedExin ja UPS:n kautta — 3-5 työpäivää suurimpaan osaan kohteita. Pakattu suojakalvolla ja vahvistetulla kartonkilaatikolla. |
| Asiakkaan edut |
|
| Tuotteen sijainti | Lähtee Shanghaista, Kiinasta. Toimitusaika vahvistetaan kyselyynne perustuen. |
| Maksutiedot | Hyväksytyt maksutavat: PayPal, T/T ja Alibaba Trade Assurance. Lähetä kysely hintatarjousta varten. |

yli 12 000 osaa varastossa, testattu ennen lähetystä, vastaus 24 tunnissa
Kysely| LUOKKA | Teollisuusrobottien servomoottori – tiukka akselimoottori, jossa on etukäteen asennettu hampaanrenkaan pyörä |
| Merkki | ABB |
| Toiminto | Ohjaa akselin 5 (rannekaltevuus) kiertoliikettä ABB IRB 1200 -roboteissa. Toimii IRC5-ohjaimen ja akselin 5 ajoyksikön kanssa tarjoten suljetun silmukan paikkasäädön rannekokoonpanolle. |
| Määritelmä | ABB:n alkuperäisen valmistajan akselin 5 servomoottori, johon on etukäteen asennettu hampaanrenkaan pyörä moottorin akselille. Tämä yksikkö eroaa suuremmista IRB-sarjan akselimoottoreista, jotka käyttävät suoraa hammaspyörää: tämä yksikkö ohjaa IRB 1200 -rannetta hampaanrenkaan avulla, mikä pitää rannekokoonpanon kevyenä ja tiukkana samalla kun se tarjoaa pieniä takaiskuja aiheuttavan liikkeen. |
| Sarjasoveltuvuus | ABB IRB 1200 -teollisuusrobotit, akseli 5. Vahvista tarkka robottimalli ja akseli ennen tilausta. |
| Akseli | Akseli 5 (rannekaltevuus) |
| Vetotyyppi | Hampaallisen hihnan pyöräajuri (moottori toimitetaan etukäteen asennetulla pyörällä) |
| Nettopaino | 0,52 kg |
| Nettomitat (p × k × l) | 130 × 53 × 50 mm |
| Yksityiskohtaiset sähköiset ja mekaaniset parametrit | Tietoja ei ole virallisesti dokumentoitu tässä tarkassa versiossa viitereferenssissämme. Lähetä kyselysi robotin sarjanumerolla ja RobotWare-versiolla, jolloin toimitamme sinulle vastaavan teknisen tiedon. |
Akselin 5 moottori muuntaa käyttöyksikön tuottaman sähköenergian ohjatun kiertoliikkeen aikaan saavuttavaksi IRB 1200 -robottikäsivarren rannekaltevuusliitoksen liikkeeksi. Ajo-kytkimen hihnapyörä välittää vääntömomentin ranteeseen hihnavälityksen avulla, mikä pitää pyörivän massan pienenä ja ranteen kokoonpanon tiukkana – tärkeää pienelle robotille, joka on suunniteltu toimimaan tarkasti kapeissa työtiloissa. Sisäänrakennettu resolveri/enkooderi lähettää tarkan roottorin sijainnin takaisin IRC5-ohjaimelle, jolloin ranteen liike on sileää ja toistettavaa.
Askeleittaisen juurisyytä selvittävän menettelyn ja vaihtotyön kulun määrittämiseksi suosittelemme julkaisemaan paikan päällä olevan artikkelin, kuten "ABB IRB 1200 -akselin 5 moottorin vianetsintäopas", ja linkkaamaan sen tähän. Linkki voidaan lisätä, kun artikkeli on julkaistu.
Jos sinulla on ehdotuksia, ota meihin yhteyttä
Ota meihin yhteyttä

Tekijänoikeus © SongWei Robotics Kaikki oikeudet pidätetään - TIETOSUOJAKÄYTÄNTÖ