
| Tuotteen tila | Uusi alkuperäinen tai käytetty alkuperäinen (luokka A). Vahvista tila meidän kanssa ennen tilausta. |
| Lähetystiedot | Maailmanlaajuinen toimitus DHL:n, FedExin ja UPS:n kautta — 3-5 työpäivää suurimpaan osaan kohteita. Pakattu suojakalvolla ja vahvistetulla kartonkilaatikolla. |
| Asiakkaan edut |
|
| Tuotteen sijainti | Lähtee Shanghaista, Kiinasta. Toimitusaika vahvistetaan kyselyynne perustuen. |
| Maksutiedot | Hyväksytyt maksutavat: PayPal, T/T ja Alibaba Trade Assurance. Lähetä kysely hintatarjousta varten. |

yli 12 000 osaa varastossa, testattu ennen lähetystä, vastaus 24 tunnissa
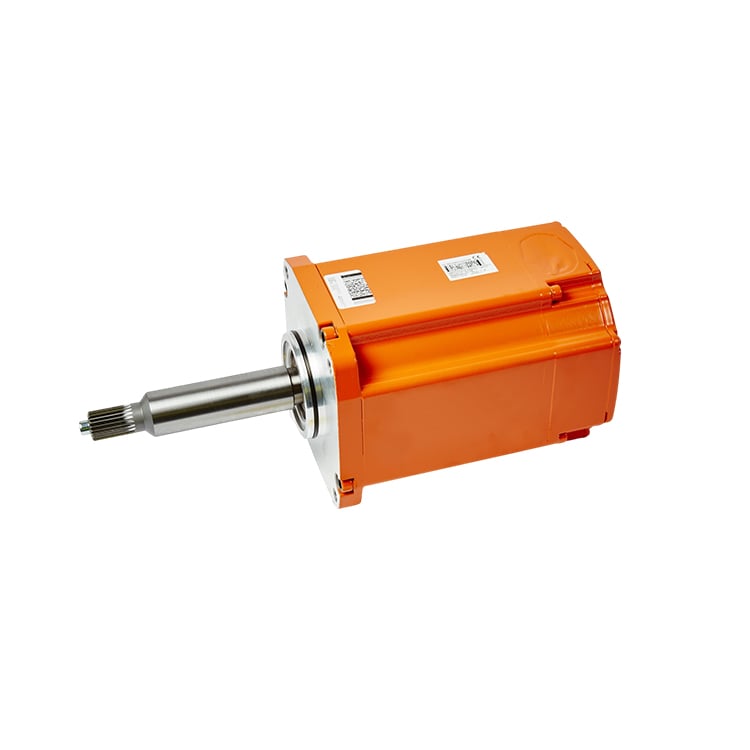
Pyyntö| LUOKKA | Teollisuusrobottien servomoottori – akselimoottori ennakkoon asennetulla hammaspyörällä |
| Merkki | ABB |
| Toiminto | Ohjaa ABB IRB 6600 -robottien akselin 2 (alakäsivarren kallistus) pyörimistä. Toimii yhdessä IRC5-ohjaimen ja akselin 2 ajoyksikön kanssa tarjoamaan vääntömomenttia ja suljetun silmukan sijaintiohjausta suurten kuormien käsittelyssä. |
| Määritelmä | ABB:n alkuperäinen varaosana oleva akselin 2 servomoottori, johon on ennalta asennettu pyöräpari moottorin akselille. Tämä on uudempi osanumero, joka korvaa vanhemman akselin 2 moottorin 3HAC021030-001 ja jolla on sama moottorikotelo 3HAC020208-001 kuin pyöräparikoostumalla 3HAC020131-001. |
| Sarjasoveltuvuus | ABB IRB 6600 -teollisuusrobotit, akseli 2. Yksi jakelija viittaa tähän osaan myös IRB 6650 Type B - ja IRB 6650S -sarjojen yhteydessä – vahvista tarkka robottimalli ja akseli ennen tilausta. |
| Akseli | Akseli 2 (alakäsivarren kallistus) |
| PINION | Esiasennettu ja tehtaalla sovitettu akseli-2-vaihteistoon. Pienvaihdeosan osanumero on 3HAC020131-001. |
| Korvattu tuotetunniste (VANHA) | 3HAC021030-001 |
| Moottorikunnan osanumero | 3HAC020208-001 |
| Yksityiskohtaiset sähköiset ja mekaaniset parametrit | Lähetä meille robotin sarjanumero ja ohjainversionumerosi, niin toimitamme sinulle yksikköösi sopivan teknisen tiedon. Lähetä kyselysi robotin sarjanumerolla ja RobotWare-versionumerolla, niin toimitamme sinulle siihen sopivan teknisen tiedon. |
Akselin 2 moottori muuntaa ajoyksikön sähköenergian ohjatun pyörähtelynä robotin alakäsivarren ympärille. Integroitu pieni hammaspyörä (pinion) kytkeytyy suoraan akselin 2 vaihteistoon, jolloin vääntömomentti siirtyy alakäsivarrelle; sisäänrakennettu resolveri/enkooderi lähettää tarkat roottorin asento tiedot IRC5-ohjaimelle. IRB 6600 -robotissa akseli 2 kantaa suurimman osan robotin pystysuorasta kuormasta nostoliikkeiden aikana, joten moottori ja pieni hammaspyörä on sovitettu tehtaalla niin, että takaisku pysyy sallitulla alueella ja tarkka sijaintitoistettavuus säilyy kuorman alla.
Vaiheittaisen juurisyytä selvittävän menettelyn ja vaihtotyön työnkulun osalta suosittelemme, että julkaistaan paikan päällä artikkeli, kuten "ABB IRB 6600 -akselin 2 moottorin vianetsintäopas", ja linkitetään se tähän. Linkki voidaan lisätä, kun artikkeli on julkaistu.
Jos sinulla on ehdotuksia, ota meihin yhteyttä
Ota meihin yhteyttä
