Összes Kategória

ABB Robotalkatrészek
KUKA Robotalkatrészek
FANUC Robotalkatrészek
YASKAWA Robotalkatrészek

Összes Alsó Kategória

ABB Robotalkatrészek
KUKA Robotalkatrészek
FANUC Robotalkatrészek
YASKAWA Robotalkatrészek

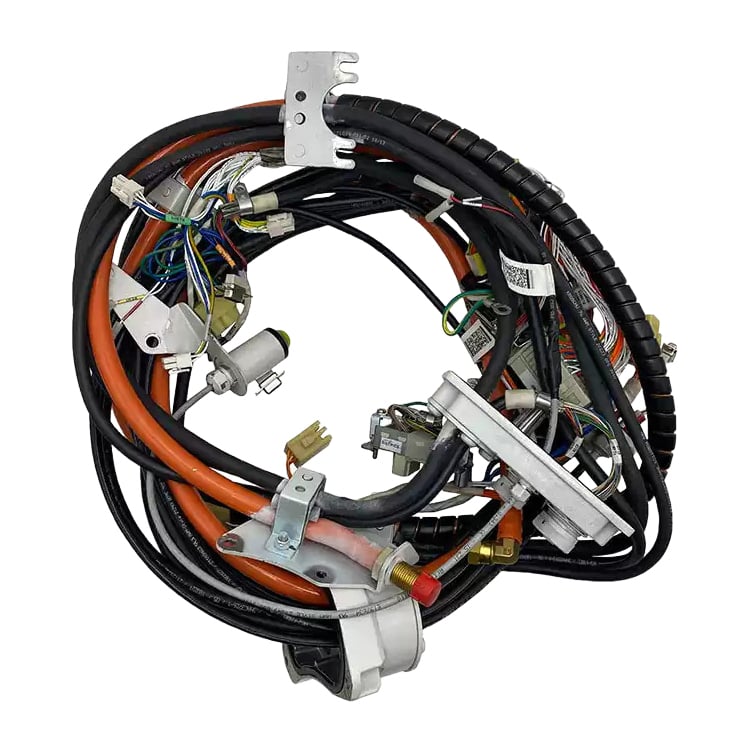
ABB 3HAC029896-001 Manipulátor-kábelkötés (tengelyek 1–6, egyedi megrendelés) IRB 2600-hoz

Termék állapota Új eredeti vagy használt eredeti darab. Kérjük, erősítse meg a termék állapotát velünk a rendelés előtt.
Szállítás Sanghajból, Kínából szállítják. A tipikus szállítási határidő 3-5 munkanap a megrendelés megerősítése után, DHL / FedEx / UPS szolgáltatással, biztonságos védőcsomagolásban. A tényleges szállítási idő a konkrét állapottól és raktárkészlettől függ, amelyet velünk egyeztetnek.
Vásárlói előnyök
  • Eredeti ABB 3HAC029896-001 manipulátor-kábelkötés ABB IRB 2600 robotokhoz – ABB katalógusleírás: Manip. harness ax 1-6 cust.
  • Egyedi csatlakozó kábelkötés a manipulátor tengelyeihez (1–6), amely az ügyfél által használt áramköröket (szerszámozás, érzékelők, szelepek) vezeti át a robot mozgó kábelútján.
  • A vevői áramkör szerepe, nem az alaprobottengelyek kábelkötege: a csatlakozó illeszkedése önmagában nem bizonyítja a megfelelő konfigurációt, ezért az árajánlat kiadása előtt megerősítjük az IRB 2600 manipulátor tervezését és a vevői jelágakat.
  • Kereszthivatkozás az előző cikkszámra: 3HAC030006-004 — bármelyik számot elküldheti, és mi megerősítjük az egyezést.
  • Minden egységet ellenőriznek a szállítás előtt, biztonságos exportcsomagolással és teljes rendelésnyomon követéssel Sanghajból.
Tétel helye Shanghai, Kína
Fizetés Elfogadjuk a PayPal-t, a T/T-t (banki átutalást) és az Alibaba Trade Assurance-t.
  • LEÍRÁS
Nem találja a keresett alkatrészt?

12 000+ alkatrész raktáron, szállítás előtt tesztelve, válasz 24 órán belül

Megkeresés

Ügyfél-kapcsolati manipulátor kábelkötés az ABB robot 1–6. tengelyeihez

Műszaki adatok

Cikkszám 3HAC029896-001
ABB katalógusleírás Manip. kábelkötés 1–6. tengelyhez (ügyfél)
Márka ABB
KATEGÓRIA Manipulátor kábelkötés – ügyfél-kapcsolati kábelkészlet
A meghatározás Az ABB 3HAC029896-001 a tengelyek 1–6 ügyfél-kapcsolati manipulátor kábelkötése az ABB IRB 2600 robotokhoz.
Robotcsalád ABB IRB 2600. Erősítse meg a manipulátor változatát és tervezését a rendelés előtt.
Lefedett tengelyek Tengelyek 1–6
Funkció Az ügyfél-kapcsolati áramköröket – például szerszámokat, érzékelőket, szelepeket és egyéb ügyfélberendezéseket – vezeti át a manipulátor mozgó kábelpályáján, így a végberendezések csatlakoztatva maradnak, miközben a robot mozog.
Körkörös szerep Megerősítjük az Ön egységének áramkör-szerepét a szállítás előtt – küldje el nekünk a alkatrészszámot és a gépet, amelyből származik.
Előző cikkszám 3HAC030006-004
Manipulátor tervezés Ez a cikk számra vonatkozó közzétett beszerzési információ a nem Type C IRB 2600 manipulátor tervezésre utal; egy Type C alkalmazás esetén külön, ellenőrzött kapcsolódási kábelkészlet szükséges. Erősítse meg a telepített manipulátor típusát a rendelés leadása előtt.
Kiválasztási szabály Egyeztesse az egész cikkszámot, a telepített kábelkészlet címkéjét és az ügyfél-jelbemeneti ágakat a sejtséma alapján. Ne helyettesítsen be olyan kábelkészletet, amelynek csatlakozóelrendezése nem egyeztethető össze a saját vezetékezésével.
Telepítés A manipulátor kábelvezetése (a robotkar szerkezetén)
Nettó súly Küldje el nekünk a részszámát – megerősítjük az egység csomagolási súlyát az árajánlatával együtt.
Méretek Küldje el nekünk a részszámát – mi ellenőrizzük az egység méreteit az Ön árajánlatával együtt.
Származási ország A kereskedelmi számlán feltüntetve. Küldje el nekünk a részszámát, és megerősítjük szállítmánya eredetét.
Vámáruforgalmi tarifa Ajánlatunkban besorolva célországához – küldje el nekünk a részszámát, és megerősítjük a számlán szereplő HS-kódot.
Állapot Új eredeti vagy használt eredeti darab. Kérjük, erősítse meg a termék állapotát velünk a rendelés előtt.

Ipari alkalmazások

  • IRB 2600 sejtek, ahol a fogók, hegesztőeszközök, érzékelők és szelepcsomagok a roboton keresztül vannak bekötve, és az egész mozgástartományban folyamatosan csatlakoztatva kell maradniuk.
  • Gépkezelési és anyagmozgatási állomások, ahol az eszközoldali ügyfél-jelek a manipulátor mentén futnak, nem pedig külső, húzott kábelen.
  • A vásárlói jelkábel cseréje, amelyet hajlítás, kopás vagy csatlakozószennyeződés károsított, anélkül, hogy megzavarnánk a robot alapvető kábeltömlőjét.
  • Sejtek utólagos felszerelése és vezetékek frissítése olyan esetekben, amikor az ügyfél meglévő ágvezetéki elrendezését pontosan reprodukálni kell.
  • Helyfüggő jelvesztés hibadiagnosztikája, amikor egy eszköz vagy érzékelő jele ismételhetően elveszik egy adott robottesttartásnál.

Tervezés Célját

Az IRB 2600 saját tengelyeinek tápellátását és visszacsatolását az alapvető manipulátor-kábeltömlőn keresztül biztosítja. Az ügyfél berendezései – fogók, érzékelők, szelepek, szerszámok – saját vezetékeket igényelnek, és ezeknek a vezetékeknek minden tengely mentén rugalmasan mozogniuk kell a karral együtt. Az ABB külön, az ügyfélhez kapcsolódó kábeltömlőt vezet át az 1–6. tengelyeken, így a végberendezési eszközök mozgás közben is csatlakoztatva maradnak, és az ügyfél vezetékei függetlenül szervízelhetők a robot alapkábeltömlőjétől.

Ez a szétválasztás éppen azért történik, hogy ezt a részt konfigurációspecifikusnak, nem pedig vizuálisan azonosíthatónak tekintsük. Két IRB 2600 kar külsőleg azonosnak tűnhet, mégis különböző ügyfélágakat szolgálhat, mivel azt, hogy egy adott ág melyik eszközt, érzékelőt vagy szelepet vezérel, a sejtséma határozza meg, nem a kábel külső megjelenése. A csatlakozó-térkép és a felszerelt címke dönti el a megfelelő alkatrészt. Ennek köszönhetően a 3HAC029896-001 megbízhatóan illeszkedő pótalkatrész: ellenőrizték a cikkszám, a manipulátor tervezés és az ügyfélág-elrendezés alapján, és azonos típusú alkatrésszel történik a cseréje, így a meglévő sejt újrávezelése nélkül állítható helyre.

Biztonsági és kezelési megjegyzések
  • Energiaelválasztás: a manipulátor kinyitása vagy a kábelköteg rögzítőbilincsek lazítása előtt izolálni és lekapcsolni kell a robot tápellátását.
  • Rögzítés eltávolítása előtt: azonosítsa minden ügyfélágot a gép sémájából, majd címkézze fel minden csatlakozót, és fényképezze le a vezetékek útvonalát, a bilincsek pozícióját és a hajlítási sugarakat az öreg kábelköteg eltávolítása előtt.
  • Ne keverje össze a köröket: tartsa külön ezt az ügyfél-kapcsolati kábelköteget a robot alap tengelyeinek kábelkötegétől – különböző áramkörökhöz tartoznak, és egy mechanikailag illeszkedő kábelköteg elektromosan nem feltétlenül megfelelő.
  • Erősítse meg a manipulátor tervezését: ellenőrizze az IRB 2600 manipulátor tervezését a rendelés előtt. Egy C típusú alkalmazást külön ellenőrzött kapcsolati kábelköteg szolgál ki.
  • Állítsa vissza az eredeti útvonalat: tartsa meg a dokumentált hajlási sugár, a távolság és a rögzítőpontok helyzetét az egész mozgástartományon; egy összenyomott vagy újrarendezett kábel feszültséget és jelzajt okoz.
  • Elfogadás: ellenőrizze minden ügyféljelzést a hozzá tartozó eszközön, miközben a berendezés biztonságosan el van választva, majd tesztelje a jelviselkedést az egész mozgástartományon, mielőtt a robotot visszahelyezi a termelésbe.
  • Minőséges személyzet: a telepítést és üzembe helyezést olyan személyzetnek kell elvégeznie, akik ismerik az IRB 2600 kábelezését és a cella sémáját.

Általános hibaállomások

  • Szigetelés fáradása vagy külső burkolat repedése ismétlődő hajlítás miatt nagy ciklusú üzemelés közben.
  • Csatlakozó oxidációja vagy tűkorróziója hűtőfolyadék, páratartalom vagy mosóüzem miatt.
  • A köteg kopása ott, ahol a köteg a rögzítőkkel, a manipulátor szerkezetével vagy az alap-kábelköteg-csomóval érintkezik.
  • Időszakos ügyfél-jeljeladás-vesztés, amely ismétlődő robotpozícióval jár — általában rugalmas csatlakozási pont, befogó vagy árnyékolási probléma miatt.
  • Helytelen kábelköteg-csere: egy alap kábelköteg vagy nem illeszkedő ügyfél-ág lett felszerelve, mert a csatlakozók hasonlók voltak.
  • Összenyomott vagy helytelenül vezetett kábel, amely feszültséget, árnyékolási károsodást vagy jelzajt okoz az tengelymozgás során.

Ezen egység riasztókódjai a vezérlő kijelzőjén jelennek meg. Küldje el nekünk a hibakódot, és mi megerősítjük a diagnózist és a megfelelő pótalkatrészt.

Miért éppen minket válasszon

  • Specializálódunk ipari robotalkatrészekben az ABB, a FANUC, a KUKA és a YASKAWA gyártmányokhoz.
  • Felszerelési megerősítés a megajánlás előtt: ellenőrizzük az IRB 2600 manipulátor tervezését, a felszerelt kábelkötet címkefeliratát és az ügyfél-jelágakat, így a megfelelő összeszerelést kapja, nem pedig csak egy vizuálisan hasonló terméket.
  • Korábbi cikkre vonatkozó kereszthivatkozás: ugyanez a cikk szerepel még 3HAC030006-004 néven is – bármelyik számot elküldheti, és mi megerősítjük a megfelelést.
  • Minden egységet ellenőrizünk a szállítás előtt, és képeket vagy címkeadatokat szükség esetén megküldünk.
  • Ajánlat-alapú szolgáltatás — küldje el lekérdezését a robot változatával és a meglévő kábelkötet feliratával, hogy pontos ajánlatot adjunk.

Kapcsolódó termékek

Online kérdés

Ha bármilyen javaslata van, kérjük, lépjen velünk kapcsolatba

Lépjen kapcsolatba velünk
ŐT TÁMOGATJA

Copyright © SongWei Robotics All Rights Reserved  -  ADATVÉDELMI IRÁNYELVEK
