
| 製品状態 | 新品純正品または中古純正品です。ご注文前に、状態について当社までご確認ください。 |
| 配送情報 | 中国上海より発送。通常の納期は、 3~5 営業日 ご注文確定後、DHL/FedEx/UPSにて、確実な保護包装で配送いたします。実際の納期は、当社と事前に確認した商品状態により異なります。 |
| お客様メリット |
|
| 商品所在地 | 中国上海市。在当社の上海倉庫に在庫あり。主要な国際宅配業者のハブに近接しています。 |
| お支払い情報 | ペイパル、電信送金(T/T)、アリババ・トレードアシュアランスに対応しています。お見積りをご希望の場合は、お問い合わせください。 |

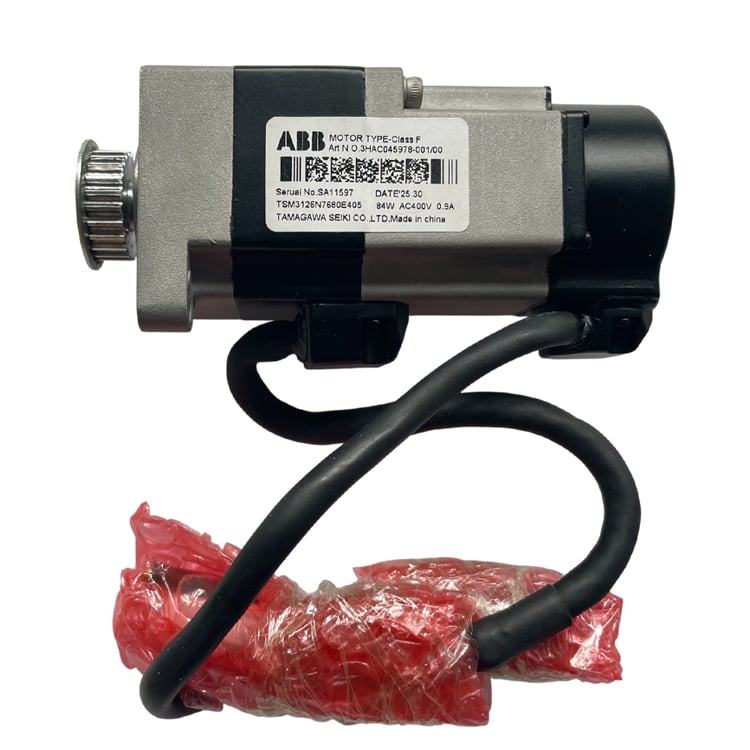
ABB 3HAC045978-001は、ABB IRB 1200ロボット(タイプB:SafeMove 2対応機種)の軸5(手首ピッチ)用サーボモーターです。シャフトにはすでにタイミングベルト用プーリーが取り付けられています。ご使用のロボットのシリアル番号をお知らせいただければ、ご注文前に適合確認をさせていただきます。
| カテゴリー | シャフトに事前装着されたタイミングベルト用プーリー付き回転式ACサーボモーター — マニピュレータ軸5(手首ピッチ)駆動用 |
| ブランド | ABB |
| 部品番号 | 3HAC045978-001 |
| 意味 | シャフトにタイミングベルト用プーリーが事前装着されたABB純正軸5サーボモーター。IRB 1200手首駆動用として、1つのアセンブリで出荷されます。 |
| 機能 | IRB 1200の軸5(手首ピッチ)を駆動するモーター。内蔵のリゾルバー/エンコーダからのフィードバックにより、電気信号を精密に制御された手首の回転運動に変換します。 |
| 軸 | 軸5は、手首およびツールフランジを上下に傾けるピッチ関節です。 |
| 対応ロボット | ABB IRB 1200(タイプBのみ対応:SafeMove 2対応)。タイプAは非対応です。ご注文前にロボット台座に記載された型式ラベルをご確認ください。 |
| 駆動方式 | タイミングベルトプーリー駆動方式。モーター軸にはプーリーが事前に装着済みです。 |
| 本体重量 | 0.52 kg |
| 外形寸法(長さ×高さ×幅) | 130 × 53 × 50 mm |
本仕様の正確な電気的・機械的パラメーター(電圧、電流、レゾルバーの種類など)は、当社の参考資料には掲載されていません。ロボットのシリアル番号およびRobotWareバージョンをお知らせいただければ、該当するデータシートをご提供いたします。
軸5モータは、ドライブユニットから供給される電気エネルギーを、IRB 1200の手首ピッチ関節の制御された回転に変換します。あらかじめ取り付けられたタイミングベルトプーリーがベルト駆動によりトルクを手首に伝達し、回転質量を低減するとともに手首アセンブリをコンパクトに保っています。これは、狭い作業空間へ高精度なパスで到達する小型ロボットにとって極めて重要な特徴です。内蔵のレゾルバ/エンコーダは、ロータの正確な位置情報をIRC5コントローラへフィードバックし、滑らかで再現性の高い手首動作を実現します。
このモデルには、公式に文書化された特定のアラームコードは存在しません。正確な診断のため、コントローラーに表示される故障コードをお知らせください。根本原因の特定および交換手順の詳細については、当社の「ABB IRB 1200 Axis 5 モーター障害対応ガイド」(アップロード時に内部リンクを追加予定)をご参照ください。
ABB 3HAC045978-001 のお見積りをご依頼いただくか、ロボットのシリアル番号をお知らせください。ご注文前に、該当製品との正確な適合を確認いたします。
ご意見・ご要望がございましたら、お気軽にお問い合わせください
お問い合わせ
