すべてのカテゴリ

ABB ロボット部品
KUKAロボット部品
FANUC ロボット部品
ヤスカワ・ロボット部品

すべてのサブカテゴリ

ABB ロボット部品
KUKAロボット部品
FANUC ロボット部品
ヤスカワ・ロボット部品

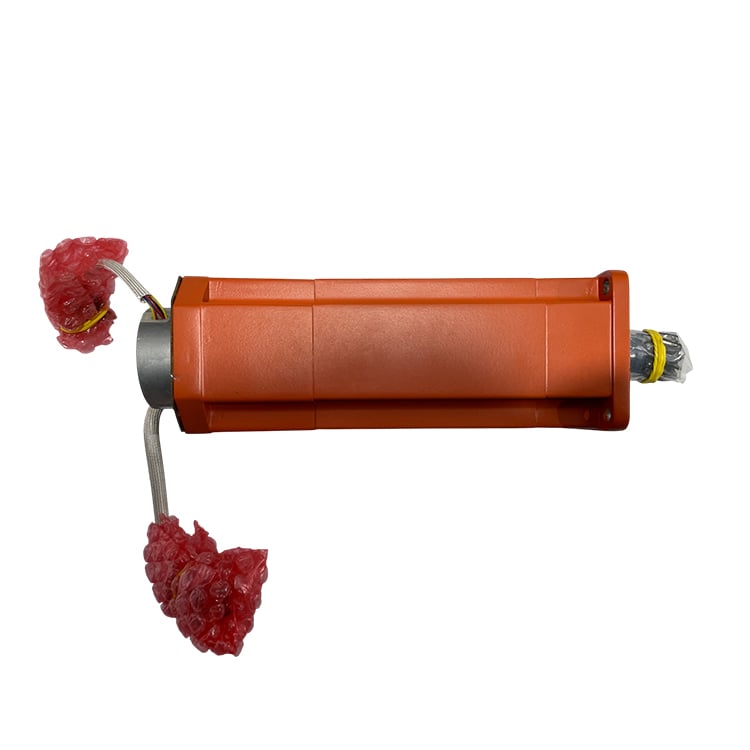
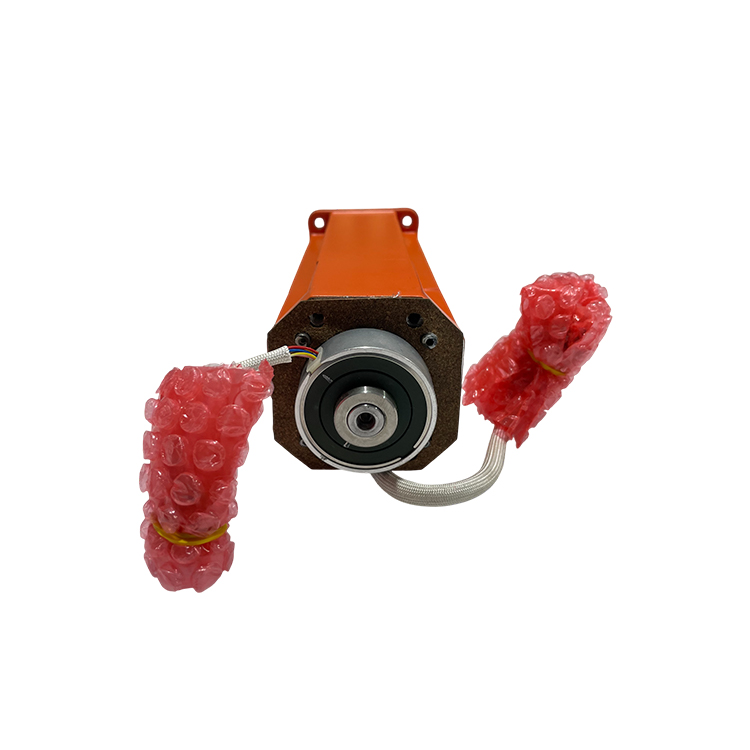
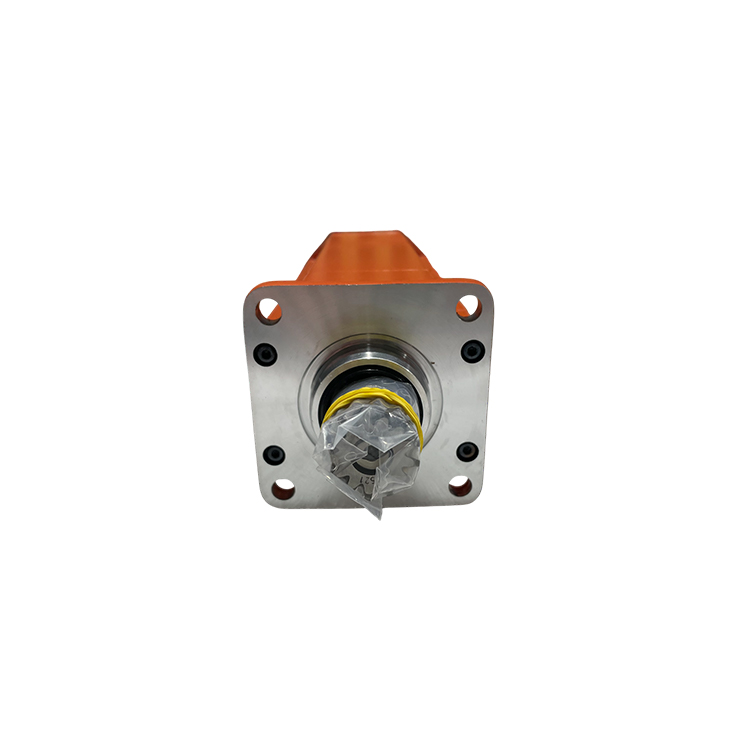
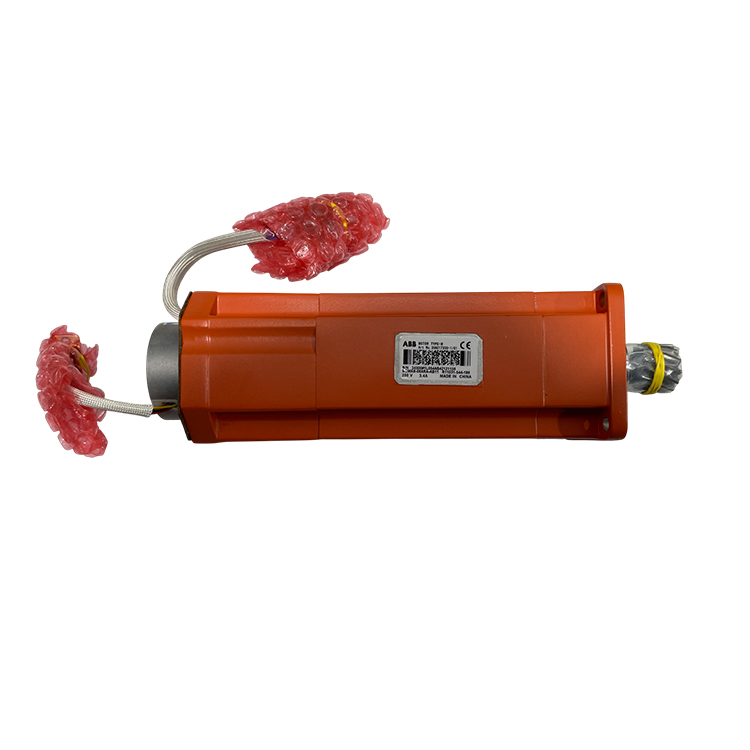
ABB 3HAC17330-1 M30タイプBモーター(ピニオン付、IRB 2400用)

製品状態 新品純正品または中古純正品です。ご注文前に、状態について当社までご確認ください。
配送情報 DHL、FedEx、UPSによる世界中への配送対応—— 3~5 営業日 ほとんどの国・地域へお届け可能です。保護フィルムと強化段ボール箱にて梱包いたします。
お客様メリット
  • IRB 2400の5軸(手首)用、オリジナルABB M30タイプBサーボモーター(ピニオン付)— 工場出荷時における正確なマッチング済みユニットで、そのまま取り付け可能です。
  • ABB型式名:484W、質量(ネット):3.4 kg — オリジナルの5軸仕様と完全に一致します。
  • ピニオンはモーター軸に圧入済みであり、5軸ギアボックスとの適合も完了しています — 現地での別途ギア圧入作業は不要です。
  • IRB 2400(ペイロード10 kgおよび16 kg仕様)および旧型IRB 240にも対応しています。モーターのラベル記載内容をもとに、適合性を確実に確認いたします。
  • 本位置におけるオリジナル部品番号は3HAC17330-1です。お客様がモーターのラベルよりお知らせいただいた番号をもとに、現在のABB純正部品番号も併せてお見積りいたします。
  • 各ユニットは出荷前にフィードバック信号および絶縁抵抗の検査を実施しています。
商品所在地 中国上海から発送。納期はお問い合わせ時にご確認ください。
お支払い情報 PayPal、電信振替(T/T)、Alibabaトレードアシュアランスに対応しています。お見積りをご希望の場合は、お気軽にお問い合わせください。
  • 説明
部品が見つかりませんか?

在庫12,000点以上、出荷前検査済み、24時間以内に返信

お問い合わせ

IRB 2400軸5用ABB 3HAC17330-1 M30タイプBピニオン付モーター

ABB 3HAC17330-1は、IRB 2400の手首部(軸5)に使用される、工場出荷時からシャフトに圧入されたピニオンを備えたM30タイプBサーボモーターです。現在この位置には3HAC021722-001が採用されていますが、ご使用中のモーターに記載された型番とロボット機種を当社へお知らせいただければ、注文前に適合を確実に確認いたします。

仕様

カテゴリー 産業用ロボット向けサーボモーター — ピニオンが事前に装着されたM30タイプBアクシスマオーター
ブランド ABB
機能 ABB IRB 2400およびIRB 240ロボットの軸5(手首)を駆動します。コントローラキャビネット内の軸5ドライブユニットと連携して位置フィードバックループを構成します。モーター軸に取り付けられたピニオンが、軸5ギアボックスを直接駆動します。
意味 ABB社OEM M30タイプBサーボモータ(ピニオンがモータシャフトに圧入済み)。ABB型式番号484W、質量3.4 kg。軸5(axis-5)用として工場でマッチング済みのユニットとして供給されます。
シリーズ対応性 ABB IRB 2400(10 kgおよび16 kg荷重対応)およびIRB 240の軸5(axis-5)用です。交換予定のモータに記載されているロボットモデルおよびモータラベルの情報をご連絡ください。適合を確認いたします。
軸 軸5(リスト)
ABB 型式名称 484W
本体重量 3.4 kg(総質量3.4 kg)
ピンニオン モータシャフトに圧入済みであり、軸5(axis-5)用ギアボックスと工場でマッチング済みです。モータとピニオンを一体としたユニットとして交換してください。ギア単体での供給はございません。
原産国 中国(CN)
関税分類番号 85015100
最小注文数量 1個
品番の改訂版 この位置における元の品番は3HAC17330-1です。ABB社では、同一IRB 2400軸5(axis-5)用モータの現行品番として3HAC021722-001(標準色)、およびグラファイトホワイト仕様用として3HAC021722-003を掲載しています。モータラベルに記載された品番をお知らせいただければ、該当する品番をご案内いたします。
併せてご注文いただく部品 Oリング(型番:3HAB3772-12、モータ1台につき1個、損傷時は交換)、ベアリンググリース(型番:3HAB3537-1)、潤滑油(型番:3HAC0860-1、1,500ml)、およびギア遊び調整用測定工具(型番:3HAB7887-1)。モータと併せてこれらの部品も必要であれば、お知らせください。

工業用途

  • IRB 2400の手首精度が特に重要な、アーク溶接および小物荷重向け組立セル。
  • 小型CNC機械へのマシンテンド、試験ステーション、ディスペンシングシステム。
  • コンパクトで中程度の生産能力を持つ生産ラインにおける、資材搬送およびピック・アンド・プレイス。
  • 繰り返し精度の高い手首動作が求められる、接着・シーリング・バリ取りセル。
  • IRB 2400プラットフォーム(10 kgまたは16 kgの荷重対応バリエーション)を基盤とした汎用自動化セル。

デザインの目的

軸5モータは、ドライブユニットから供給される電気エネルギーを、IRB 2400の手首関節の制御された回転に変換します。モータシャフトに取り付けられたピニオンが、軸5ギアボックスと直接かみ合ってトルクを伝達し、内蔵のフィードバック装置がロータの位置をコントローラに報告することで、連続運転条件下でも滑らかで再現性の高い手首動作を実現します。ABBでは、モータとピニオンを工場出荷時に組み合わせた一式として出荷しており、手首のバックラッシュを許容範囲内に保つため、設置時にギア圧入作業は不要です。

常識的な失敗モード

  • 過電流または過熱によるトリップ — 手首を長時間動作させた後に、ドライブユニットがモータの過負荷を検出します。 トラブルシューティング: ABB IRC5 ドライブユニットの過電流アラーム対応ガイド
  • エンコーダ/レゾルバのフィードバック信号喪失 — ホーミング中に軸5の位置がドリフトする、またはアラームが発生します。
  • ホールディングブレーキの故障 — サーボ電源をオフにした際に手首がたわんだり、下がったりする。ブレーキはサービス時、R3.MP5コネクタに24V DCを印加することで解放されます。
  • 異常音または振動 — ピニオン歯面の摩耗、ベアリングの損傷、またはモータ内部への異物混入などが典型的な原因です。
  • 絶縁劣化またはアースフォルト — 軸5ドライブが、モータを起動した瞬間にトリップします。
  • 装着後のギア遊びが大きすぎる — モーターは測定工具3HAB7887-1を用いてバックラッシュを最小限に調整した後、固定ネジをロック液を塗布して4.1 Nmで締め付け、ロボットを再稼働前にキャリブレーションする必要があります。

なぜ当社を選んでいただくのか

  • IRBシリーズロボット向けサーボモーター、ドライブユニット、ギアボックス、ティーチペンダントなど、ABBロボット専用スペアパーツを幅広く取り扱う専門サプライヤーです。
  • 各ユニットは出荷前にフィードバック信号および絶縁抵抗の検査を実施しています。
  • お客様のロボット機種およびモーター本体に貼付されたラベル記載の型番をもとに、旧型・現行型双方の部品番号を照合し、ご使用のユニットに適合する部品をご注文いただけるようご案内いたします。
  • 同一交換作業に必要なOリング、グリース、オイルおよび測定工具についても、モーターと併せてお見積り可能です。
  • ペイパル、電信送金(T/T)、Alibabaトレードアシュアランスなど、複数の支払方法に対応しています。

関連製品

  • ABB 3HAC10602-1 IRB 2400用モーターユニット(軸4)——本製品とは異なる部品であり、IRB 2400モーター交換表内で参考情報として掲載しています。
  • ABB 3HAC10602-2 IRB 2400用ピニオン付きモーター——本製品とは異なる部品です。
  • ABB 3HAC041531-001 軸2用ピニオン・Oリング付きモーター——本製品とは異なる部品です。
  • ABB 3HAB3772-129 Oリング——本製品とは異なる部品ですが、IRB 2400の軸5モーター交換時にもOリングが必要となるため、併せて表示しています。
  • ABB 3HAC024518-003 ピニオン付きロータリACモーター — 本製品とは異なる部品です。
  • ABBサーボモーターおよびドライブユニットをさらにご覧になるには、 ABBドライブユニットおよびサーボモーター カテゴリーと連携することがあります。

モーターのラベルに記載されている部品番号、ご使用のロボットモデルおよびペイロード仕様、必要数量をお知らせください。当社で適合する製品を確認のうえ、お見積りをご提示いたします。

オンラインお問い合わせ

ご意見・ご要望がございましたら、お気軽にお問い合わせください

お問い合わせ
それはサポートされています

Copyright © SongWei Robotics All Rights Reserved  -  プライバシーポリシー
