모든 카테고리

ABB 로봇 부품
KUKA 로봇 부품
FANUC 로봇 부품
야스카와 로봇 부품

모든 소규모 카테고리

ABB 로봇 부품
KUKA 로봇 부품
FANUC 로봇 부품
야스카와 로봇 부품

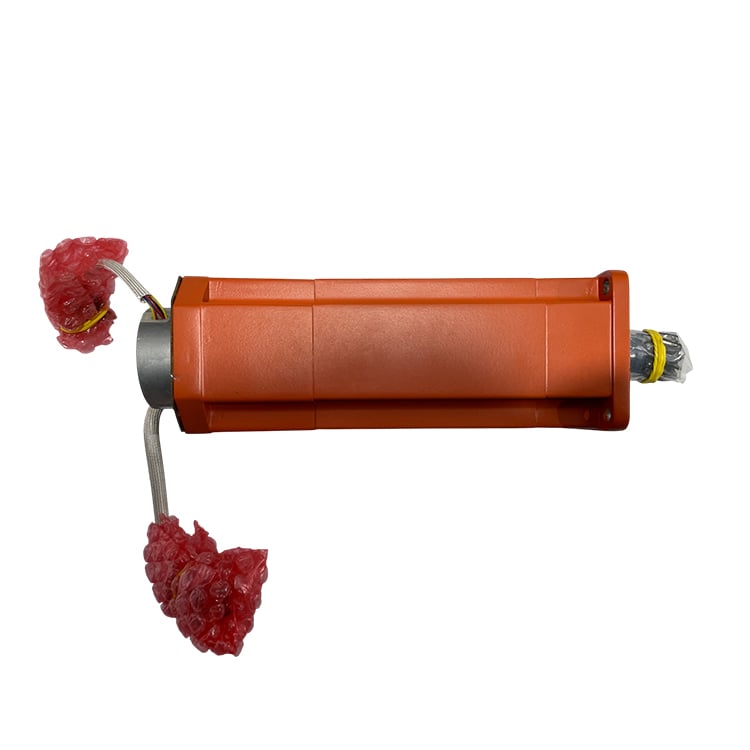
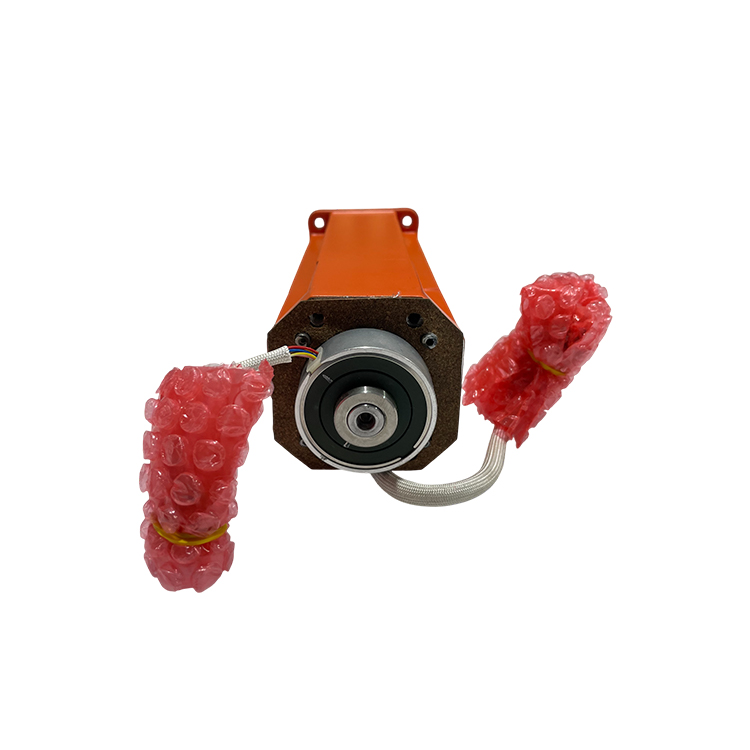
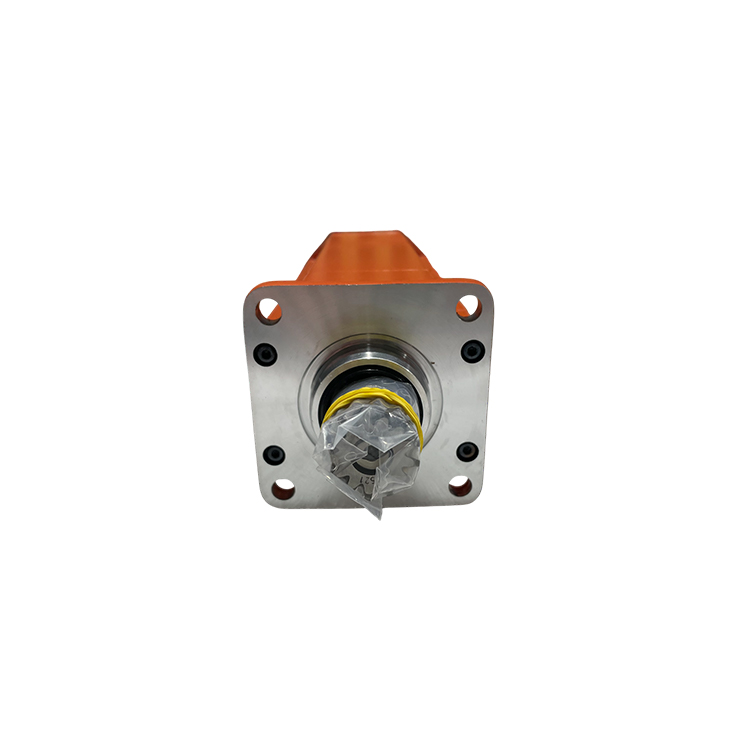
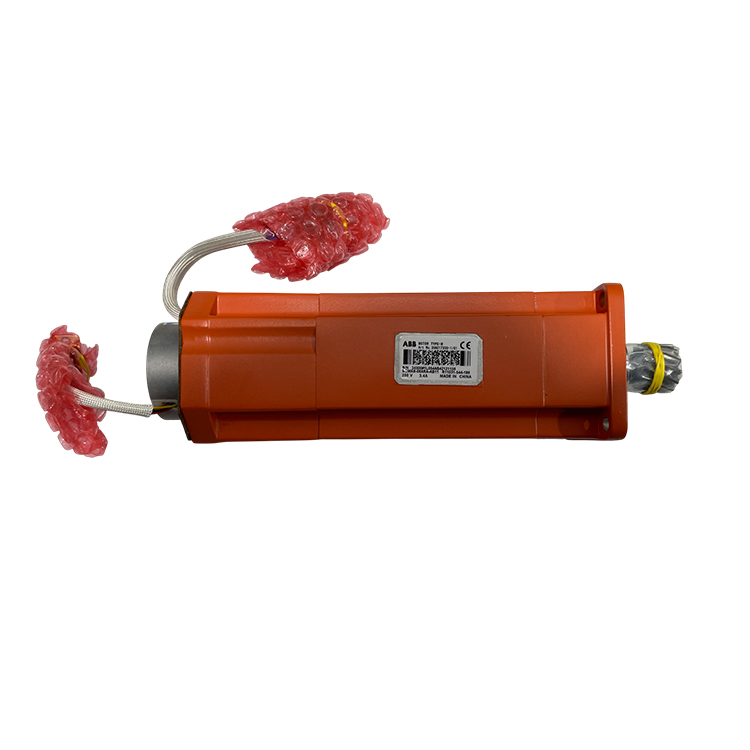
ABB 3HAC17330-1 IRB 2400용 M30 타입 B 모터 및 피니언 포함

제품 상태 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요.
배송 정보 DHL, FedEx, UPS를 통한 전 세계 배송 — 3~5 일 대부분의 목적지로 발송. 보호 필름과 강화 골판지 상자로 포장.
구매자 혜택
  • IRB 2400의 축 5(손목)용 오리지널 ABB M30 타입 B 서보 모터(핀션 포함) — 공장에서 정확히 매칭된 유닛으로, 바로 장착 가능합니다.
  • ABB 타입 지정 번호 484W, 순중량 3.4kg — 원래 축 5 사양과 정확히 일치합니다.
  • 핀션이 모터 샤프트에 압입되어 축 5 기어박스와 정확히 매칭됨 — 현장에서 별도의 기어 압입 작업이 필요하지 않습니다.
  • IRB 2400의 10kg 및 16kg 페이로드 변형과 이전 모델인 IRB 240과 호환됩니다. 귀하의 모터 라벨 정보를 바탕으로 정확한 적합 여부를 확인해 드립니다.
  • 3HAC17330-1은 이 위치의 오리지널 부품 번호입니다. 귀하의 모터 라벨에 표시된 번호를 보내주시면, 현재 ABB에서 사용하는 번호도 함께 견적해 드립니다.
  • 각 제품은 포장 전에 피드백 신호 및 절연 저항을 검사합니다.
제품 위치 중국 상하이에서 발송. 리드 타임은 귀하의 문의 시 확정됩니다.
결제 정보 페이팔, 전신 송금(T/T), 알리바바 트레이드 어세런스 결제 가능. 견적서 요청 시 문의 주시기 바랍니다.
  • 설명
부품을 찾을 수 없습니까?

재고 12,000개 이상, 출하 전 테스트 완료, 24시간 이내 응답

문의

IRB 2400 축 5용 ABB 3HAC17330-1 M30 타입 B 피니언 내장 모터

ABB 3HAC17330-1은 IRB 2400 손목 어셈블리의 축 5에 사용되는, 공장에서 프레스된 피니언이 장착된 M30 타입 B 서보 모터입니다. 현재 이 위치에는 3HAC021722-001이 사용되며, 귀하의 모터 라벨에 인쇄된 부품 번호와 로봇 모델명을 함께 알려주시면 주문 전 정확한 호환 여부를 확인해 드립니다.

제원

카테고리 산업용 로봇 서보 모터 — 핀언이 사전 장착된 M30 타입 B 5축 모터
브랜드 ABB
기능 ABB IRB 2400 및 IRB 240 로봇의 축 5(손목)를 구동하며, 컨트롤러 캐비닛 내 축 5 드라이브 유닛과 함께 위치 루프를 닫습니다. 모터 샤프트에 장착된 피니언이 축 5 기어박스를 직접 구동합니다.
정의 ABB OEM M30 타입 B 서보 모터로, 피니언이 모터 샤프트에 압입된 상태로 공급됨. ABB 타입 지정 번호는 484W, 중량은 3.4 kg이며, 축-5 위치용으로 공장에서 매칭된 유닛으로 공급됨.
시리즈 호환성 ABB IRB 2400(10 kg 및 16 kg 적재 용량)과 IRB 240의 축-5 부위용. 교체할 모터의 로봇 모델명과 모터 라벨을 보내주시면, 호환 여부를 확인해 드림.
축 축 5(손목)
ABB 형식 명칭 484W
순중량 3.4 kg(총 중량 3.4 kg)
PINION 피니언이 모터 샤프트에 압입되어 축-5 기어박스와 공장에서 매칭됨. 모터와 피니언을 하나의 완전한 유닛으로 교체해야 하며, 기어는 별도로 공급되지 않음.
원산지 중국(CN)
세관 관세 번호 85015100
최소 주문 수량 1개
부품 개정 버전 3HAC17330-1은 이 위치의 원래 부품 번호임. ABB는 동일한 IRB 2400 축-5 모터에 대해 현재 부품 번호로 3HAC021722-001을, 흑연 화이트 버전에 대해서는 3HAC021722-003을 표기함. 귀하의 모터 라벨에 표시된 번호를 보내주시면, 정확히 일치하는 부품으로 견적을 제공해 드림.
동시 주문 필요 부품 오링 3HAB3772-12(모터당 1개, 손상 시 교체 필요), 베어링 그리스 3HAB3537-1, 윤활유 3HAC0860-1(1,500ml), 기어 플레이 조정용 측정 도구 3HAB7887-1. 모터와 함께 이 부품들도 필요하시면 알려 주세요.

산업 응용

  • 아크 용접 및 소형 페이로드 조립 셀로, IRB 2400의 손목 정밀도가 핵심적인 응용 분야.
  • 소형 CNC 기계, 테스트 스테이션, 분사 시스템을 위한 머신 텐딩.
  • 소형·중간 처리량 생산 라인에서의 자재 취급 및 피킹·플레이싱.
  • 반복 가능한 손목 움직임이 요구되는 접착, 실링, 디버링 셀.
  • IRB 2400 플랫폼(10 kg 또는 16 kg 페이로드 변형) 기반의 일반 자동화 셀.

디자인 목적

축 5 모터는 드라이브 유닛에서 공급된 전기 에너지를 IRB 2400의 손목 관절 회전으로 제어하여 변환합니다. 모터 샤프트에 장착된 피니언이 축 5 기어박스와 직접 맞물려 토크를 전달하며, 내장된 피드백 장치가 로터 위치 정보를 컨트롤러로 보냅니다. 이를 통해 연속 작동 주기에서도 부드럽고 반복 정확도가 높은 손목 움직임을 구현합니다. ABB는 모터와 피니언을 공장에서 사전 매칭된 단일 유닛으로 출하하므로, 설치 시 손목 백래시가 허용 범위 내에 유지되며 별도의 기어 프레싱 작업이 필요하지 않습니다.

일반적인 실패 방식

  • 과전류 또는 과열 차단 — 구동 유닛이 지속적인 손목 움직임 후 모터 과부하를 보고함. 문제 해결: ABB IRC5 드라이브 유닛 과전류 경보 안내
  • 인코더/리졸버 피드백 손실 — 홈잉 중 축 5의 위치 편차 또는 경보 발생.
  • 홀딩 브레이크 고장 — 서보 전원이 꺼질 때 손목이 처지거나 떨어지는 현상. 정비 중 R3.MP5 커넥터에 24V DC 전압을 인가하면 브레이크가 해제됩니다.
  • 비정상적인 소음 또는 진동 — 일반적으로 피니언 치아 마모, 베어링 손상 또는 모터 내부 오염.
  • 절연 성능 저하 또는 그라운드 고장 — 모터가 활성화되는 순간 축-5 구동 유닛이 트립됨.
  • 장착 후 과도한 기어 놀림 — 모터는 측정 도구 3HAB7887-1을 사용해 최소 백래시로 조정한 후, 고정 나사를 록킹 유체를 사용해 4.1 Nm 토크로 조이고, 로봇을 재교정한 후 다시 작동시켜야 합니다.

왜 우리를 선택해야 하나요

  • IRB 시리즈 로봇용 서보 모터, 드라이브 유닛, 기어박스, 티치 펜던트 등 ABB 로봇 전용 예비 부품을 집중 공급하는 업체.
  • 각 제품은 포장 전에 피드백 신호 및 절연 저항을 검사합니다.
  • 귀하의 로봇 모델과 모터 라벨에 표시된 이전 및 현재 부품 번호를 대조하여, 귀하의 장치에 정확히 맞는 부품을 주문하실 수 있도록 지원합니다.
  • 동일한 교체 작업에 필요한 오링, 그리스, 오일 및 측정 도구는 모터와 함께 견적서에 포함할 수 있습니다.
  • 페이팔, 전신 송금(T/T), 알리바바 트레이드 어슈어런스 등 다양한 결제 수단 이용 가능.

관련 제품

  • ABB 3HAC10602-1 IRB 2400용 모터 유닛 축 4 — 본 제품과는 다른 부품으로, 동일한 IRB 2400 모터 교체 표 내 참고용으로 별도 표기됨.
  • ABB 3HAC10602-2 IRB 2400용 피니언 내장 모터 — 본 제품과는 다른 부품입니다.
  • ABB 3HAC041531-001 축 2용 피니언 및 오링 내장 모터 — 본 제품과는 다른 부품입니다.
  • ABB 3HAB3772-129 오링 — 본 제품과는 다른 부품으로, IRB 2400 축 5 모터 교체 시 오링도 필요하기 때문에 함께 표기함.
  • ABB 3HAC024518-003 핀션 부착 회전 AC 모터 — 이 부품과는 다른 부품입니다.
  • ABB 서보 모터 및 드라이브 유닛을 더 둘러보세요. ABB 드라이브 유닛 및 서보 모터 카테고리.

모터 라벨에 표시된 부품 번호, 로봇 모델 및 페이로드 변형, 그리고 필요한 수량을 알려주세요. 저희가 일치하는 제품을 확인하고 견적을 제공합니다.

온라인 문의

의견이 있으시면 언제든지 문의해 주십시오

문의하기
그것은 지원됩니다

Copyright © SongWei Robotics All Rights Reserved  -  개인정보 보호정책
