모든 카테고리

ABB 로봇 부품
KUKA 로봇 부품
FANUC 로봇 부품
야스카와 로봇 부품

모든 소규모 카테고리

ABB 로봇 부품
KUKA 로봇 부품
FANUC 로봇 부품
야스카와 로봇 부품

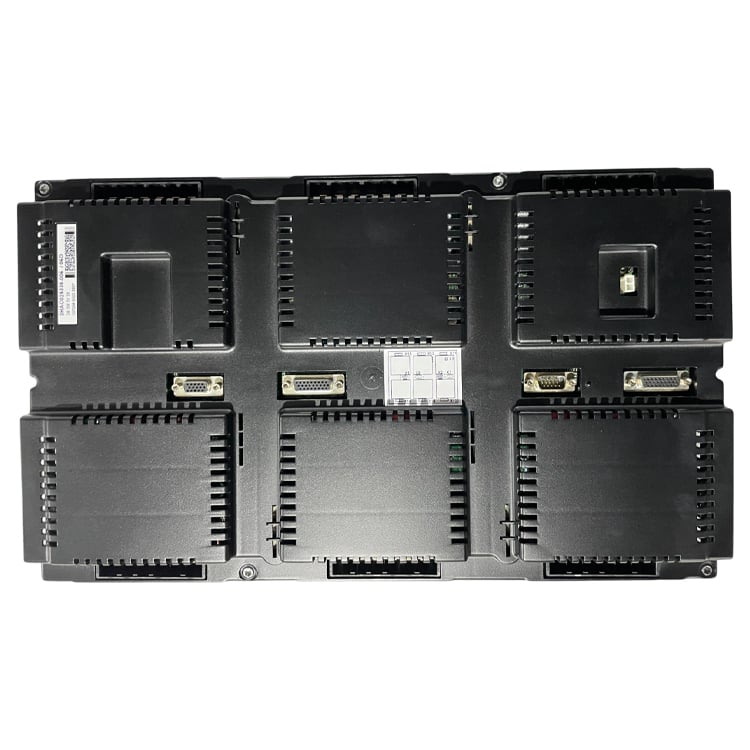
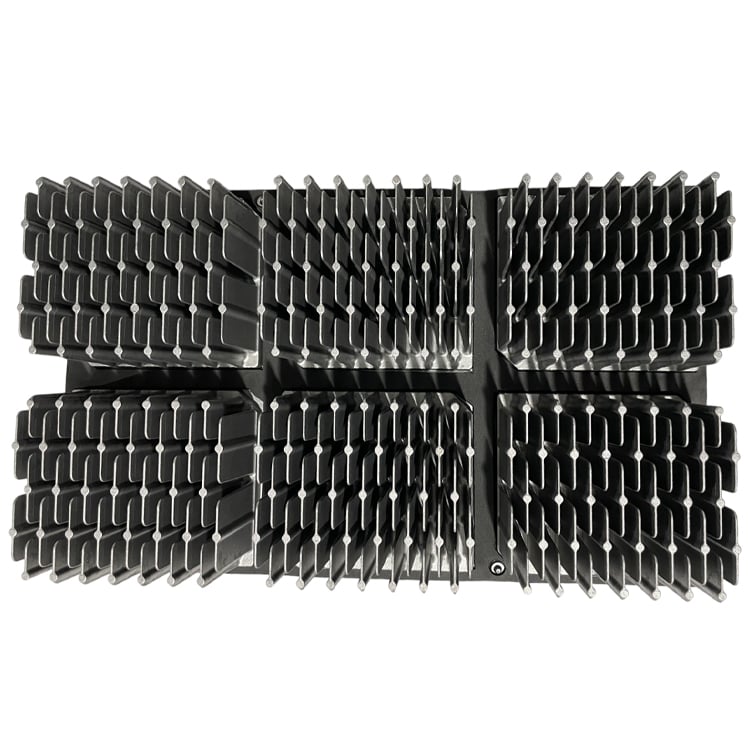
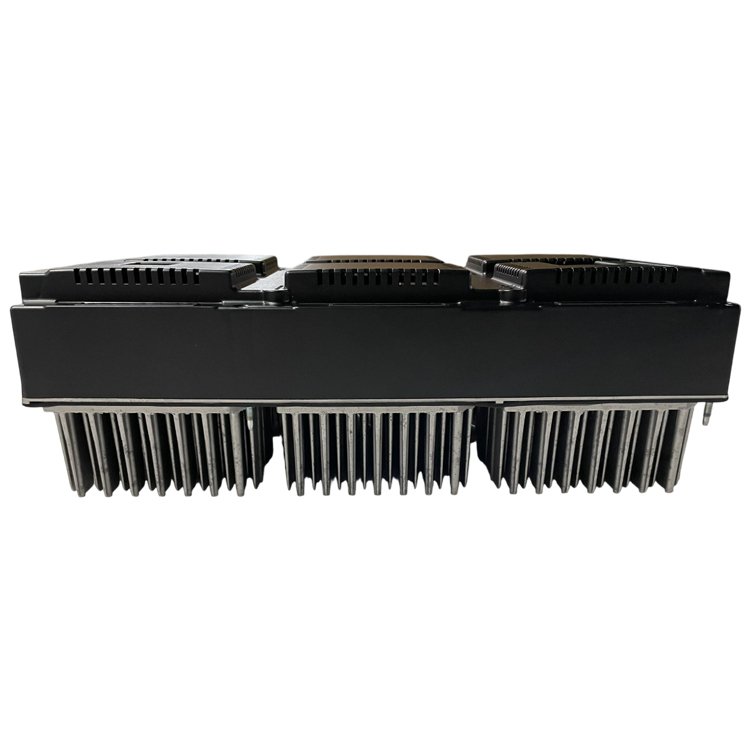
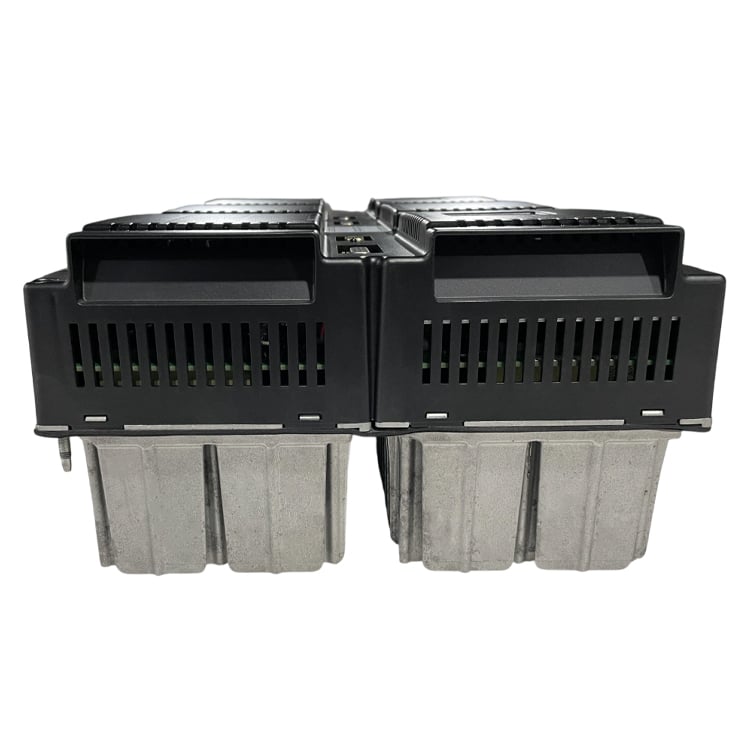
ABB 3HAC025338-006 DSQC617 IRC5용 메인 서보 드라이브 유닛

제품 상태 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요.
배송 정보 전 세계로 발송 가능: DHL / FedEx / UPS 예상 배송 기간: 3~5 일 각 유닛은 정전기 방지 포장재와 강화된 골판지 상자에 포장되어 운송 중 드라이브 모듈을 보호합니다.
구매자 혜택
  • ABB DSQC617 정품 메인 서보 드라이브 유닛 — IRC5 컨트롤러 캐비닛용
  • D6 3W 3V 구성 — 기존 드라이브 정격과 정확히 일치하며, 일반적인 대체품이 아님.
  • 포장 전 구동 단계에 대한 선적 전 기능 테스트
  • 귀하의 장치에 E3HAC025338-006 라벨이 부착된 경우 교차 참조 지원
  • 주문 전 캐비닛 유형 및 개정 버전을 확인하기 위한 엔지니어링 지원
제품 위치 중국 상하이에서 발송됩니다. 당사는 택배 서비스가 제공되는 모든 국가로 배송합니다.
결제 정보 페이팔, T/T 은행 송금, 알리바바 트레이드 어세런스 결제를 받습니다. 자격을 충족하는 주문의 경우 다른 결제 수단도 조정 가능합니다.
  • 설명
부품을 찾을 수 없습니까?

재고 12,000개 이상, 출하 전 테스트 완료, 24시간 이내 응답

문의

IRC5 컨트롤러 캐비닛용 주 서보 드라이브 유닛 — 기술 개요

이 장치는 ABB IRC5 컨트롤러 캐비닛의 드라이브 측에서 사용되는 주 서보 드라이브 모듈(DSQC617)입니다. 아래 세부 사항은 공급 전에 귀하의 장치와 정확히 일치하는지 확인됩니다 — 부품 번호와 컨트롤러 유형을 알려주십시오.

사양

카테고리 산업용 로봇 주 서보 드라이브 유닛(6축 통합 드라이브 모듈)
브랜드 ABB
기능 IRC5 컨트롤러로부터 수신된 동작 명령을 로봇의 6축 모터에 공급할 구동 전력으로 변환하고, 위치 및 속도 제어를 위해 인코더 피드백 신호를 폐루프로 처리합니다.
정의 ABB DSQC617 주 서보 드라이브 유닛은 D6 3W 3V 구성으로 공급되며, IRC5 컨트롤러 캐비닛의 드라이브 모듈 측에 설치됩니다.
시리즈/호환성 ABB IRC5 컨트롤러 캐비닛(드라이브 모듈 측). 이 장치는 드라이브 기능이 통합된 컴팩트 캐비닛에서는 사용되지 않음. 귀하의 특정 캐비닛 유형 및 컨트롤러 리비전과의 호환성을 확인하려면 당사로 문의하시기 바랍니다.
구성 코드 D6 3W 3V — 구성 코드는 원래 장치와 정확히 일치해야 함. 3HAC025338 시리즈의 접미사 변형은 상호 교체 불가.
축 커버리지 6축(통합 6축 드라이브)
순중량 11.1kg
교체 부품 번호 E3HAC025338-006 — ABB에서 이 제품을 대체용 제품 ID로 명시함. 주문 전 현재 대체 상태를 반드시 확인하시기 바랍니다.
하드웨어 버전 08A.
상세 전기적 사양 로봇 일련번호와 컨트롤러 버전을 알려주시면, 귀하의 장치에 맞는 데이터시트를 제공해 드립니다. 캐비닛 유형과 컨트롤러 버전을 포함하여 문의해 주십시오. 그러면 해당 데이터시트를 즉시 제공해 드리겠습니다.

산업 응용

  • 자동차 차체 공장 — IRC5 제어 IRB 시리즈 로봇 기반 로봇 용접, 실링, 디스펜싱 라인.
  • 일반 산업 조립 — 반복 가능한 다축 동작이 필요한 부품 배치, 삽입, 체결 셀.
  • 자재 취급 — 피킹 앤 플레이싱, 팔레타이징, 기계 관리 스테이션.
  • 금속 가공 — CNC 및 프레스 라인 관리, 데버링, 절단 셀.
  • 주조 및 중공업 — 드라이브의 열적 여유 및 하중 여유가 중요한 고부하 주기 셀.

호환성 참고: 이 드라이브 유닛은 풀사이즈 IRC5 캐비닛의 드라이브 측에 사용되며, 컴팩트 IRC5 캐비닛에는 사용되지 않음. 컴팩트 IRC5 캐비닛에서는 드라이브 기능이 다른 하드웨어 구성으로 통합됨. 주문 전 캐비닛 유형을 반드시 확인하십시오.

디자인 목적

이 장치는 IRC5 컨트롤러와 로봇 축 모터 사이의 전력 단계이다. 컨트롤러로부터 동작 설정값을 수신하고, 이를 모터 구동 전력으로 증폭한 후, 인코더 피드백을 사용해 6개 축 각각에 대한 전류를 조절하여 폐루프 위치 및 속도 제어를 수행한다. 또한 로봇이 정지할 때 축을 고정하는 전자기 브레이크 출력을 처리하며, 과전류, 과전압, 과열, 피드백 상실과 같은 드라이브 수준의 오류를 감시하고, 이 정보를 상위로 보고하여 티치 펜던트에 해당 상태가 표시되도록 한다. 드라이브를 하나의 통합 모듈로 공급함으로써 캐비닛 배치를 컴팩트하게 유지하고, 고장난 장치는 기판 단위로 수리하지 않고 전체 어셈블리로 간편히 교체할 수 있다.

일반적인 실패 방식

주 서보 드라이브 장치 교체가 필요한 경우 일반적으로 다음 증상이 관찰된다. 이는 일반적인 설명일 뿐이며, 귀하의 셀에 특화된 진단을 위해서는 컨트롤러 이벤트 로그를 당사 엔지니어링 팀과 공유하시기 바란다.

  • 전원 공급 시 드라이브 오류 — 캐비닛에 전원이 인가되는 즉시 장치에서 오류를 보고함. 드라이브를 폐기하기 전에 입력 전원과 배선을 점검하십시오.
  • 축이 움직이지 않음 — 드라이브가 활성화되지 않음. 우선 활성화 신호, 안전 연동 장치, DC 링크 상태를 확인하십시오.
  • 과전류 오류 — 모터 단락, 브레이크 회로 문제 또는 드라이브 자체에서 기인할 수 있음. 교체 전에 모터 권선 저항을 측정하고 브레이크 회로를 점검하십시오.
  • 간헐적 통신 오류 — 대개 드라이브보다는 느슨한 하네스나 커넥터에서 발생함. 전원을 차단한 후 모든 드라이브 커넥터를 점검하고 재삽입한 다음 재시험하십시오.
  • 저전압 또는 DC 버스 경보 — 일반적으로 상위 전원 공급 장치 또는 캐비닛 공급 문제임. 입력 전원 및 터미널에서의 DC 버스 전압을 측정하고, 드라이브 고장으로 간주하기 전에 상위 전원을 점검하십시오.
  • 드라이브가 과열됨 — 냉각 경로 차단 또는 지속적인 과부하. 캐비닛 공기 흐름, 팬 작동 상태 및 실제 부하 프로파일을 점검하세요.

왜 우리를 선택해야 하나요

  • ABB, FANUC, KUKA, YASKAWA 산업용 로봇 예비 부품 전문 업체로, IRC5 드라이브 및 제어 하드웨어에 중점을 둡니다.
  • 각 드라이브 유닛은 포장 전에 드라이브 단계에서 검사 및 기능 테스트를 완료합니다.
  • 구성 코드 확인 — 귀하의 원래 유닛과 D6 3W 3V 코드를 비교하여 호환되지 않는 접미사 변형을 받지 않도록 합니다.
  • 캐비닛 BOM에 E3HAC025338-006 또는 이전 개정판이 명시된 경우 크로스리퍼런스 지원이 가능합니다.
  • 페이팔, 전신 송금(T/T), 알리바바 트레이드 어슈어런스 등 다양한 결제 수단 이용 가능.

관련 제품

  • ABB 3HAC025338-004 — D6 3T 3G 구성의 주 서보 드라이브 유닛(접미사 변형이 달라 -006과 호환되지 않음).
  • ABB 3HAC028357-001 — IRC5 컨트롤러용 DSQC679 플렉스펜던트 티치 펜던트.
  • ABB 3HAC021914-001 — IRC5용 티치 펜던트 점퍼 플러그(핫플러그 옵션).
  • ABB 3HAC057542-003 — IRB 6640용 축 2 서보 모터(피니언 포함).
  • ABB 3HAC045978-001 — IRB 1200용 축 5 서보 모터(풀리 포함).

온라인 문의

의견이 있으시면 언제든지 문의해 주십시오

문의하기
그것은 지원됩니다

Copyright © SongWei Robotics All Rights Reserved  -  개인정보 보호 정책
