
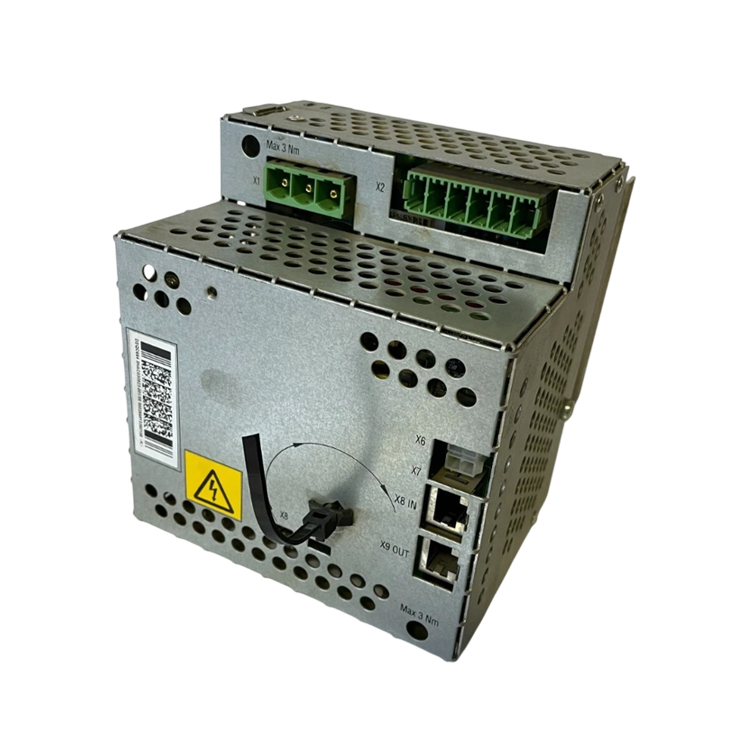
| 제품 상태 | 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요. |
| 배송 정보 | 전 세계로 발송 가능: DHL / FedEx / UPS 예상 배송 기간: 3~5 일 각 유닛은 정전기 방지 포장재와 강화된 골판지 상자에 포장되어 운송 중 드라이브 모듈을 보호합니다. |
| 구매자 혜택 |
|
| 제품 위치 | 중국 상하이에서 발송됩니다. 당사는 택배 서비스가 제공되는 모든 국가로 배송합니다. |
| 결제 정보 | 페이팔, T/T 은행 송금, 알리바바 트레이드 어세런스 결제를 받습니다. 자격을 충족하는 주문의 경우 다른 결제 수단도 조정 가능합니다. |

이 장치는 ABB IRC5 드라이브 시스템에서 사용되는 DSQC 664 추가 드라이브 유닛으로, ABB 제품명 ADU HV로 분류됩니다. 아래 사양은 공급 전에 귀하의 장치와 정확히 일치하는지 확인됩니다 — 부품 번호와 컨트롤러 종류를 알려주십시오.
| 카테고리 | 산업용 로봇 추가 드라이브 유닛 |
| 브랜드 | ABB |
| 기능 | 로봇 자체의 6축 외부 축(예: 트랙, 포지셔너) 또는 멀티무브 셀의 추가 조작기 축에 구동 전력을 공급한다. 이 유닛은 로봇의 주축을 담당하는 DSQC 663 메인 드라이브 유닛과 함께 작동한다. |
| 정의 | ABB DSQC 664 추가 드라이브 유닛. ABB 유형 지정 ADU HV(추가 드라이브 유닛, 고전압)으로 분류되며, IRC5 드라이브 캐비닛에 설치됨. |
| 시리즈/호환성 | ABB IRC5 드라이브 시스템(M2004 세대). DSQC 663 주 드라이브 유닛과 페어링됨. 캐비닛의 드라이브 구성 및 지원 가능한 추가 드라이브 유닛 수를 확인하려면 문의하시기 바랍니다. |
| ABB 형식 명칭 | ADU HV — 추가 드라이브 유닛, 고전압. 주문 전 원래 유닛의 라벨에 표시된 지정명과 이 명칭을 정확히 대조하세요. |
| 드라이브 시스템 역할 | 추가 유닛입니다. 이 유닛은 외부 축을 위한 경우나 하나의 컨트롤러를 여러 개의 조작기(MultiMove)가 공유하는 경우 등, IRC5 시스템의 축 수를 기본 구성보다 확장합니다. |
| 순중량 | 2.36kg(총 중량 2.42kg) |
| 외형 치수 | 150 × 179 × 140mm(D × H × W) |
| 세관 관세 번호 | 85044095 |
| 상세 전기적 사양 | 로봇 일련번호와 컨트롤러 버전을 알려주시면, 귀하의 장치에 정확히 대응하는 데이터시트를 제공해 드립니다. 컨트롤러 변형 및 구동 시스템 구성 정보와 함께 문의해 주십시오. 이에 맞는 데이터시트를 즉시 제공해 드리겠습니다. |
표준 IRC5 구성에서는 DSQC 663 주 구동 장치가 로봇 자체의 6축을 담당한다. 셀에 로봇의 축보다 더 많은 구동 축이 필요할 경우, 시스템에 하나 이상의 DSQC 664 보조 구동 장치를 추가하여 확장한다. 추가 축은 로봇 외부의 기계식 장치일 수 있다—예를 들어 로봇 전체를 바닥 레일 위에서 이동시키는 트랙, 또는 공작물을 회전시키는 포지셔너—또는 동일한 컨트롤러를 공유하는 멀티무브 셀 내 두 번째 조작기의 축일 수도 있다.
주 구동 장치와 마찬가지로 이 모듈은 DC 버스 전력을 제어 가능한 가변 주파수 출력으로 변환하여 서보 모터를 구동한다. 이 모듈은 동일한 운동 전력 경로 상에 위치하므로, 보조 구동 장치의 고장도 시스템 안전 연동 장치를 작동시켜 해당 축뿐 아니라 모든 로봇 움직임을 정지시킬 수 있다. 따라서 실무상 이 장치의 고장은 주 구동 장치 고장만큼 셀 운영에 심각한 차질을 초래한다.
외부 축 설치에 대한 정비 주의사항: 외부 축을 장기간 운용하면 오차가 누적되므로, 포지셔너 및 가이드 레일의 제로 위치를 주기적으로 재교정해야 한다. 고전압 전원 케이블 커넥터는 외부 축의 반복적인 움직임으로 인한 진동으로 인해 헐거워질 수 있으므로 정기적으로 점검해야 한다. 캐비닛은 밀봉 상태를 유지하고, 모듈 표면은 건조한 공기로 청소하여 먼지가 쌓이지 않도록 해야 한다.
추가 드라이브 유닛에 이상이 있을 때 일반적으로 관찰되는 증상들이다. 이는 일반적인 설명일 뿐이며, 귀사 셀에 특화된 진단을 위해서는 컨트롤러 이벤트 로그를 당사 엔지니어링 팀과 공유해 주시기 바란다.
의견이 있으시면 언제든지 문의해 주십시오
문의하기
