
| 제품 상태 | 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요. |
| 배송 정보 | 중국 상하이에서 발송. 일반적인 리드타임은 3~5 일 주문 확인 후 DHL/페덱스/UPS로 안전한 보호 포장으로 발송합니다. 실제 리드타임은 당사와 협의하여 확정된 제품 상태에 따라 달라질 수 있습니다. |
| 구매자 혜택 |
|
| 제품 위치 | 중국 상하이. 주요 국제 택배 허브 인근에 위치한 당사 상하이 창고에 재고 보유. |
| 결제 정보 | 우리는 페이팔, T/T(은행 송금), 알리바바 트레이드 어세런스를 수락합니다. 견적 요청을 보내 주세요. |

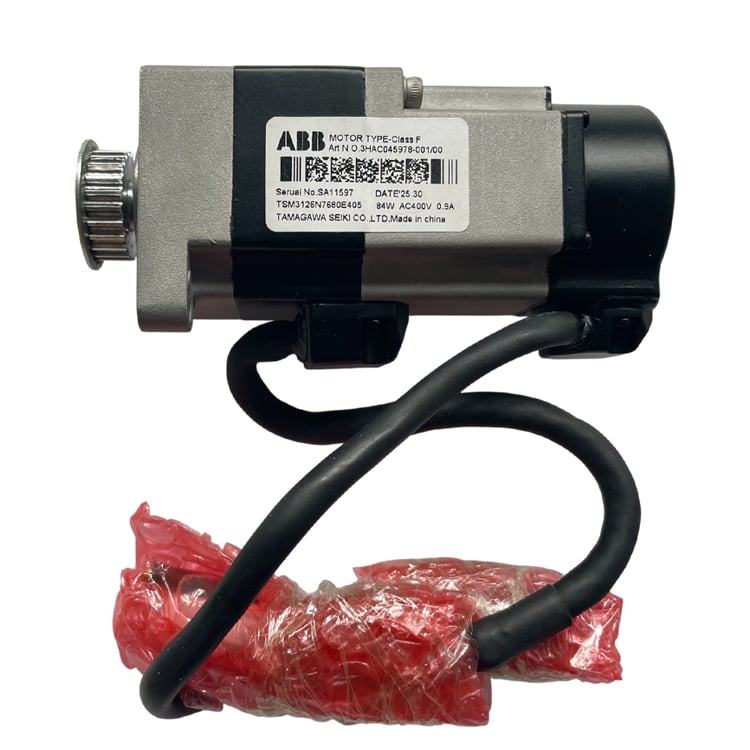
ABB 3HAC045978-001은 ABB IRB 1200 로봇(타입 B, SafeMove 2 버전)의 5축(손목 피치) 서보 모터로, 축에 이미 장착된 타이밍 벨트 풀리와 함께 공급됩니다. 로봇 일련번호를 알려주시면 주문 전 정확한 호환 여부를 확인해 드립니다.
| 카테고리 | 사전 장착된 타이밍 벨트 풀리가 있는 회전식 AC 서보 모터 — 조작기 5축(손목 피치) 구동용 |
| 브랜드 | ABB |
| 부품 번호 | 3HAC045978-001 |
| 정의 | 축에 사전 장착된 타이밍 벨트 풀리가 있는 ABB OEM 5축 서보 모터로, IRB 1200 손목 구동을 위해 하나의 어셈블리로 공급됩니다. |
| 기능 | IRB 1200의 5축(손목 피치)을 구동하며, 내장 레졸버/인코더의 폐루프 피드백을 통해 전기 입력을 제어된 손목 회전으로 변환합니다. |
| 축 | 5축 — 손목과 툴 플랜지를 기울이는 손목 피치 관절입니다. |
| 로봇 호환성 | ABB IRB 1200, B형 전용 (SafeMove 2 지원). A형은 호환되지 않음 — 주문 전 로봇 베이스에 부착된 형식 라벨을 반드시 확인하세요. |
| 구동 방식 | 타이밍 벨트 풀리 구동 방식; 모터 샤프트에 풀리가 사전 장착됨. |
| 순중량 | 0.52 kg |
| 외형 치수(L×H×W) | 130 × 53 × 50 mm |
해당 변형의 정확한 전기적 및 기계적 파라미터(전압, 전류, 리졸버 종류 등)는 당사 참고 자료 세트에 공개되어 있지 않습니다. 로봇 일련번호와 RobotWare 버전을 알려주시면, 이에 맞는 데이터시트를 제공해 드립니다.
축-5 모터는 구동 유닛에서 공급된 전기 에너지를 IRB 1200 손목 피치 조인트의 제어된 회전으로 변환한다. 사전 설치된 타이밍 벨트 풀리가 벨트 구동을 통해 토크를 손목에 전달하므로, 회전 질량이 낮고 손목 어셈블리가 소형화된다. 이는 높은 경로 정확도로 협소한 작업 공간 안으로 진입하는 소형 로봇에 매우 중요하다. 내장형 리졸버/엔코더가 정확한 로터 위치 정보를 IRC5 컨트롤러로 실시간 피드백하여 부드럽고 반복 정확한 손목 동작을 가능하게 한다.
이 모델의 특정 경보 코드는 공식적으로 문서화되어 있지 않습니다. 정확한 진단을 위해 컨트롤러에 표시된 오류 코드를 알려주십시오. 근본 원인 분석 및 교체 절차에 대한 단계별 안내는 ABB IRB 1200 축 5 모터 문제 해결 가이드 기사(업로드 시 내부 링크 추가 예정)를 참조하십시오.
ABB 3HAC045978-001에 대한 견적을 요청하거나, 주문 전 정확한 일치 여부를 확인하려면 로봇의 일련번호를 보내주세요.
의견이 있으시면 언제든지 문의해 주십시오
문의하기
