모든 카테고리

ABB 로봇 부품
KUKA 로봇 부품
FANUC 로봇 부품
야스카와 로봇 부품

모든 소규모 카테고리

ABB 로봇 부품
KUKA 로봇 부품
FANUC 로봇 부품
야스카와 로봇 부품

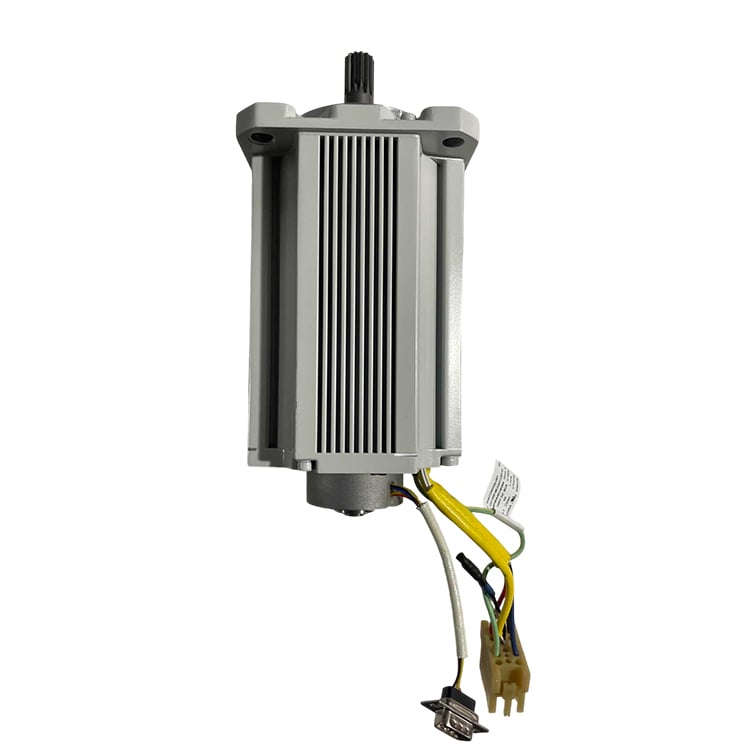
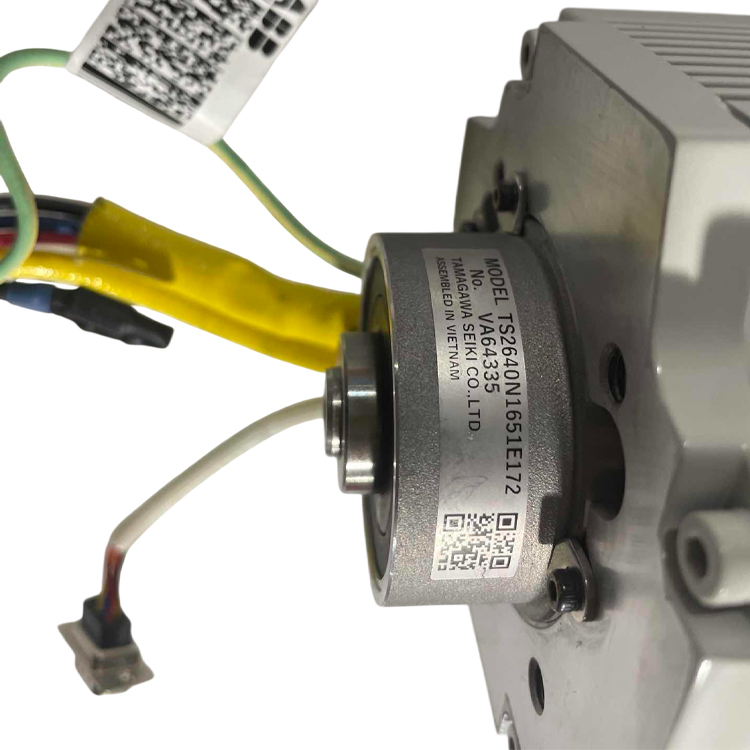
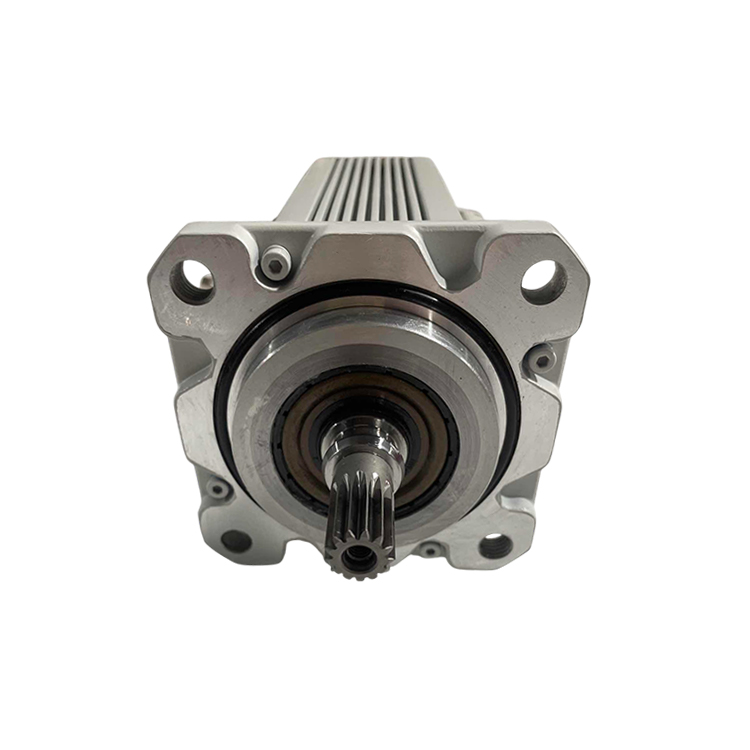
ABB 3HAC054860-001 축 2 서보 모터(피니언 및 오링 포함)

제품 상태 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요.
배송 정보 DHL, FedEx, UPS를 통한 전 세계 배송 — 3~5 일 대부분의 목적지로 발송. 보호 필름과 강화 골판지 상자로 포장.
구매자 혜택
  • 통합 피니언 및 오링을 갖춘 축 2용 오리지널 ABB 서보 모터 — 정확한 호환성, 바로 교체 가능
  • 피니언과 밀봉 오링은 공장에서 사전 장착 완료 — 별도의 기어 압입 또는 실링 작업 불필요
  • 소형 페이로드 로봇에 적합한 콤팩트 설계(5.62kg, 300×110×110mm) — 공간 제약이 있는 환경에 최적화
  • 각 유닛은 포장 전 인코더 신호 및 절연 저항 테스트 완료.
  • 12개월 보증 및 기술 지원 제공.
제품 위치 중국 상하이에서 발송. 리드 타임은 귀하의 문의 시 확정됩니다.
결제 정보 페이팔, 전신 송금(T/T), 알리바바 트레이드 어세런스 결제 가능. 견적서 요청 시 문의 주시기 바랍니다.
  • 설명
부품을 찾을 수 없습니까?

재고 12,000개 이상, 출하 전 테스트 완료, 24시간 이내 응답

문의

축 2 서보 모터(핀언 및 오링 포함) — 기술 개요

사양

카테고리 산업용 로봇 서보 모터 — 핀언과 밀봉 오링이 사전 장착된 소형 축 모터
브랜드 ABB
기능 호환 가능한 ABB 로봇의 축 2 회전을 구동함. IRC5 컨트롤러 및 축 2 드라이브 유닛과 함께 작동하여 공간 제약이 큰 소형 로봇 설치 환경에서 폐루프 위치 제어를 제공함.
정의 ABB 정품 회전식 AC 서보 모터로, 모터 샤프트에 사전 장착된 핀언과 공장에서 사전 설치된 밀봉 오링을 포함한 단일 매칭 어셈블리 형태로 공급됨. 호환 가능한 ABB 로봇 시리즈의 원래 축 2 모터를 직접 교체하기 위해 설계됨.
시리즈 호환성 이 정확한 부품 번호에 대한 정보는 당사 참조 자료 세트에 공식적으로 문서화되어 있지 않음. 공식 ABB 카탈로그에서는 이 모터를 다음 항목으로 등재함. 축 2 모터(피니언 및 오링 포함) 특정 로봇 패밀리 없이, 여러 ABB IRB 모델에 걸쳐 사용될 수 있음을 시사함. 주문 전에 로봇 일련번호 및 RobotWare 버전과의 호환성을 반드시 확인하십시오.
순중량 5.62 kg
순수 치수(L × H × W) 300 × 110 × 110 mm
PINION 축 2 기어박스에 공장에서 사전 설치 및 매칭 완료됨. 설치 시 별도 기어 프레싱 불필요.
오 링 모터 플랜지와 기어박스 하우징 사이에 밀봉 오링이 사전 설치됨. 장착 시 기존 오링 홈 방향을 그대로 재사용하십시오.
세관 관세 번호 85015220
상세 전기/기계 사양 이 정확한 변형에 대한 정보는 당사 참조 자료 세트에 공식적으로 문서화되어 있지 않음. 로봇 일련번호 및 RobotWare 버전을 포함해 문의를 보내주시면, 해당 데이터시트를 제공해 드립니다.

산업 응용

  • 소형 적재량 ABB 로봇으로, 축 2 모터 공간이 로봇의 소형 기계적 외형에 의해 제한됨.
  • 정밀한 축-2 동작을 필요로 하는 연속 작동 주기에서 작동하는 도장, 분사 및 소형 부품 취급 셀.
  • ABB IRC5 컨트롤러로 구동되는 피킹 앤 플레이스 및 경량 조립 스테이션.
  • 소형 ABB 로봇 모델을 사용하는 실험실, 전자제품 및 제약 자동화 라인.
  • 소형 형식의 ABB 로봇에서 마모된 축-2 모터를 교체해야 하는 일반 산업 자동화 셀.

디자인 목적

이 모터는 축-2 드라이브 유닛으로부터 공급된 전기 에너지를 로봇의 축-2 관절에 대한 제어된 기계적 회전으로 변환한다. 내장된 피니언은 축-2 기어박스와 직접 맞물려 토크를 전달하며, 내장 해석기/엔코더는 로터의 정확한 위치 정보를 IRC5 컨트롤러로 실시간으로 피드백한다.

모터, 피니언, 밀봉 오링을 하나의 정확히 매칭된 유닛으로 공급함으로써 ABB는 설치 시 기어 압입 공정을 제거하고, 모터가 공장에서 출하되기 전에 밀봉이 올바르게 위치했음을 보장한다. 이는 축-2 캐비티가 좁고 현장에서 재밀봉하기 어려운 소형 로봇 설계에서 특히 중요하다.

일반적인 실패 방식

  • 과전류 또는 과열 차단 — 드라이브 유닛이 연속 작동 주기 후 모터 과부하를 보고함.
  • 인코더/리졸버 피드백 손실 — 축-2가 홈잉 중 위치 편차 또는 경보를 나타냄.
  • 홀딩 브레이크 고장 — 서보가 꺼질 때 축-2 링크가 즉시 처지거나 떨어짐.
  • 오링 밀봉 고장 — 모터와 기어박스 인터페이스에서 오일 또는 그리스 누출. 일반적으로 노화된 고무, 부적절한 재조립, 또는 세정제에 의한 화학적 공격으로 인해 발생함.
  • 피니언 마모 또는 비정상적인 소음 — 마모된 피니언 톱니는 하중 작용 시 삐걱거림 또는 진동을 유발함.
  • 절연 성능 저하 또는 그라운드 고장 — 모터가 작동되자마자 축-2 드라이브가 트립함.

왜 우리를 선택해야 하나요

  • IRB 시리즈 로봇용 서보 모터, 드라이브 유닛, 기어박스, 티치 펜던트 등 ABB 로봇 전용 예비 부품을 집중 공급하는 업체.
  • 각 축 모터는 포장 전에 인코더 신호 및 절연 저항 검사를 포함한 점검과 테스트를 완료함.
  • 공장에서 사전 조립된 피니언 및 오링이 일체형 어셈블리로 공급됨 — 설치 시 별도의 기어 압입 또는 실 개스킷 조립이 필요 없음.
  • 설치 및 운전 시 기술 문의에 대한 원격 기술 지원을 포함한 12개월 보증.
  • 페이팔, 전신 송금(T/T), 알리바바 트레이드 어슈어런스 등 다양한 결제 수단 이용 가능.

관련 제품

  • 소형 형식 ABB 로봇용 ABB 축 1, 3, 4, 5, 6 서보 모터
  • 소형 ABB 로봇 모델용 ABB 축 기어박스
  • ABB 로봇 서보 드라이브 유닛(DSQC 시리즈)
  • ABB 로봇 피니언, 오링 및 교체용 실링
  • ABB 티치 펜던트 및 IRC5 컨트롤러 액세서리

온라인 문의

의견이 있으시면 언제든지 문의해 주십시오

문의하기
그것은 지원됩니다

저작권 © 송웨이 로보틱스. 모든 권리 보유.  -  개인정보 보호정책
