모든 카테고리

ABB 로봇 부품
KUKA 로봇 부품
FANUC 로봇 부품
야스카와 로봇 부품

모든 소규모 카테고리

ABB 로봇 부품
KUKA 로봇 부품
FANUC 로봇 부품
야스카와 로봇 부품

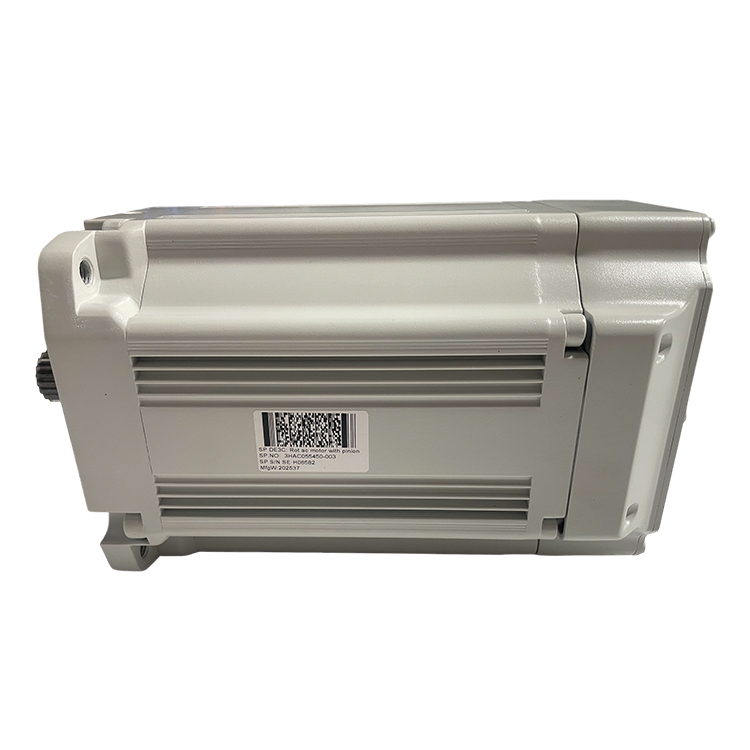
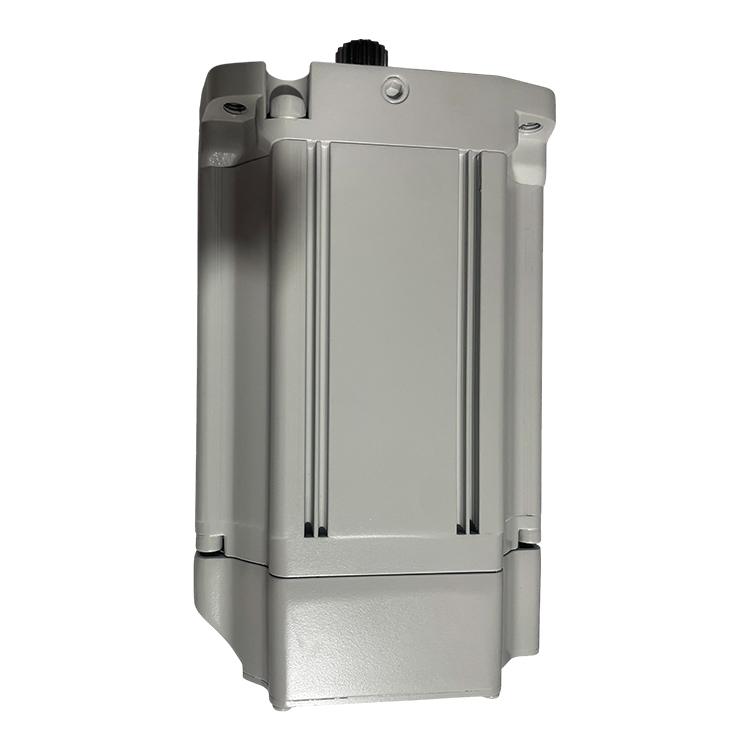
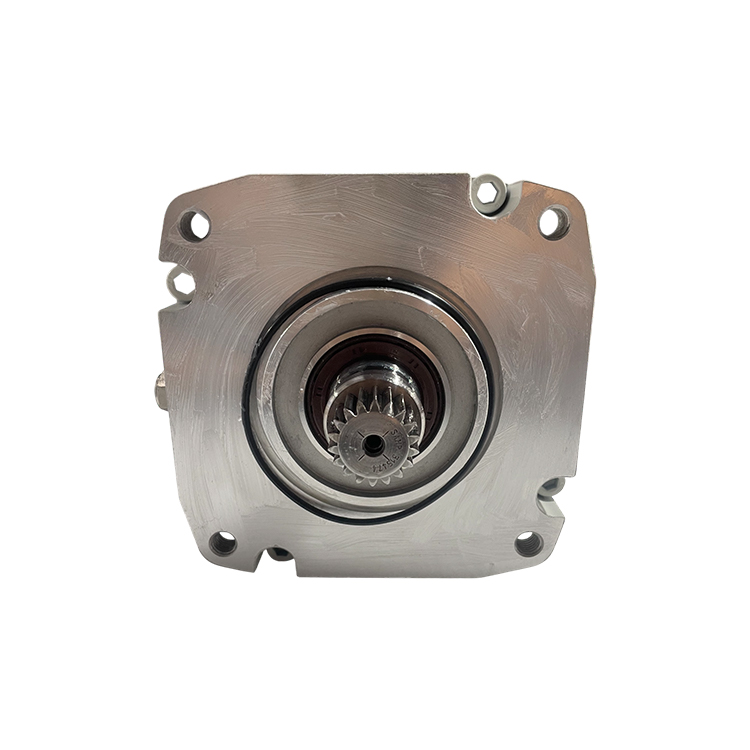
ABB 3HAC055450-003 IRB 6700 2축용 핀언이 장착된 회전식 AC 모터

제품 상태 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요.
배송 중국 상하이에서 발송됩니다. 일반적인 납기 소요 시간은 3~5 일 주문 확정 후 DHL/페덱스/UPS로 발송됩니다. 제품 순중량은 27.5 kg이므로 보호 필름으로 포장한 후 강화 골판지 상자에 담아 배송되며, 운임은 포장 완료 후 총 중량 기준으로 산정됩니다. 실제 납기일은 당사와 협의하여 구체적인 상태 및 재고 여부를 확인한 후 결정됩니다.
구매자 혜택
  • 정품 ABB 3HAC055450-003 IRB 6700 축 2용 회전식 AC 모터 및 피니언. ABB 부품명: "Rot. ac motor incl p."
  • 피니언이 이미 모터 샤프트에 장착된 상태로 공급되며, 하나의 매칭된 ABB 어셈블리로 구성되어 축 2 기어박스에 모터를 설치하기 전 별도의 기어 장착 절차가 필요하지 않음.
  • ABB 부품 데이터 목록에 이 부품 번호의 교체 대상으로 3HAC043453-003이 명시되어 있음. 귀하의 로봇에 이 구형 부품 번호가 표기되어 있다면, 견적 전에 해당 번호를 당사로 보내 주시기 바라며, 당사에서 일치 여부를 확인해 드립니다.
  • IRB 6700 시리즈는 다양한 페이로드 변형을 지원하며, ABB는 축-2 모터를 변형 및 모터 유형 A/B별로 구분하여 문서화합니다. 주문 전에 귀하의 로봇 일련번호를 설치된 부품 번호와 대조합니다.
  • 각 단위는 포장 전에 인코더 신호 및 절연 저항 검사를 포함한 점검과 테스트를 완료하며, 상하이에서 전체 주문 추적 서비스를 제공한다.
제품 위치 중국 상하이
지불 페이팔, T/T(은행 송금), 알리바바 트레이드 어세런스 결제 수단을 수용함.
  • 설명
부품을 찾을 수 없습니까?

재고 12,000개 이상, 출하 전 테스트 완료, 24시간 이내 응답

문의

ABB IRB 6700 조작기용 2축 회전형 AC 모터(핀언 포함)

제원

부품 번호 3HAC055450-003
브랜드 ABB
ABB 예비 부품 명칭 회전형 AC 모터(핀언 포함)
카테고리 사전 장착된 핀언이 있는 회전형 AC 서보 모터 — 조작기 2축 구동장치
정의 모터 샤프트에 이미 핀언이 장착된 ABB 회전형 AC 서보 모터로, ABB IRB 6700 조작기의 2축 구동장치용으로 하나의 조립체로 공급됨.
기능 IRB 6700의 2축(하부 암 스윙 조인트)을 구동함. 컨트롤러 및 2축 구동장치와 협력하여 전기 입력을 제어된 조인트 회전으로 변환하며, 내장 피드백 장치가 로터 위치를 폐루프 제어를 위해 보고함.
축 축 2 — 로어암 조인트. ABB의 IRB 6700 제품 매뉴얼에 따르면, 이 모터의 홀딩 브레이크를 해제하면 로어암이 움직일 수 있으며 떨어질 수 있으므로, 모터를 분리하기 전에 반드시 로어암을 고정해야 한다.
로봇 호환성 공급 전에 귀하의 장치에 대한 로봇 호환성을 확인합니다. 부품 번호와 해당 부품이 사용된 기계 정보를 알려주십시오.
교체된 제품 ID(구형) 3HAC043453-003 — 이 부품 번호에 대한 ABB 예비부품 자료에서 교체 대상 제품 ID로 명시됨.
대응 관계 경고 공급 전에 귀하의 장치에 대한 교차 참조 경고를 확인합니다. 부품 번호와 해당 부품이 사용된 기계 정보를 알려주십시오.
모터 유형 A / B ABB의 IRB 6700 제품 매뉴얼에는 설치된 모터를 부품 번호에 따라 A형 또는 B형으로 구분하는 식별 표가 있으며, 해당 번호는 설치된 모터를 식별하기 위한 용도로만 사용되며 예비 부품 주문에는 사용할 수 없음을 명시하고 있다. 예비 부품 번호는 별도의 예비 부품 매뉴얼에서 확인해야 하므로, 이 부품 번호는 해당 표의 식별 번호 중 하나가 아니다.
조립 모터와 피니언은 일체형으로 공급되며, ABB의 교체 절차에 따르면 설치 시 모터 피니언을 기어박스의 기어와 정확히 맞물려야 한다.
설치 IRB 6700 조작기의 축-2 관절로, 축-2 기어박스와 맞물린다
취급 중량 제품 순중량은 27.5kg이다. ABB IRB 6700 제품 매뉴얼에 따르면 2축 모터의 무게는 28kg이며, 모든 리프팅 액세서리는 이에 맞춰 규격을 선정해야 한다.
순중량 27.5 Kg
외형 치수 341mm(깊이/길이) × 178mm(높이) × 178mm(폭)
정격 출력 / 토크 공급 전에 귀하의 장치에 대한 정격 출력/토크를 확인합니다. 부품 번호와 해당 부품이 사용된 기계 정보를 알려주십시오.
Electrical Ratings 귀하의 장치에 대한 전기 정격을 공급 전에 확인합니다. 부품 번호와 해당 장치가 설치된 기계를 알려주십시오.
세관 관세 번호 견적서 상 귀하의 수입국 기준으로 분류되었습니다. 부품 번호를 알려주시면, 송장에 기재될 HS 코드를 확인해 드립니다.
원산지 상업 송장에 명시되어 있습니다. 부품 번호를 알려주시면, 귀하의 출하물에 대한 원산지를 확인해 드립니다.
조건 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요.

산업 응용

  • 중량물 취급 — IRB 6700 셀에서 대형 주조품, 단조품 및 강재 부품을 공정 사이에 이송하는 작업.
  • 자동차 바디 공장의 스폿 용접 및 대형 바디 조립 공정으로, 사이클 내에서 축 2가 모든 조인트 중 가장 높은 정적 하중을 지탱함.
  • 기계 관리 — CNC 가공 센터, 프레스 및 사출 성형 기계의 부품 적재 및 제거.
  • 라인 종단부에서 중량 포장 상품의 팔레타이징 및 디팔레타이징.
  • 고부하 주기 조건 하에서 주조 및 단조 부품 이송, 주조 플러스 보호 로봇 포함
  • 대규모 정비 시 예정된 축 2 모터 교체 또는 축 2 구동 장애, 브레이크 장애, 피드백 장애 발생 후 교체

디자인 목적

축 2는 로봇의 하부 팔을 전후로 흔드는 관절이다. 이 관절은 상부 팔, 손목, 공구, 적재물 등 자신 위에 있는 모든 무게를 지탱하며, 기계 내에서 가장 긴 레버 암 위치에 있다. 따라서 이 관절에서 요구되는 토크는 조작기 전체에서 가장 크다. 그래서 ABB는 축 2 모터를 일반 용도 서보 모터가 아닌 전용 부품으로 공급하며, 이미 샤프트에 피니언이 장착된 상태로 제공한다. 피니언은 모터 출력을 축 2 기어박스로 전달하는 인터페이스이며, 이를 납품 어셈블리에 포함시킴으로써 현장 교체 시 프레스-핏 작업 단계를 제거한 것이다.

구매자에게 가장 중요한 설계 세부 사항은 모터 자체가 아니라 그 주변의 버전 관리 방식이다. ABB의 IRB 6700 문서는 설치된 모터를 타입 A 및 타입 B , 부품 번호로 구분하며, 모터 플랜지에 배기 기능이 있는지 여부에 따라 시각적으로도 구분한다. B형 플랜지는 기어박스와 모터 사이의 주요 밀봉이 실패했을 때 이를 조기에 드러내기 위해 특별히 배기 기능을 포함한다 — 이는 기어박스 오일이 모터 내부로 유입되는 상황을 조기에 경고하는 경로이다. ABB는 해당 식별 표에 나열된 부품 번호가 설치된 장치를 식별하는 데만 사용되며 예비 부품 주문에는 사용할 수 없다고 명시한다 ; 예비 부품 번호는 별도의 예비 부품 매뉴얼에서 확인해야 한다. 실제로 이는 3HAC055450-003을 단순히 "IRB 6700의 2축 모터"라는 표현만으로 식별하는 것이 아니라, 부품 번호, 로봇 변형 및 일련번호를 모두 정확히 대조해야 함을 의미한다.

주문하기 전에, 설치하기 전에
  • 우선 변형과 모터 유형을 확인하십시오: iRB 6700 시리즈는 다양한 페이로드 변형을 지원하며, ABB는 축-2 모터를 변형과 유형 A/B에 따라 구분하여 문서화합니다. 플렉스펜던트의 시스템 정보 또는 명판에서 로봇 유형을 확인한 후 주문 전에 일련번호를 보내 주십시오.
  • 축 번호만으로 주문하지 마세요: 3HAC057542-003은 IRB 6640 플랫폼용 축-2 모터(피니언 포함)이며, 이 제품에는 적용되지 않습니다. 설명이 공유된다고 해서 두 부품이 상호 교환 가능하지는 않습니다.
  • 브레이크 해제 전 하부 암 고정: ABB는 축 2 모터의 홀딩 브레이크를 해제할 경우 하부 암이 움직일 수 있으며 낙하할 수 있음을 경고합니다. 로봇의 전원을 차단하고 록아웃한 후, 기계적 방식으로 암을 지지하세요.
  • 들여올리는 장비는 28kg 용량으로 선정하십시오: ABB는 축-2 모터의 중량이 28kg임을 명시하며, 모든 들어올리는 보조 장치도 이에 맞춰 선정해야 한다고 안내합니다. 지정된 모터 들이기 보조 장치를 사용하고, 이 부품을 중량 부품으로 취급하십시오.
  • 가이드 핀은 쌍으로 사용하고, 올바른 분리 도구를 사용하세요: ABB는 대향 구멍에 장착되는 가이드 핀과 쌍으로 사용되는 분리 도구를 규정하며, 도구 크기는 모터 유형 A 또는 B에 따라 달라진다. 모터와 기어박스를 분리하거나 결합할 때 과도한 힘을 가하면 기어가 손상될 수 있다.
  • 피니언을 올바르게 조립하십시오: 모터 피니언은 설치 시 기어박스의 기어와 정확히 맞물려야 하며, 케이블 출구 방향도 올바른 방향을 향해야 한다.
  • 파운드리 플러스 유닛: 파운드리 플러스 로봇에서 모터가 새 예비 부품인 경우, 모터를 가동하기 전에 예비 부품과 함께 제공된 투명 마개/관찰 창으로 배기 구멍 보호 필터를 교체해야 한다.
  • 누출 테스트 및 이후 보정: 제품 매뉴얼에 따라 누출 테스트를 수행한 후, 로봇을 양산에 복귀시키기 전에 축-2 위치 기준값과 반복 정밀도를 확인해야 한다.
  • 자격 있는 인원: 축-2 모터 교체는 적용 가능한 ABB 로봇 제품 매뉴얼을 따라야 하는 맨ип레이터 정비 작업이다.

일반적인 실패 방식

  • 과전류 또는 과열 트리핑 — 드라이브 유닛이 축 2에서 지속적인 중부하 주기 후 모터 오버로드를 보고함.
  • 피드백 장치 고장 — 위치 피드백 상실로 인해 축 2의 위치 편차가 발생하거나, 홈잉 중에 고장이 발생함.
  • 홀딩 브레이크 고장 — 서보 전원이 꺼질 때 하부 암이 처지거나 떨어짐.
  • 기어박스 오일의 모터 유입 — 기어박스와 모터 사이의 주요 밀봉이 실패함. 이는 타입 B 모터 플랜지 배기 설계가 드러내도록 고안된 고장 모드임.
  • 축 2에서 비정상 소음 또는 진동 — 핀언 치아 마모, 베어링 손상, 또는 모터 내부 오염.
  • 절연 열화 또는 그라운드 고장 — 축 2 드라이브가 모터를 활성화하자마자 트립함.
  • 오류 부품 설치 — 축 번호나 로봇 모델에 따라 주문했으나 변형 사양, 모터 타입, 또는 교체 제품 대응 관계를 확인하지 않음.

이 장치의 경보 코드는 컨트롤러 디스플레이에 표시됩니다. 오류 코드를 알려 주시면, 진단 결과 및 대응 예비 부품을 확인해 드립니다.

왜 우리를 선택해야 하나요

  • ABB, FANUC, KUKA, YASKAWA 산업용 로봇 예비 부품 전문
  • 견적 전 변형 및 모터 유형 확인: 귀하의 IRB 6700 변형, 축, 그리고 A/B 유형 여부를 귀하의 일련번호와 대조하여, 실제 장착된 부품을 정확히 공급해 드립니다.
  • 교차 참조 지원: 귀하의 장치가 원래 3HAC043453-003으로 공급된 경우, 주문 확정 전에 일치 여부를 확인해 드립니다.
  • 외형은 유사하지만 상호 교체가 불가능한 부품(예: IRB 6640 축-2 모터)을 명시적으로 구분하여, 착오로 인한 대체를 방지합니다.
  • 각 단위 제품은 포장 전 인코더 신호 및 절연 저항 검사 등 철저한 검사와 테스트를 거치며, 상하이에서 산업용 안전 포장과 완전한 주문 추적 시스템으로 배송됩니다.
  • 견적 기반 서비스 — 로봇 모델, 일련번호, 축 수 및 기존 장치에 표시된 마킹을 문의 시 함께 보내주시면, 정확히 일치하는 견적을 제공해 드립니다.

관련 제품

온라인 문의

의견이 있으시면 언제든지 문의해 주십시오

문의하기
그것은 지원됩니다

Copyright © SongWei Robotics All Rights Reserved  -  개인정보 보호정책
