모든 카테고리

ABB 로봇 부품
KUKA 로봇 부품
FANUC 로봇 부품
야스카와 로봇 부품

모든 소규모 카테고리

ABB 로봇 부품
KUKA 로봇 부품
FANUC 로봇 부품
야스카와 로봇 부품

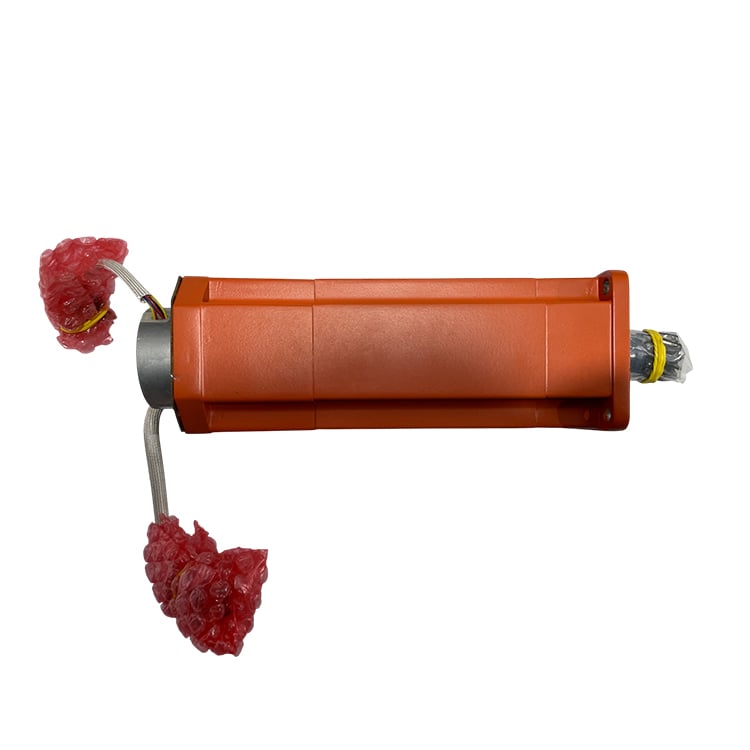
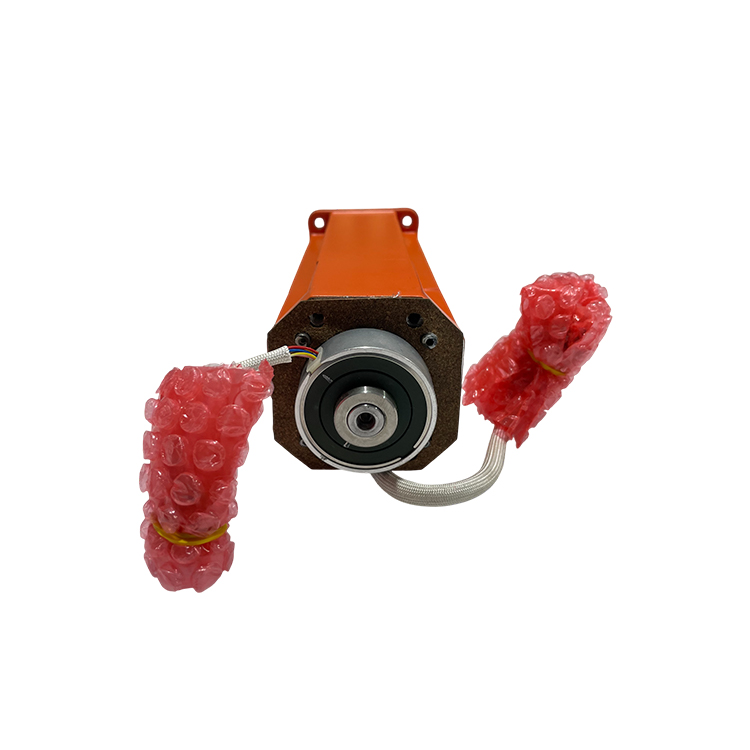
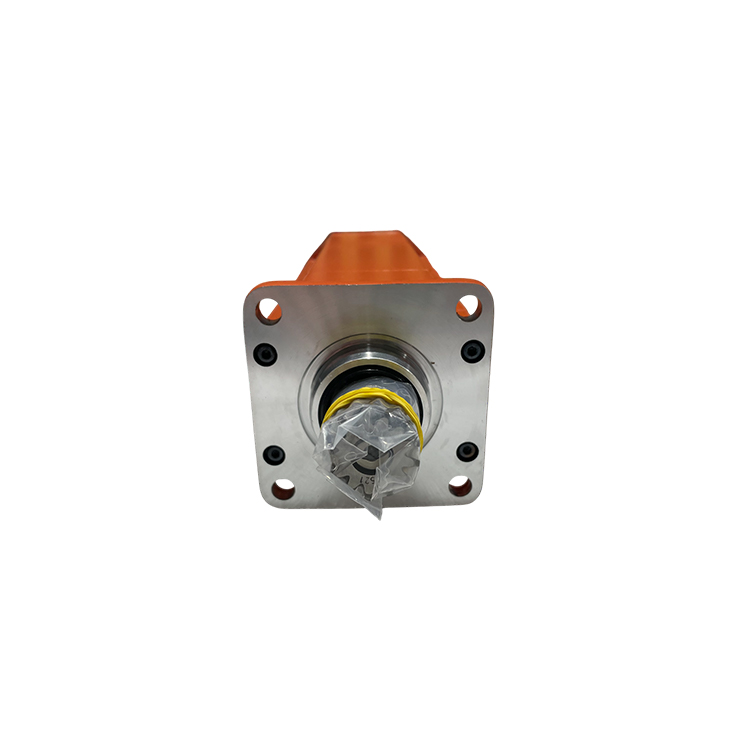
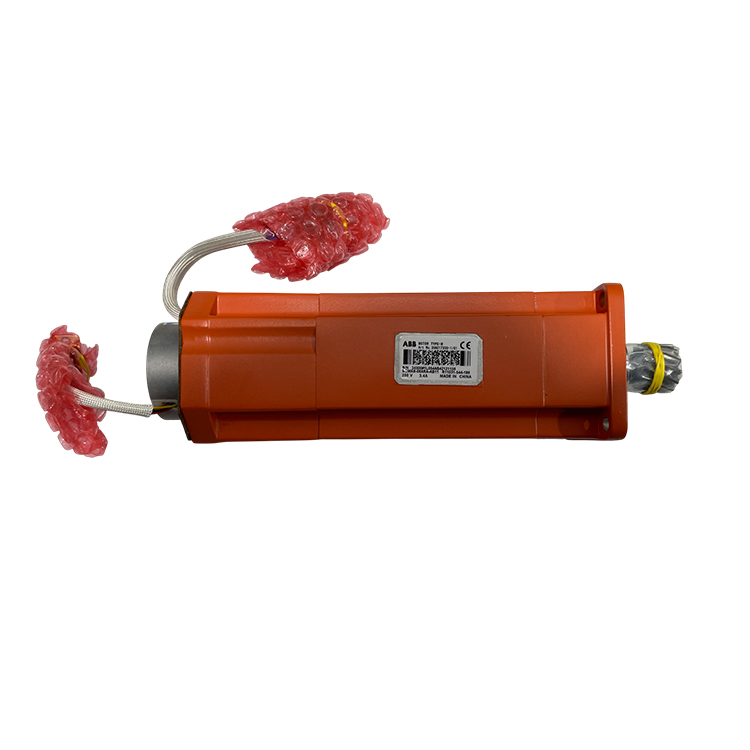
ABB 3HAC17330-1 IRB 2400용 M30 타입 B 모터 및 피니언 포함

제품 상태 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요.
배송 정보 DHL, FedEx, UPS를 통한 전 세계 배송 — 3~5 일 대부분의 목적지로 발송. 보호 필름과 강화 골판지 상자로 포장.
구매자 혜택
  • ABB M30 타입 B 정품 서보 모터(피니언 포함) — IRB 2400 5축용, 정확한 호환성, 바로 교체 가능.
  • ABB 타입 지정: 484W, 3.4kg 소형 폼 팩터 — 기존 5축 사양과 정확히 일치.
  • 피니언이 사전 장착되어 있으며, 5축 기어박스와 공장에서 매칭 완료 — 별도 기어 프레싱 불필요.
  • IRB 2400 페이로드 변형인 10kg 및 16kg 모델 모두 호환 — 주문 전 로봇 변형을 반드시 확인하세요.
  • 각 장치는 포장 전에 피드백 신호 및 절연 저항 테스트를 완료함.
제품 위치 중국 상하이에서 발송. 리드 타임은 귀하의 문의 시 확정됩니다.
결제 정보 페이팔, 전신 송금(T/T), 알리바바 트레이드 어세런스 결제 가능. 견적서 요청 시 문의 주시기 바랍니다.
  • 설명
부품을 찾을 수 없습니까?

재고 12,000개 이상, 출하 전 테스트 완료, 24시간 이내 응답

문의

핀언이 장착된 5축 모터 M30 타입 B — 기술 개요

사양

카테고리 산업용 로봇 서보 모터 — 핀언이 사전 장착된 M30 타입 B 5축 모터
브랜드 ABB
기능 ABB IRB 2400 로봇의 5축(손목 피치)을 구동함. S4C/IRC5 컨트롤러 및 5축 드라이브 유닛과 함께 작동하여 손목 어셈블리에 대한 폐루프 위치 제어를 제공함.
정의 핀언이 모터 샤프트에 사전 장착된 ABB OEM M30 타입 B 서보 모터. ABB 타입 지정 번호 484W로, 컴팩트한 3.4 kg 형상이며 IRB 2400 로봇의 원래 5축 모터를 직접 교체할 수 있도록 설계됨.
시리즈 호환성 ABB IRB 2400 산업용 로봇(10 kg 및 16 kg 페이로드 변형), 5축. 이전 모델인 IRB 240에도 적용 가능함. 주문 전 정확한 로봇 모델, 페이로드 변형, 축 번호를 반드시 확인하시기 바람.
5축(손목 피치)
ABB 형식 명칭 484W
순중량 3.4 KG
PINION 미리 설치되어 축-5 기어박스와 공장에서 매칭됨. 설치 시 별도의 기어 압입이 필요하지 않음.
세관 관세 번호 85015100
대조 참조 3HAC021722-001 — 동일한 M30 타입 B 모터에 대한 대체/병렬 부품 번호(Industechnic/iASRobot 크로스리스트 기준). 필요 시 로봇의 BOM과 비교 확인 요망.
상세 전기/기계 사양 이 정확한 변형에 대한 정보는 당사 참조 자료 세트에 공식적으로 기재되어 있지 않음. 문의 시 로봇 일련번호 및 컨트롤러 버전을 함께 보내주시면, 해당하는 사양서를 제공해 드립니다.

산업 응용

  • 아크 용접 및 소형 페이로드 조립 셀로, IRB 2400의 손목 정밀도가 핵심적인 응용 분야.
  • 소형 CNC 기계, 테스트 스테이션, 분사 시스템을 위한 머신 텐딩.
  • 소형·중간 처리량 생산 라인에서의 자재 취급 및 피킹·플레이싱.
  • 반복 가능한 손목 움직임이 요구되는 접착, 실링, 디버링 셀.
  • IRB 2400 플랫폼(10 kg 또는 16 kg 페이로드 변형) 기반의 일반 자동화 셀.

디자인 목적

축-5 모터는 구동 유닛에서 공급된 전기 에너지를 IRB 2400의 손목 피치 조인트 회전으로 정밀하게 변환한다. 통합된 피니언은 축-5 기어박스와 직접 맞물려 토크를 전달하며, 내장된 피드백 장치는 로터의 정확한 위치 정보를 컨트롤러에 실시간으로 보고하여 지속적인 작동 주기에서도 부드럽고 반복 정확도 높은 손목 움직임을 가능하게 한다. ABB는 모터와 피니언을 공장에서 사전 매칭된 단일 유닛으로 출하함으로써 손목의 백래시를 허용 범위 내로 유지하고, 설치 시 기어 압입 공정을 완전히 제거한다.

일반적인 실패 방식

  • 과전류 또는 과열 차단 — 구동 유닛이 지속적인 손목 움직임 후 모터 과부하를 보고함.
  • 인코더/리졸버 피드백 손실 — 홈잉 중 축 5의 위치 편차 또는 경보 발생.
  • 홀딩 브레이크 고장 — 서보 전원이 꺼질 때 손목이 처지거나 떨어짐.
  • 비정상적인 소음 또는 진동 — 일반적으로 소형 모터 내부의 마모된 피니언 이빨, 베어링 손상 또는 오염에 의해 발생함.
  • 절연 성능 저하 또는 그라운드 고장 — 모터가 활성화되는 순간 축-5 구동 유닛이 트립됨.

왜 우리를 선택해야 하나요

  • IRB 시리즈 로봇용 서보 모터, 드라이브 유닛, 기어박스, 티치 펜던트 등 ABB 로봇 전용 예비 부품을 집중 공급하는 업체.
  • 각 축 모터는 포장 전에 피드백 신호 및 절연 저항을 포함한 검사 및 테스트를 완료함.
  • 교차 참조 지원 — 귀하의 장치가 원래 3HAC021722-001으로 출고된 경우, 당사는 귀하의 로봇 일련번호에 대한 호환성을 확인합니다.
  • 설치 및 운전 시 기술 문의에 대한 원격 기술 지원을 포함한 12개월 보증.
  • 페이팔, 전신 송금(T/T), 알리바바 트레이드 어슈어런스 등 다양한 결제 수단 이용 가능.

관련 제품

  • ABB 3HAC021722-001 모터 M30 타입 B (동일한 축-5 모터에 대한 병렬 부품 번호)
  • ABB 3HAC057542-003 축 2 서보 모터(피니언 포함), IRB 6640용
  • ABB 3HAC057551-003 축 2 서보 모터(피니언 포함), IRB 6600용
  • ABB 3HAC15879-2 축 1 모터(피니언 포함), IRB 6600/6650용
  • ABB 3HAC025338-004 주 서보 드라이브 유닛(DSQC617), IRC5용

온라인 문의

의견이 있으시면 언제든지 문의해 주십시오

문의하기
그것은 지원됩니다

저작권 © 송웨이 로보틱스. 모든 권리 보유.  -  개인정보 보호정책
