
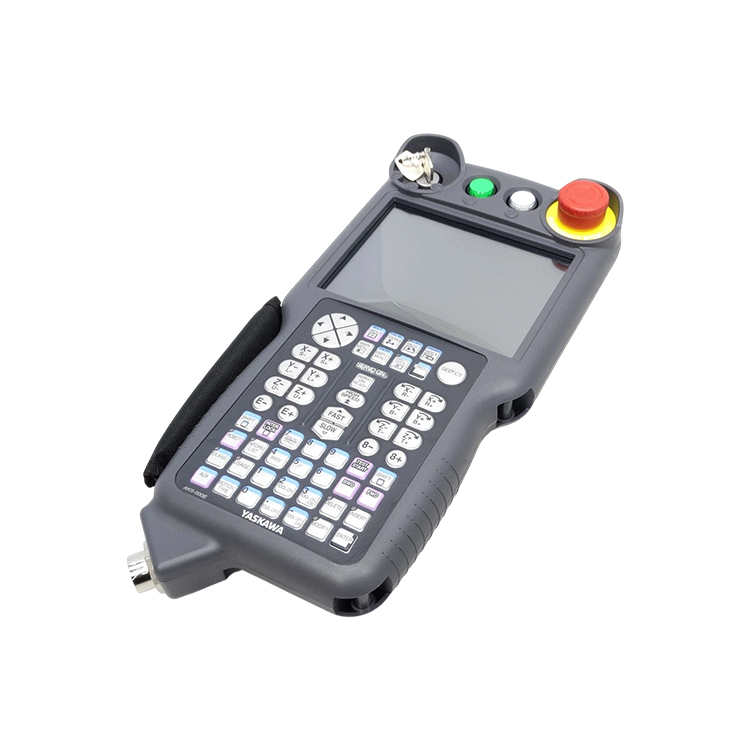
| 제품 상태 | 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요. |
| 배송 | 중국 상하이에서 발송됩니다. 일반적인 납기 소요 시간은 3~5 일 주문 확정 후 DHL/페덱스/UPS로 민감한 전자 부품을 위한 안전한 보호 포장으로 배송됩니다. 실제 리드 타임은 당사와 협의하여 확인된 특정 상태 및 재고 상황에 따라 달라집니다. |
| 구매자 혜택 |
|
| 제품 위치 | 중국 상하이 |
| 지불 | 페이팔, T/T(은행 송금), 알리바바 트레이드 어세런스 결제 수단을 수용함. |

| 부품 번호 | JZRCR-APP01-1 |
| 제조사 부품 번호 | 177716-2 (모토만 카탈로그 번호) |
| 브랜드 | 야스카와 |
| 카테고리 | 야스카와 모토만 YRC1000 로봇 컨트롤러용 로봇 운영자 프로그래밍 펜던트(표준 티치 펜던트). |
| 정의 | 야스카와 모토만 YRC1000 컨트롤러에 연결되는 휴대용 운영자 터미널로, 셀 내에서 로봇 프로그래밍, 수동 조깅, 티치인 및 진단 작업을 수행한다. 공식 모토만 목록에서는 이를 "PENDANT, STANDARD, YRC1000, W/8M CABLE, W/SOFTWARE"라고 기술한다. |
| 기능 | YRC1000 컨트롤러를 통한 로컬 로봇 프로그래밍, 수동 조깅, I/O 모니터링, 파라미터 편집 및 진단 접근 기능을 제공하며, 안전한 티치 작동을 위해 통합된 3단계 활성화(데드맨) 스위치와 비상 정지 기능이 포함되어 있다. |
| 컨트롤러 호환성 | 야스카와 모토만 YRC1000 / YRC1000micro 컨트롤러 패밀리(모토만 부품 포털 및 여러 유통업체 기준). 일부 유통업체 목록에서는 DX100 / DX200도 언급되지만, 이는 YRC1000 문서와 충돌하므로 주문 전에 컨트롤러 모델 및 리비전을 반드시 확인하십시오. |
| 공급되는 | YRC1000 컨트롤러 캐비닛 연결용 표준 8 m 펜던트 케이블(모토만 부품 번호 177716-2). |
| 디스플레이 | 컬러 LCD 터치스크린(여러 목록 기준). 대각선 크기는 보고된 바에 따라 달라지며, 일부 자료에서는 약 10인치, 다른 자료에서는 5.7인치로 명시됨. 한 목록에서는 흑백 LCD라고 설명하고 있으므로, 본 장치의 정확한 디스플레이 사양을 반드시 확인하십시오. |
| 키패드 / 인터페이스 | 가르치기-경로 프로그래밍, 조깅 제어, 입출력 감시 및 파라미터 편집을 위한 통합 키패드 및 멀티터치 인터페이스. |
| 안전 장치 | dIN EN ISO 10218-1 준수를 명시한 3단계 활성화(데드맨) 스위치 및 빨간 비상정지 버튼. |
| 인터페이스 | 로봇 프로그램 백업, 복원 및 데이터 처리를 위한 USB 포트 및 SD 카드 슬롯(일부 목록에서는 이더넷 인터페이스도 언급됨 — 귀하의 장치에서 확인 필요). |
| 프로그래밍 언어 | 야스카와 INFORM 로봇 프로그래밍 지원(판매업체 문서 기준). |
| 침입 보호 | IP54 등급(먼지 및 물장식 저항성) — 판매업체 목록 기준. |
| 외형 치수 | 공식 문서화가 일관되지 않음 — 한 출처는 152 × 53 × 299 mm로 명시함; 귀하의 장치 또는 제조사에 직접 확인 필요. |
| 순중량 | 공식 문서화가 일관되지 않음 — 출처별로 약 0.56 kg에서 2.2 kg까지 보고됨; 귀하의 장치 명판 또는 제조사에 직접 확인 필요. |
| 작동 온도 | 0 °C에서 45 °C까지(한 판매업체 목록 기준) — 귀하의 장치에서 확인 필요. |
| 원산지 | 공식 문서화되지 않음 — 추가 세부 정보 제공 또는 제조사 문의 필요. |
| 조건 | 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요. |
표준 프로그래밍 펜던트는 운영자와 YRC1000 컨트롤러 사이에 위치하는 핸드헬드 인간-기계 인터페이스로, 일반적인 터치 패널이 아니다. 셀 내 로봇 작업에는 항상 현장에 배치되어야 하며, 견고하고 안전 인증을 받은 장치가 필요하다. 운영자는 로봇 옆에 서서 이 장치를 손에 쥐고 작업하므로, 낙하, 먼지, 일상적인 충격에도 견디면서도 사용 시 안전해야 한다. 따라서 이 장치는 노트북이나 태블릿이 아니라, 컨트롤러에 케이블로 직접 연결된 특화 설계 펜던트이다.
안전 아키텍처가 설계의 핵심이다. 삼중 위치 활성화(데드맨) 스위치와 경선식 비상 정지 기능을 갖추고 있어, 로봇은 운영자가 펜던트를 안전 상태로 의식적으로 계속 누르고 있을 때만 움직일 수 있다. 손을 놓으면 즉시 동작이 중단된다. 프로그래밍, 조깅, 진단 작업은 모두 하나의 컨트롤러 연결 장치를 통해 수행되므로, 네트워크나 사무실 PC가 작동하지 않더라도 셀 자체는 계속 가동 가능하다. 펜던트는 YRC1000 컨트롤러 세대 및 그 케이블/커넥터/펌웨어와 연동되어 있으며, 야스카와 펜던트 제품군은 여러 세대(DX200, NX100, FS100, YRC1000, YRC1000micro)에 걸쳐 출시되어 있다. 따라서 외관이 아니라 설치된 시스템과 정확히 일치하는 모델을 선택해야 한다. YRC1000 펜던트는 DX200/NX100/FS100 컨트롤러와 호환되지 않으므로, 주문 전 반드시 컨트롤러 종류와 펌웨어 버전을 확인해야 한다.
교시 펜던트 자체에 대한 특정 경보 코드는 야스카와에서 공식적으로 문서화하지 않음 — 통신 오류나 부팅 오류는 일반적으로 YRC1000 컨트롤러 측 메시지로 표시됨. 컨트롤러에 고장 코드가 표시되는 경우, 정확한 코드를 알려주시면 정확한 진단을 위해 도움을 드림.
의견이 있으시면 언제든지 문의해 주십시오
문의하기
