Visos kategorijos

ABB Robotų Dalykai
KUKA Robotų Komponentės
FANUC Robotų Dalykai
YASKAWA Robotų Dalykai

Visos mažosios kategorijos

ABB Robotų Dalykai
KUKA Robotų Komponentės
FANUC Robotų Dalykai
YASKAWA Robotų Dalykai

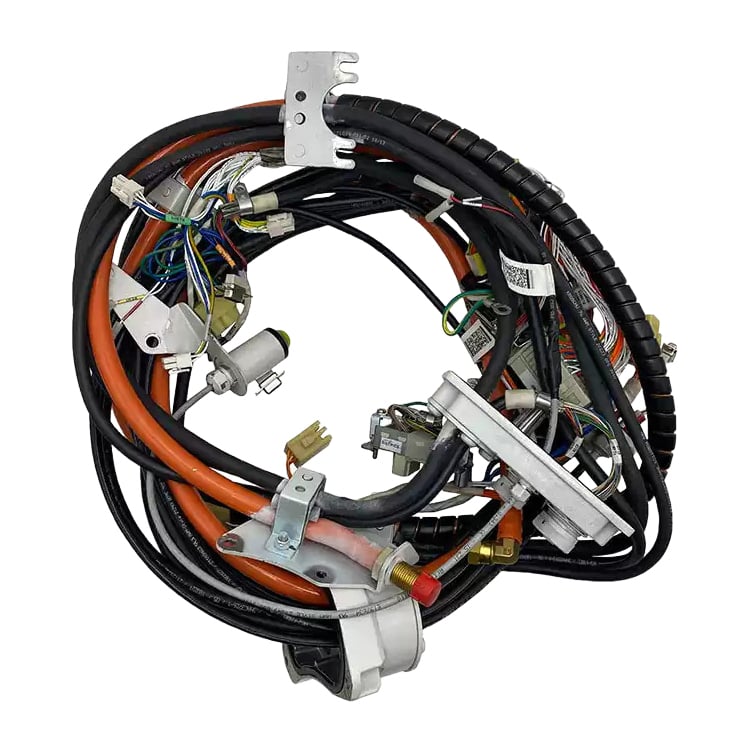
ABB 3HAC029896-001 Manipuliatoriaus kabelių rinkinys (ašys 1–6, kliento specifikacija) robotui IRB 2600

Produkto būklė Naujas originalus ar naudotas originalus. Prašome patvirtinti būklę su mumis prieš užsakant.
Pristatymas Siunčiama iš Šanchajaus, Kinija. Tipiškas pristatymo laikas yra 3-5 darbo dienas po užsakymo patvirtinimo per DHL / FedEx / UPS su saugia apsauginiu pakavimu. Tikrasis pristatymo laikas priklauso nuo konkretios būklės ir atsargų statuso, kuris patvirtinamas su mumis.
Pirkėjo nauda
  • Originalus ABB 3HAC029896-001 manipuliatoriaus kabelių rinkinys ABB IRB 2600 robotams — ABB katalogo aprašymas: Manip. kabelių rinkinys ašims 1–6, kliento specifikacija.
  • Kliento jungiamasis kabelių komplektas, apimantis manipuliatoriaus ašis 1–6 ir per robotų judančią kabelių trasą perduodantis kliento grandines (įrankiai, jutikliai, vožtuvai).
  • Kliento grandinės funkcija, o ne pagrindinės robotų ašių kabelių sąranka: vien tik jungtukų atitikimas nepatvirtina teisingos konfigūracijos, todėl prieš pasiūlymo parengimą patvirtiname jūsų IRB 2600 manipuliatoriaus projektą ir kliento signalų šakas.
  • Susietas su ankstesniu straipsnio numeriu 3HAC030006-004 — išsiųskite bet kurį iš šių numerių, o mes patvirtinsime atitiktį.
  • Kiekvienas vienetas patikrinamas prieš išsiuntimą, naudojant saugią eksporto pakuotę ir visišką užsakymo sekimą nuo Šanghajaus.
Prekės vieta Šanchajus, Kinija
Mokėjimas Priimame mokėjimus per PayPal, T/T (banko pavedimą) ir „Alibaba Trade Assurance“.
  • APRAŠYMAS
Negalite rasti reikiamo detalės?

daugiau nei 12 000 detalių sandėlyje, išbandyta prieš siuntimą, atsakysime per 24 valandas

Užklausa

Kliento jungiamasis manipuliatoriaus laidynas ABB robotų ašių 1–6

Techniniai duomenys

Dalies numeris 3HAC029896-001
ABB katalogo aprašymas Manip. laidynas ašių 1–6 užsakymui
Prekės ženklas ABB
KATEGORIJA Manipuliatoriaus laidynas – kliento jungiamasis laidyno komplektas
Apibrėžimas ABB 3HAC029896-001 yra kliento jungiamasis manipuliatoriaus laidynas ABB IRB 2600 robotams ašių 1–6.
Robotų šeima ABB IRB 2600. Prieš užsakydami patvirtinkite savo manipuliatoriaus variantą ir projektavimą.
Apimamos ašys Ašys 1–6
Funkcija Perduoda kliento jungiamuosius grandinės elementus – įrankius, jutiklius, voztuvus ir kitą kliento įrangą – per judančią manipuliatoriaus laidyno trasą, kad galutinio įrenginio prietaisai liktų prijungti, kai robotas juda.
Grandinės vaidmuo Patvirtiname grandinės funkciją jūsų vienetui prieš pristatymą — atsiųskite mums detalės numerį ir įrangos pavadinimą, iš kurios ji kilo.
Ankstesnis prekės numeris 3HAC030006-004
Manipuliatoriaus projektavimas Šio straipsnio numerio pateikta pirkimo informacija remiasi ne-Type C IRB 2600 manipuliatoriaus konstrukcija; Type C taikymui naudojama atskirai patvirtinta jungiamoji grandinė. Prieš užsakant patikrinkite, kokią manipuliatoriaus konstrukciją turite įdiegę.
Atrankos taisyklė Patikrinkite visą straipsnio numerį, įdiegtos grandinės etiketę ir kliento signalų šakas pagal ląstelės schemą. Nepakeiskite grandinės, kurios jungtukų žemėlapis nesuderinamas su jūsų laidynu.
Montavimas Manipuliatoriaus kabelio trasos (ant robotinės rankos konstrukcijos)
Netauto svoris Atsiųskite mums detalės numerį — patvirtinsime šio vieneto pakavimo svorį kartu su jūsų pasiūlymu.
Matmenys Išsiųskite mums savo detalės numerį — mes patvirtinsime šios įrangos matmenis kartu su Jūsų pasiūlymu.
Paveikslas Nurodyta komercinėje sąskaitoje-faktūroje. Atsiųskite mums savo detalės numerį, o mes patvirtinsime jūsų siuntos kilmės šalį.
Muitinės tarifų klasifikacija Klasifikuota jūsų paskirties šaliai pasiūlymo metu — atsiųskite mums savo detalės numerį, o mes patvirtinsime HS kodą sąskaitoje-faktūroje.
Būklė Naujas originalus ar naudotas originalus. Prašome patvirtinti būklę su mumis prieš užsakant.

Pramoninės programos

  • IRB 2600 ląstelės, kuriose griebtuvai, suvirinimo įrankiai, jutikliai ir vožtuvų rinkiniai prijungiami per robotą ir turi likti prijungti visame judėjimo diapazone.
  • Mašinų aptarnavimo ir medžiagų tvarkymo stotys, kur kliento signalai iš įrankio pusės eina palei manipuliatorių, o ne per išorinę kabiną.
  • Kliento signalų laidų rinkinio keitimas, pažeisto lankstymo, susidėvėjimo ar jungtuvų užterštumo, nepažeidžiant pagrindinio robotų kabelių rinkinio.
  • Ląstelių modernizavimas ir laidyno atnaujinimas, kai esamas kliento šakos išdėstymas turi būti tiksliai atkurtas.
  • Defekto lokalizavimas padėties priklausomame signalų praradime, kai įrankio ar jutiklio signalas pradingsta pakartotinai pasiekus tam tikrą robotų poziciją.

Dizaino tikslas

IRB 2600 robotas perduoda savo ašių maitinimą ir grįžtamąjį ryšį per pagrindinį manipuliatoriaus laidyną. Kliento įranga – griberiai, jutikliai, vožtuvai, įrankiai – reikalauja atskirų laidų, kurie turi lankstyti kartu su ranka per kiekvieną ašį. ABB juos vedžioja per atskirą kliento jungiamąjį laidyną, apiman­tį ašis 1–6, todėl galinio įrenginio įranga lieka prijungta judėjimo metu, o kliento laidyną galima aptarnauti nepriklausomai nuo pagrindinio robotų laidyno.

Šis atskyrimas kaip tik ir lemia, kodėl ši detalė yra konfigūracijai specifinė, o ne vizualiai atpažįstama. Du IRB 2600 rankų mechanizmai gali atrodyti identiškai, tačiau vis tiek turėti skirtingas kliento šakas, nes tai, kuriai šakai skirtas tam tikras įrankis, jutiklis ar vožtuvas, nustatoma ląstelės schemoje, o ne kabelio išoriniu pavidalu. Teisingą detalę nustato jungiklių žemėlapis ir pritvirtinta etiketė. Todėl 3HAC029896-001 yra patvirtintas atitinkamas rezervinis komponentas: jis patikrintas pagal prekės numerį, manipuliatoriaus konstrukciją ir kliento šakų išdėstymą, o keičiant jį naudojama vienodai veikianti detalė, kad būtų atkurtas esamas įrenginys be elektros laidų perklojimo.

Saugos ir tvarkymo pastabos
  • Energijos izoliavimas: prieš atidarydami manipuliatorių ar atlaisvindami laidų tvirtinimus, izoliuokite ir išjunkite robotą nuo maitinimo.
  • Įrašykite prieš nuėmimą: nustatykite visas kliento šakas iš mašinos schemos, tada pažymėkite kiekvieną jungtį ir nufotografuokite laidų trasavimą, tvirtinimų pozicijas bei lenkimo spindulius prieš pašalindami seną laidų rinkinį.
  • Nebentykite grandinių: palikti šį kliento jungiamąjį laidyną atskirai nuo pagrindinio robotų ašių laidyno – jie aptarnauja skirtingas grandines, o mechaniniu požiūriu tinkamas laidynas gali būti netinkamas elektriniu požiūriu.
  • Patvirtinti manipuliatoriaus projektą: prieš užsakant patikrinti savo IRB 2600 manipuliatoriaus projektą. C tipo taikymui reikia atskirai patvirtinto jungiamųjų laidų laidyno.
  • Atstatyti pradinį maršrutą: išlaikyti dokumentuotą lenkimo spindulį, tarpą ir tvirtinimo vietą visame judėjimo diapazone; suspaustas arba pervedamas kabelis sukelia įtampą ir signalų triukšmą.
  • Priėmimas: patikrinti kiekvieną kliento signalą prie jo įrenginio saugiai izoliavus įrangą, tada išbandyti signalo elgseną visame judėjimo diapazone prieš grąžinant robotą į gamybą.
  • Kvalifikuotas personalas: montavimą ir paleidimą turi atlikti asmenys, pažįstantys IRB 2600 laidyną ir jūsų ląstelės schemą.

Dažnas gedimo būdas

  • Izoliacijos nuovargis ar apvalkalo įtrūkimai dėl dažno lenkimo aukšto ciklo veikimo sąlygomis.
  • Jungčių oksidacija ar kontaktų korozija dėl aušinimo skysčio, drėgmės ar valymo.
  • Abrazija ten, kur laidynas trina į tvirtinimo elementus, manipuliatoriaus konstrukciją ar pagrindinio laidyno raištelį.
  • Laikinas kliento signalo praradimas, kuris pasikartoja tam tikroje robotų pozicijoje – dažniausiai dėl lankstaus taško, spaustuko ar apsauginio ekranavimo problemos.
  • Netinkamo kabelio rinkinio pakeitimas: pagrindinis kabelio rinkinys ar netinkamas kliento šakos kabelio rinkinys, prijungtas todėl, kad jungtys atrodė panašios.
  • Suspaustas ar neteisingai nutiestas kabelis, sukeliantis įtempimą, apsauginio ekranavimo pažeidimą ar signalo triukšmą judant ašims.

Šio vieneto įspėjimo kodai rodomi valdiklio ekrane. Atsiųskite mums gedimo kodą, o mes patvirtinsime diagnostiką ir atitinkamą rezervinę dalį.

Kodėl pasirinkti mus

  • Specializuojamės pramonės robotų atsarginėse dalyse ABB, FANUC, KUKA ir YASKAWA gamintojams.
  • Montavimo patvirtinimas prieš kainos pasiūlymo parengimą: mes tikriname jūsų IRB 2600 manipuliatoriaus konstrukciją, įdiegto kabelio rinkinio etiketę ir kliento signalo šakas, kad jums būtų pristatytas tinkamas surinkimas, o ne tik vizualiai panašus.
  • Ankstesniojo gaminio kryžminė nuoroda: taip pat nurodyta kaip 3HAC030006-004 – nusiųskite bet kurį iš šių numerių, o mes patvirtinsime atitiktį.
  • Kiekvienas vienetas išnagrinėjamas prieš siuntimą, o pageidavimu gali būti pateikti nuotraukos arba etiketės detalės.
  • Paslauga remiantis kainos pasiūlymu – išsiųskite savo užklausą su robotų variantu ir esamo kabelio rinkinio žymėjimu, kad gautumėte tiksliai pritaikytą pasiūlymą.

Susiję produktai

Internetinė užklausa

Jei turite pasiūlymų, susisiekite su mumis

Susisiekite su mumis
Tai palaiko

Copyright © SongWei Robotics All Rights Reserved  -  SLAPUMO POLITIKA
