
| Keadaan produk | Asli baharu atau asli terpakai (Gred A). Sila sahkan keadaan unit dengan kami sebelum membuat pesanan. |
| Maklumat Penghantaran | Penghantaran ke seluruh dunia melalui DHL, FedEx, dan UPS. 3-5 hari kerja ke kebanyakan destinasi. Dibungkus dengan filem pelindung dan kotak kadbord diperkukuh. |
| Manfaat kepada Pembeli |
|
| Lokasi Item | Dihantar daripada Shanghai, China. Masa sedia siap disahkan bersama pertanyaan anda. |
| Maklumat Pembayaran | PayPal, T/T, dan Jaminan Perdagangan Alibaba diterima. Hantar pertanyaan anda untuk sebut harga. |

lebih daripada 12,000 komponen tersedia dalam stok, diuji sebelum penghantaran, balasan dalam masa 24 jam
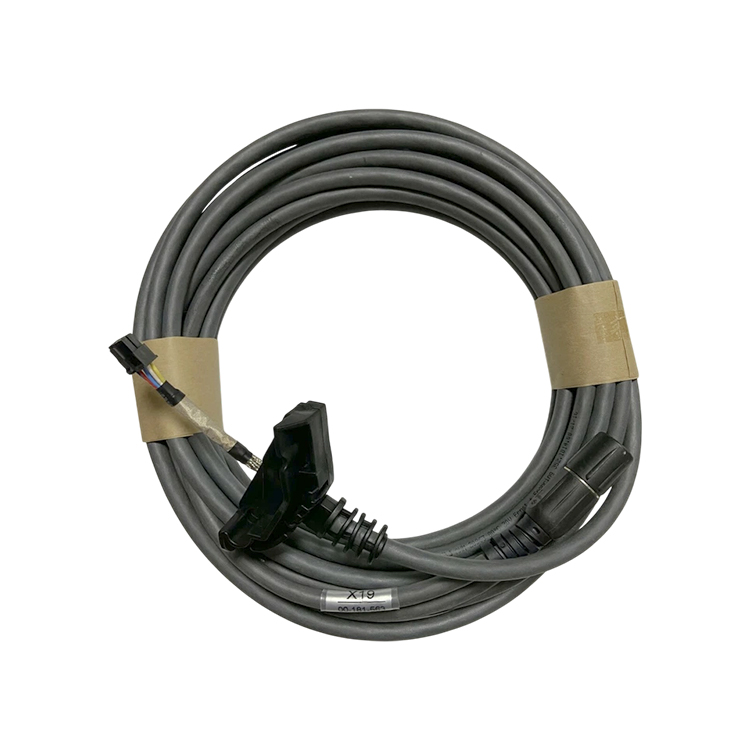
PertanyaanKUKA 00-181-563 ialah kabel penyambung untuk pemegang pengajaran smartPAD. Ia ialah kabel sepanjang 10 m yang disambungkan antara smartPAD 00-168-334, juga dikenali sebagai KCP4, dan sambungan X19 pada pengawal robot KRC4. Kabel ini mempunyai sambungan jenis pasak di kedua-dua hujungnya, yang membolehkannya digunakan sama ada sebagai kabel penyambung atau sebagai kabel pelanjutan untuk smartPAD versi yang sepadan. Memandangkan satu kabel ini membawa keseluruhan sambungan pemegang, kabel yang rosak bukan sahaja menyebabkan masalah paparan: ia juga memutuskan pemegang daripada pengawal, dan pengawal akan melaporkan kehilangan peranti kawalan operator semasa robot bergerak. Hantar kepada kami nombor artikel pada kabel di dalam kabinet anda atau nombor siri pengawal, dan kami akan mengesahkan kesepadanan sebelum anda membuat pesanan.
| Pengeluar | KUKA (komponen ganti asli) |
| Nombor Bahagian | 00-181-563 |
| Nama katalog | kabel penyambung smartPAD, 10 m |
| Jenis | Kabel penyambung atau pelanjutan untuk pemegang pengajaran smartPAD |
| Panjang | 10 m |
| Sambungan | Sambungan jenis pasak di kedua-dua hujung |
| Sambungan di sebelah kabinet | X19 pada pengawal robot KRC4 |
| Lampu gantung | smartPAD 00-168-334 (KCP4) pada pengawal KRC4 |
| Aplikasi | Pengaturcaraan, pengajaran dan operasi robot KRC4 dengan smartPAD |
| Keadaan | Asli baharu atau asli terpakai (Gred A). Sila sahkan keadaan unit dengan kami sebelum membuat pesanan. |
| Butiran disahkan sebelum bekalan | Panjang kabel, versi penyambung dan jenis papan kawalan dipastikan sepadan dengan kabel dalam kabinet anda sebelum kami menghantarnya. Hantar nombor artikel pada label kabel atau nombor siri kawalan kepada kami. |
Hantar nombor artikel yang tercetak pada label kabel, nombor siri kawalan atau gambar penyambung, dan kami akan mengesahkan kesepadanan sebelum anda membuat pesanan.
SmartPAD ialah antara muka operator bagi pengawal KRC4, dan juga peranti yang membawa butang hentian kecemasan pada tali penggantung (pendant), suis pengaktifan dan pemilih mod. Semua fungsi tersebut beroperasi melalui satu kabel sahaja, justeru kabel tali penggantung dianggap sebagai komponen keselamatan dan bukan sekadar kabel data. Panjang 10 m bagi nombor artikel ini menjadikannya pautan tali penggantung piawai untuk sebuah sel: ia mampu menjangkau dari kabinet ke sisi terjauh robot tanpa mengharuskan operator menyeret kabinet tersebut, dan memandangkan sambungan di kedua-dua hujungnya bersifat pasang-masuk (plug-in), kabel yang sama boleh digunakan sebagai sambungan tambahan apabila geometri sel memerlukan jangkauan yang lebih jauh. Hujung kabinet bagi pautan ini ialah sambungan X19 pada KRC4, manakala dokumentasi pengawal KUKA menerangkan isyarat-isyarat yang melaluinya: bekalan 24 V untuk tali penggantung, sambungan bumi, pasangan isyarat hantar dan terima, serta dua input yang melaporkan sama ada smartPAD tersambung di hujung A dan hujung B. Dua isyarat terakhir inilah yang membolehkan pengawal mengenal pasti kehadiran tali penggantung, dan juga sebab hilangnya kabel tersebut menghasilkan mesej pengawal mengenai peranti kawalan operator—bukan sekadar ralat skrin biasa. Dokumentasi yang sama juga menetapkan akibat keselamatan akibat tali penggantung yang tidak tersambung: apabila smartPAD dicabut, butang hentian kecemasan pada tali penggantung tidak lagi mematikan sistem, maka butang hentian kecemasan luaran mesti disambungkan kepada pengawal dan tali penggantung yang telah dicabut mesti dikeluarkan daripada sel supaya tidak disalah anggap sebagai tali penggantung yang berfungsi. Ini juga merupakan sebab mengapa kabel tali penggantung digantikan secara keseluruhan dan bukan dibaiki, serta sebab mengapa nombor artikel dan tali penggantung asalnya mesti disahkan sebelum penggantian dihantar.
Apabila penggantung tidak berfungsi, kabel ialah perkara pertama yang perlu diperiksa, kerana kegagalan kabel penggantung merupakan punca paling biasa bagi penggantung yang tidak menyala. Ujian-ujian yang membezakan kegagalan kabel daripada kegagalan di dalam penggantung ialah sama ada kegagalan berubah apabila kabel digerakkan, sama ada penyambung di sebelah kabinet terpasang dengan betul dan bebas daripada kerosakan, serta sama ada tingkah laku penggantung berbeza apabila dipasang pada robot kedua dengan versi perisian kawalan yang sama. Sila hubungi kami dengan kod kegagalan yang dipaparkan pada kawalan anda untuk diagnosis tepat terhadap kabinet anda. Terdapat dua perkara yang perlu diingat. Pertama, arahan operasi KUKA menetapkan urutan bagi penggantung itu sendiri: butang pemutus ditekan, palam dikeluarkan semasa kiraan mundur, dan selepas penggantung disambung semula, kawalan memerlukan masa lebih kurang 30 saat sebelum butang hentian kecemasan dan suis pengaktifan perlu diuji semula. Penggantian kabel penggantung tanpa ujian ini hanya menyelesaikan separuh daripada kerja, kerana penggantung membawa butang hentian kecemasan dan suis pengaktifan. Kedua, penggantung yang telah dicabut mesti dikeluarkan daripada sel supaya tidak dikelirukan dengan penggantung yang berfungsi, dan sel tersebut memerlukan hentian kecemasan luaran selagi penggantung berada di luar sel.
Minta Penawaran: hantar nombor bahagian anda (00-181-563) atau nombor siri pengawal, dan kami akan mengesahkan versi, kesesuaian dan tempoh penghantaran sebelum anda membuat pesanan.
Jika anda mempunyai sebarang cadangan, sila hubungi kami
Hubungi Kami
