Semua Kategori

Bahagian Robot ABB
Bahagian Robot KUKA
Komponen Robot FANUC
Bahagian Robot YASKAWA

Semua Subkategori

Bahagian Robot ABB
Bahagian Robot KUKA
Komponen Robot FANUC
Bahagian Robot YASKAWA

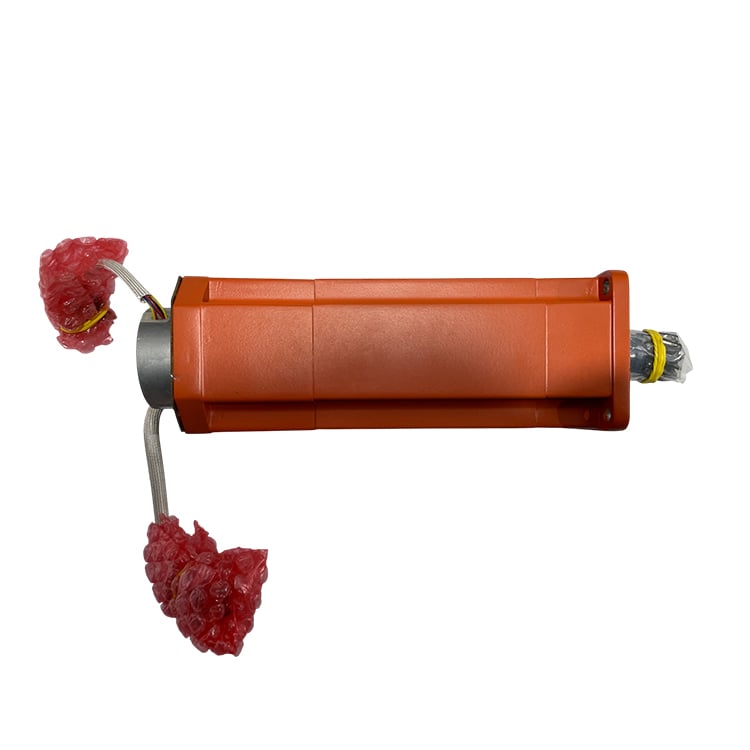
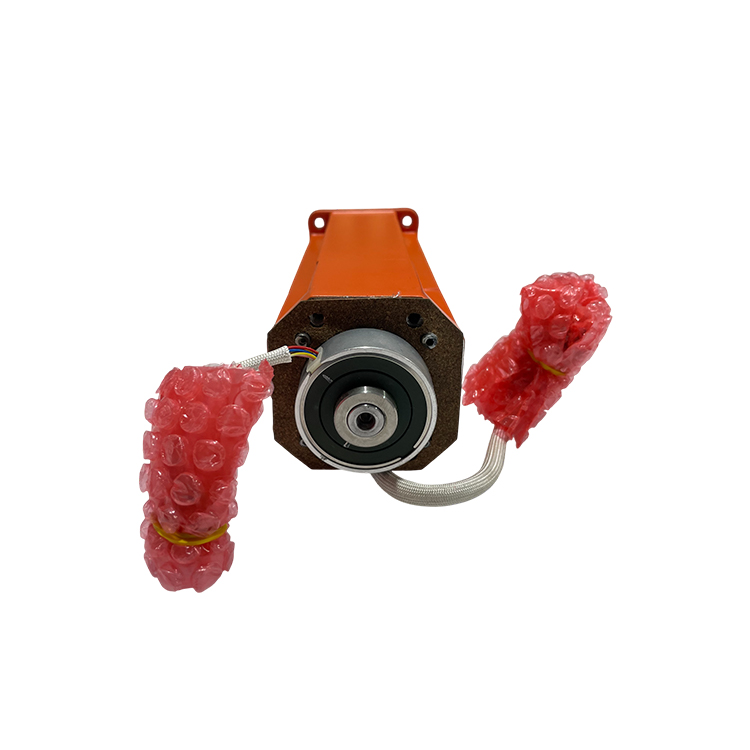
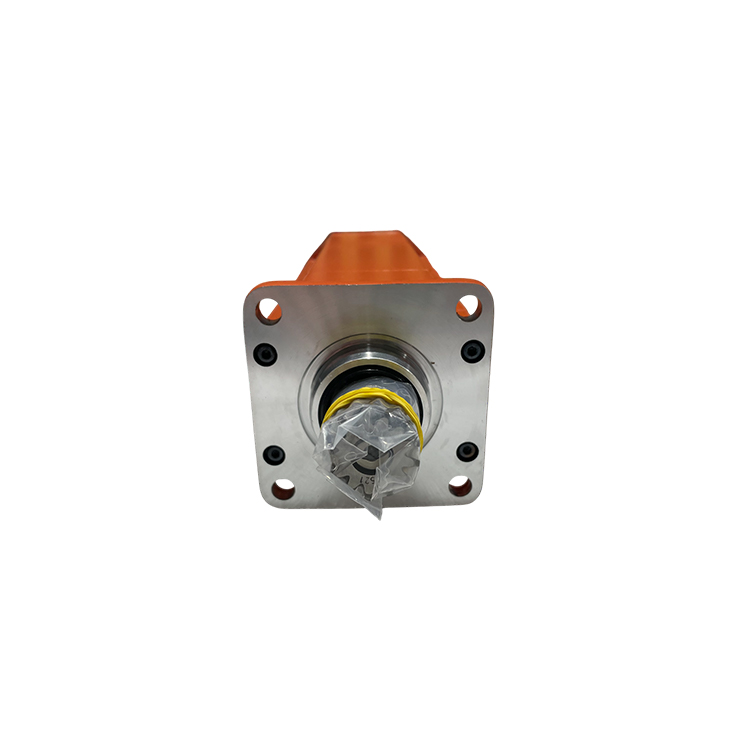
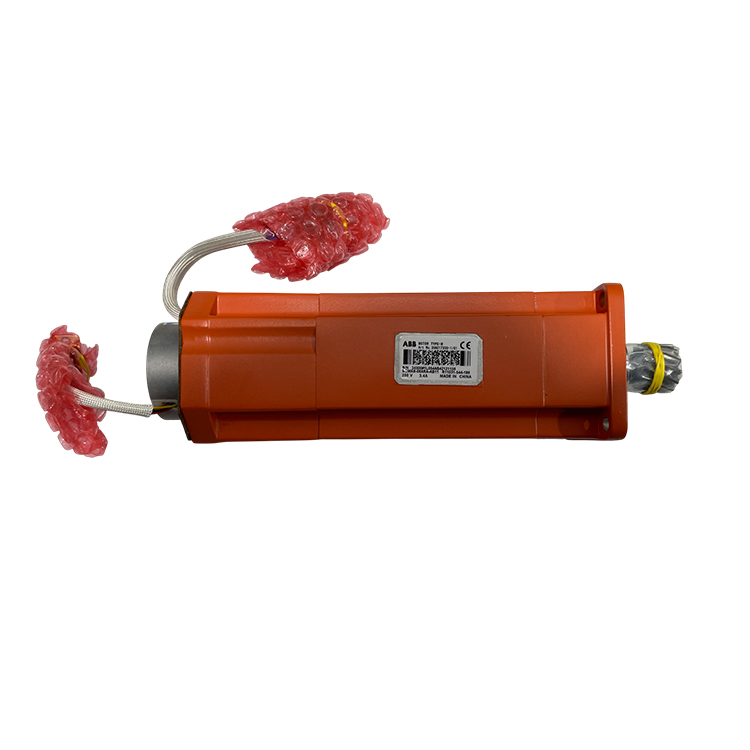
Motor Jenis B M30 ABB 3HAC17330-1 dengan Pinion untuk IRB 2400

Keadaan produk Baharu asli atau terpakai asli. Sila sahkan keadaan item dengan kami sebelum membuat pesanan.
Maklumat Penghantaran Penghantaran ke seluruh dunia melalui DHL, FedEx, dan UPS — 3-5 hari kerja ke kebanyakan destinasi. Dibungkus dengan filem pelindung dan kotak kadbord diperkukuh.
Manfaat kepada Pembeli
  • Motor servo asli jenis ABB M30 Jenis B dengan pinion untuk paksi 5 pergelangan tangan IRB 2400 — unit yang dipadankan di kilang, pasang terus.
  • Penetapan jenis ABB 484W, berat bersih 3.4 kg — sepadan dengan spesifikasi asal paksi-5.
  • Pinion dipres pada aci motor dan dipadankan dengan gearbos paksi-5 — tiada pemasangan gear berasingan diperlukan di tapak.
  • Sesuai dengan varian beban IRB 2400 10 kg dan 16 kg serta IRB 240 versi awal — kami mengesahkan kesesuaian berdasarkan label pada motor anda.
  • 3HAC17330-1 ialah nombor artikel asli untuk kedudukan ini; kami juga memberikan nombor ABB semasa setelah anda menghantar nombor pada label motor anda.
  • Setiap unit diperiksa bagi isyarat suapan balik dan rintangan penebatan sebelum dibungkus.
Lokasi Item Dihantar daripada Shanghai, China. Masa sedia siap disahkan bersama pertanyaan anda.
Maklumat Pembayaran PayPal, T/T, dan Jaminan Perdagangan Alibaba diterima. Hantar pertanyaan anda untuk sebut harga.
  • PERIHAL
Tidak Dapat Menjumpai Komponen Anda?

lebih daripada 12,000 komponen tersedia dalam stok, diuji sebelum penghantaran, balasan dalam masa 24 jam

Pertanyaan

Motor ABB 3HAC17330-1 jenis B M30 dengan Pinion untuk Paksi 5 IRB 2400

ABB 3HAC17330-1 ialah motor servo jenis B M30 dengan pinion yang dipasang di kilang pada paksi 5 susunan pergelangan tangan IRB 2400. Ini ialah nombor artikel asal untuk kedudukan yang kini digantikan oleh 3HAC021722-001 — hantar nombor bahagian yang tercetak pada label motor anda bersama model robot anda, dan kami akan mengesahkan kecocokannya sebelum anda membuat pesanan.

Spesifikasi

KATEGORI Motor servo robot industri — motor paksi Jenis B M30 dengan pinion terpasang sebelumnya
Jenama ABB
Fungsi Menggerakkan paksi 5 (pergelangan tangan) robot ABB IRB 2400 dan IRB 240, menutup gelung kedudukan bersama unit pemacu paksi-5 dalam kabinet pengawal. Pinion pada aci motor memacu langsung kotak gear paksi-5.
Definisi Motor servo ABB OEM Jenis B M30 dibekalkan dengan pinion dipasang pada aci motor. Penetapan jenis ABB 484W, 3.4 kg, dibekalkan sebagai unit yang dipadankan di kilang untuk kedudukan paksi-5.
Kesesuaian Siri ABB IRB 2400 (beban maksimum 10 kg dan 16 kg) dan IRB 240, paksi 5. Hantar kepada kami model robot dan label pada motor yang ingin digantikan supaya kami boleh mengesahkan kesesuaian.
Sumbu Paksi 5 (pergelangan tangan)
Penetapan Jenis ABB 484W
Berat Bersih 3.4 kg (berat kasar 3.4 kg)
PINION Dipasang pada aci motor dan dipadankan di kilang dengan gearbos paksi-5. Gantikan sebagai satu unit lengkap motor-dan-pinion — gear tidak dibekalkan secara berasingan.
Negara Asal China (CN)
Nombor Tarif Kastam 85015100
Kuantiti pesanan minimum 1 KEPING
Pindaan artikel 3HAC17330-1 adalah nombor asal untuk kedudukan ini. ABB menyenaraikan 3HAC021722-001 sebagai nombor artikel semasa untuk motor paksi-5 IRB 2400 yang sama, dan 3HAC021722-003 untuk versi putih-grafit. Hantar kepada kami nombor pada label motor anda dan kami akan memberikan sebut harga untuk artikel yang sesuai.
Bahagian yang Perlu Ditempah Bersamanya Cincin-O 3HAB3772-12 (satu bagi setiap motor, gantikan jika rosak), gris bantalan 3HAB3537-1, minyak pelincir 3HAC0860-1 (1,500 ml), dan alat pengukur 3HAB7887-1 untuk melaras mainan gear selepas pemasangan semula. Beritahu kami jika anda memerlukan barang-barang ini bersama-sama dengan motor.

Aplikasi Industri

  • Sel lesung busur dan sel pemasangan beban kecil di mana ketepatan pergelangan tangan IRB 2400 adalah kritikal.
  • Penjagaan mesin untuk mesin CNC kecil, stesen ujian, dan sistem pengedaran.
  • Pengendalian bahan dan pengambilan-penempatan dalam talian pengeluaran padat dengan kadar keluaran sederhana.
  • Sel pelekat, pengedap, dan pengikis burr yang memerlukan pergerakan pergelangan tangan yang boleh diulang.
  • Sel automasi umum yang dibina di atas platform IRB 2400 (varian beban 10 kg atau 16 kg).

Tujuan Reka Bentuk

Motor paksi-5 menukar tenaga elektrik daripada unit pemacu kepada putaran terkawal sendi pergelangan tangan IRB 2400. Gear kecil pada aci motor bersambung secara langsung dengan kotak gear paksi-5 untuk menghantar tork, manakala peranti suap-balik terbina dalam melaporkan kedudukan rotor kepada pengawal, memberikan pergerakan pergelangan tangan yang lancar dan boleh diulang di bawah kitaran tugas berterusan. ABB menghantar motor dan gear kecil sebagai satu unit padanan kilang supaya hentian pergelangan tangan kekal dalam had toleransi dan tiada langkah menekan gear diperlukan semasa pemasangan.

Mod Gagal Biasa

  • Pelompatan arus berlebihan atau suhu berlebihan — unit pemacu melaporkan beban lebih motor selepas pergerakan pergelangan yang berpanjangan. Penyelesaian masalah: Panduan amaran arus berlebihan unit pemacu ABB IRC5
  • Kehilangan maklum balas penyandian / resolver — paksi 5 menunjukkan hanyutan kedudukan atau amaran semasa proses homing.
  • Kegagalan brek pegang — pergelangan tangan mengendur atau jatuh apabila servomekanisme dimatikan. Brek dilepaskan pada 24 V DC di penyambung R3.MP5 semasa servis.
  • Bunyi atau Getaran Tidak Normal — biasanya gigi gear kecil haus, kerosakan bantalan, atau kontaminasi di dalam motor.
  • Penurunan penebatan atau kesilapan sambungan ke bumi — pemacu paksi-5 mencetuskan trip sebaik sahaja motor diaktifkan.
  • Mainan gear yang berlebihan selepas pemasangan — motor perlu dilaraskan kepada backlash terkecil dengan alat pengukur 3HAB7887-1, kemudian skru pengikat diketatkan hingga 4.1 Nm dengan cecair pengunci, dan robot dikalibrasi semula sebelum dijalankan lagi.

Mengapa memilih kami

  • Pembekal suku cadang robot ABB khusus yang menawarkan motor servo, unit pemacu, kotak gear, dan alat kawalan (teach pendants) untuk robot siri IRB.
  • Setiap unit diperiksa bagi isyarat suapan balik dan rintangan penebatan sebelum dibungkus.
  • Kami padankan nombor artikel lama dan terkini dengan model robot anda serta label pada motor, supaya anda memesan artikel yang sesuai dengan unit anda.
  • Cincin-O, gris, minyak dan alat pengukur yang diperlukan untuk penggantian yang sama boleh dikutip bersama-sama dengan motor.
  • Pelbagai kaedah pembayaran diterima — PayPal, T/T, dan Jaminan Perdagangan Alibaba.

Produk berkaitan

  • ABB 3HAC10602-1 Unit Motor Paksis 4 untuk IRB 2400 — komponen berbeza daripada yang ini, disenaraikan sebagai rujukan dalam jadual penggantian motor IRB 2400 yang sama.
  • ABB 3HAC10602-2 Motor dengan Pinion untuk IRB 2400 — komponen berbeza daripada yang ini.
  • ABB 3HAC041531-001 Motor Paksis 2 dengan Pinion dan Cincin-O — komponen berbeza daripada yang ini.
  • ABB 3HAB3772-129 Cincin-O — komponen berbeza daripada yang ini, ditunjukkan kerana penggantian motor paksis-5 IRB 2400 juga memerlukan cincin-O.
  • ABB 3HAC024518-003 Motor AC Berotasi dengan Pinion — komponen berbeza daripada yang ini.
  • Layari lebih banyak motor servo dan unit pemacu ABB di Unit pemacu ABB dan motor servo kategori.

Hantar nombor bahagian pada label motor anda, model robot anda dan varian beban, serta kuantiti yang diperlukan. Kami akan mengesahkan artikel yang sepadan dan memberikan sebut harga kepada anda.

Soalan Dalam Talian

Jika anda mempunyai sebarang cadangan, sila hubungi kami

Hubungi Kami
DIDUKUNG OLEH

Copyright © SongWei Robotics All Rights Reserved  -  POLISI PRIVASI
