Semua Kategori

Bahagian Robot ABB
Bahagian Robot KUKA
Komponen Robot FANUC
Bahagian Robot YASKAWA

Semua Kategori Kecil

Bahagian Robot ABB
Bahagian Robot KUKA
Komponen Robot FANUC
Bahagian Robot YASKAWA

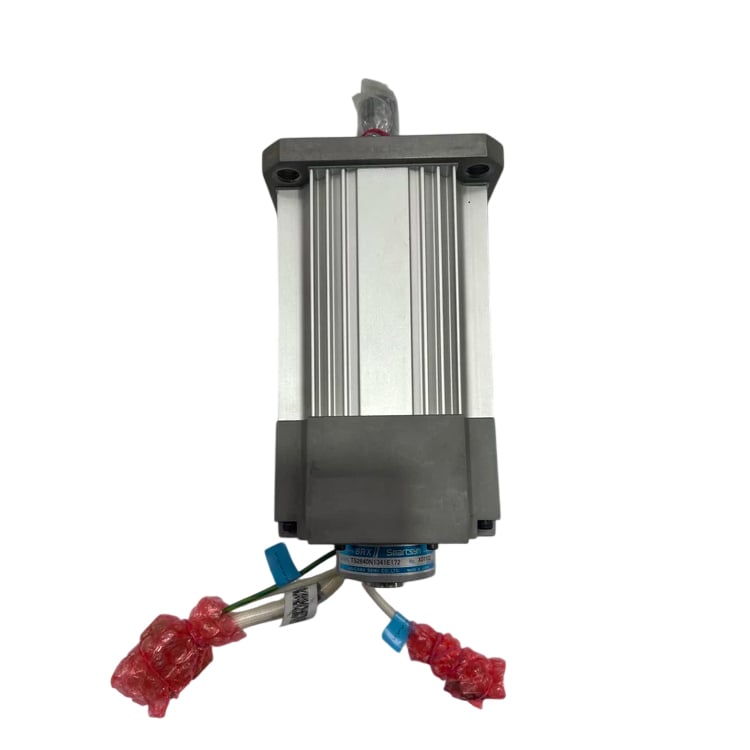
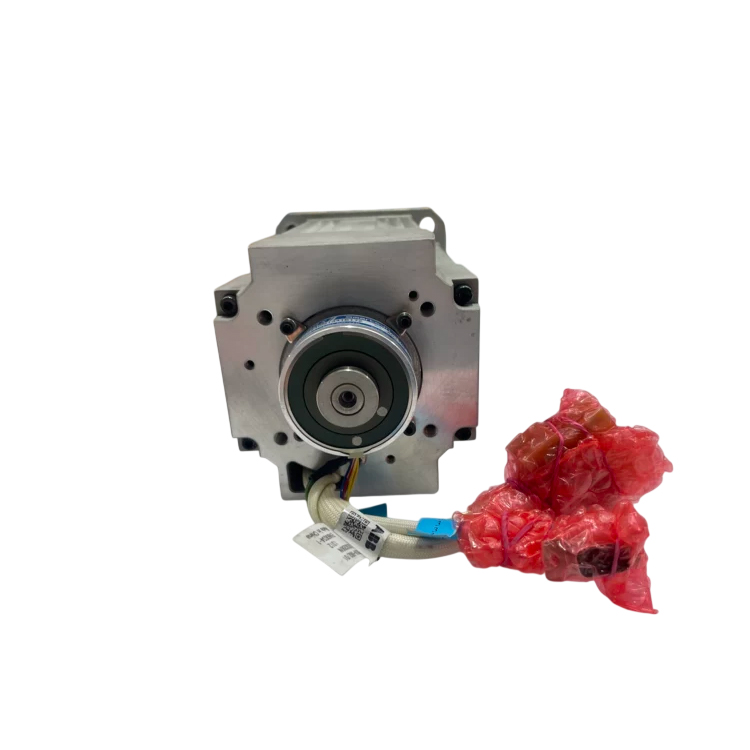
Motor Servo ABB 3HAC030215-003 dengan Pinion dan Suapan Balik

Keadaan produk Baharu asli atau terpakai asli. Sila sahkan keadaan item dengan kami sebelum membuat pesanan.
Maklumat Penghantaran Penghantaran ke seluruh dunia melalui DHL, FedEx, dan UPS — 3-5 hari kerja ke kebanyakan destinasi. Dibungkus dengan filem pelindung dan kotak kadbord diperkukuh.
Manfaat kepada Pembeli
  • Motor servo asli ABB dengan pinion dan suapan balik terpadu — pas tepat, pengganti langsung.
  • Pinion dipasang terlebih dahulu dan dipadankan di kilang dengan gearbos — tiada penekanan gear berasingan diperlukan.
  • Peranti suapan balik terpadu — sedia guna dengan sistem pemacu ABB tanpa penyesuaian semula parameter.
  • Konfigurasi dudukan servo — pemasangan langsung ke antara muka pemasangan asal.
  • jaminan 12 bulan dengan sokongan teknikal.
Lokasi Item Dihantar daripada Shanghai, China. Masa sedia siap disahkan bersama pertanyaan anda.
Maklumat Pembayaran PayPal, T/T, dan Jaminan Perdagangan Alibaba diterima. Hantar pertanyaan anda untuk sebut harga.
  • PERIHAL
Tidak Dapat Menjumpai Komponen Anda?

lebih daripada 12,000 komponen tersedia dalam stok, diuji sebelum penghantaran, balasan dalam masa 24 jam

Pertanyaan

Gambaran Teknikal — Motor Servo dengan Pinion dan Suapan Balik

Spesifikasi

KATEGORI Motor servo robot industri — motor paksi dengan pinion terpasang awal dan suapan balik bersepadu
Jenama ABB
Fungsi Memacu paksi robot melalui pinion bersepadu di bawah kawalan kedudukan gelung tertutup, menggunakan peranti suapan balik dalaman untuk melaporkan kedudukan rotor kepada pengawal dan sistem pemacu ABB.
Definisi Motor servo OEM ABB dibekalkan dengan pinion yang telah dipasang pada aci motor dan peranti suapan balik bersepadu. Ia dikonfigurasikan dalam susunan pemasangan servo untuk pemasangan langsung ke antara muka pemasangan asal.
Kesesuaian Siri Maklumat ini tidak didokumenkan secara rasmi untuk nombor bahagian tepat ini dalam set rujukan kami. Sila hubungi kami untuk mengesahkan keserasian dengan model dan paksi robot khusus anda sebelum membuat pesanan.
PINION Dipasang terlebih dahulu dan dipadankan di kilang dengan gearboks yang sepadan. Tiada penekanan gear berasingan diperlukan semasa pemasangan.
Maklum Balas Peranti suapan balik bersepadu (resolver / penyandian) dibekalkan bersama motor untuk kawalan kedudukan gelung tertutup.
Jenis pemasangan Pelekap servo — pemasangan terus ke antara muka pelekap asal.
Parameter Elektrik / Mekanikal Terperinci Maklumat ini tidak didokumenkan secara rasmi dalam set rujukan kami untuk varian tepat ini. Sila hantar pertanyaan anda bersama nombor siri robot dan versi kawalan, dan kami akan menyediakan datasheet yang sepadan.

Aplikasi Industri

  • Kawalan pergerakan paksi robot dalam sel automasi industri, di mana motor memacu sendi melalui pinion dan gearboks bersepadu.
  • Pacuan paksi luaran dan penentu kedudukan yang memerlukan kawalan kelajuan dan kedudukan gelung tertutup secara tepat.
  • Stesen pengendalian bahan, pengurusan jentera, kimpalan, dan pemasangan yang dibina berdasarkan sistem robot dan pemacu ABB.
  • Talian pengeluaran bertugas berterusan di mana susunan motor-dan-pinion yang dipadankan di kilang mengurangkan masa pemasangan dan risiko kelegaan (backlash).
  • Pemasangan automasi ABB umum yang memerlukan penggantian motor servo setaraf OEM.

Tujuan Reka Bentuk

Motor menukar tenaga elektrik daripada unit pemacu ABB kepada putaran mekanikal terkawal pada paksi robot. Pinion bersepadu bersambung secara langsung dengan gear box pasangan untuk menghantar tork, manakala peranti suapan balik terbina dalam melaporkan kedudukan rotor yang tepat kepada pengawal, membolehkan gerakan gelung tertutup yang lancar dan boleh diulang. Dengan menghantar motor, pinion, dan suapan balik sebagai satu unit padanan kilang tunggal, pemasangan ini mengekalkan kelegaan dalam had toleransi serta menghilangkan langkah-langkah penekanan gear dan pelarasan suapan balik semasa pemasangan.

Mod Gagal Biasa

  • Pelompatan arus berlebihan atau suhu berlebihan — unit pemacu melaporkan beban lebih motor selepas kitaran tugas berpanjangan.
  • Kehilangan suapan balik — paksi menunjukkan hanyutan kedudukan, ralat sinkronisasi, atau amaran semasa proses homing, yang sering disebabkan oleh resolver/encoder rosak atau kabelnya.
  • Kegagalan brek pegang — paksi menghanyut atau jatuh apabila servo dimatikan (dalam varian yang dilengkapi brek).
  • Bunyi atau Getaran Tidak Normal — biasanya disebabkan oleh gigi pinion haus, kerosakan bantalan, atau pencemaran di dalam motor.
  • Penurunan penebatan atau kesilapan sambungan ke bumi — unit pemacu terpicu sebaik sahaja motor dihidupkan, biasanya dipercepat oleh haba, habuk, atau kemasukan cecair penyejuk.

Mengapa memilih kami

  • Pembekal suku cadang robot ABB yang fokus meliputi motor servo, unit pemacu, kotak gear, dan alat kawalan.
  • Setiap motor servo diperiksa dan diuji (isyarat suapan balik, rintangan penebat) sebelum dibungkus.
  • Pinion yang telah dipasang terlebih dahulu dan suapan balik bersepadu dihantar sebagai susunan padanan kilang — tiada penekanan gear berasingan atau pelarasan suapan balik diperlukan.
  • jaminan 12 bulan dengan sokongan teknikal jarak jauh untuk soalan berkaitan pemasangan dan penyusunan.
  • Pelbagai kaedah pembayaran diterima — PayPal, T/T, dan Jaminan Perdagangan Alibaba.

Produk berkaitan

  • Motor Servo Paksi 2 ABB 3HAC057542-003 dengan Pinion untuk IRB 6640
  • Motor Servo ABB 3HAC055450-003 Paksis 2 dengan Pinion untuk IRB 6700
  • Motor Servo Paksi 2 ABB 3HAC057551-003 dengan Pinion untuk IRB 6600
  • Motor Paksi 1 ABB 3HAC15879-2 dengan Pinion untuk IRB 6600 / 6650
  • Unit Pemandu Servo Utama ABB 3HAC025338-004 (DSQC617) untuk IRC5

Pertanyaan Dalam Talian

Jika anda mempunyai sebarang cadangan, sila hubungi kami

Hubungi Kami
DIDUKUNG OLEH

Hak cipta © SongWei Robotics. Semua hak terpelihara  -  POLISI PRIVASI
