
| Keadaan produk | Baharu asli atau terpakai asli. Sila sahkan keadaan item dengan kami sebelum membuat pesanan. |
| Maklumat Penghantaran | Dihantar dari Shanghai, China. Tempoh penghantaran lazim ialah 3-5 hari kerja selepas pengesahan pesanan, melalui DHL / FedEx / UPS dengan pembungkusan pelindung yang selamat. Tempoh penghantaran sebenar bergantung pada keadaan khusus yang disahkan bersama kami. |
| Manfaat kepada Pembeli |
|
| Lokasi Item | Shanghai, China. Stok disimpan di gudang kami di Shanghai, berdekatan dengan hab kurier antarabangsa utama. |
| Maklumat Pembayaran | Kami menerima PayPal, T/T (pemindahan bank), dan Jaminan Perdagangan Alibaba. Hantar pertanyaan anda untuk sebut harga. |

lebih daripada 12,000 komponen tersedia dalam stok, diuji sebelum penghantaran, balasan dalam masa 24 jam
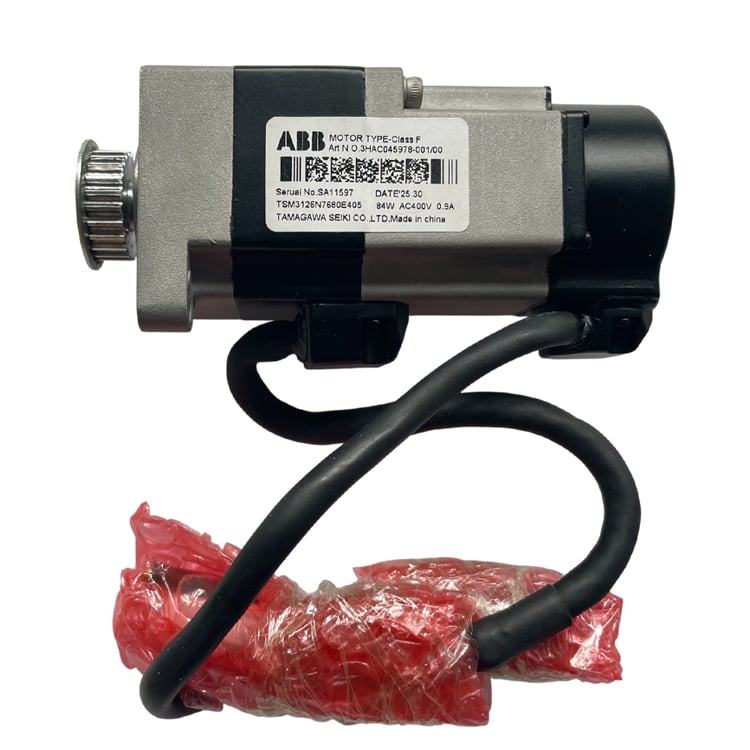
PertanyaanABB 3HAC045978-001 ialah motor servo paksi-5 (tolakan pergelangan tangan) untuk robot ABB IRB 1200 (jenis B, varian SafeMove 2), disertakan dengan takal sabuk penggerak yang telah dipasang pada aci. Hantar nombor siri robot anda kepada kami dan kami akan mengesahkan kecocokan tepat sebelum anda membuat pesanan.
| KATEGORI | Motor servo AC berputar dengan takal sabuk penggerak yang telah dipasang — pemacu paksi-5 (tolakan pergelangan tangan) manipulator |
| Jenama | ABB |
| Nombor Bahagian | 3HAC045978-001 |
| Definisi | Motor servo paksi-5 asli ABB dengan takal sabuk penggerak yang telah dipasang pada aci, dihantar sebagai satu unit terpasang untuk pemacu pergelangan tangan IRB 1200. |
| Fungsi | Memacu paksi 5 (tolakan pergelangan tangan) IRB 1200; menukar input elektrik kepada putaran pergelangan tangan yang dikawal dengan suap balik gelung tertutup daripada resolver/penyandian terbina dalam. |
| Sumbu | Paksi 5 — sendi tolakan pergelangan tangan yang memiringkan pergelangan tangan dan flans alat. |
| Kesesuaian Robot | ABB IRB 1200, Jenis B sahaja (disokong SafeMove 2). Jenis A tidak sesuai — baca label jenis pada tapak robot sebelum membuat pesanan. |
| Jenis pemanduan | Pemacuan takal tali sawat; takal telah dipasang terlebih dahulu pada aci motor. |
| Berat Bersih | 0.52 kg |
| Dimensi (P×T×L) | 130 × 53 × 50 mm |
Parameter elektrik dan mekanikal khusus (voltan, arus, jenis resolver) tidak diterbitkan dalam set rujukan kami untuk varian ini secara tepat. Hantar nombor siri robot anda dan versi RobotWare kepada kami, dan kami akan menyediakan datasheet yang sepadan.
Motor paksi-5 menukar tenaga elektrik daripada unit pemacu kepada putaran terkawal pada sambungan lenturan pergelangan IRB 1200. Takal tali sawat yang telah dipasang sebelumnya menghantar tork ke pergelangan melalui pemacuan tali sawat, menjaga jisim berputar rendah dan susunan pergelangan padat — ciri penting bagi robot kecil yang mampu menjangkau ruang kerja sempit dengan ketepatan lintasan tinggi. Resolver/penyandian terbina dalam memberikan maklum balas kedudukan rotor yang tepat kepada pengawal IRC5 untuk pergerakan pergelangan yang lancar dan boleh diulang.
Kod-kod amaran khusus tidak didokumenkan secara rasmi untuk model ini. Sila hubungi kami dengan kod kegagalan yang dipaparkan pada pengawal anda untuk diagnosis yang tepat. Untuk alur kerja langkah demi langkah mengenai punca masalah dan penggantian, rujuk artikel kami bertajuk ABB IRB 1200 Axis 5 Motor Troubleshooting (pautan dalaman akan ditambah semasa muat naik).
Minta sebut harga untuk ABB 3HAC045978-001, atau hantar nombor siri robot anda kepada kami untuk mengesahkan kecocokan tepat sebelum membuat pesanan.
Jika anda mempunyai sebarang cadangan, sila hubungi kami
Hubungi Kami
