
| Keadaan produk | Baharu asli atau terpakai asli. Sila sahkan keadaan item dengan kami sebelum membuat pesanan. |
| Maklumat Penghantaran | Penghantaran ke seluruh dunia melalui DHL, FedEx, dan UPS — 3-5 hari kerja ke kebanyakan destinasi. Dibungkus dengan filem pelindung dan kotak kadbord diperkukuh. |
| Manfaat kepada Pembeli |
|
| Lokasi Item | Dihantar daripada Shanghai, China. Masa sedia siap disahkan bersama pertanyaan anda. |
| Maklumat Pembayaran | PayPal, T/T, dan Jaminan Perdagangan Alibaba diterima. Hantar pertanyaan anda untuk sebut harga. |

lebih daripada 12,000 komponen tersedia dalam stok, diuji sebelum penghantaran, balasan dalam masa 24 jam
Pertanyaan| Kategori | Motor Servo Robot (dengan Pinion) |
| Jenama | ABB |
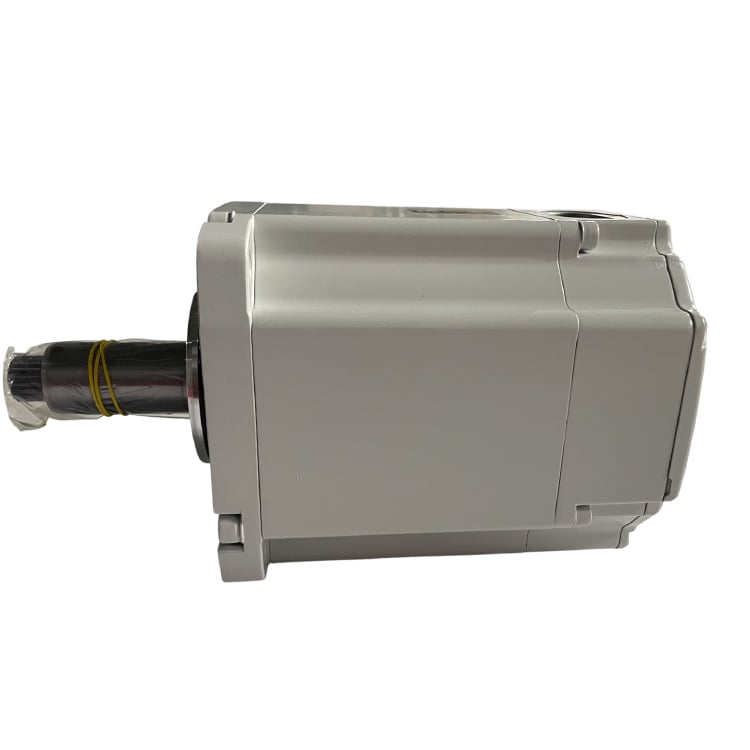
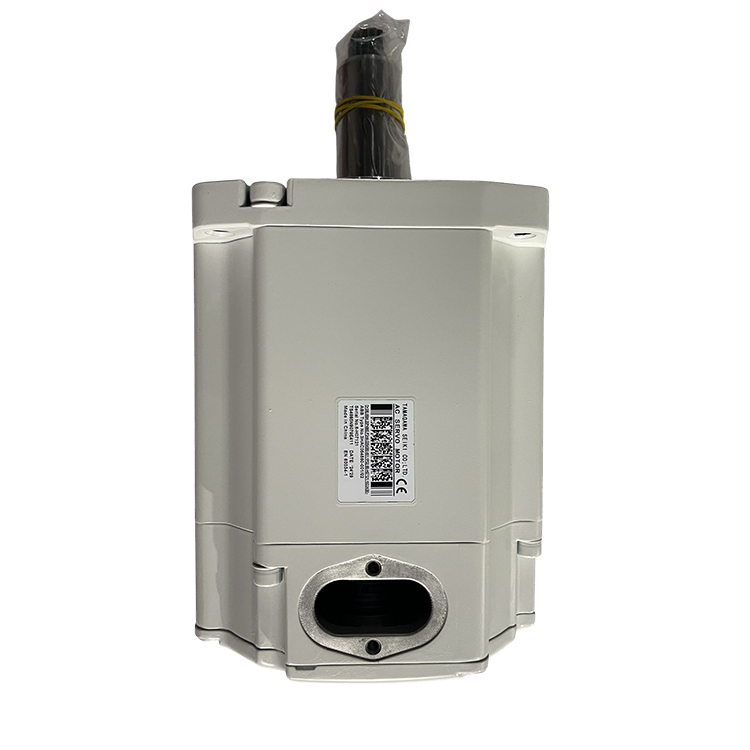
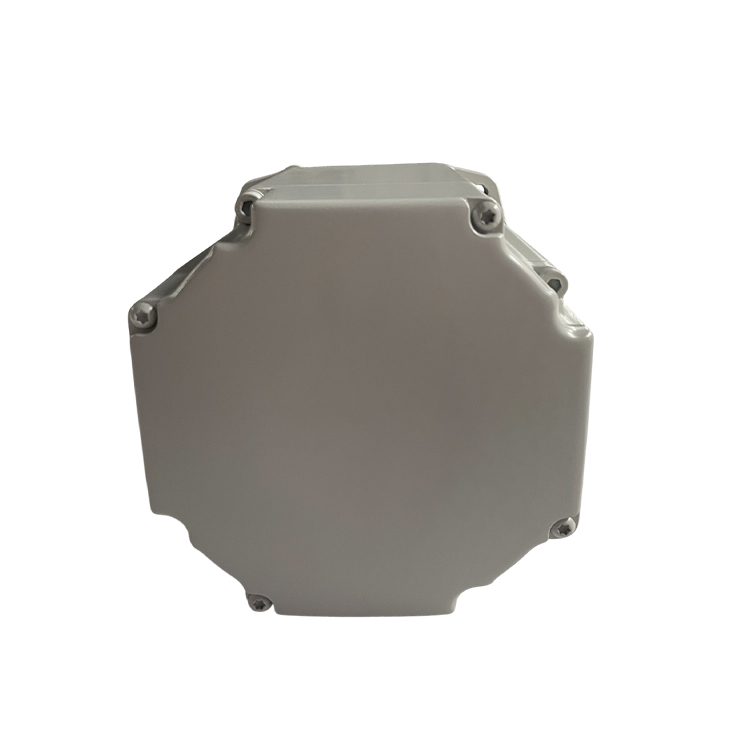
| Nombor Bahagian | 3HAC054560-001 |
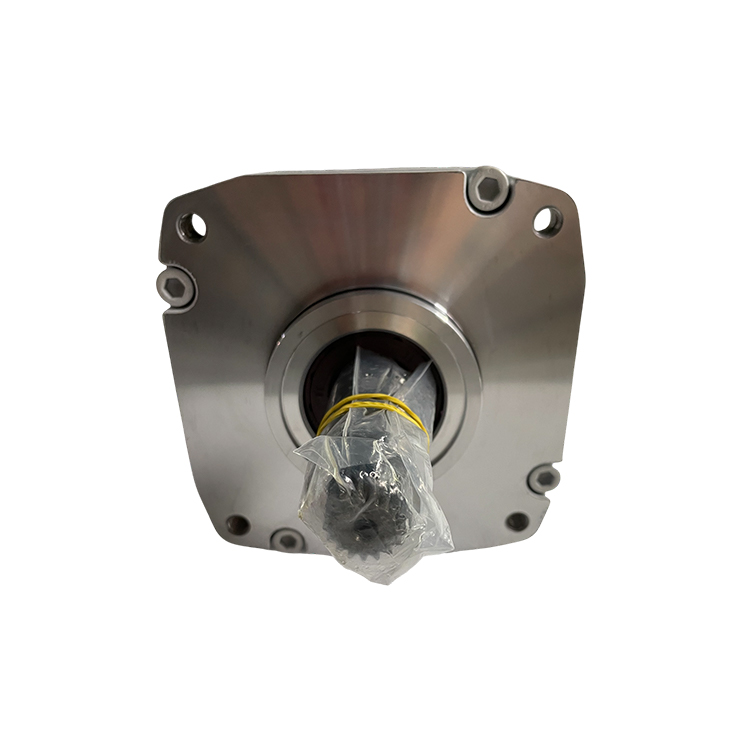
| Definisi | ABB 3HAC054560-001 ialah motor servo robot dengan pinion yang telah dipasang pada aci motor, direka khas untuk robot industri ABB IRB 460. ABB menggunakan nombor artikel yang sama bagi kedua-dua kedudukan motor paksi 2 dan paksi 3. |
| Fungsi | Menggerakkan pergerakan berputar paksi 2 atau paksi 3 robot IRB 460, menukar kuasa elektrik daripada unit pemacu kepada pergerakan mekanikal yang tepat melalui pinion dan kotak gear terpadu. |
| Siri / Keserasian | Robot industri ABB IRB 460 (kedudukan motor paksi 2 dan paksi 3). Sila sahkan paksi yang terjejas semasa menempah, kerana nombor komponen yang sama digunakan bagi kedua-dua kedudukan. |
ABB IRB 460 ialah sebuah robot pengepalkan beraksi empat paksi yang ringkas dan dioptimumkan untuk operasi hujung-baris berkelajuan tinggi. Ia banyak digunakan dalam industri makanan dan minuman, farmaseutikal, barang pengguna, dan pembuatan umum untuk tugas-tugas seperti pengepalkan, penyingkiran kepalan, pengepakan kotak, dan pengendalian bahan. Motor paksi 2 dan paksi 3 menanggung beban lengan atas dan pergelangan tangan semasa gerakan pantas dan berulang-ulang ini.
Motor ini biasanya diganti semasa penyelenggaraan berkala, atau selepas kerosakan mekanikal pada pinion, bantalan, atau belitan yang disebabkan oleh operasi berkitar tinggi secara berterusan.
Motor ini direka sebagai sumber pemanduan untuk paksi kedua atau ketiga IRB 460. Pinion telah dipasang terlebih dahulu dan dipadankan secara dinamik dengan aci motor di kilang, jadi unit ini dihantar dalam keadaan siap dipasang—tiada penekanan pinion berasingan, pelarasan gear, atau pengubahsuaian aci yang diperlukan. Menggantikan motor sebagai satu pemasangan lengkap juga mengekalkan geometri asal padanan pinion dengan kotak gear, yang amat penting bagi pergerakan lancar dan jangka hayat kotak gear yang panjang di bawah kitaran tugas pemalletan berterusan.
Masalah motor biasanya dilaporkan oleh pengawal sebagai kesilapan paksi atau motor. Keadaan lazim yang memerlukan pembaikan atau penggantian termasuk:
Kod amaran khusus berbeza mengikut perisian pengawal dan jenis kegagalan. Sila hubungi kami dengan nombor amaran yang dipaparkan pada pengawal anda untuk diagnosis yang tepat.
Hubungi kami untuk senarai penuh aksesori dan komponen pengganti yang sesuai dengan robot IRB 460 anda.
Jika anda mempunyai sebarang cadangan, sila hubungi kami
Hubungi Kami
