
| Keadaan produk | Baharu asli atau terpakai asli. Sila sahkan keadaan item dengan kami sebelum membuat pesanan. |
| Maklumat Penghantaran | Penghantaran ke seluruh dunia melalui DHL, FedEx, dan UPS — 3-5 hari kerja ke kebanyakan destinasi. Dibungkus dengan filem pelindung dan kotak kadbord diperkukuh. |
| Manfaat kepada Pembeli |
|
| Lokasi Item | Dihantar daripada Shanghai, China. Masa sedia siap disahkan bersama pertanyaan anda. |
| Maklumat Pembayaran | PayPal, T/T, dan Jaminan Perdagangan Alibaba diterima. Hantar pertanyaan anda untuk sebut harga. |

lebih daripada 12,000 komponen tersedia dalam stok, diuji sebelum penghantaran, balasan dalam masa 24 jam
Pertanyaan| KATEGORI | Motor servo robot industri — motor paksi Jenis B M30 dengan pinion terpasang sebelumnya |
| Jenama | ABB |
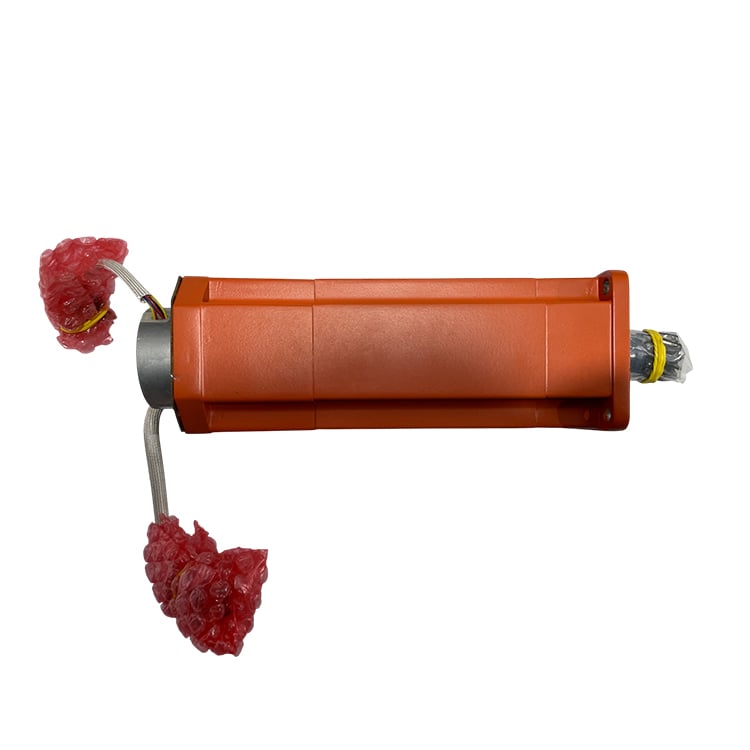
| Fungsi | Menggerakkan paksi 5 (kelenturan pergelangan tangan) pada robot ABB IRB 2400. Beroperasi bersama pengawal S4C / IRC5 dan unit pemacu paksi-5 untuk memberikan kawalan kedudukan gelung tertutup bagi susunan pergelangan tangan. |
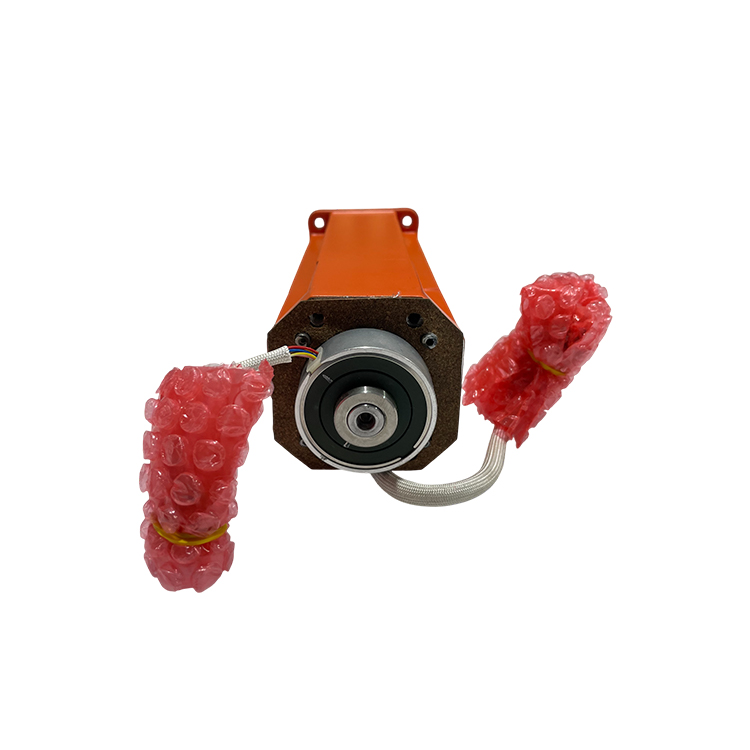
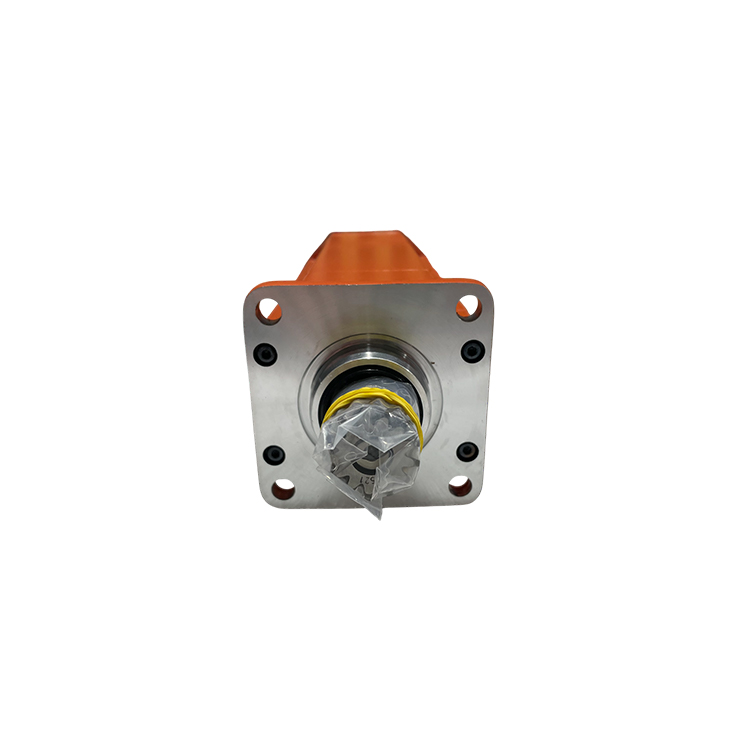
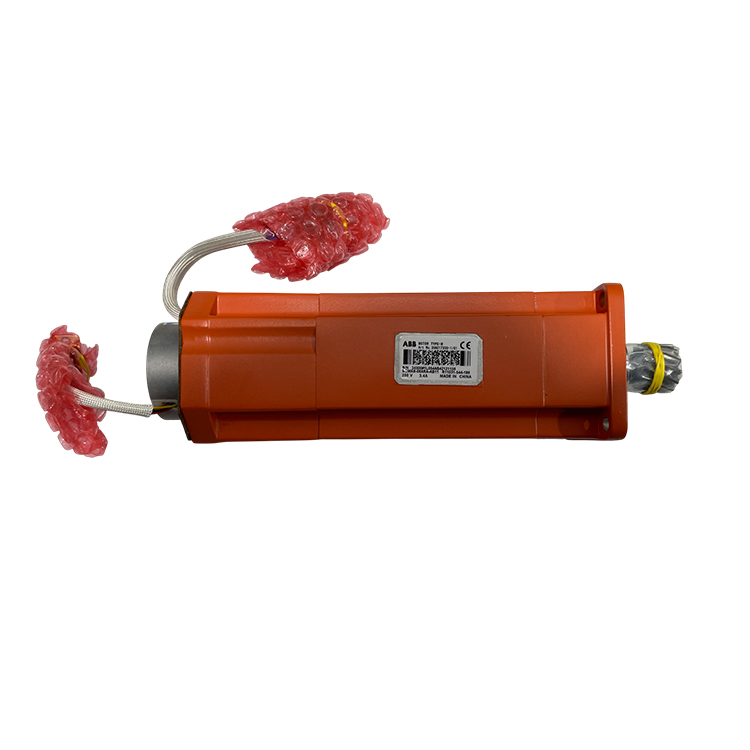
| Definisi | Motor servo OEM ABB Jenis B M30 dibekalkan dengan pinion yang telah dipasang terlebih dahulu pada aci motor. Faktor bentuk padat 3.4 kg dengan penandaan jenis ABB 484W, direka sebagai pengganti langsung bagi motor paksi-5 asal pada robot IRB 2400. |
| Kesesuaian Siri | Robot industri ABB IRB 2400 (varian muatan berguna 10 kg dan 16 kg), paksi 5. Juga disenaraikan untuk IRB 240 versi lebih awal. Sila sahkan model robot, varian muatan berguna, dan paksi secara tepat sebelum membuat tempahan. |
| Sumbu | Paksi 5 (kelenturan pergelangan tangan) |
| Penetapan Jenis ABB | 484W |
| Berat Bersih | 3.4 KG |
| PINION | Dipasang terlebih dahulu dan dipadankan di kilang dengan kotak gear axis-5. Tiada penekanan gear berasingan diperlukan semasa pemasangan. |
| Nombor Tarif Kastam | 85015100 |
| Rujukan silang | 3HAC021722-001 — nombor bahagian alternatif / selari untuk motor Jenis B M30 yang sama (mengikut senarai silang industechnic / iasrobot). Sahkan dengan BOM robot anda jika perlu. |
| Parameter Elektrik / Mekanikal Terperinci | Maklumat ini tidak didokumenkan secara rasmi dalam set rujukan kami untuk varian tepat ini. Sila hantar pertanyaan anda bersama nombor siri robot dan versi kawalan, dan kami akan menyediakan datasheet yang sepadan. |
Motor paksi-5 menukar tenaga elektrik daripada unit pemacu kepada putaran terkawal sendi lenturan pergelangan IRB 2400. Pinion bersepadu bersambung secara langsung dengan kotak gear paksi-5 untuk menghantar tork, manakala peranti suap-balik terbina dalam melaporkan kedudukan rotor yang tepat kepada pengawal, membolehkan pergerakan pergelangan yang lancar dan boleh diulang di bawah kitaran tugas berterusan. Dengan menghantar motor dan pinion sebagai satu unit padanan kilang tunggal, ABB mengekalkan kelucupan pergelangan dalam had toleransi dan menghilangkan langkah penekanan gear semasa pemasangan.
Jika anda mempunyai sebarang cadangan, sila hubungi kami
Hubungi Kami
