
| Produkttilstand | Ny original eller brukt original (kvalitetsgrad A). Bekreft betingelsene med oss før bestilling. |
| Fraktinformasjon | Verdensomspennende frakt via DHL, FedEx og UPS — 3-5 virkedager til de fleste destinasjoner. Pakket med beskyttende folie og forsterket pappeske. |
| Kjøpfordeler |
|
| Varens plassering | Sender fra Shanghai, Kina. Leveringstid bekreftet ved din forespørsel. |
| Betlingsinformasjon | PayPal, T/T og Alibaba Trade Assurance aksepteres. Send din forespørsel for et tilbud. |

over 12 000 deler på lager, testet før sending, svar innen 24 timer
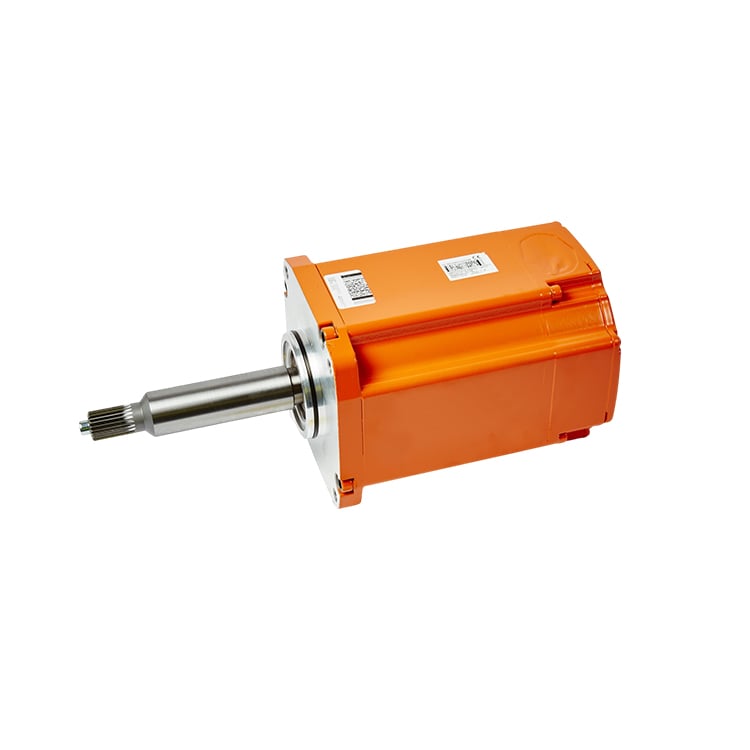
Forespørsel| KATEGORI | Industrirobot-servomotor – aksemotor med formontert pinjong |
| Merket | ABB |
| Funksjon | Dreier akse 2 (nedre arms pitch) på ABB IRB 6600-roboter. Samarbeider med IRC5-styringsenhet og akse-2-drivmodul for å levere dreiemoment og lukket-loop-posisjonskontroll ved tunglastdrift. |
| Definisjon | ABB OEM akse-2 servomotor levert med formontert pinjong på motorskraftakselen. Dette er nummeret for den nyere versjonen, som erstatter den eldre akse-2-motoren 3HAC021030-001, og deler motorkaross 3HAC020208-001 med pinjongmonteringen 3HAC020131-001. |
| Seriekompatibilitet | ABB IRB 6600-industriroboter, akse 2. Henvises også av en distributør til IRB 6650 Type B og IRB 6650S-seriene — bekreft nøyaktig robotmodell og akse før bestilling. |
| Akkser | Akse 2 (nedre armpitch) |
| PINION | Forhåndsinstallert og fabrikktilpasset til aksel-2-girkassen. Pinionmonteringsdelens artikkelnummer er 3HAC020131-001. |
| Erstattet produkt-ID (GAMMEL) | 3HAC021030-001 |
| Motorkarosseridels artikkelnummer | 3HAC020208-001 |
| Detaljerte elektriske / mekaniske parametere | Send oss serienummeret til roboten og versjonen av kontrolleren, så sender vi deg databladet som passer til din enhet. Vennligst send inn spørsmålet ditt med serienummeret til roboten og RobotWare-versjonen, så vil vi gi deg det tilsvarende databladet. |
Aksen-2-motoren konverterer elektrisk energi fra drivuniten til kontrollert rotasjon av robotens nedre arm. Den integrerte pinjongrepet griper direkte inn i aksen-2-girkassen for å overføre dreiemoment til den nedre armen, mens den innebygde resolveren/koderen gir tilbake nøyaktig rotorposisjon til IRC5-styringsenheten. På IRB 6600 bærer aksen 2 det meste av robotens vertikale belastning under hevelser, så motoren og pinjongrepet er justert sammen på fabrikken for å holde spillet innenfor toleransen og sikre gjentagbar posisjonering under belastning.
For en trinnvis fremgangsmåte for å finne rotårsaken og en utskiftningprosedyre anbefaler vi å publisere en artikkel på stedet, for eksempel «ABB IRB 6600 Axis 2 Motor Troubleshooting Guide», og lenke til den her. Lenken kan settes inn så snart artikkelen er publisert.
Hvis du har noen forslag, vennligst kontakt oss
Kontakt oss
