
| Produkttilstand | Nye originale eller brukte originale. Bekreft betingelsene med oss før bestilling. |
| Frakt | Sender fra Shanghai, Kina. Typisk levertid er 3-5 virkedager etter ordrebekreftelse, via DHL / FedEx / UPS med sikker beskyttende emballasje for følsom elektronikk. Den faktiske levertiden avhenger av den spesifikke tilstanden og lagerstatusen, som bekreftes av oss. |
| Kjøpfordeler |
|
| Varens plassering | Shanghai, Kina |
| Betaling | Vi aksepterer PayPal, T/T (bankoverføring) og Alibaba Trade Assurance. |

over 12 000 deler på lager, testet før sending, svar innen 24 timer
Forespørsel| Delnummer | JZRCR-APP01-1 |
| Produsentens delnummer | 177716-2 (Motoman katalognummer) |
| Merket | Yaskawa |
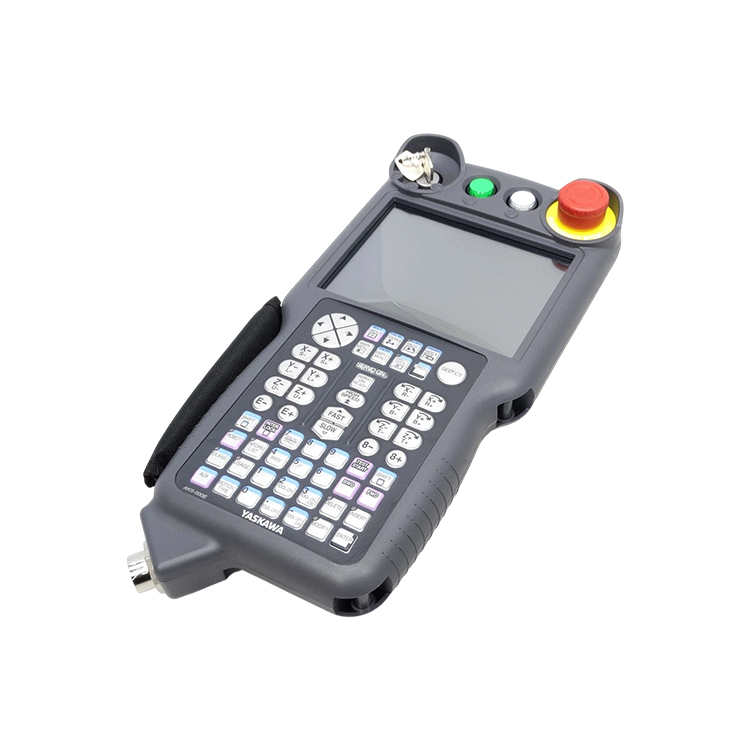
| KATEGORI | Robotoperatørens programmeringskontroll (standard undervisningskontroll) for Yaskawa Motoman YRC1000-robotstyringer. |
| Definisjon | Den håndholdte operatørterminalen som kobles til en Yaskawa Motoman YRC1000-styring for å utføre robotprogrammering, manuell jogging, undervisning (teach-in) og feilsøking i celleområdet. Den offisielle Motoman-listingen beskriver den som «PENDANT, STANDARD, YRC1000, W/8M CABLE, W/SOFTWARE». |
| Funksjon | Gir lokal robotprogrammering, manuell jogging, I/O-overvåking, parameterredigering og tilgang til feilsøking via YRC1000-styringskobling, med integrert treposisjonsaktiveringsbryter («deadman»-bryter) og nødstansknapp for sikker undervisningsdrift. |
| Kompatibilitet for kontroller | Yaskawa Motoman YRC1000 / YRC1000micro-styringsfamilie (ifølge Motoman-delerportal og flere forhandlere). Noen forhandlerlister nevner også DX100 / DX200 — disse er i konflikt med YRC1000-dokumentasjonen, så bekreft modell og revisjon på din styring før bestilling. |
| Leveres med | Standard 8 m pendlingskabel (Motoman delenummer 177716-2) for tilkobling til YRC1000-styringskabinettet. |
| Skjerm | Farget LCD-touchskjerm (ifølge flere lister). Angitt diagonalstørrelse varierer — ca. 10 tommer ifølge noen kilder, 5,7 tommer ifølge en annen; én liste beskriver en monokrom LCD — bekreft nøyaktig skjermtype på din enhet. |
| Tastatur / grensesnitt | Integrert tastatur og flerberøringsgrensesnitt for undervisningsbane-programmering, joggbetjening, I/O-overvåking og parameterredigering. |
| Sikkerhetsenheter | 3-posisjons aktiveringssak («deadman»-bryter) (angitt som etterlevelse av DIN EN ISO 10218-1) og en rød nødstansknapp. |
| Grensesnitt | USB-port og SD-kortspor for sikkerhetskopiering, gjenoppretting og håndtering av robotprogrammer (noen lister nevner også en Ethernet-grensesnitt — bekreft på enheten din). |
| Programmeringsspråk | Støtter Yaskawa INFORM-robotprogrammering (ifølge forhandlerdokumentasjon). |
| Inntrengslesing | IP54 (støv- og spraybestandig) — ifølge forhandlerlister. |
| Mål | Informasjonen er ikke offisielt dokumentert konsekvent — én kilde oppgir 152 × 53 × 299 mm; bekreft med enheten din eller kontakt produsenten. |
| Nettovekt | Informasjonen er ikke offisielt dokumentert konsekvent — kilder oppgir ca. 0,56 kg til 2,2 kg; bekreft med navneskiltet på enheten din eller kontakt produsenten. |
| Driftstemperatur | 0 °C til 45 °C (ifølge én forhandlerliste) — bekreft på enheten din. |
| Opprinnelsesland | Informasjonen er ikke offisielt dokumentert — gi venligst mer detaljer eller kontakt produsenten. |
| Tilstand | Nye originale eller brukte originale. Bekreft betingelsene med oss før bestilling. |
Standardprogrammeringspendant er den håndholdte menneske-maskin-grensesnittet som ligger mellom operatøren og YRC1000-styringsenheten — ikke et generisk trykkskjermpanel. Robotarbeid i cellekreftene krever en enhet som alltid er lokalt tilgjengelig, robust og sikkerhetsgodkjent: operatøren holder den i hånden mens han eller hun står ved siden av roboten, så den må tåle fall, støv og daglig slitasje uten å miste bruksikkerheten. Derfor er den en spesialutviklet pendant med kabeltilkobling til styringsenheten, ikke en bærbare datamaskin eller en tablet.
Sikkerhetsarkitekturen er kjernen i designet. En treposisjons-aktiveringssak («deadman»-bryter) og en hardkoblet nødstopp betyr at roboten kun kan bevege seg mens operatøren aktivt og bevisst holder håndkontrollen i sikker tilstand – slipper man den, stopper bevegelsen umiddelbart. Programmering, manuell bevegelse (jogging) og feildiagnostikk skjer deretter alle via én kontrollerkoblet enhet, slik at celleoperasjonen opprettholdes selv når nettverket eller kontor-PC-en ikke er tilgjengelig. Siden håndkontrollen er knyttet til YRC1000-kontrollergenerasjonen og dens kabler / koblingskontakter / programvare, og siden Yaskawa sin håndkontrollfamilie omfatter flere generasjoner (DX200, NX100, FS100, YRC1000, YRC1000micro), må valget av håndkontroll tilpasses det installerte systemet – ikke bare utseendet på kabinettet. YRC1000-håndkontrollen er ikke kompatibel med DX200 / NX100 / FS100-kontrollere, hvilket er grunnen til at verifikasjon av både kontroller og programvare er avgjørende før bestilling.
Spesifikke alarmkoder for selve undervisningshengselen er ikke offisielt dokumentert av Yaskawa — kommunikasjons- eller oppstartsfeil vises vanligvis som meldinger fra YRC1000-styringsenheten. Hvis styringsenheten viser en feilkode, kontakt oss med den nøyaktige koden som vises, for nøyaktig diagnose.
Hvis du har noen forslag, vennligst kontakt oss
Kontakt oss
