
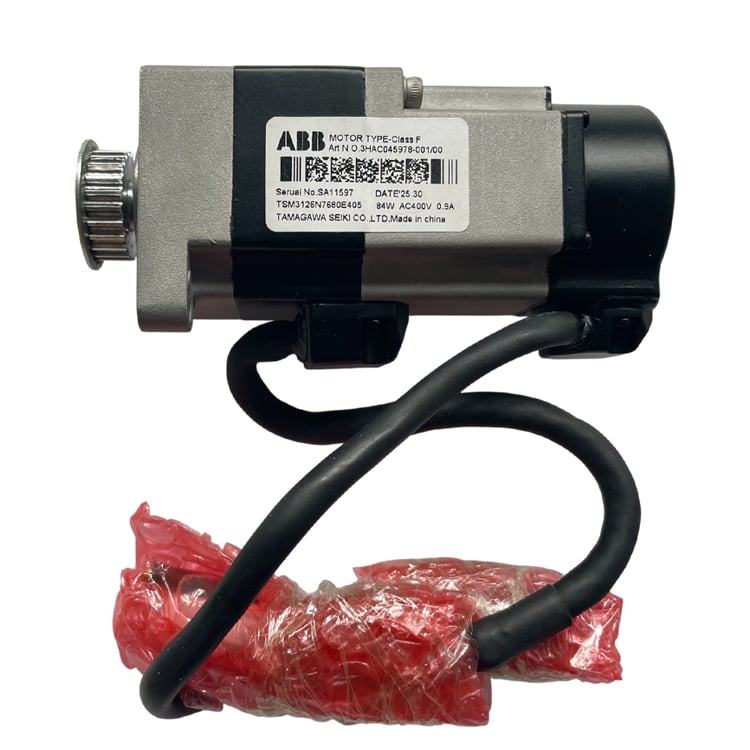
| Stan produktu | Nowy oryginał lub używany oryginał. Prosimy potwierdzić stan przed złożeniem zamówienia. |
| Informacje o dostawie | Wysyłka ze Szanghaju (Chiny). Typowy czas realizacji zamówienia to 3-5 dni roboczych po potwierdzeniu zamówienia, za pośrednictwem DHL / FedEx / UPS w bezpiecznym, ochronnym opakowaniu. Rzeczywisty czas realizacji zależy od konkretnej dostępności, którą należy uzgodnić z nami. |
| Korzyści dla zakupującego |
|
| Lokalizacja przedmiotu | Szanghaj (Chiny). Zapasy przechowywane w naszym magazynie w Szanghaju, w pobliżu głównych międzynarodowych centrów kurierskich. |
| Informacje o płatności | Akceptujemy płatności za pośrednictwem PayPal, przelewu bankowego (T/T) oraz gwarancji handlowej Alibaba. Wyślij zapytanie w celu uzyskania oferty. |

ponad 12 000 elementów w magazynie, testowane przed wysyłką, odpowiedź w ciągu 24 godzin
ZapytanieABB 3HAC045978-001 to serwonapęd osi 5 (nachylenie nadgarstka) dla robotów ABB IRB 1200 (typ B, wariant SafeMove 2), dostarczany z przekładnią pasową już zamontowaną na wałku. Wyślij nam numer seryjny swojego robota — potwierdzimy zgodność przed złożeniem zamówienia.
| KATEGORIA | Obrotowy prądotwórczy serwonapęd prądu przemiennego z wstępnie zamontowaną przekładnią pasową — napęd osi 5 manipulatora (nachylenie nadgarstka) |
| Marka | ABB |
| Numer części | 3HAC045978-001 |
| Definicja | Oryginalny serwonapęd osi 5 firmy ABB z przekładnią pasową wstępnie zamontowaną na wałku, dostarczany jako jedna całość do napędu nadgarstka robota IRB 1200. |
| Funkcja | Napędza oś 5 (nachylenie nadgarstka) robota IRB 1200; przekształca energię elektryczną we sterowaną rotację nadgarstka przy użyciu sprzężenia zwrotnego w pętli zamkniętej od wbudowanego rezolweru/enkodera. |
| Osi | Oś 5 — połączenie nachylania nadgarstka, które pozwala na przechylanie nadgarstka i płyty mocującej narzędzia. |
| Zgodność z robotami | ABB IRB 1200, tylko typ B (obsługiwany przez SafeMove 2). Typ A nie jest zgodny — przed zamawianiem sprawdź oznaczenie typu na podstawie robota. |
| Typ napędu | Napęd przekładni paska zębatego; koło zębate zainstalowane wstępnie na wałku silnika. |
| Waga netto | 0.52 kg |
| Wymiary (dł. × wys. × szer.) | 130 × 53 × 50 mm |
Dokładne parametry elektryczne i mechaniczne (napięcie, prąd, typ rezolwera) nie są publikowane w naszym zestawie referencyjnym dla tego konkretnego wariantu. Wyślij nam numer seryjny robota oraz wersję oprogramowania RobotWare — przygotujemy odpowiedni arkusz danych technicznych.
Silnik osi 5 przekształca energię elektryczną z jednostki napędowej w kontrolowane obroty stawu pochylania nadgarstka robota IRB 1200. Fabrycznie zamontowana tarcza koła zębatego przekazuje moment obrotowy do nadgarstka za pośrednictwem napędu paskowego, utrzymując niską masę wirującą oraz kompaktową konstrukcję zespołu nadgarstka — cecha istotna dla małego robota, który może sięgać do ciasnych przestrzeni roboczych z wysoką dokładnością ścieżki ruchu. Wbudowany rezolwer/enkoder przesyła precyzyjne dane o położeniu wirnika do sterownika IRC5, zapewniając płynny i powtarzalny ruch nadgarstka.
Kody specyficznych alarmów nie są oficjalnie udokumentowane dla tego modelu. Skontaktuj się z nami, podając kod usterki wyświetlany na Twoim sterowniku, aby uzyskać dokładną diagnozę. Aby zapoznać się z krok po kroku opisanym procesem identyfikacji przyczyny uszkodzenia oraz wymiany, zobacz nasz artykuł dotyczący rozwiązywania problemów z silnikiem osi 5 robota ABB IRB 1200 (link wewnętrzny zostanie dodany przy przesyłaniu).
Zażądaj oferty cenowej dla ABB 3HAC045978-001 lub prześlij nam numer seryjny swojego robota, aby potwierdzić dokładne dopasowanie przed złożeniem zamówienia.
Jeśli masz jakiekolwiek sugestie, skontaktuj się z nami
Skontaktuj się z nami

Copyright © SongWei Robotics All Rights Reserved - POLITYKA PRYWATNOŚCI