
| Stan produktu | Nowy oryginał lub używany oryginał. Prosimy potwierdzić stan przed złożeniem zamówienia. |
| Informacje o dostawie | Wysyłka na całym świecie przez DHL, FedEx i UPS — 3-5 dni roboczych do większości lokalizacji. Zapakowany w folię ochronną i wzmacnianą tekturową skrzynką. |
| Korzyści dla zakupującego |
|
| Lokalizacja przedmiotu | Wysyłka ze Szanghaju, Chiny. Czas realizacji potwierdzony po otrzymaniu Twojego zapytania. |
| Informacje o płatności | Akceptujemy PayPal, przelew bankowy (T/T) oraz Alibaba Trade Assurance. Wyślij zapytanie w celu uzyskania oferty. |

ponad 12 000 elementów w magazynie, testowane przed wysyłką, odpowiedź w ciągu 24 godzin
Zapytanie| KATEGORIA | Przemysłowy silnik serwo — silnik osi M30 typu B z fabrycznie zamontowaną trybą |
| Marka | ABB |
| Funkcja | Napędza oś 5 (przechylenie nadgarstka) robotów przemysłowych ABB IRB 2400. Działa w połączeniu z kontrolerem S4C / IRC5 oraz jednostką napędową osi 5, zapewniając zamkniętą pętlę sterowania pozycją zespołu nadgarstka. |
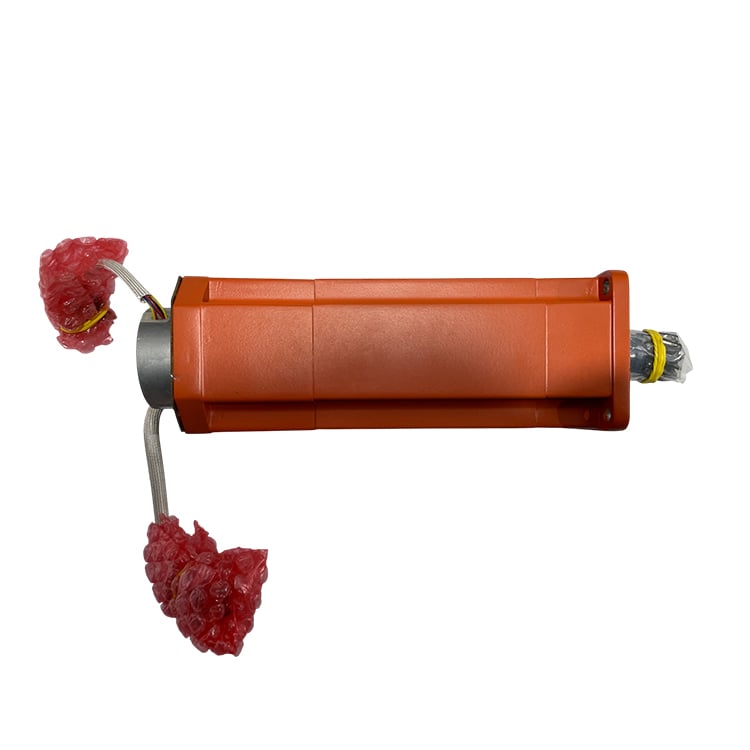
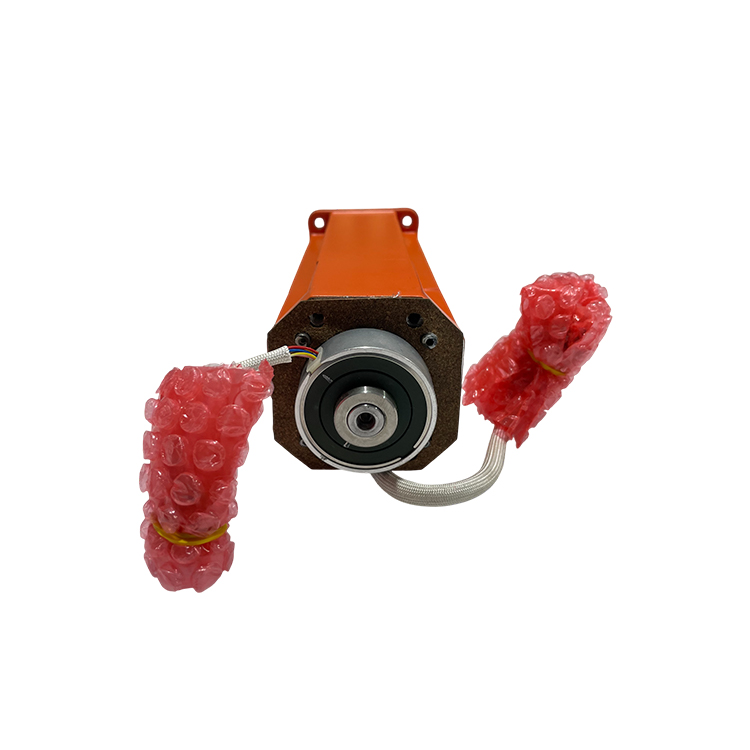
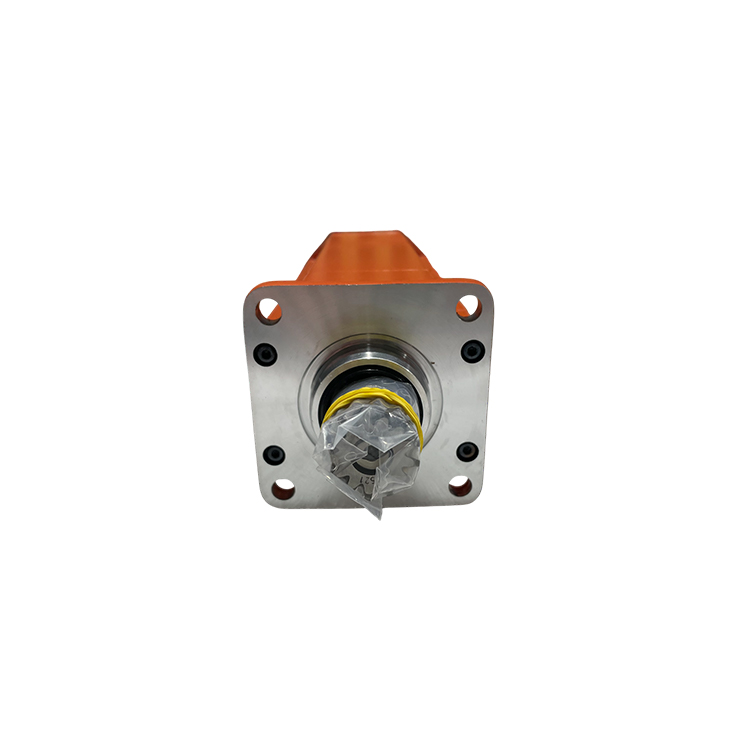
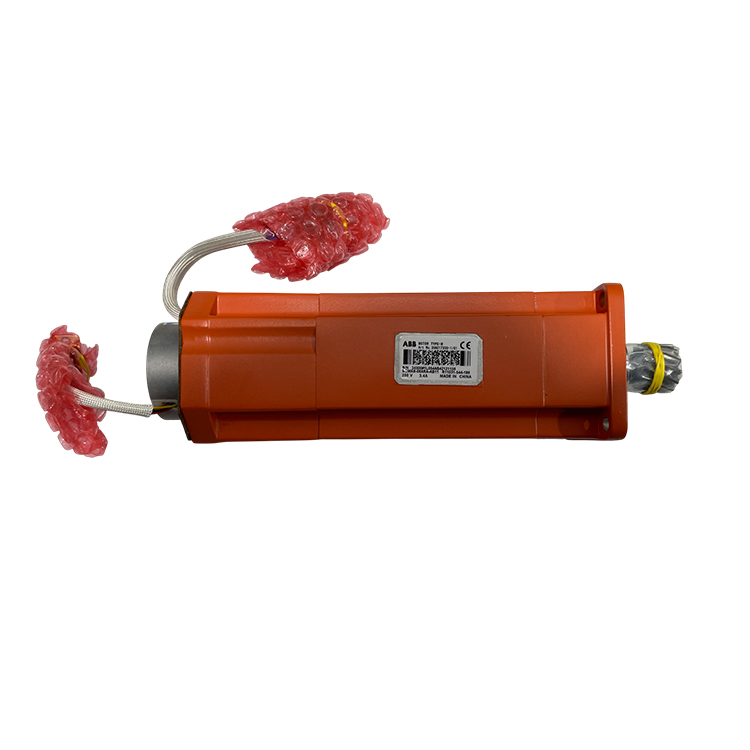
| Definicja | Oryginalny silnik serwo ABB typu M30 B z dostarczoną trybą już zamontowaną na wałku silnika. Kompaktowa konstrukcja o masie 3,4 kg z oznaczeniem typu ABB 484W, zaprojektowana jako bezpośredni zamiennik oryginalnego silnika osi 5 w robotach IRB 2400. |
| Zgodność z serią | Roboty przemysłowe ABB IRB 2400 (warianty o udźwigu 10 kg i 16 kg), oś 5. Wymieniony również dla wcześniejszego modelu IRB 240. Przed złożeniem zamówienia potwierdź dokładny model robota, wariant udźwigu oraz oś. |
| Osi | Oś 5 (przechylenie nadgarstka) |
| Oznaczenie typu ABB | 484W |
| Waga netto | 3.4 KG |
| PINION | Wstępnie zainstalowany i dopasowany w fabryce do przekładni osi 5. Nie wymaga oddzielnego montażu przełożenia podczas instalacji. |
| Numer taryfy celnego | 85015100 |
| Odniesienie wzajemne | 3HAC021722-001 — alternatywny / równoległy numer części dla tego samego silnika typu M30 B (zgodnie z zestawieniem cross-listing od firm industechnic / iasrobot). W razie potrzeby zweryfikuj go w liście materiałów (BOM) swojego robota. |
| Szczegółowe parametry elektryczne / mechaniczne | Informacje te nie są oficjalnie udokumentowane w naszym zbiorze referencyjnym dla dokładnie tej wersji. Prosimy o przesłanie zapytania zawierającego numer seryjny robota oraz wersję sterownika – dostarczymy odpowiedni arkusz danych technicznych. |
Silnik osi 5 przekształca energię elektryczną z jednostki napędowej w kontrolowane obroty zawiasu pochylenia nadgarstka robota IRB 2400. Zintegrowane kółko zębate zazębia się bezpośrednio z przekładnią osi 5 w celu przekazywania momentu obrotowego, podczas gdy wbudowane urządzenie pomiarowe przesyła precyzyjne dane o położeniu wirnika do sterownika, umożliwiając płynne i powtarzalne ruchy nadgarstka w warunkach ciągłej pracy. Dostarczając silnik i kółko zębate jako pojedynczą, fabrycznie dopasowaną jednostkę, ABB utrzymuje luz nadgarstka w granicach tolerancji i eliminuje etap wciskania przekładni podczas montażu.
Jeśli masz jakiekolwiek sugestie, skontaktuj się z nami
Skontaktuj się z nami

Prawa autorskie © SongWei Robotics. Wszelkie prawa zastrzeżone. - POLITYKA PRYWATNOŚCI