
| Starea produsului | Original nou sau original uzat. Vă rugăm să confirmați starea cu noi înainte de comandă. |
| Livrare | Se livrează din Shanghai, China. Timpul obișnuit de livrare este 3-5 zile lucrătoare după confirmarea comenzii, prin DHL / FedEx / UPS, cu ambalaj protector sigur. Timpul efectiv de livrare depinde de starea specifică și de disponibilitatea în stoc, confirmate de noi. |
| Avantaje pentru cumpărător |
|
| Locația articolului | Shanghai, China |
| Plată | Acceptăm PayPal, T/T (transfer bancar) și Alibaba Trade Assurance. |

peste 12.000 de piese în stoc, testate înainte de expediere, răspuns în 24 de ore
Interogare| Număr de parte | 3HAC029896-001 |
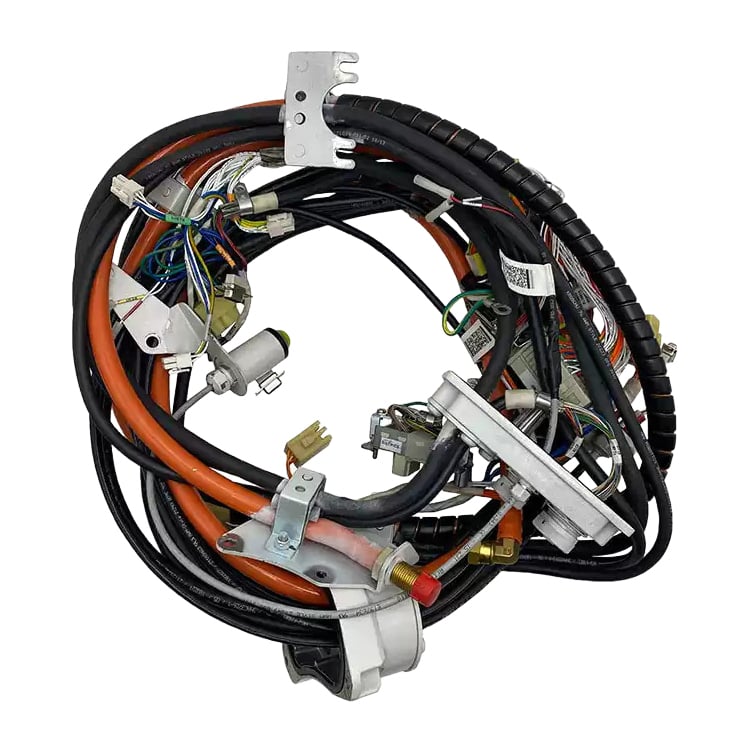
| Descriere din catalogul ABB | Cablu manipulator ax 1-6 cust |
| Marcă | ABB |
| CATEGORIE | Cablu manipulator — ansamblu cablu de conectare client |
| Definiție | ABB 3HAC029896-001 este cablul manipulator de conectare client pentru axele 1-6 ale robotilor ABB IRB 2600. |
| Familia de roboți | ABB IRB 2600. Confirmați varianta și proiectul manipulatorului înainte de comandă. |
| Axe acoperite | Axele 1–6 |
| Funcție | Transportă circuitele de conectare client — echipamente de prelucrare, senzori, supape și alte echipamente client — prin traseul mobil al cablurilor manipulatorului, astfel încât dispozitivele de la capătul brațului rămân conectate în timp ce robotul se mișcă. |
| Rolul circuitului | Confirmăm rolul circuitului pentru unitatea dumneavoastră înainte de livrare — trimiteți-ne numărul piesei și mașina de la care provine. |
| Numărul articolului anterior | 3HAC030006-004 |
| Proiectare manipulator | Sursa publicată pentru acest număr de articol face referire la designul manipulatorului IRB 2600 fără tipul C; o aplicație de tip C este servită de un fascicul de conexiune verificat separat. Confirmați designul manipulatorului instalat înainte de comandare. |
| Regulă de selecție | Potriviți întregul număr de articol, eticheta de pe fasciculul instalat și ramurile semnalelor clientului cu schema celulei. Nu înlocuiți un fascicul al cărui plan de conectoare nu poate fi reconciliat cu cablarea dumneavoastră. |
| Instalare | Traseul cablului manipulatorului (pe structura brațului robotului) |
| Greutate netă | Trimiteți-ne numărul dumneavoastră de piesă — confirmăm greutatea de ambalare a acestei unități împreună cu oferta. |
| Dimensiuni | Trimiteți-ne numărul piesei dumneavoastră — noi vă confirmăm dimensiunile acestei unități împreună cu oferta. |
| Țara de origine | Menționat pe factura comercială. Trimiteți-ne numărul piesei dumneavoastră și vă confirmăm originea pentru expedierea dumneavoastră. |
| Tarif vamal | Clasificat pentru destinația dumneavoastră la ofertă — trimiteți-ne numărul piesei dumneavoastră și vă confirmăm codul HS pe factură. |
| Stare | Original nou sau original uzat. Vă rugăm să confirmați starea cu noi înainte de comandă. |
Un robot IRB 2600 transportă propria putere și semnalele de reacție ale axelor prin fasciculul de bază al manipulatorului. Echipamentele clientului — clești, senzori, supape, echipamente pentru capul de lucru — necesită proprii conductori, iar aceștia trebuie să se flexeze împreună cu brațul pe toate axele. ABB le dirijează prin intermediul unui fascicul separat de conectare client, care acoperă axele 1–6, astfel încât echipamentele de la capul de lucru rămân conectate în mișcare, iar cablurile clientului pot fi întreținute independent de fasciculul principal al robotului.
Această separare este exact motivul pentru care această piesă este specifică configurației, nu identificabilă vizual. Două brațe IRB 2600 pot arăta identic și totuși pot transporta ramuri client diferite, deoarece uneltele, senzorii sau supapele servite de o anumită ramură sunt definite de schema celulei, nu de aspectul exterior al cablului. Harta conectorilor și eticheta instalată determină piesa corectă. Acest lucru face ca 3HAC029896-001 să fie o piesă de schimb cu potrivire confirmată: este verificată în raport cu numărul de articol, cu designul manipulatorului și cu dispunerea ramurilor client, iar înlocuirea se face identic, pentru a restabili o celulă existentă fără a fi necesară reconfigurarea cablurilor.
Codurile de alarmă pentru această unitate apar pe afișajul controlerului. Trimiteți-ne codul de defect și vă confirmăm diagnosticul și piesa de schimb corespunzătoare.
Dacă aveți sugestii, vă rugăm să ne contactați
Contactați-ne

Copyright © SongWei Robotics All Rights Reserved - POLITICĂ DE CONFIDENȚIALITATE