
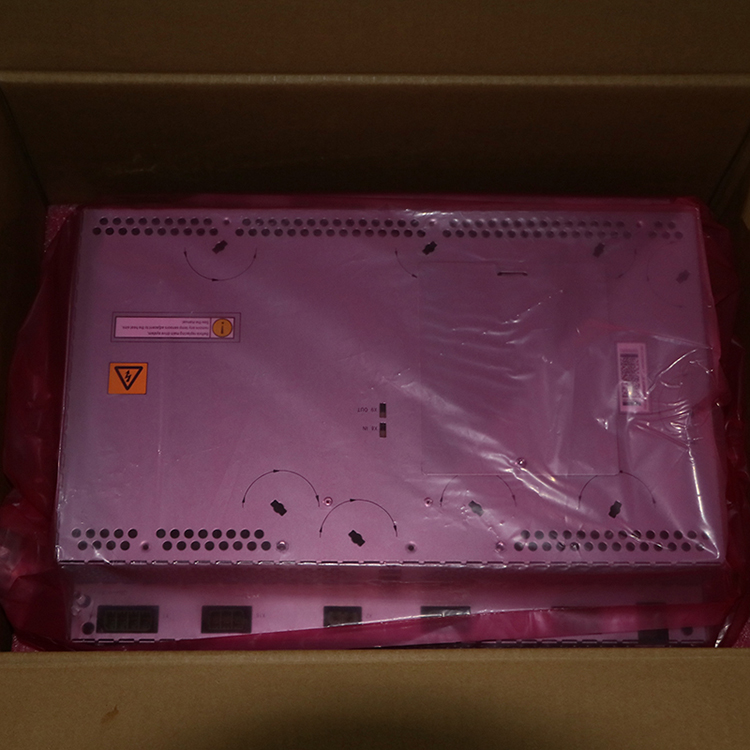
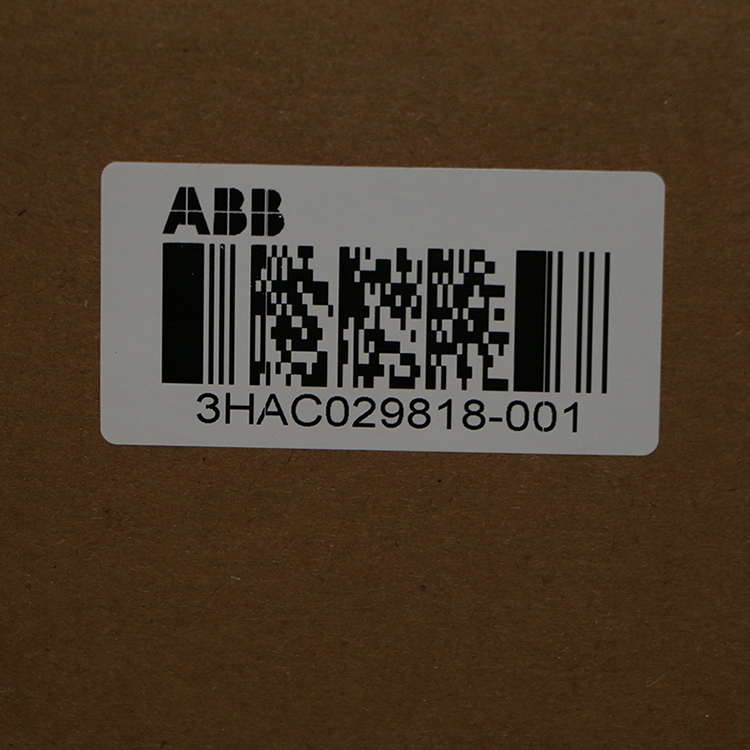
| Состояние товара | Новый оригинальный или бывший в употреблении оригинальный компонент. Пожалуйста, уточните состояние у нас до оформления заказа. |
| Информация о доставке | Доставка по всему миру через DHL / FedEx / UPS . Расчётное время доставки 3-5 рабочих дней при массе 12,33 кг этот блок отправляется в усиленной картонной коробке с антистатической упаковкой и амортизирующей прокладкой. |
| Преимущества для покупателей |
|
| Местоположение товара | Отправка из Шанхая, Китай. Мы осуществляем доставку в любую страну, обслуживаемую нашими курьерскими службами. |
| Информация об оплате | Принимаются оплата через PayPal, банковский перевод T/T и Alibaba Trade Assurance. Для соответствующих заказов возможна организация других способов оплаты. |

более 12 000 деталей в наличии, проверяются перед отправкой, ответ в течение 24 часов
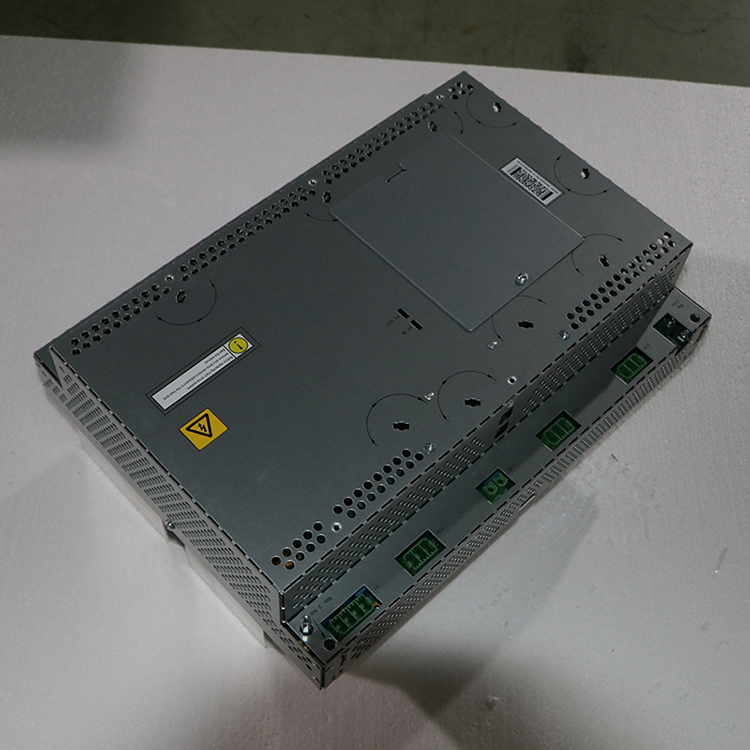
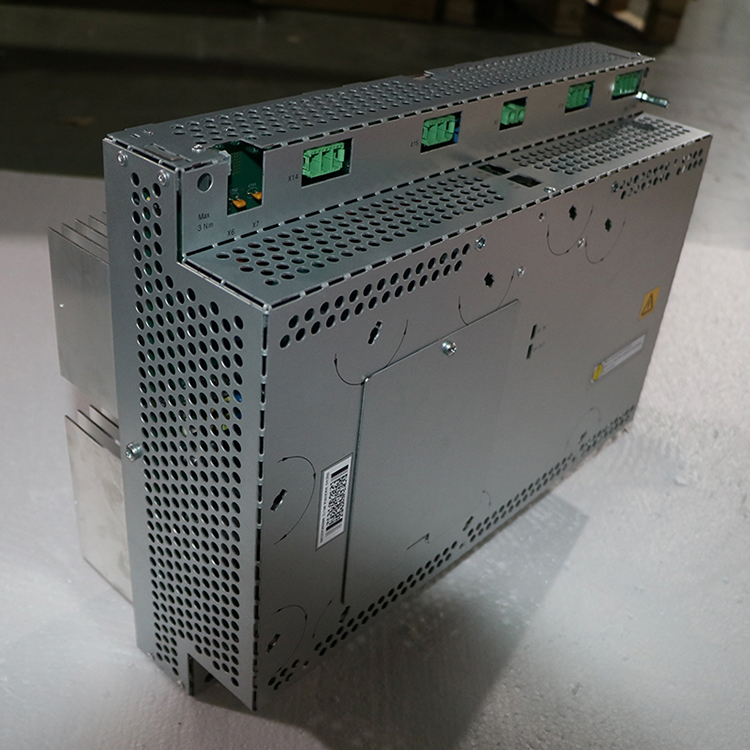
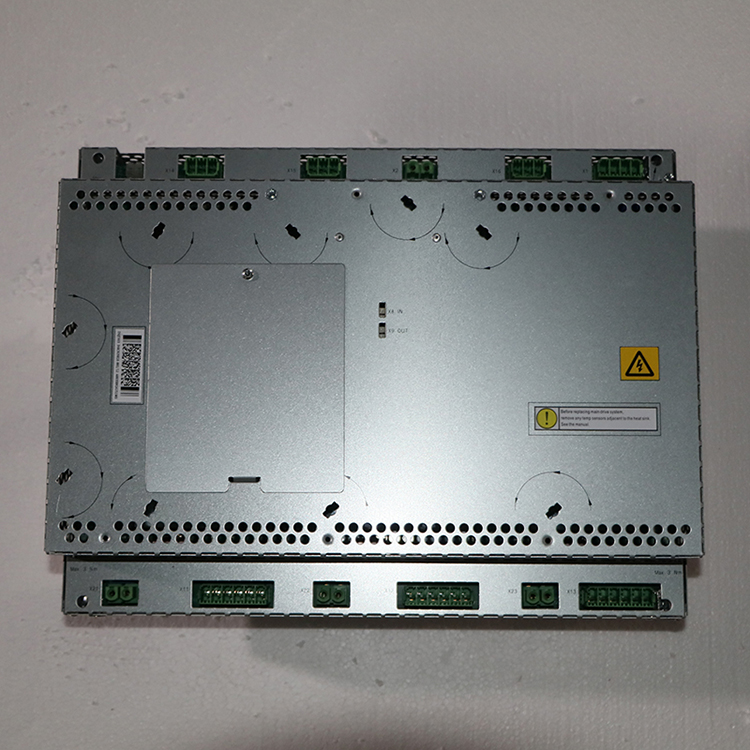
ЗапросЭто устройство — основной приводный модуль DSQC 663, главный силовой модуль в приводной системе ABB IRC5 M2004. Указанные ниже характеристики подтверждены для вашего конкретного устройства перед поставкой — направьте нам номер детали и тип контроллера.
| КАТЕГОРИЯ | Основной приводный модуль для промышленных роботов (силовой модуль системы приводов) |
| Бренд | ABB |
| Функция | Преобразует выпрямленное напряжение постоянного тока шины в переменный ток с регулируемой частотой, питающий сервомоторы робота. Это выходной силовой каскад системы приводов IRC5. |
| Определение | Основной приводный модуль ABB DSQC 663 — центральный силовой модуль внутри системы приводов IRC5 M2004 (внутреннее обозначение ABB: MDU-790A согласно документации дистрибьюторов). |
| Серия / совместимость | Модуль привода ABB IRC5 M2004 (3HAC020536-014) и модуль контроллера IRC5P M2004. Совместимость подтверждена для роботов серий IRB 2400, IRB 2600, IRB 4400, IRB 4600, IRB 6400R, IRB 660, IRB 66XX и IRB 7600. Перед заказом уточните архитектуру вашей приводной системы. |
| Роль приводной системы | Основное устройство. К одному контроллеру IRC5 можно добавить до трёх дополнительных приводных модулей DSQC 664 — для роботов с большим количеством осей или при использовании конфигурации MultiMove. |
| Вес без упаковки | 12,33 кг (брутто — 13,96 кг) |
| Габаритные размеры | 430 × 179 × 335 мм (Д × В × Ш) |
| Страна происхождения | Estoniya. |
| Таможенный тарифный номер | 85044095. |
| Подробные электрические параметры | Направьте нам серийный номер робота и версию контроллера — мы предоставим соответствующий технический паспорт для вашего устройства. Пожалуйста, укажите в запросе вариант контроллера и конфигурацию приводной системы, и мы вышлем подходящий технический паспорт. |
Устройство представляет собой силовой каскад приводной системы IRC5. Оно принимает выпрямленное напряжение постоянного тока шины и преобразует его в точно регулируемые переменной частоты сигналы переменного тока, управляющие двигателями осей робота. Будучи основным приводным устройством, оно содержит группу базовых осей; если роботу требуется больше осей, чем стандартное количество, или если несколько манипуляторов совместно используют один контроллер в режиме MultiMove, к нему можно добавить до трёх дополнительных приводных устройств DSQC 664. Поскольку оно расположено непосредственно в цепи питания движения, отказ основного приводного устройства, как правило, вызывает более серьёзные нарушения по сравнению с неисправностью ввода-вывода или связи — обычно он полностью останавливает работу всей ячейки, а не просто снижает её производительность. Поставка устройства в виде полного модуля позволяет заменить неисправный блок целиком, а при перезапуске основной компьютер IRC5 и компьютер осей автоматически переустанавливают связь с новым устройством без необходимости программной настройки.
Примечание по технике безопасности: данное устройство работает с высоковольтной постоянного тока шиной. Перед заменой выполните полную процедуру блокировки/маркировки и подождите не менее пяти минут после отключения питания, чтобы конденсаторы шины постоянного тока разрядились. Не полагайтесь только на визуальные индикаторы — измерьте напряжение на клеммах шины постоянного тока калиброванным измерительным прибором перед тем, как прикасаться к внутренним соединениям.
Следующие симптомы обычно наблюдаются при необходимости замены основного приводного устройства. Это общие описания; для диагностики, специфичной для вашей ячейки, направьте журнал событий контроллера нашей инженерной команде.
Если у вас есть предложения, свяжитесь с нами
Связаться с нами

Copyright © SongWei Robotics All Rights Reserved - ПОЛИТИКА КОНФИДЕНЦИАЛЬНОСТИ