Все категории

Запчасти для роботов ABB
Запчасти для роботов KUKA
Запчасти для роботов FANUC
Запчасти для роботов YASKAWA

Все подкатегории

Запчасти для роботов ABB
Запчасти для роботов KUKA
Запчасти для роботов FANUC
Запчасти для роботов YASKAWA

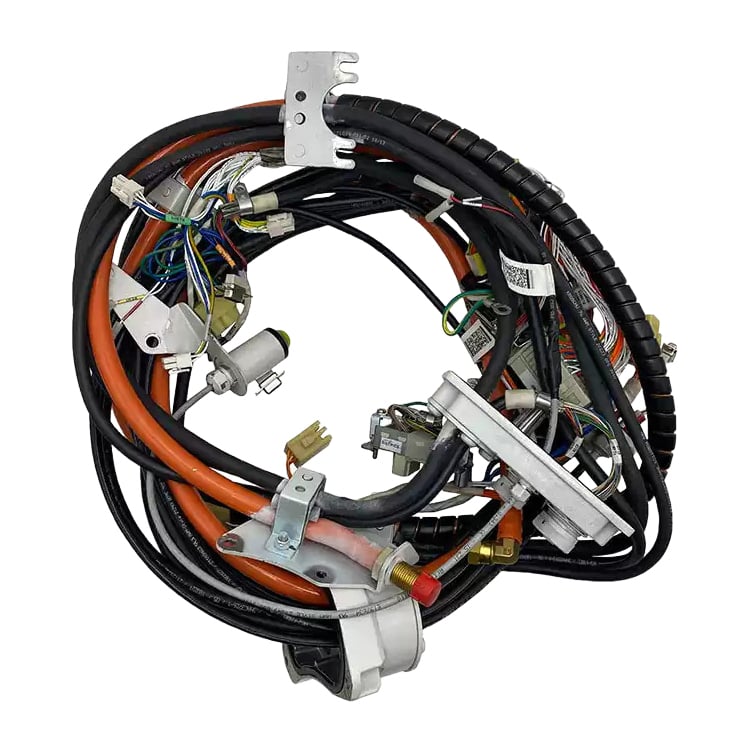
Кабельный жгут манипулятора ABB 3HAC029896-001 (оси 1–6, под заказ) для робота IRB 2600

Состояние товара Новый оригинальный или бывший в употреблении оригинальный компонент. Пожалуйста, уточните состояние у нас до оформления заказа.
Доставка Отправка из Шанхая, Китай. Типичный срок доставки — 3-5 рабочих дней после подтверждения заказа, экспресс-доставка DHL / FedEx / UPS в надёжной защитной упаковке. Фактический срок зависит от конкретного состояния товара и наличия на складе, о чём мы информируем вас индивидуально.
Преимущества для покупателей
  • Оригинальный кабельный жгут манипулятора ABB 3HAC029896-001 для роботов ABB IRB 2600 — описание из каталога ABB: «Манипуляторный жгут, оси 1–6, под заказ»
  • Сборка кабельного жгута подключения заказчика, охватывающая оси манипулятора 1–6 и прокладывающая цепи заказчика (инструменты, датчики, клапаны) по подвижному кабельному маршруту робота.
  • Роль цепи заказчика, а не основной жгут проводов робота: соответствие разъёма само по себе не подтверждает правильность конфигурации; поэтому мы подтверждаем конструкцию манипулятора IRB 2600 и ветви сигналов заказчика до выставления коммерческого предложения.
  • Перекрёстная ссылка на предыдущий артикул 3HAC030006-004 — направьте любой из этих номеров, и мы подтвердим соответствие.
  • Каждая единица проходит проверку перед отгрузкой, упаковывается в надёжную экспортную тару, а полный контроль заказа осуществляется от Шанхая.
Местоположение товара Шанхай, Китай
Оплата Мы принимаем оплату через PayPal, Т/Т (банковский перевод) и Alibaba Trade Assurance.
  • ОПИСАНИЕ
Не можете найти нужную деталь?

более 12 000 деталей в наличии, проверяются перед отправкой, ответ в течение 24 часов

Запрос

Комплект кабелей для манипулятора (подключение заказчика) для осей 1–6 робота ABB

Спецификации

Номер детали 3HAC029896-001
Описание из каталога ABB Комплект кабелей для осей 1–6 манипулятора (заказчика)
Бренд ABB
КАТЕГОРИЯ Комплект кабелей для манипулятора — сборка кабеля подключения заказчика
Определение ABB 3HAC029896-001 — комплект кабелей для осей 1–6 манипулятора (подключение заказчика) для роботов ABB IRB 2600.
Семейство роботов ABB IRB 2600. Перед заказом подтвердите вариант и конструкцию вашего манипулятора.
Охватываемые оси Оси 1–6
Функция Передаёт цепи подключения заказчика — инструменты, датчики, клапаны и другое оборудование заказчика — по гибкому кабельному маршруту манипулятора, обеспечивая непрерывное электропитание и связь периферийных устройств при движении робота.
Назначение цепи Мы подтверждаем функцию цепи для вашей единицы перед поставкой — направьте нам номер детали и машину, с которой она поступила.
Предыдущий артикул 3HAC030006-004
Конструкция манипулятора Опубликованные данные по закупке для этого артикула относятся к манипулятору IRB 2600 без разъёма типа C; применение типа C обеспечивается отдельно проверенным соединительным кабелем. Перед заказом уточните, какая модель манипулятора установлена у вас.
Правило выбора Сопоставьте полный артикул, маркировку на установленном кабеле и ветви сигналов заказчика с ячейковой схемой. Не заменяйте кабель, карта разъёмов которого не совместима с вашей схемой подключения.
Монтаж Маршрут кабеля манипулятора (по конструкции роботизированной руки)
Вес без упаковки Направьте нам ваш артикул — мы подтвердим массу упаковки этой единицы при подготовке коммерческого предложения.
Габаритные размеры Отправьте нам номер детали — мы подтвердим габаритные размеры этого устройства при подготовке коммерческого предложения.
Страна происхождения Указано в коммерческом инвойсе. Направьте нам ваш артикул, и мы подтвердим страну происхождения для вашей поставки.
Таможенный тариф Классифицировано для вашего пункта назначения при оформлении коммерческого предложения — направьте нам ваш артикул, и мы подтвердим код ТН ВЭД в инвойсе.
Состояние Новый оригинальный или бывший в употреблении оригинальный компонент. Пожалуйста, уточните состояние у нас до оформления заказа.

Промышленное применение

  • Ячейки IRB 2600, в которых захваты, сварочные инструменты, датчики и клапанные блоки подключены через робота и должны оставаться подключёнными на всём диапазоне движений.
  • Станции обработки заготовок и транспортировки материалов, где сигналы заказчика со стороны инструмента прокладываются вдоль манипулятора, а не по внешнему гибкому кабелю.
  • Замена жгута проводов сигнала заказчика, повреждённого изгибом, истиранием или загрязнением разъёма, без нарушения основного кабельного комплекта робота.
  • Модернизация ячеек и обновление электропроводки в случаях, когда существующая схема ответвлений заказчика должна быть воспроизведена точно.
  • Локализация неисправности при потере сигнала, зависящей от положения: сигнал инструмента или датчика пропадает при повторяющейся позе робота.

Цели дизайна

Робот IRB 2600 передаёт питание и обратную связь по собственным осям через основной манипуляторный жгут. Оборудование заказчика — захваты, датчики, клапаны, оснастка — требует отдельных проводников, которые должны гнуться вместе с рукой робота при движении по каждой оси. Компания ABB прокладывает их через отдельный жгут подключения заказчика, охватывающий оси 1–6, чтобы оборудование на конце манипулятора оставалось подключённым во время движения, а проводка заказчика могла обслуживаться независимо от основного кабельного комплекта робота.

Именно это разделение объясняет, почему данный компонент привязан к конкретной конфигурации, а не определяется визуально. Два манипулятора IRB 2600 могут выглядеть идентично, но при этом обслуживать разные клиентские ветви, поскольку то, какой инструмент, датчик или клапан обслуживает та или иная ветвь, определяется схемой ячейки, а не внешним видом кабеля. Правильный компонент определяется картой разъёмов и установленной биркой. Таким образом, 3HAC029896-001 — это подтверждённый запасной компонент: он проверен по каталожному номеру, конструкции манипулятора и расположению клиентских ветвей и заменяется строго на аналогичный компонент для восстановления существующей ячейки без переподключения.

Примечания по технике безопасности и обращению
  • Изолирование от источника энергии: отключите питание робота и заблокируйте его перед открытием манипулятора или освобождением зажимов кабельного жгута.
  • Зафиксировать перед демонтажем: определите каждую клиентскую ветвь по схеме станка, затем пометьте каждый разъём и сделайте фотографии трассировки, положения зажимов и радиусов изгиба до демонтажа старого кабельного жгута.
  • Не смешивайте цепи: держите этот жгут для подключения заказчика отдельно от жгута основных осей робота — они обслуживают разные электрические цепи, и жгут, подходящий по механическим параметрам, может не подойти по электрическим.
  • Подтвердите конструкцию манипулятора: проверьте конструкцию манипулятора IRB 2600 перед заказом. Для применения типа C используется отдельно проверенный жгут подключения.
  • Восстановите исходный маршрут: соблюдайте заданный радиус изгиба, зазоры и положения крепёжных хомутов по всему диапазону движения; пережатый или изменённый маршрут кабеля вызывает механическое напряжение и шум в сигналах.
  • Критерии пригодности: проверьте каждый сигнал заказчика непосредственно на его устройстве при безопасной изоляции оборудования, затем протестируйте поведение сигнала по всему диапазону движения перед вводом робота в эксплуатацию.
  • Квалифицированный персонал: монтаж и пусконаладка должны выполняться персоналом, знакомым с кабельной системой IRB 2600 и схемой вашей ячейки.

Общие способы сбоя

  • Усталость изоляции или растрескивание оболочки вследствие многократного изгиба при работе с высокой цикличностью.
  • Окисление разъёмов или коррозия контактов из-за попадания охлаждающей жидкости, влаги или мойки.
  • Истирание в местах, где жгут трётся о хомуты, конструкцию манипулятора или пучок основного жгута.
  • Периодическая потеря сигнала от заказчика, связанная с повторяющимся положением робота — обычно из-за гибкого участка, зажима или проблемы с экранированием.
  • Установка неподходящего жгута: базового жгута или ветви жгута заказчика с несоответствующей конфигурацией, поскольку разъёмы выглядели похожими.
  • Зажатый или неправильно проложенный кабель, вызывающий механическое напряжение, повреждение экрана или помехи в сигнале при перемещении по осям.

Коды аварий для этой единицы отображаются на дисплее контроллера. Направьте нам код неисправности, и мы подтвердим диагноз и соответствующую запасную деталь.

Почему выбирают нас

  • Специализируемся на запасных частях для промышленных роботов ABB, FANUC, KUKA и YASKAWA.
  • Подтверждение монтажа до формирования коммерческого предложения: мы проверяем конструкцию манипулятора IRB 2600, маркировку установленного жгута и ветви сигнальных линий заказчика, чтобы вы получили точную сборку, а не визуально схожую.
  • Перекрёстная ссылка на предыдущий артикул: также указан как 3HAC030006-004 — направьте любой из этих номеров, и мы подтвердим соответствие.
  • Каждая единица проверяется перед отправкой; по запросу могут быть предоставлены фотографии или детали маркировки.
  • Обслуживание по коммерческому предложению — направьте запрос с указанием модификации робота и маркировки вашего существующего жгута для получения точного предложения.

Сопутствующие продукты

Онлайн-запрос

Если у вас есть предложения, свяжитесь с нами

Свяжитесь с нами
ЭТО ПОДДЕРЖИВАЕТСЯ

Copyright © SongWei Robotics All Rights Reserved  -  ПОЛИТИКА КОНФИДЕНЦИАЛЬНОСТИ
