
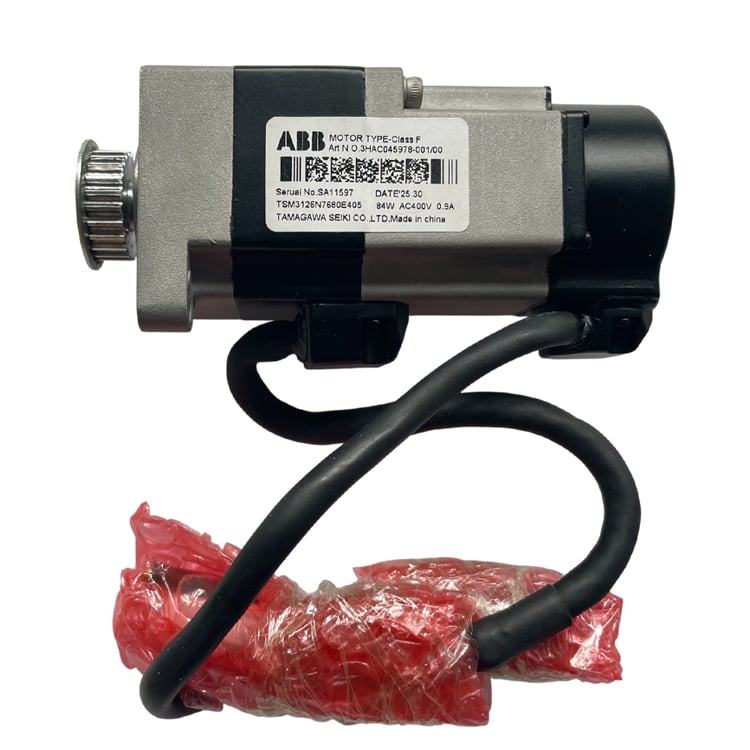
| Состояние товара | Новый оригинальный или бывший в употреблении оригинальный компонент. Пожалуйста, уточните состояние у нас до оформления заказа. |
| Информация о доставке | Международная доставка через DHL, FedEx и UPS — 3-5 рабочих дней в большинство стран мира. Упаковка — защитная плёнка и усиленная картонная коробка. |
| Преимущества для покупателей |
|
| Местоположение товара | Отправляется из Шанхая, Китай. Срок поставки согласовывается при вашем запросе. |
| Информация об оплате | Принимаются PayPal, банковский перевод (T/T) и гарантия торговой площадки Alibaba. Направьте запрос для получения коммерческого предложения. |

более 12 000 деталей в наличии, проверяются перед отправкой, ответ в течение 24 часов
Запрос| КАТЕГОРИЯ | Промышленный сервопривод робота — компактный привод оси с предустановленным шкивом ремённого привода синхронизации |
| Бренд | АББ |
| Функция | Обеспечивает вращение оси 5 (наклон запястья) промышленных роботов ABB IRB 1200. Совместим с контроллером IRC5 и блоком управления осью 5, обеспечивая замкнутую систему позиционного управления узлом запястья. |
| Определение | Оригинальный сервопривод оси 5 от ABB, поставляемый со шкивом ремённого привода синхронизации, уже установленным на валу двигателя. В отличие от более крупных двигателей осей серии IRB, использующих прямое зацепление шестерни-шестерёнки, данный привод передаёт крутящий момент на запястье робота IRB 1200 через ремень синхронизации, что обеспечивает лёгкость и компактность узла запястья при одновременном обеспечении малого люфта. |
| Совместимость по сериям | Промышленные роботы ABB IRB 1200, ось 5. Пожалуйста, подтвердите точную модификацию робота и ось перед размещением заказа. |
| Оси | Ось 5 (наклон запястья) |
| Тип привода | Привод с ремнём зубчатого типа (двигатель поставляется с предустановленным шкивом) |
| Вес без упаковки | 0.52 кг |
| Габаритные размеры (Д × В × Ш) | 130 × 53 × 50 мм |
| Подробные электрические / механические параметры | Информация официально не задокументирована в нашей справочной базе для данной конкретной модификации. Пожалуйста, направьте ваш запрос с указанием серийного номера робота и версии RobotWare, и мы предоставим соответствующий технический паспорт. |
Двигатель оси 5 преобразует электрическую энергию от приводного блока в управляемое вращение шарнира наклона запястья робота IRB 1200. Шкив ремённой передачи передаёт крутящий момент на запястье через ремённую передачу, что обеспечивает низкую вращающуюся массу и компактность узла запястья — важные параметры для малогабаритного робота, предназначенного для работы в стеснённых пространствах с высокой точностью траектории.
Для пошаговой процедуры выявления первопричины неисправности и рабочего процесса замены рекомендуем опубликовать статью на сайте, например «Руководство по устранению неисправностей двигателя оси 5 робота ABB IRB 1200», и разместить здесь ссылку на неё. Ссылку можно вставить после публикации статьи.
Если у вас есть какие-либо предложения, свяжитесь с нами
Связаться с нами

© SongWei Robotics. Все права защищены. - ПОЛИТИКА КОНФИДЕНЦИАЛЬНОСТИ