Све категорије

АББ делови за роботе
KUKA делови за роботе
Делovi за роботе ФАНУЦ
Делни делови за роботе

Све мале категорије

АББ делови за роботе
KUKA делови за роботе
Делovi за роботе ФАНУЦ
Делни делови за роботе

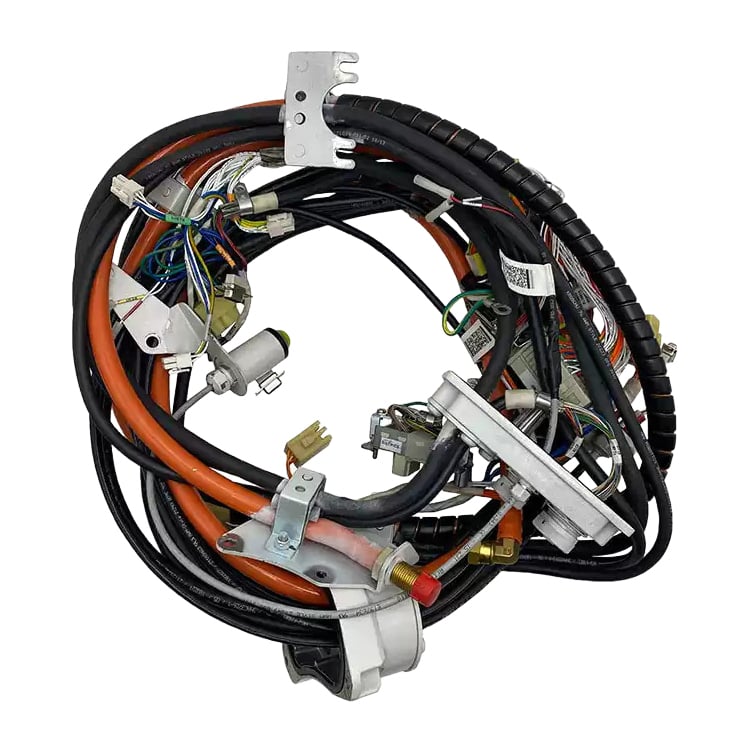
АББ 3ХАЦ029896-001 Манипулаторски опсег Акс 1-6 Цуст за ИРБ 2600

Стање производа Нови оригинал или половни оригинал. Молимо вас да потврдите стање са нама пре наручивања.
Морски превоз Бродови из Шангаја, Кина. Типично време испоруке је 3-5 радна дана након потврде наруџбе, путем ДХЛ / Федекс / УПС са сигурним заштитним паковањем. Стварно време за извеђење зависи од специфичног стања и статуса залиха потврђеног са нама.
Предности за купце
  • Оригинални АББ 3ХАЦ029896-001 манипулаторски појас за АББ ИРБ 2600 роботе Опис каталога АББ: Манипулаторски појас оштрица 1-6 цуст.
  • "Служба" за "укључавање" у "укључавање" у "укључавање" у "укључавање" у "укључавање" у "укључавање" у "укључавање" у "укључавање" у "укључавање" у
  • Улога клијента, а не основна робота осна појаса: конектор одговара само не доказује праву конфигурацију, тако да потврђујемо ваш ИРБ 2600 манипулатор дизајн и клијент-сигнал гране пре цитата.
  • Укрстовано са претходним чланком број 3ХАЦ030006-004 пошаљи било који број и потврдимо утакмицу.
  • Свака јединица се прегледа пре испоруке, са сигурном извозном паковањом и пуним праћењем налога из Шангаја.
Локација ставке Шангај, Кина
Plaćanje Прихватамо ПейПал, Т/Т (банкарски превод) и Алибаба Трговинско осигурање.
  • Опис
Не можеш да пронађеш своју улогу?

12.000+ делова на залихи, тестирано пре испоруке, Одговор у року од 24 сата

Истрага

Копсула за манипулатор повезивања са клијентом за АББ роботске оси 1-6

Спецификације

Број дела 3ХАЦ029896-001
Опис каталога АББ Манипулаторна оштрица 1-6 цуст
Марка АББ
Категорија Манипулаторски појас збир кабела за повезивање са клијентом
Дефиниција АББ 3ХАЦ029896-001 је аси 1-6 манипулатор за повезивање клијента за АББ ИРБ 2600 роботе.
Роботска породица АББ ИРБ 2600. Потврдите своју манипулаторску варијанту и дизајн пре наручења.
Покривене осине Оси 1-6
Функција Преузме кола за повезивање клијента алате, сензоре, вентили и другу опрему клијента кроз пут покретног кабела манипулатора, тако да уређаји за крајње ефекторе остају повезани док се робот креће.
Улога кола Потврдимо улогу кола за вашу јединицу пре испоруке пошаљи нам број делова и машину из које је дошао.
Претходни чланак Број 3ХАЦ030006-004
Дизајн манипулатора Издавање извора за овај број члана наводи дизајн манипулатора ИРБ 2600 који није типа Ц; апликација типа Ц се служи одвојено верификованим спојним појасом. Потврдите дизајн инсталираног манипулатора пре него што наручите.
Правило о избору Упоредите комплетни број производа, етикету на инсталираном појасу и гране за сигнал купца са шема ћелија. Не замењујте појасу чији се плакат за спој не може уједносити са вашим жицама.
Уградња Пут кабела манипулатора (на структури роботичке руке)
Нето тежина Пошаљи нам свој број делова потврдимо тежину паковања ове јединице са вашим цитирањем.
Димензије Пошаљи нам свој број делова потврдимо димензије ове јединице са вашим цитирањем.
Земља порекла Указано је на трговинској фактури. Пошаљи нам број вашег дела и потврдимо порекло ваше pošiljke.
Царинска тарифа Класификовано за вашу дестинацију на цитирању пошаљи нам број дела и потврдимо ХС код на фактури.
Stanje Нови оригинал или половни оригинал. Молимо вас да потврдите стање са нама пре наручивања.

Индустријске апликације

  • ИРБ 2600 ћелије у којима су заграбци, алати за заваривање, сензори и клапани повезани кроз робота и морају остати повезани у целокупном распону кретања.
  • Станице за обраду и обраду материјала на којима се сигнали корисника на страни алата пролазе дуж манипулатора уместо кроз спољни кабел за праћење.
  • Замена кола за сигнал купца оштећеног савијањем, абразијом или контаминацијом спојника, без поремећаја основног састава кабела робота.
  • Поново оснаживање ћелија и обнављање жица када постојећи распоред клијента-подружбе мора да буде тачно репродукован.
  • Изолација грешке на губитак сигнала зависног од положаја, када се инструмент или сензорски сигнал пада у понављајућем положају робота.

Намер пројектовања

ИРБ 2600 носи своју осну снагу и повратну информацију кроз основни манипулаторски појас. Опрема купца заграбе, сензори, вентили, алати требају своје проводнике, а ти проводници морају да се са руком савијају кроз сваку оску. АББ их преводи кроз посебан појас за повезивање са клијентом који покрива оси 1-6, тако да опрема за крајње ефекторе остаје у покрету и клијентова жица може бити сервисирана независно од централног роботског ткања.

То је управо разлог зашто је овај део специфичан за конфигурацију, а не визуелно препознатљив. Две руке ИРБ 2600 могу изгледати идентично и и даље носити различите клијентске гране, јер који алат, сензор или вентил служи дату грану дефинише шема ћелије, а не спољашњи изглед кабла. Мапа спојника и инсталирана етикета одлучују о правом делу. Ово чини 3ХАЦ029896-001 резервном уређајем са потврђеним монтажем: он се верификује према броју производа, дизајну манипулатора и распореду клијентске подружње, а замењује се слично да би се обновила постојећа ћелија без преноса.

Безаштитна и руковање примедбе
  • Енергетска изолација: изолирати и блокирати снагу робота пре отварања манипулатора или ослобађања заграђивача за појасу.
  • Записи пре уклањања: идентификовати сваку клијентску грану са шема машине, а затим означити сваки конектор и фотографисати рутинге, позиције за запрт и радијес савијања пре него што уклопите стари појас.
  • Не мешајте кола: држите овај појас за повезивање клијента одвојен од основних појаса за ос робота они служе различитим колама, а појас који се механички уклапа можда није прави електрично.
  • Потврдите дизајн манипулатора: проверите дизајн ИРБ 2600 манипулатора пре него што наручите. У апликацији типа Ц се користи одвојено верификовани појас за повезивање.
  • Врати првобитну руту: сачувати документован радијус загиба, прозор и положаје загртача у целој опсегу кретања; зачепљени или преусмерени кабл изазива напетост и буку сигнала.
  • Прихватање: проверите сваки сигнал клијента на свом уређају са опремом сигурно изолованом, а затим испробајте понашање сигнала у целокупном опсегу кретања пре него што вратите робот у производњу.
  • Квалификовано особље: уградња и пуштање у рад морају да обављају особље познато са ИРБ 2600 кабловима и шемама ћелија.

Уобичајени начини неуспеха

  • Умор изолације или пуцање јакне од понављања нагиба у дужности високих циклуса.
  • Оксидација или корозија коннектора од хладило, влаге или прања.
  • Абразија када ткалиште трља против зачепача, структуре манипулатора или основног опсега.
  • Поремећени губитак сигнала клијента који следи понављајућу позицију робота обично проблем са флексибилном тачком, запцу или штитњама.
  • Замена погрешног појаса: основна појаса или неодговарајући клијентски клон постављен јер су спојници изгледали слично.
  • Ушичен или погрешно усмјештен кабл који изазива напетост, оштећење штитња или буку сигнала кроз пролаз осије.

Кодови аларма за ову јединицу су приказани на екрану контролера. Пошаљи нам код грешке и потврдимо дијагнозу и одговарајући резервни део.

Зашто бирају нас

  • Специјализована је за резервне делове индустријских робота за АББ, ФАНУЦ, КУКА и ЯСКАВА.
  • Потврда о монтажу пре цитата: проверавамо дизајн вашег ИРБ 2600 манипулатора, етикету на инсталираном појасу и гране за сигнал купца, тако да добијате исправну монтажу, а не визуелно сличну.
  • Предишња статија: такође наведена као 3ХАЦ030006-004 пошаљи било који број и потврдимо утакмицу.
  • Свака јединица се прегледа пре испоруке, а фотографије или детаљи о етикети могу се пружити на захтев.
  • Услуга заснована на понуди пошаљи своје питање са варијантом робота и ознаком на вашем постојећем опсегу за одговарајућу понуду.

Сродне производе

Онлине истрага

Ako imate bilo kakvih sugestija, molimo da nas kontaktirate

Контактирајте нас
И то је поддржано од

Copyright © SongWei Robotics All Rights Reserved  -  Политике приватности
