
| Kondisi produk | Anyar asli atanapi dipaké asli. Mangga konfirmasi kondisina kalawan kami samemeh mesen. |
| Informasi Kiriman | Pangiriman global maké DHL, FedEx, jeung UPS. 3-5 Hari Kerja ka sabagian gedé tujuan. Dikemas maké film pelindung jeung karton anu diperkuat. |
| Kauntungan pamebel |
|
| Lokasi Barang | Dikirim ti Shanghai, Cina. Waktu pangiriman dipastikeun ku pananya anjeun. |
| Informasi Pamayaran | PayPal, T/T, sareng Alibaba Trade Assurance diaksep. Kirim pananya anjeun pikeun kutipan. |

lebih ti 12.000 bagéan kana stok, diuji samemeh dikirim, dibalas dina 24 jam
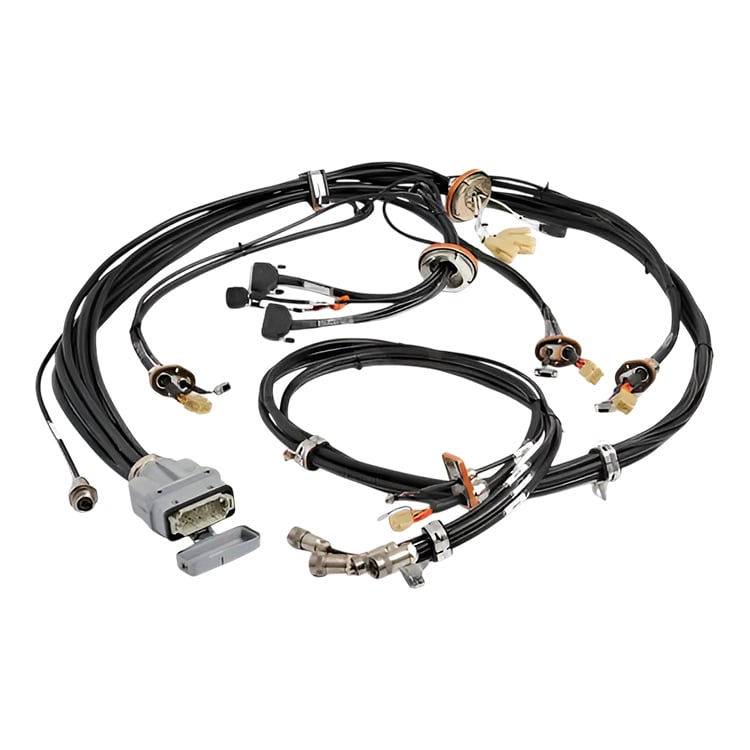
PertanyaanABB 3HAC8009-1 nyaéta manipulator harness assembly pikeun robot ABB IRB 6400R. ABB nyebutkeunana dina katalog suku cadangna salaku "Harness assembly manip." — harness lengkep anu ngalangsungkeun wiring daya sarta sinyal internal dina manipulator, ti dasar nepi ka lengan luhur sareng pergelangan tangan. Ieu datang salaku hiji unit assembly anu ditetepkeun ku pabrik kalayan konektor anu geus dipasang, jadi ieu ngagantian harness salaku hiji unit lengkep, bukan salaku kumpulan kabel individual anu leupas. Kirimkeun nomor siri robot sareng nomor artikel anu aya dina label harness ka kami, terus kami bakal ngonfirmasi kesesuaianana samumur angkat anjeun mesen.
| Nomor Bagian | 3HAC8009-1 |
| Pabrik | ABB (bagian cadangan asli) |
| Ngaran katalog ABB | Harness assembly manip. |
| Jenis | Manipulator harness assembly (robot cable unit) — wiring daya sarta sinyal internal manipulator, disuplai salaku hiji assembly lengkep |
| Kasapanan | Robot ABB IRB 6400R. Kirimkeun nomor séréal robot anjeun jeung nomor artikel dina label harness, terus urang ngonfirmasi kabéhna saméméh anjeun pesen. |
| Berat bersih | 8.94 kg |
| Berat kotor | 9.3 kg |
| Penunjukan Tipe ABB | 55x37x18 |
| Kode HS bea cukai | 85444290 |
| Kuantitas pemesanan minimum | 1 potong |
| Ngaran negara asal | Républik Ceko (CZ) |
| Kondisi | Anyar asli atanapi dipaké asli. Mangga konfirmasi kondisina kalawan kami samemeh mesen. |
Kirimkeun nomor séril robot jeung nomor artikel anu dicetak dina label harness, terus urang ngonfirmasi kabéh cocog saméméh anjeun pesen.
Manipulator robot ngandung kawat daya jeung sinyal anu loba anu kudu lentur ribuan kali dina unggal sumbu. Upami tiap konduktor dipasang bebas, hasilna bakal jadi kawat anu kaku jeung gampang gagal. ABB ngumpulkeun kawat-kawat éta kana hiji harness assembly anu ditetepkeun supaya kabel bisa gerak salaku hiji bundel anu diatur — ngalindungkeun konduktor tina abrasi jeung ngajagaan pengaturan internal manipulator tetep rapi, teu jadi tumpukan kawat anu bebas. Pada IRB 6400R, harness ieu lewatan dasar, lengan handap, jeung lengan luhur, di mana éta kudu ngikut lengan dina unggal gerakan anu diidinkeun sambil ngangkut daya servo, sinyal pengukuran, jeung sinyal pihak pamaké anu dibutuhkeun di flange alat.
Assembly ieu mangrupa suku cadang anu ditetepkeun pikeun hiji tipe robot, jadi teu cocog universal. Alih-alih ngabandingkeun ku bentukna, cara anu dipercaya nyaéta label anu aya dina harness anu bakal diganti jeung nomor séréal robot anu asalna — kirimkeun keduana ka kami, terus kami cocokkeun jeung data suku cadang ABB saméméh anjeun mesen.
Sateuacan ngalepaskeun: pisahkeun jeung kunci daya robot, sarta pastikeun nomor artikel dina harness cocog jeung nomor séréal robot. Potret sarta beri label unggal konektor jeung rute na saméméh harness dilepas, jaga harness anyar jauh ti struktur anu gerak jeung sumber panas, sarta pastikeun konektor terkunci. Sanggeus pasang, jalankan robot dina modus manual kalawan kapasitas laju anu leuwih handap, sarta pastikeun sumbu gerak lancar tanpa tarikan kana konektor saméméh sel kembali kana produksi.
Minta harga: Kirimkeun nomor séril robot anjeun sarta nomor artikel dina label tali (3HAC8009-1). Kami bakal ngonfirmasi kondisi, kesesuaian, sarta waktu pangiriman, terus ngirimkeun kutipan — sabalum anjeun ngajalankeun pesenan.
Jika sampeyan ogéng saran, hubungi kame
Kontak Kami

Copyright © SongWei Robotics All Rights Reserved - Kebijakan Privasi