
| Produktens tillstånd | Ny original eller begagnad original (klass A). Bekräfta villkoret med oss innan du beställer. |
| Fraktsinformation | Världsomspännande frakt via DHL, FedEx och UPS — 3-5 arbetsdagar till de flesta destinationer. Förpackad med skyddsfilm och förstärkt kartong. |
| Köparens fördelar |
|
| Objektets plats | Frakt från Shanghai, Kina. Ledtid bekräftas vid ditt förfrågan. |
| Betalningsinformation | PayPal, banköverföring (T/T) och Alibaba Trade Assurance accepteras. Skicka din förfrågan för ett offert. |

12 000+ delar i lager, testade innan frakt, svar inom 24 timmar
Förfrågan| KATEGORI | Industrirobot-servomotor — axelmotor med förmonterad pinjong |
| Varumärke | ABB |
| Funktion | Drivs axel 2 (nedre armbågens pitch) rotation hos ABB IRB 6600-robotar. Fungerar tillsammans med IRC5-styrningen och axel-2-drivenheten för att leverera vridmoment och sluten positionsstyrning vid tunga laster. |
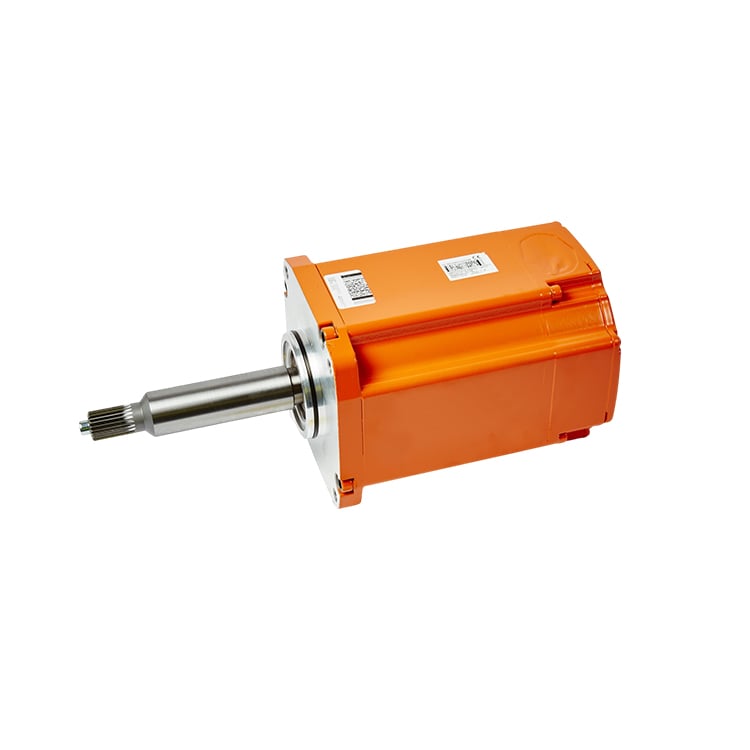
| Definition | ABB OEM axel-2 servomotor levererad med en pinjong förmonterad på motorns axel. Det är den nyare modellbeteckningen som ersätter den äldre axel-2-motorn 3HAC021030-001 och delar motorkroppen 3HAC020208-001 med pinjongmonteringen 3HAC020131-001. |
| Seriekompatibilitet | ABB IRB 6600 industrirobotar, axel 2. Refereras också av en distributör för IRB 6650 Typ B och IRB 6650S-serien — bekräfta exakt robotmodell och axel innan beställning. |
| Aksen | Axel 2 (nedre armbågens pitch) |
| PINION | Förinstallerad och fabriksanpassad till axel-2-växellådan. Pinionmonteringsdelens artikelnummer 3HAC020131-001. |
| Ersatt produkt-ID (GAMMALT) | 3HAC021030-001 |
| Motorhusets artikelnummer | 3HAC020208-001 |
| Detaljerade elektriska / mekaniska parametrar | Skicka oss robotens serienummer och styrenhetens version så tillhandahåller vi datasheeten som passar din enhet. Skicka ditt ärende med robotens serienummer och RobotWare-version, så tillhandahåller vi den matchande datasheeten. |
Axel-2-motorn omvandlar elektrisk energi från drivaggregatet till kontrollerad rotation av robotens underarm. Den integrerade kugghjulet meshar direkt med axel-2-växellådan för att överföra vridmoment till underarmen, medan den inbyggda resolvern/encoderen återkopplar exakt rotorposition till IRC5-styrningen. På IRB 6600 bär axel 2 det mesta av robotens vertikala last under lyftmanövrar, så motorn och kugghjulet är matchade på fabriken för att hålla spel inom toleransen och säkerställa upprepningsbar positionering under last.
För en steg-för-steg-procedur för rotorsaksanalys och ett utbytesarbetsflöde rekommenderar vi att publicera en artikel på plats, till exempel "ABB IRB 6600 Axis 2 Motor Troubleshooting Guide", och länka till den här. Länken kan infogas så snart artikeln är publicerad.
Om du har några förslag, kontakta oss gärna
Kontakta oss
