
| Produktens tillstånd | Ny original eller begagnad original. Bekräfta villkoret med oss innan beställning. |
| Frakt | Skickas från Shanghai, Kina. Typisk leveranstid är 3-5 arbetsdagar efter orderbekräftelse via DHL / FedEx / UPS med säker skyddspackning för känsliga elektronikkomponenter. Den faktiska ledtiden beror på den specifika villkors- och lagerstatus som bekräftas av oss. |
| Köparens fördelar |
|
| Objektets plats | Shanghai, Kina |
| Betalning | Vi accepterar PayPal, T/T (banköverföring) och Alibaba Trade Assurance. |

12 000+ delar i lager, testade innan frakt, svar inom 24 timmar
Förfrågan| Delnummer | JZRCR-APP01-1 |
| Tillverkarens artikelnummer | 177716-2 (Motoman katalognummer) |
| Varumärke | Yaskawa |
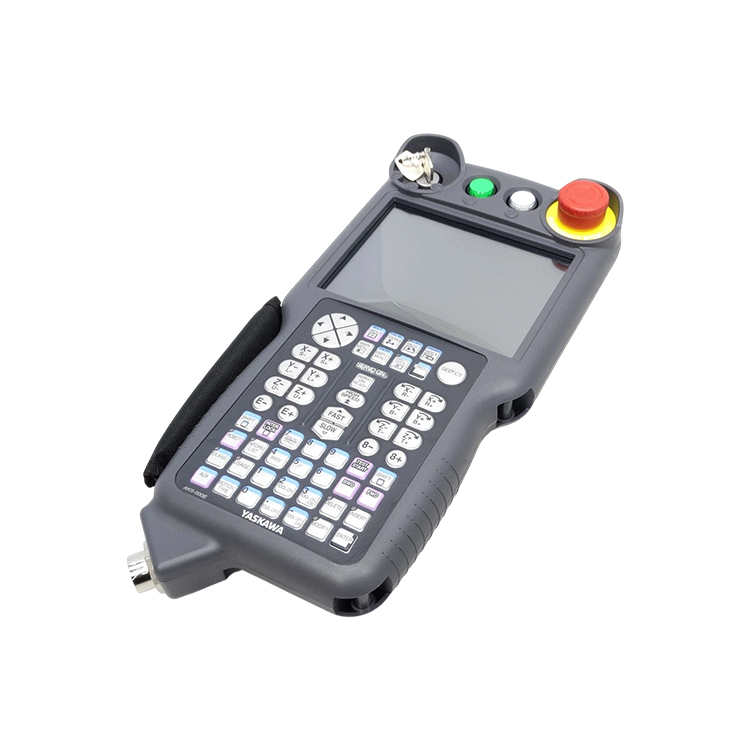
| KATEGORI | Robotoperatörens programmeringshandkontroll (standard undervisningshandkontroll) för Yaskawa Motoman YRC1000-robotstyrpaneler. |
| Definition | Den handhållna operatörsterminalen som ansluter till en Yaskawa Motoman YRC1000-styrpanel för att utföra robotprogrammering, manuell styrning (jogging), inlärning (teach-in) och felsökning i cellen. Den officiella Motoman-listningen beskriver den som "PENDANT, STANDARD, YRC1000, W/8M CABLE, W/SOFTWARE". |
| Funktion | Ger lokal robotprogrammering, manuell styrning (jogging), I/O-övervakning, parameterredigering och diagnostisk åtkomst via anslutning till YRC1000-styrpanelen, med integrerad trepositioners aktiveringsbrytare (deadman) och nödstopp för säker undervisningsdrift. |
| Kompatibilitet för styrenhet | Yaskawa Motoman YRC1000 / YRC1000micro-styrgrupp (enligt Motoman-delsportal och flera återförsäljare). Några återförsäljarlistor nämner även DX100 / DX200 — dessa står i konflikt med YRC1000-dokumentationen, så bekräfta din styrmodells och revisionsnummer innan du beställer. |
| Levereras med | Standard 8 m pendlarkabel (Motoman artikelnummer 177716-2) för anslutning till YRC1000-styrskåpet. |
| DISPLAY | Färg-LCD-touchskärm (enligt flera listor). Angiven diagonalstorlek varierar — ca 10 tum enligt vissa källor, 5,7 tum enligt andra; en lista beskriver en monokrom LCD — bekräfta exakt vilken display som finns på din enhet. |
| Tangentbord / gränssnitt | Integrerat tangentbord och multitouch-gränssnitt för lärospårsprogrammering, manuell rörelsestyrning (jogging), I/O-övervakning och parameterredigering. |
| Säkerhetsutrustning | trepositionersaktiveringsknapp (”deadman”-switch) (angiven som överensstämmande med DIN EN ISO 10218-1) samt en röd nödstoppknapp. |
| Gränssnitt | USB-port och SD-kortplats för säkerhetskopiering, återställning och hantering av robotprogram (vissa listor nämner även en Ethernet-gränssnitt — bekräfta på din enhet). |
| Programmeringsspråk | Stödjer Yaskawa INFORM-robotprogrammering (enligt återförsäljardokumentation). |
| Ingresskydd | IP54 (dammskyddad och skyddad mot stänk) — enligt återförsäljarlistor. |
| Mått | Informationen är inte officiellt dokumenterad på ett konsekvent sätt — en källa anger 152 × 53 × 299 mm; bekräfta med din enhet eller kontakta tillverkaren. |
| Nettovikt | Informationen är inte officiellt dokumenterad på ett konsekvent sätt — källor anger ca 0,56 kg till 2,2 kg; bekräfta med typskylten på din enhet eller kontakta tillverkaren. |
| Driftstemperatur | 0 °C till 45 °C (enligt en återförsäljarlista) — bekräfta på din enhet. |
| Ursprungsland | Informationen är inte officiellt dokumenterad — ange gärna mer detaljer eller kontakta tillverkaren. |
| Skick | Ny original eller begagnad original. Bekräfta villkoret med oss innan beställning. |
Den standardprogrammeringspendanten är den handhållna människomaskinsgränssnittsenheten som placeras mellan operatören och YRC1000-styrningen – inte en generell pekskärm. Robotarbete i cellen kräver en enhet som alltid är lokalt tillgänglig, slitstark och säkerhetsgodkänd: operatören håller den i handen medan han eller hon står intill roboten, så den måste klara fall, damm och daglig slitage samtidigt som den förblir säker att använda. Därför är den en särskilt utformad pendant ansluten med kabel till styrningen, inte en bärbar dator eller surfplatta.
Säkerhetsarkitekturen är kärnan i designen. En trepositioners aktiveringsomkopplare (deadman-omkopplare) och en hårdkopplad nödstoppknapp innebär att roboten endast kan röra sig så länge operatören aktivt och medvetet håller handkontrollen i säkert läge – släpp den och rörelsen stoppas omedelbart. Programmering, stegvis rörelse (jogging) och felsökning sker alla via en enda enhet som är ansluten till styrenheten, vilket gör att cellen förblir driftsäker även om nätverket eller kontorsdatorn inte är tillgänglig. Eftersom handkontrollen är kopplad till YRC1000-styrenhetens generation samt dess kabel / anslutning / firmware, och eftersom Yaskawas familj av handkontroller omfattar flera generationer (DX200, NX100, FS100, YRC1000, YRC1000micro), måste vald modell matcha det installerade systemet snarare än bara utseendet på höljet. Handkontrollen för YRC1000 är inte kompatibel med DX200 / NX100 / FS100-styrenheter, vilket är anledningen till att verifiering av styrenhet och firmware är avgörande innan du placerar beställningen.
Specifika larmkoder för själva undervisningsfjärrkontrollen dokumenteras inte officiellt av Yaskawa – kommunikations- eller startfel visas normalt som meddelanden från YRC1000-styrcentralen. Om din styrcentral visar en felkod, kontakta oss med den exakta koden för korrekt diagnostik.
Om du har några förslag, kontakta oss gärna
Kontakta oss
