
| สภาพผลิตภัณฑ์ | ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ |
| การจัดส่ง | จัดส่งจากเซี่ยงไฮ้ ประเทศจีน เวลาจัดส่งโดยทั่วไปคือ 3-5 วันทำการ หลังยืนยันคำสั่งซื้อ ผ่านบริการ DHL / FedEx / UPS พร้อมบรรจุภัณฑ์ป้องกันที่มั่นคง เวลาจัดส่งจริงขึ้นอยู่กับสถานะของสินค้าและสต๊อกที่ยืนยันกับเรา |
| ประโยชน์สำหรับผู้ซื้อ |
|
| สถานที่เก็บสินค้า | เซี่ยงไฮ้ ประเทศจีน |
| การชำระเงิน | เรารับชำระเงินผ่าน PayPal, T/T (การโอนผ่านธนาคาร) และ Alibaba Trade Assurance |

มีชิ้นส่วนพร้อมส่งมากกว่า 12,000 รายการ ผ่านการทดสอบก่อนจัดส่ง และตอบกลับภายใน 24 ชั่วโมง
สอบถามข้อมูล| หมายเลขชิ้นส่วน | 3HAC029896-001 |
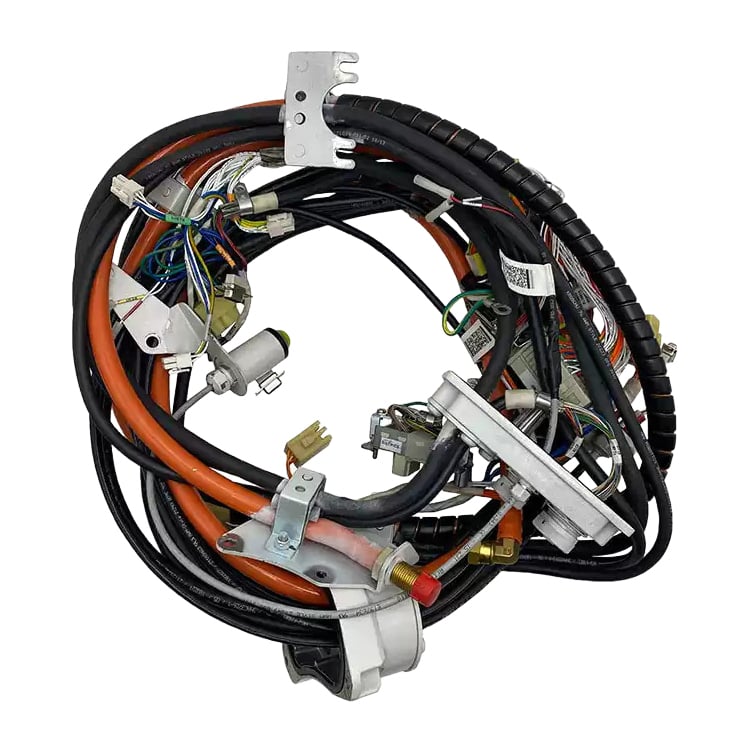
| คำอธิบายจากแคตตาล็อก ABB | สายเคเบิลแขนกล (manipulator) แกนที่ 1–6 แบบกำหนดเอง |
| แบรนด์ | ABB |
| หมวดหมู่ | ชุดสายเคเบิลแขนกล (manipulator) สำหรับการเชื่อมต่อกับลูกค้า |
| คํานิยาม | ABB 3HAC029896-001 คือ สายเคเบิลแขนกล (manipulator) สำหรับการเชื่อมต่อกับลูกค้า สำหรับแกนที่ 1–6 ของหุ่นยนต์ ABB IRB 2600 |
| ตระกูลหุ่นยนต์ | หุ่นยนต์ ABB IRB 2600 — โปรดยืนยันรุ่นและแบบการออกแบบของแขนกล (manipulator) ก่อนสั่งซื้อ |
| แกนที่ครอบคลุม | แกนที่ 1-6 |
| หน้าที่ | ส่งสัญญาณสำหรับการเชื่อมต่อกับลูกค้า เช่น อุปกรณ์เครื่องมือ (tooling), เซ็นเซอร์, วาล์ว และอุปกรณ์อื่นๆ ของลูกค้า ผ่านเส้นทางสายเคเบิลที่เคลื่อนที่ได้ของแขนกล (manipulator) เพื่อให้อุปกรณ์ปลายทาง (end-effector) ยังคงเชื่อมต่ออยู่แม้ขณะหุ่นยนต์เคลื่อนที่ |
| บทบาทของวงจร | เราตรวจสอบบทบาทของวงจรสำหรับหน่วยงานของท่านก่อนจัดส่ง — โปรดส่งหมายเลขชิ้นส่วนและเครื่องจักรที่ชิ้นส่วนนั้นมาจากมาให้เรา |
| หมายเลขบทความก่อนหน้า | 3HAC030006-004 |
| การออกแบบแขนกล | การจัดซื้อที่เผยแพร่สำหรับเลขบทความนี้อ้างอิงถึงการออกแบบแขนหุ่นยนต์ IRB 2600 แบบไม่ใช่ Type C; การประยุกต์ใช้งานแบบ Type C ใช้สายเชื่อมต่อแยกต่างหากที่ผ่านการตรวจสอบแล้ว โปรดยืนยันรูปแบบแขนหุ่นยนต์ที่ติดตั้งอยู่ก่อนสั่งซื้อ |
| กฎเกณฑ์การคัดเลือก | เปรียบเทียบเลขบทความทั้งหมด ฉลากบนสายเชื่อมต่อที่ติดตั้งอยู่ และสาขาสัญญาณของลูกค้า กับแผนผังเซลล์อย่างละเอียด ห้ามแทนที่สายเชื่อมต่อด้วยสายอื่นที่แผนผังขั้วต่อไม่สามารถจับคู่กับระบบสายไฟของคุณได้ |
| การติดตั้ง | เส้นทางเดินสายของแขนหุ่นยนต์ (บนโครงสร้างแขนหุ่นยนต์) |
| น้ำหนักสุทธิ | กรุณาส่งเลขที่ชิ้นส่วนของท่านมาให้เรา — เราจะยืนยันน้ำหนักบรรจุภัณฑ์ของอุปกรณ์ชิ้นนี้พร้อมใบเสนอราคาให้ท่าน |
| ขนาด | ส่งหมายเลขชิ้นส่วนของคุณมาให้เรา — เราจะยืนยันขนาดของหน่วยนี้ตามใบเสนอราคาของคุณ |
| ประเทศต้นทาง | ระบุไว้บนใบกำกับสินค้าเชิงพาณิชย์ โปรดส่งหมายเลขชิ้นส่วนของท่านให้เรา และเราจะยืนยันแหล่งที่มาสำหรับการจัดส่งของท่าน |
| อัตราภาษีศุลกากร | จัดจำแนกตามปลายทางของท่านในข้อเสนอราคา — โปรดส่งหมายเลขชิ้นส่วนของท่านให้เรา และเราจะยืนยันรหัส HS ที่ระบุบนใบกำกับสินค้า |
| สภาพ | ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ |
หุ่นยนต์ IRB 2600 จ่ายพลังงานและส่งสัญญาณตอบกลับให้แก่แกนของตนเองผ่านชุดสายควบคุมแขนหลัก ส่วนอุปกรณ์ของลูกค้า — เช่น กริปเปอร์ เซ็นเซอร์ วาล์ว และเครื่องมือ — จำเป็นต้องมีสายนำไฟเฉพาะ และสายเหล่านั้นต้องสามารถโค้งงอได้พร้อมกับแขนหุ่นยนต์ในทุกแกน ABB จัดวางสายสำหรับเชื่อมต่ออุปกรณ์ของลูกค้าแยกต่างหาก ครอบคลุมแกนที่ 1 ถึง 6 เพื่อให้อุปกรณ์ปลายแขน (end-effector) ยังคงเชื่อมต่อใช้งานได้ขณะเคลื่อนไหว และสายของลูกค้ายังสามารถบำรุงรักษาได้อย่างอิสระจากชุดสายหลักของหุ่นยนต์
การแยกนี้คือเหตุผลที่ชิ้นส่วนชิ้นนี้ถูกออกแบบให้ใช้ได้เฉพาะกับการตั้งค่าหนึ่งๆ เท่านั้น ไม่ใช่จากลักษณะภายนอก แขนหุ่นยนต์ IRB 2600 สองตัวอาจมีรูปลักษณ์เหมือนกันทุกประการ แต่กลับรองรับสาขาของลูกค้าที่ต่างกัน เพราะว่าเครื่องมือ เซ็นเซอร์ หรือวาล์วที่สาขาหนึ่งๆ ให้บริการนั้น ถูกกำหนดไว้ในแผนผังเซลล์ (cell schematic) ไม่ใช่จากลักษณะภายนอกของสายเคเบิล แผนผังขั้วต่อ (connector map) และป้ายกำกับที่ติดตั้งจริงเป็นตัวกำหนดชิ้นส่วนที่ถูกต้อง ด้วยเหตุนี้ รหัสชิ้นส่วน 3HAC029896-001 จึงจัดเป็นอะไหล่สำรองที่รับประกันการติดตั้งได้พอดี (confirmed-fitment spare) โดยผ่านการตรวจสอบแล้วทั้งจากเลขที่บทความ (article number) การออกแบบของแมเนเจอเลเตอร์ (manipulator design) และการจัดวางสาขาของลูกค้า (customer-branch layout) และสามารถเปลี่ยนแทนแบบตรงตัว (like-for-like) เพื่อฟื้นฟูเซลล์ที่มีอยู่เดิมโดยไม่จำเป็นต้องเดินสายใหม่
รหัสแจ้งเตือนสำหรับหน่วยนี้แสดงอยู่บนหน้าจอของคอนโทรลเลอร์ กรุณาส่งรหัสข้อผิดพลาดมาให้เรา และเราจะยืนยันการวินิจฉัยพร้อมชิ้นส่วนอะไหล่ที่ตรงกัน
หากท่านมีข้อเสนอแนะใด ๆ โปรดติดต่อเรา
ติดต่อเรา

Copyright © SongWei Robotics All Rights Reserved - นโยบายความเป็นส่วนตัว